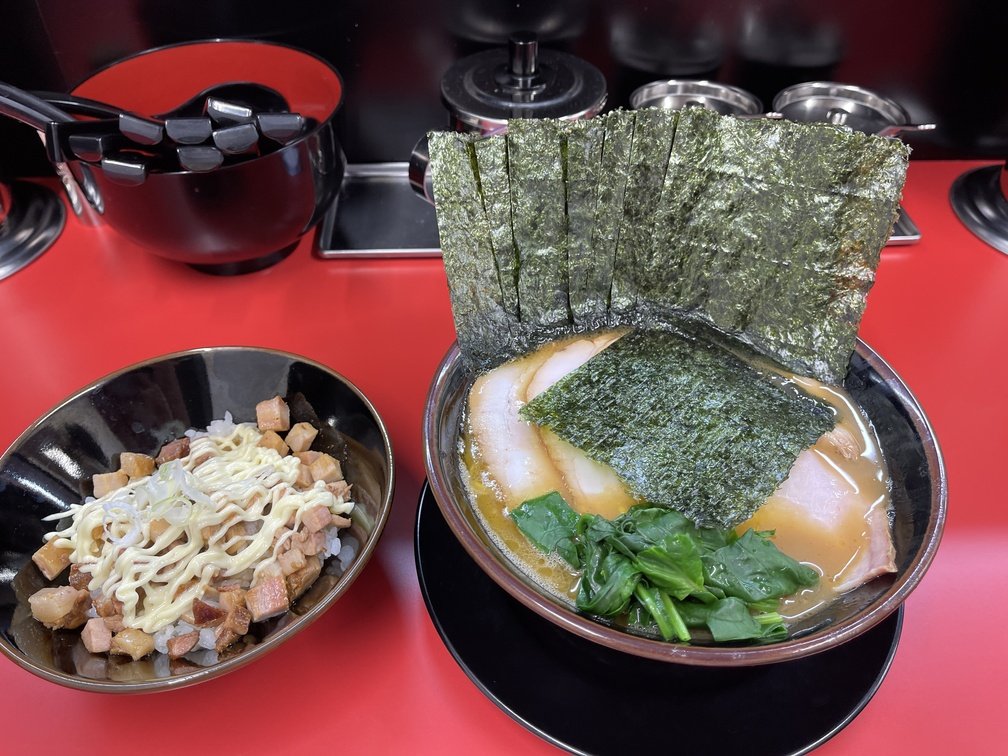
 |
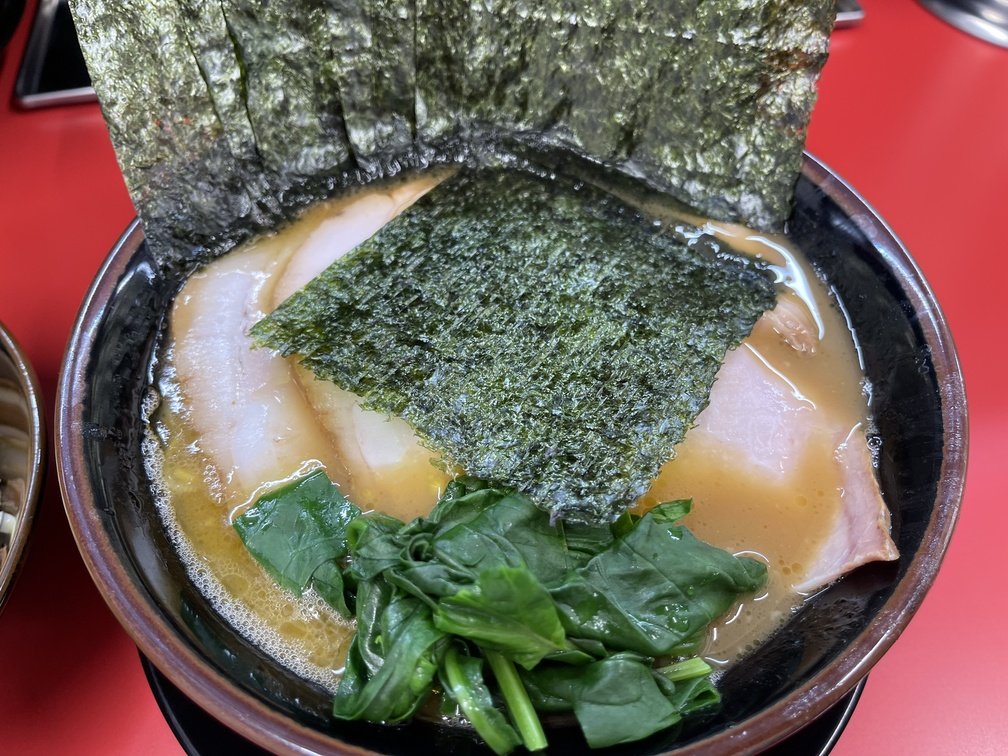 |
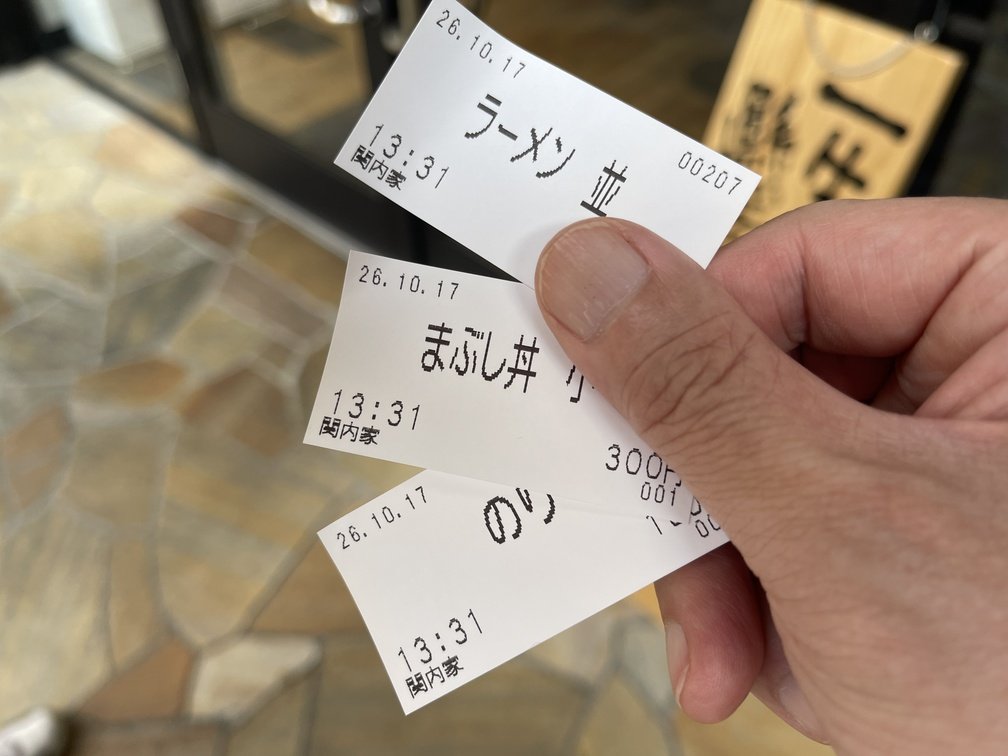 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
|2026-10-17 13:45|普通+海苔+まぶし丼|息子のおごり|全て対応|
- **前フリ**
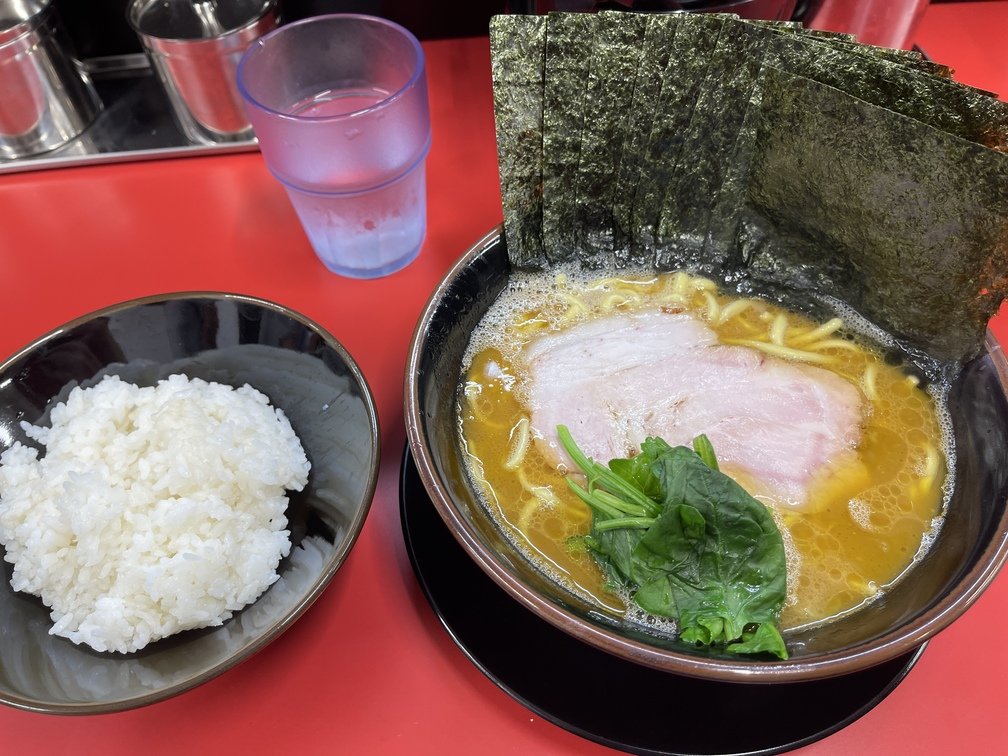 |
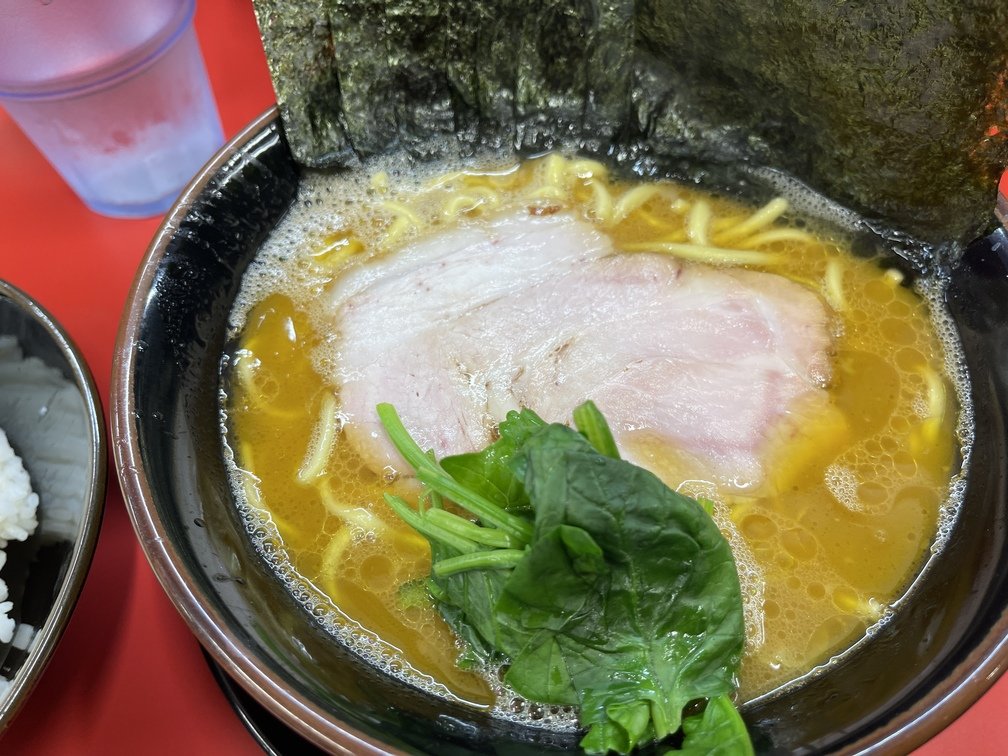 |
|来訪日時|オーダ|価格|
|---|---|---|
|2026-09-19 19:00|普通+海苔+ライス(中)|950+150+200=1300円|
- **感想**
最近できたばかりなので、初来訪。オーダは『麺・硬め』。少ししょっぱい。ほうれん草はシャッキリ感があって良し。味は優しいので、関内駅周辺に来た時は良いかも知れない。キャッシュレス決済全般に対応しているのは高評価。店到着から着席まで45分、土曜日の夕食時を考えると許容範囲内。再来訪あり。
---
## 20x20 用エンドキャップ
URL: https://teamknox.com/tech/3d-printer/enccap_20x20/
ミスミのアルミフレームは長さを自由に設定出来るし、強度もそこそこあるのでちょっとした**架台**を組む時に便利です。周辺パーツも充実しており、その目的で使わなくなった後も別の用途に組みなおして使えて更に便利です。ただ、この周辺パーツが、思っているより高価で**老害**メイカーにとっては**頭痛の種**です。そこで、よく使う汎用的な部品を自分で設計して、造形することにします。
- **20x20 エンドキャップ**
 |
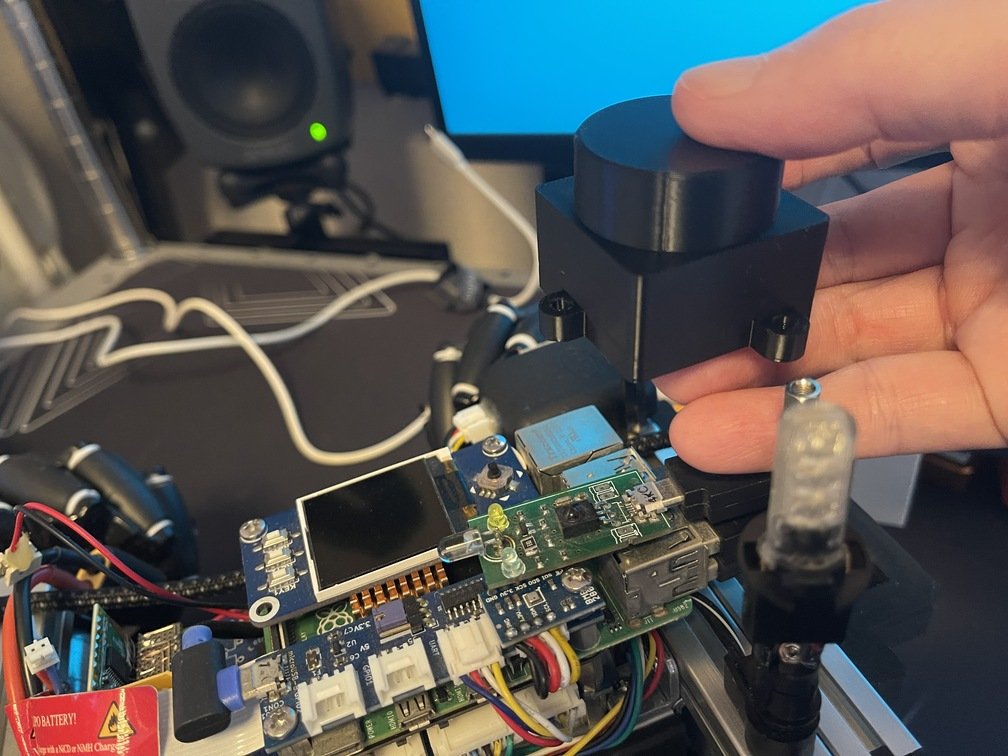 |
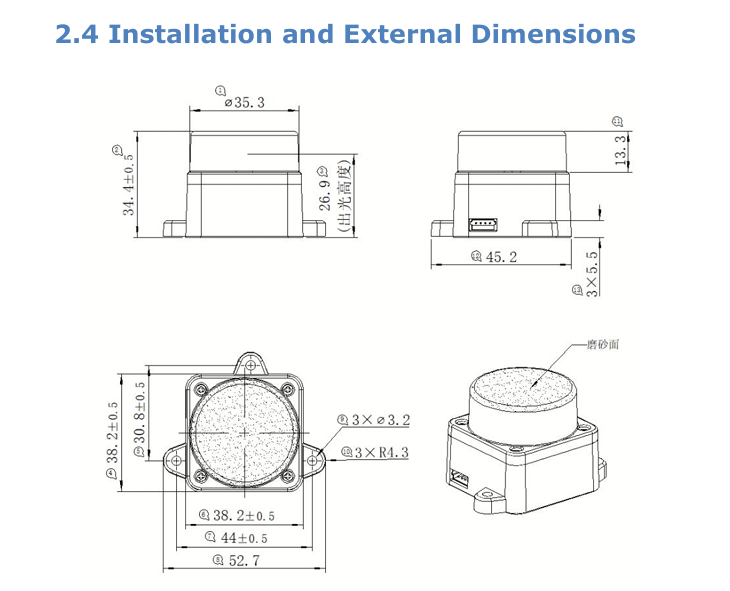
|マニュアルから抜粋|ロボカーに当てて検討中|
2. **比較方法**
 |
 |
 |
**1回目**
 |
 |
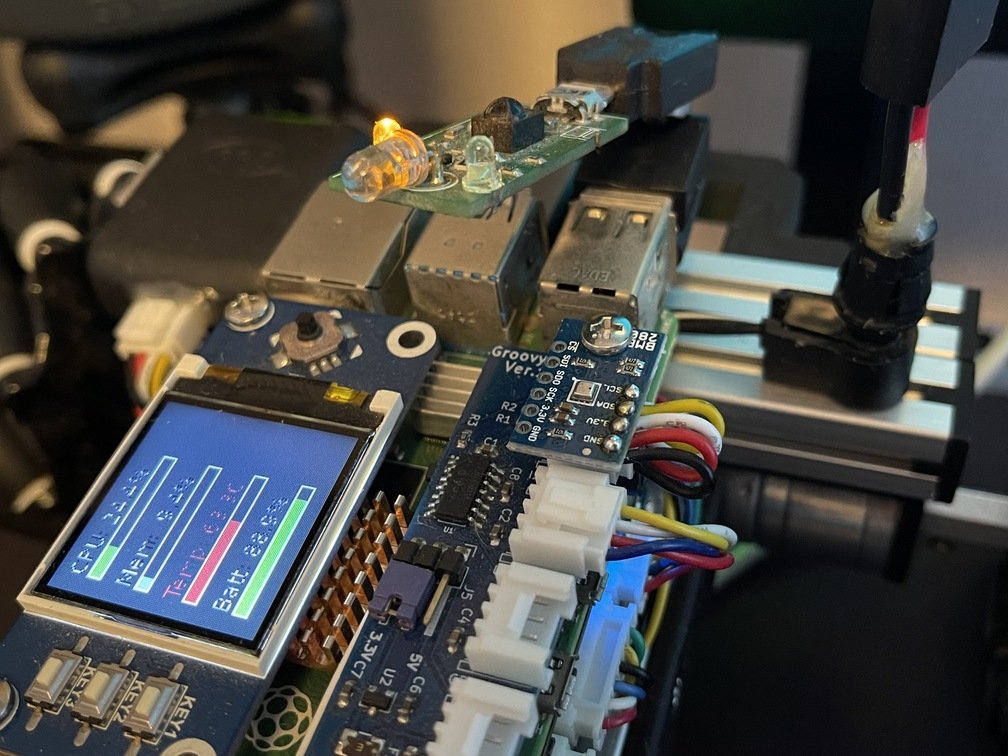 |
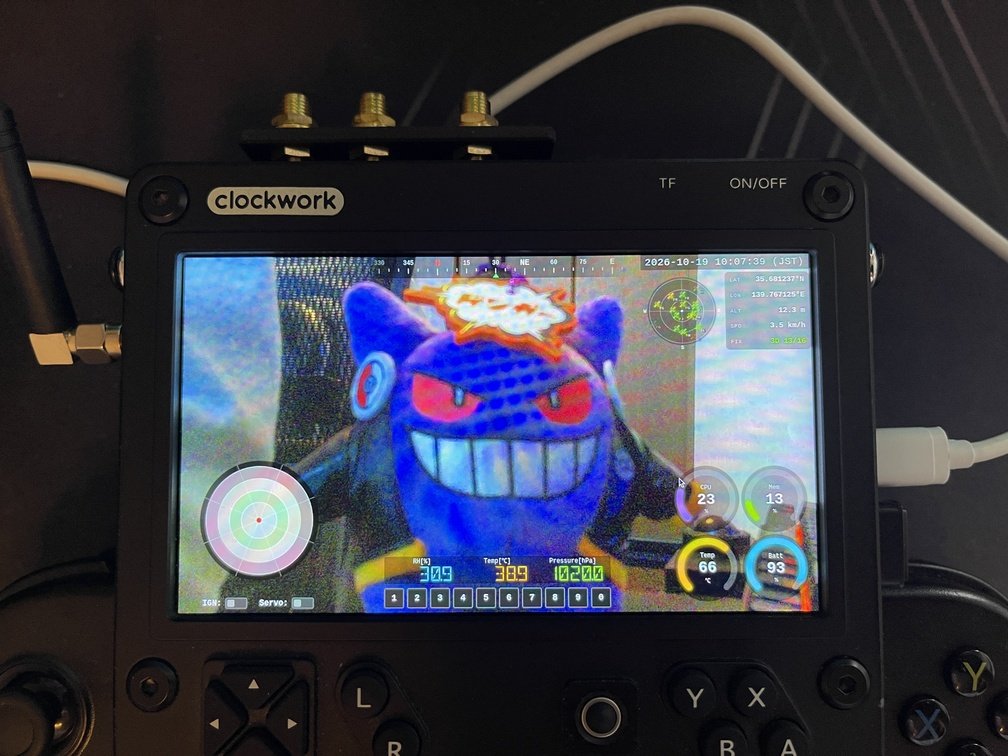
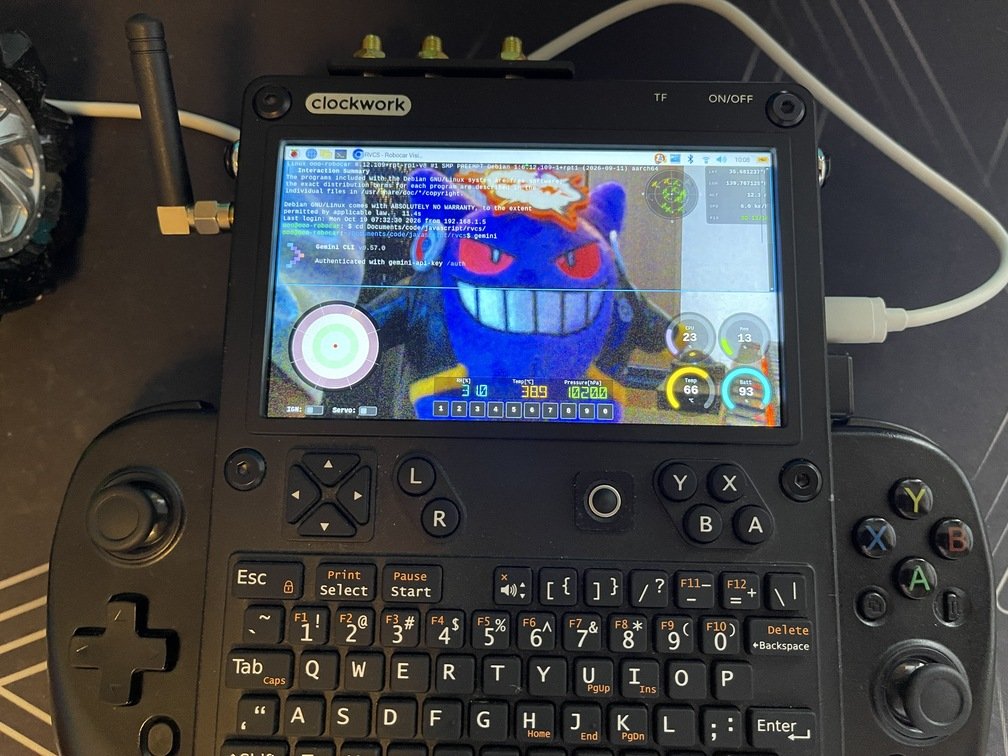
|TriClops全機能|ターミナルは透過で動作|湿度・温度・気圧|
**TriClops**には様々なアクチュエータやセンサが搭載されている。**RVCS**では各機能を吟味しながら、一つずつ実装していった。ここでは、それらの機能について説明する。
 |
 |
 |
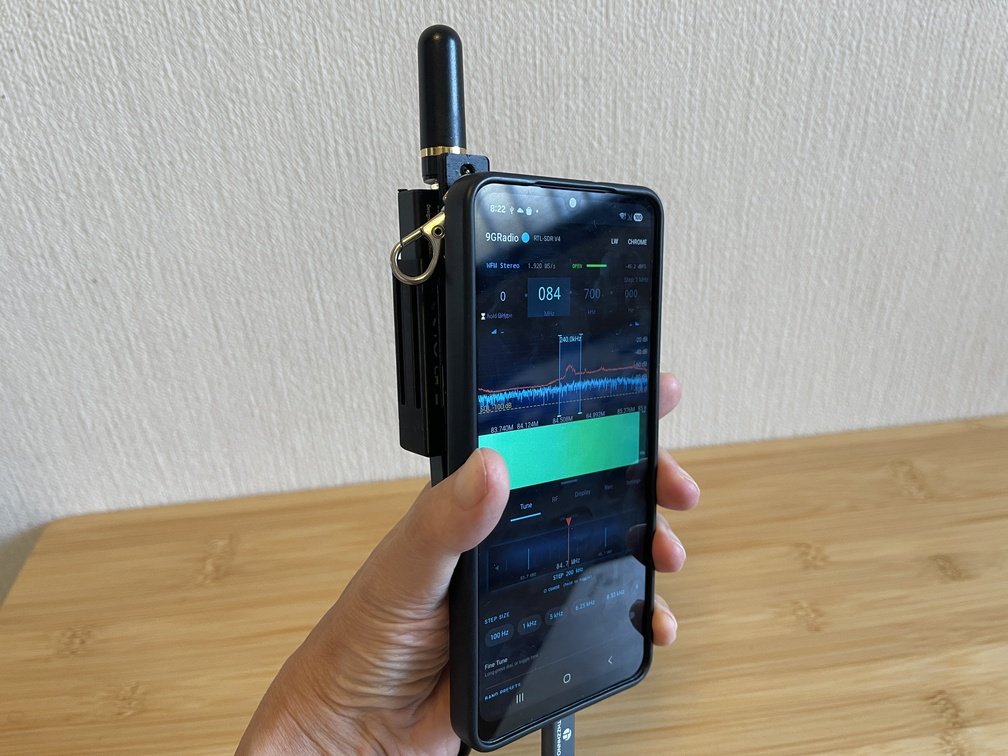
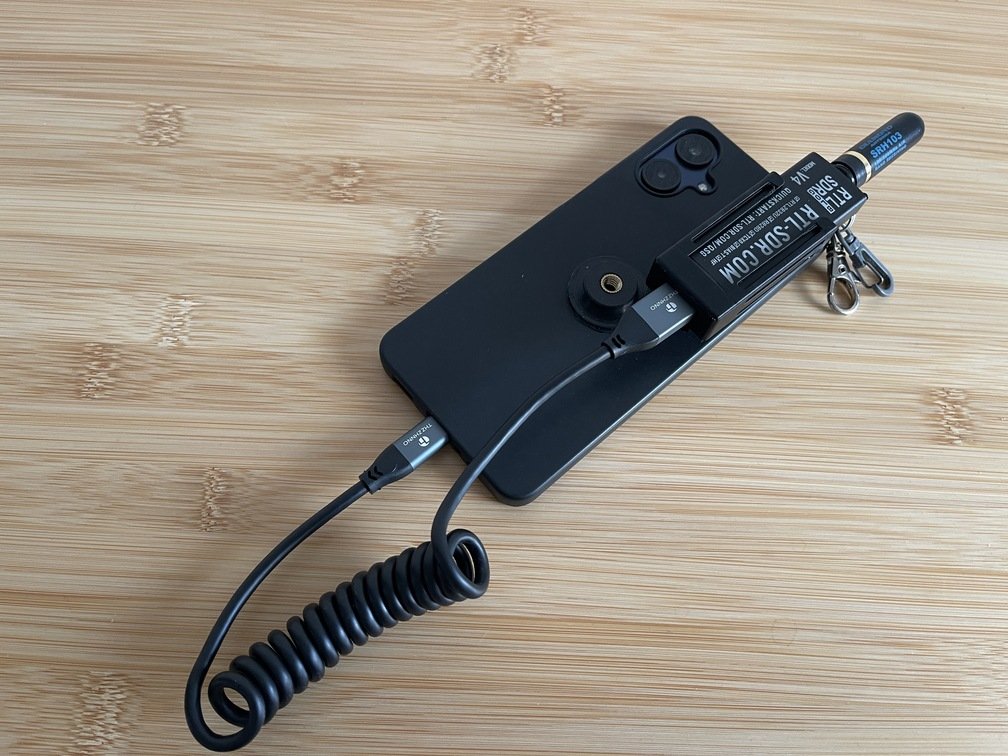
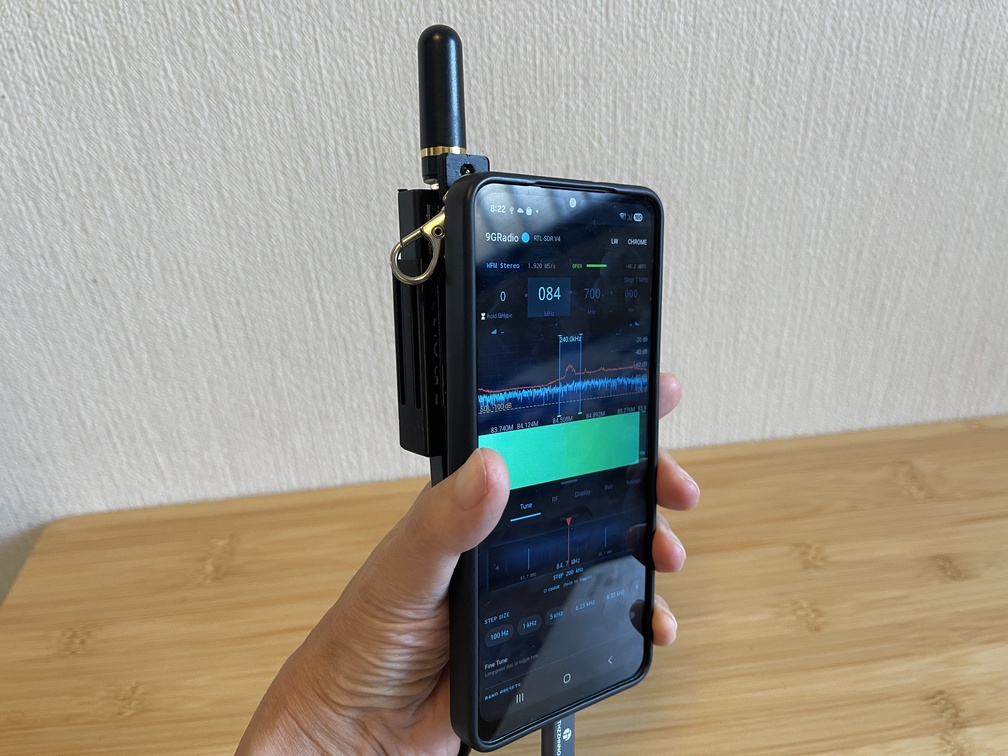
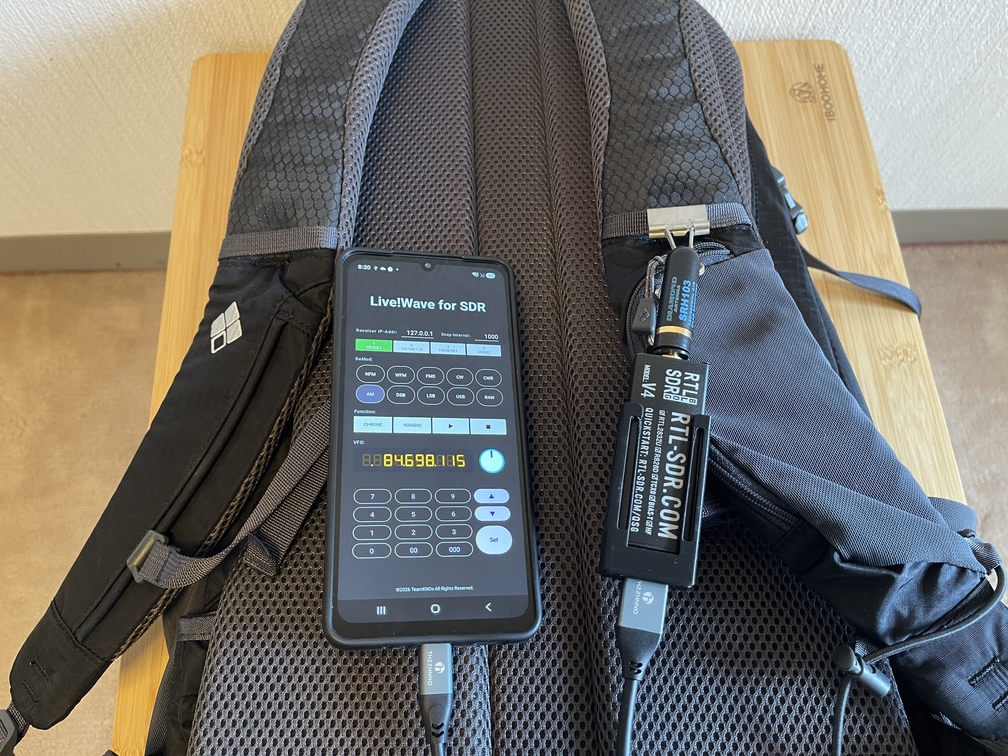
|ハンディ機のリグのように取り扱える|背面に装着|固定しての運用も可能|
`Trinity` は1円**スマホ**(`Samsung Galaxy A25 5G`)と**SDRドングル**(`RTL-SDR V4`)を組み合わせて作った**ハンディ型の広帯域受信機** (`Handheld Wide Band Receiver`)になります。 これに自作やオープンソースのソフトウェア、ドングル固定用のブラケットなどを組み合わせることによって実現しています。制御ソフト、ドングル用ブラケットの3Dプリンタデータ、各種部品表などは全て公開しています。
 |
 |
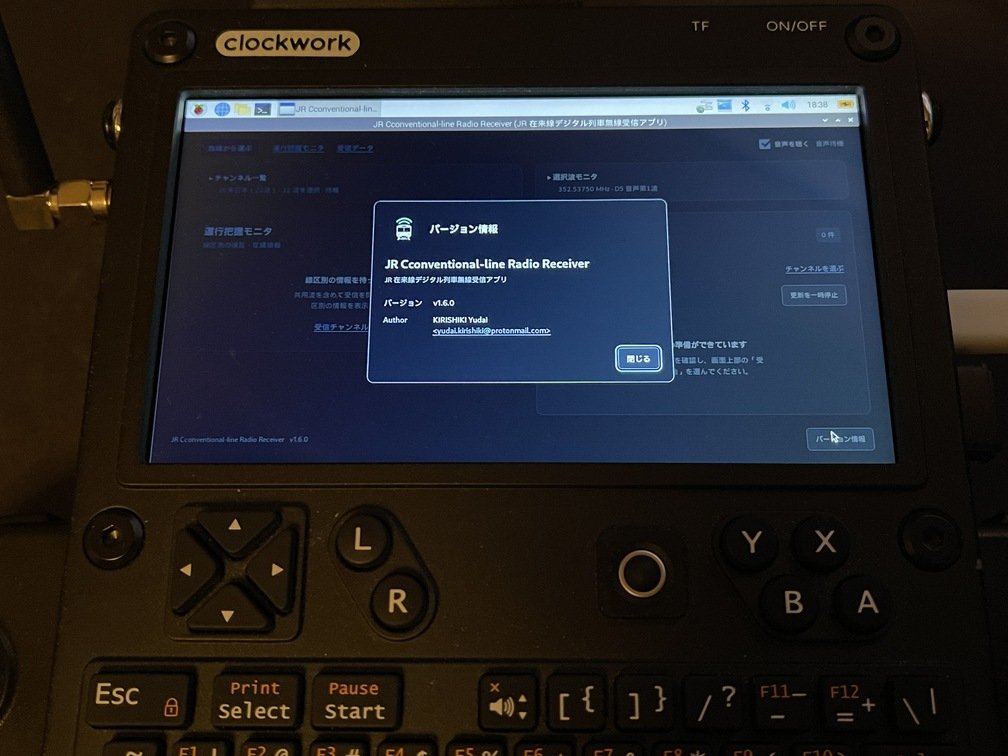 |
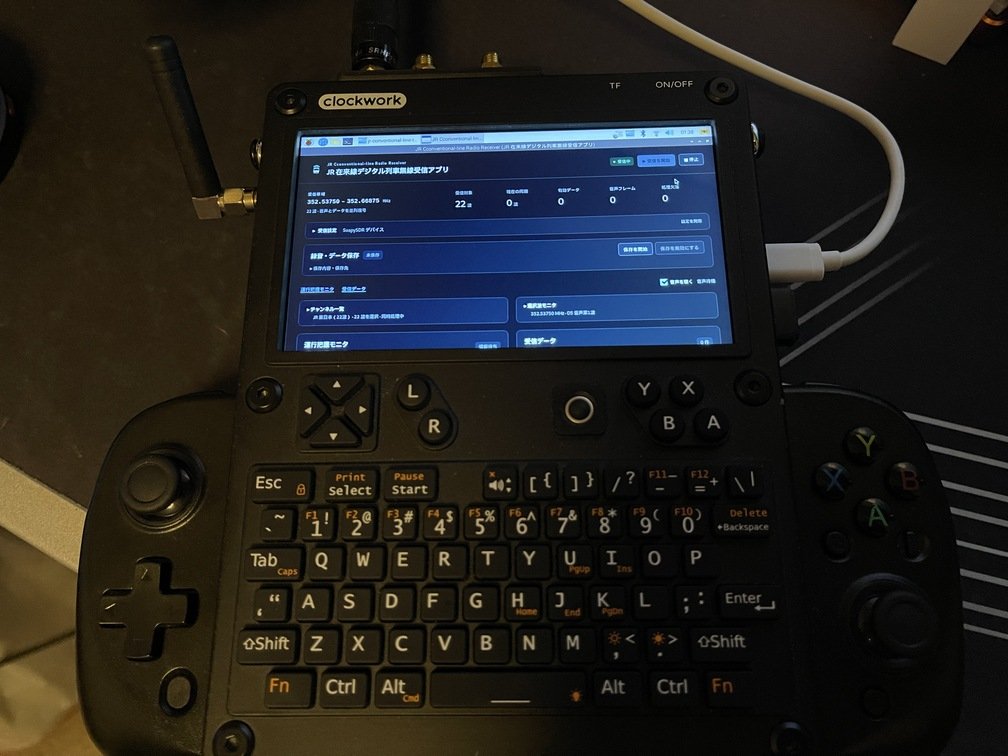
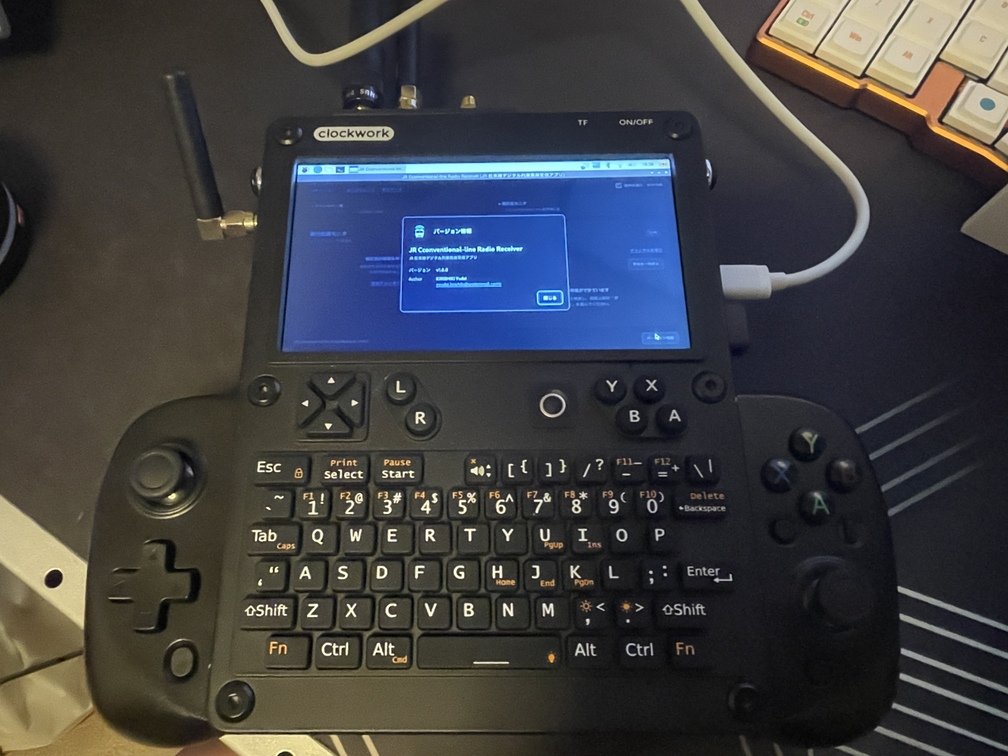
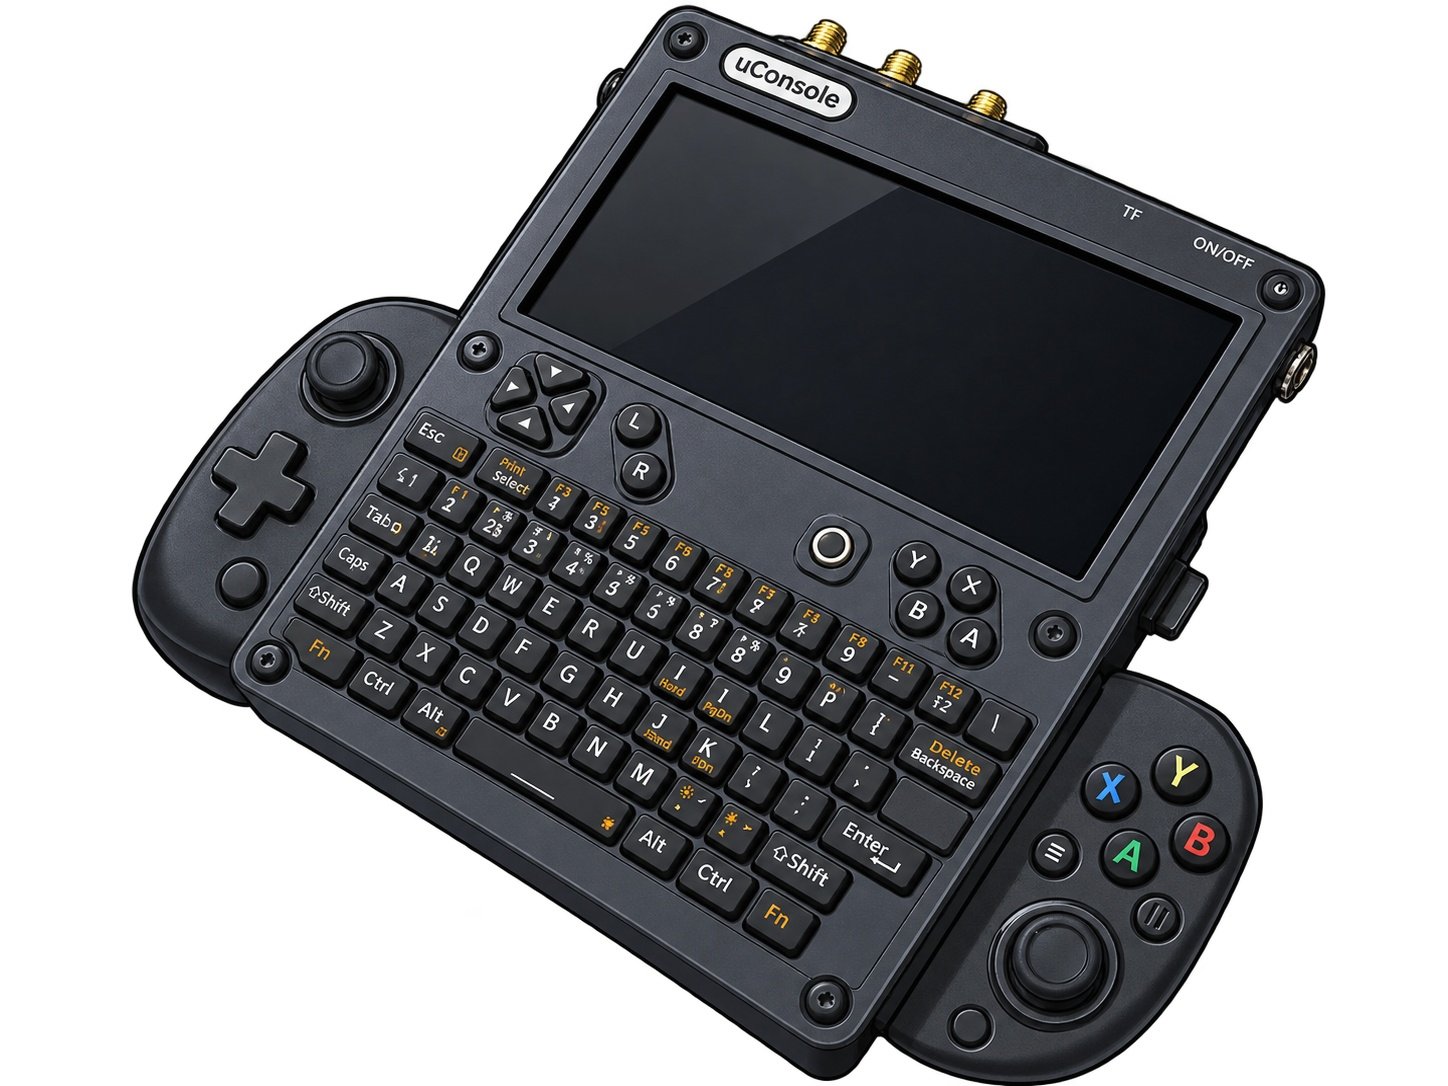
そんな中で、有志が[JR 在来線デジタル列車無線受信アプリ](https://github.com/soltia48/jr-conventional-line-radio-receiver)をリリースしてくれたので、[uConsole](../../../gadgets/console/10_uconsole/_index.md)にビルドしてみた。このソフトはWindows, Mac, Linuxに対応している。**uConsole**は、限りなく素のLinuxに近いから、ビルドも出来、内蔵の[AIO V2](../../aiov2/_index.md)で動作させることが出来た。
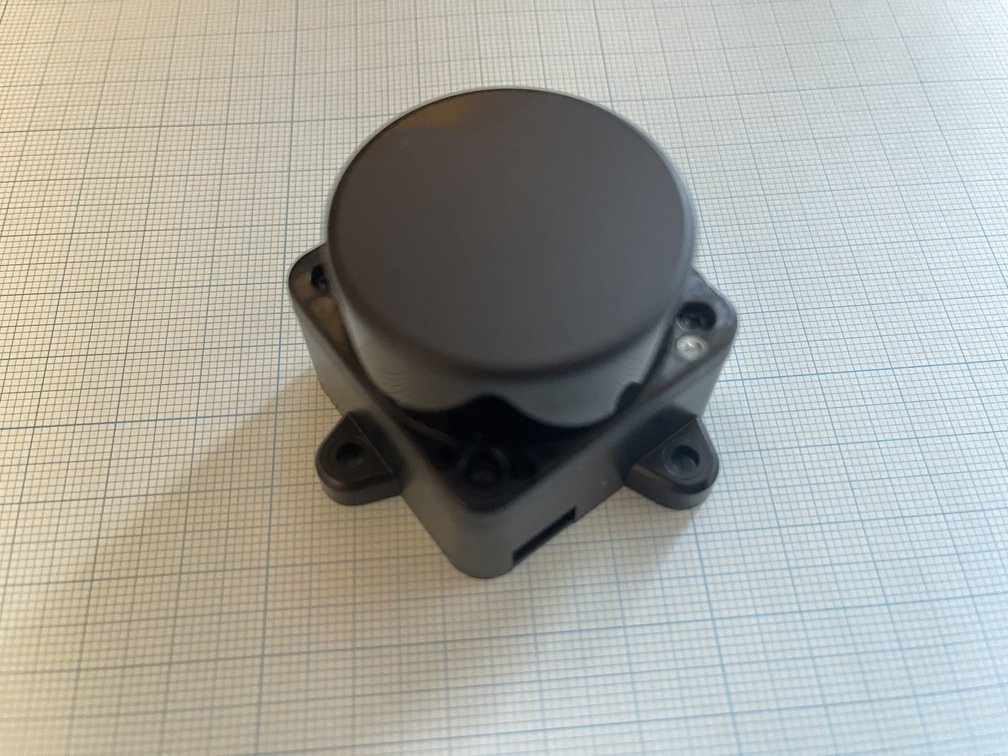 |今回は[Coin-D6](https://link.amazon/B0dMigXLJ)で、基本的に価格で選んだ。大体、6,000~20,000円程度であるが、どれも性能は大して変わらない。何かの拍子でよく使われるようになると、**(バッド)ノウハウやドライバなどのいろいろな意味でのソフトウェア**が蓄積される。それらは大体、アリエクで調べても10,000~15,000円くらいする。そんな中で、6,000円弱のを見つけたので選定した。|
- **取り付け方法**
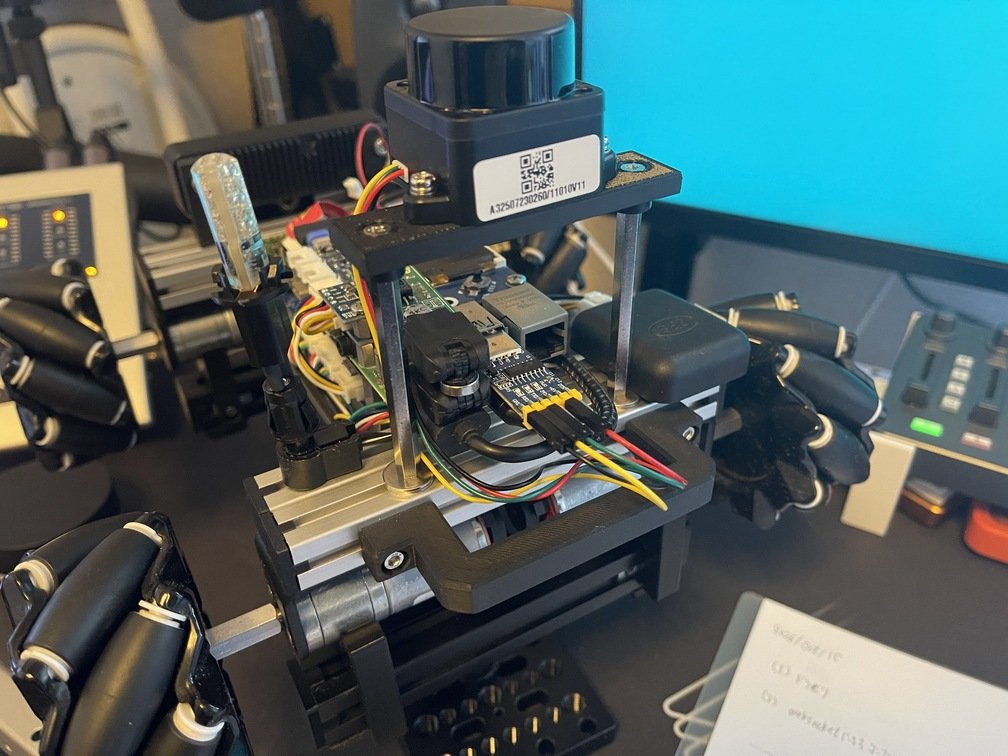 |実物を見ないとわかりにくいが、**TriClops**への搭載を考える。固定方法は大抵の場合、**LiDAR**自身の土台の4辺のうちの3個所に耳がついており、そこに固定する。**LiDAR**自体は車体に対して**正中**させないといけない。今回の場合は正中に対して直角になるように固定するので、その方向に耳がついていることが好ましい。|
## 設計
### マニュアルが本当にお粗末
マニュアルはなんとか探し出せたが、肝心の制御方法が載っていない。マニュアル中に**Google Drive**の[リンク](https://drive.google.com/file/d/1kuBFf1FSj-8ETf7tzQaoyQ-qBCE_DU2T/view)があった(中華・アリエク製品あるある)ので、そこからダウンロードする。中身は中国語なので、AIを使って翻訳し、**markdown**に変換する。
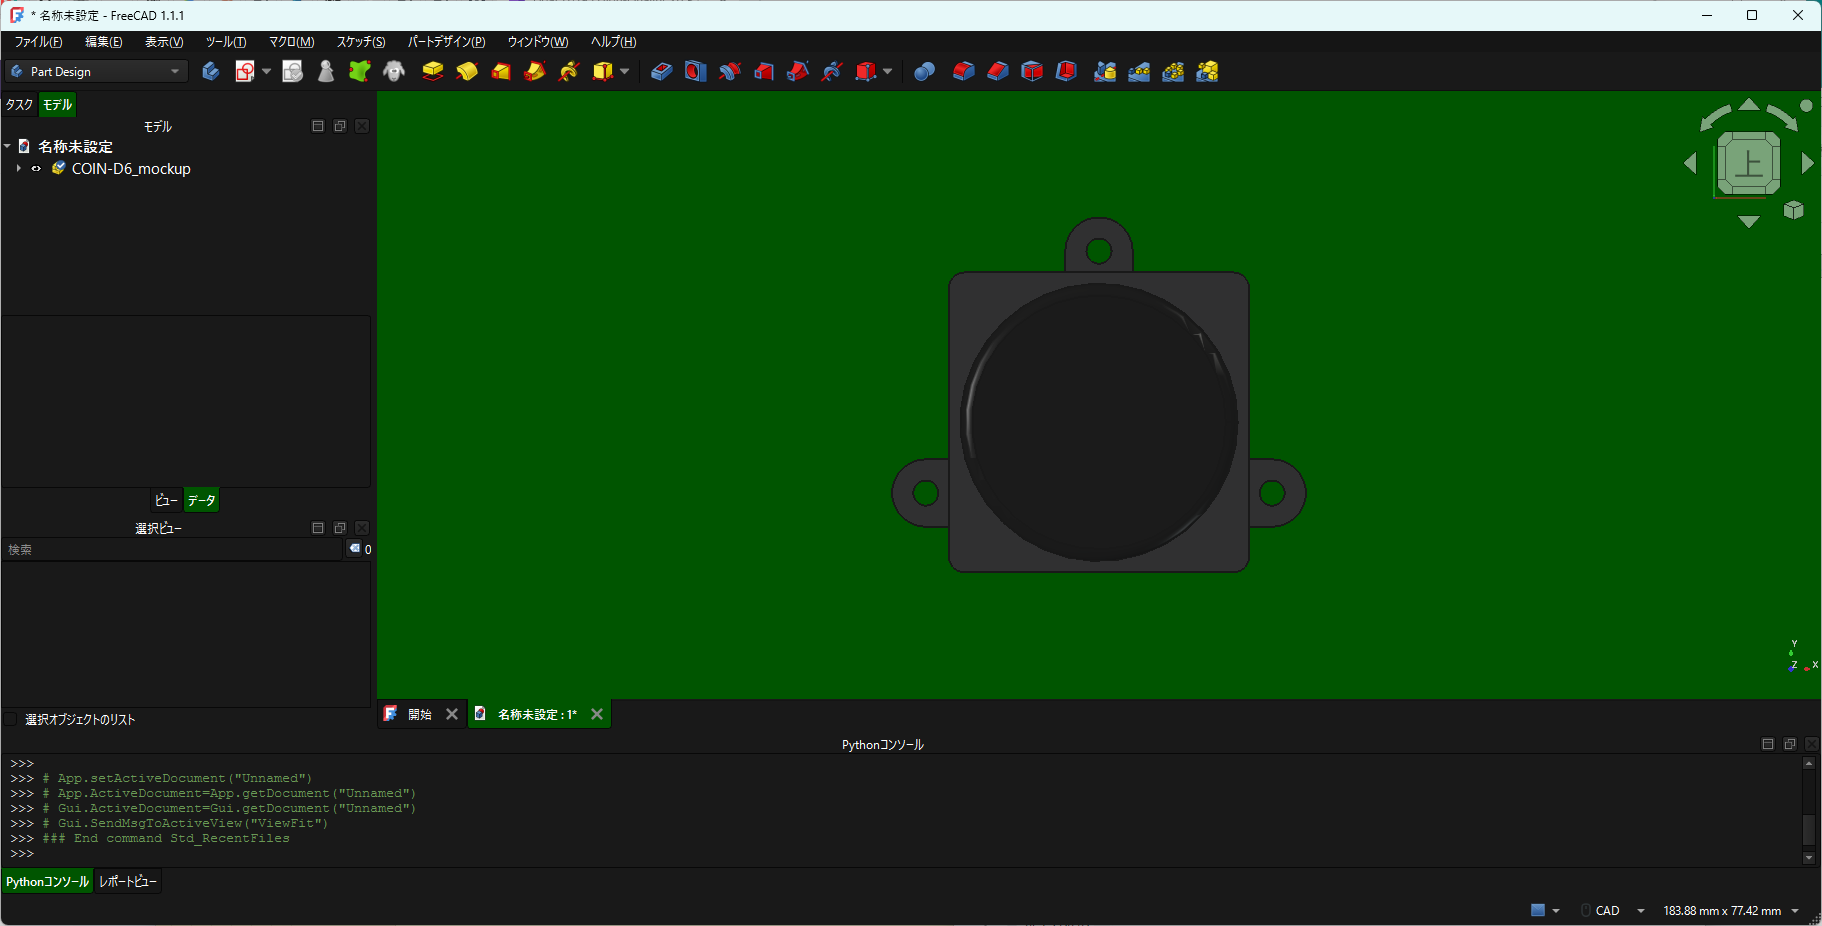
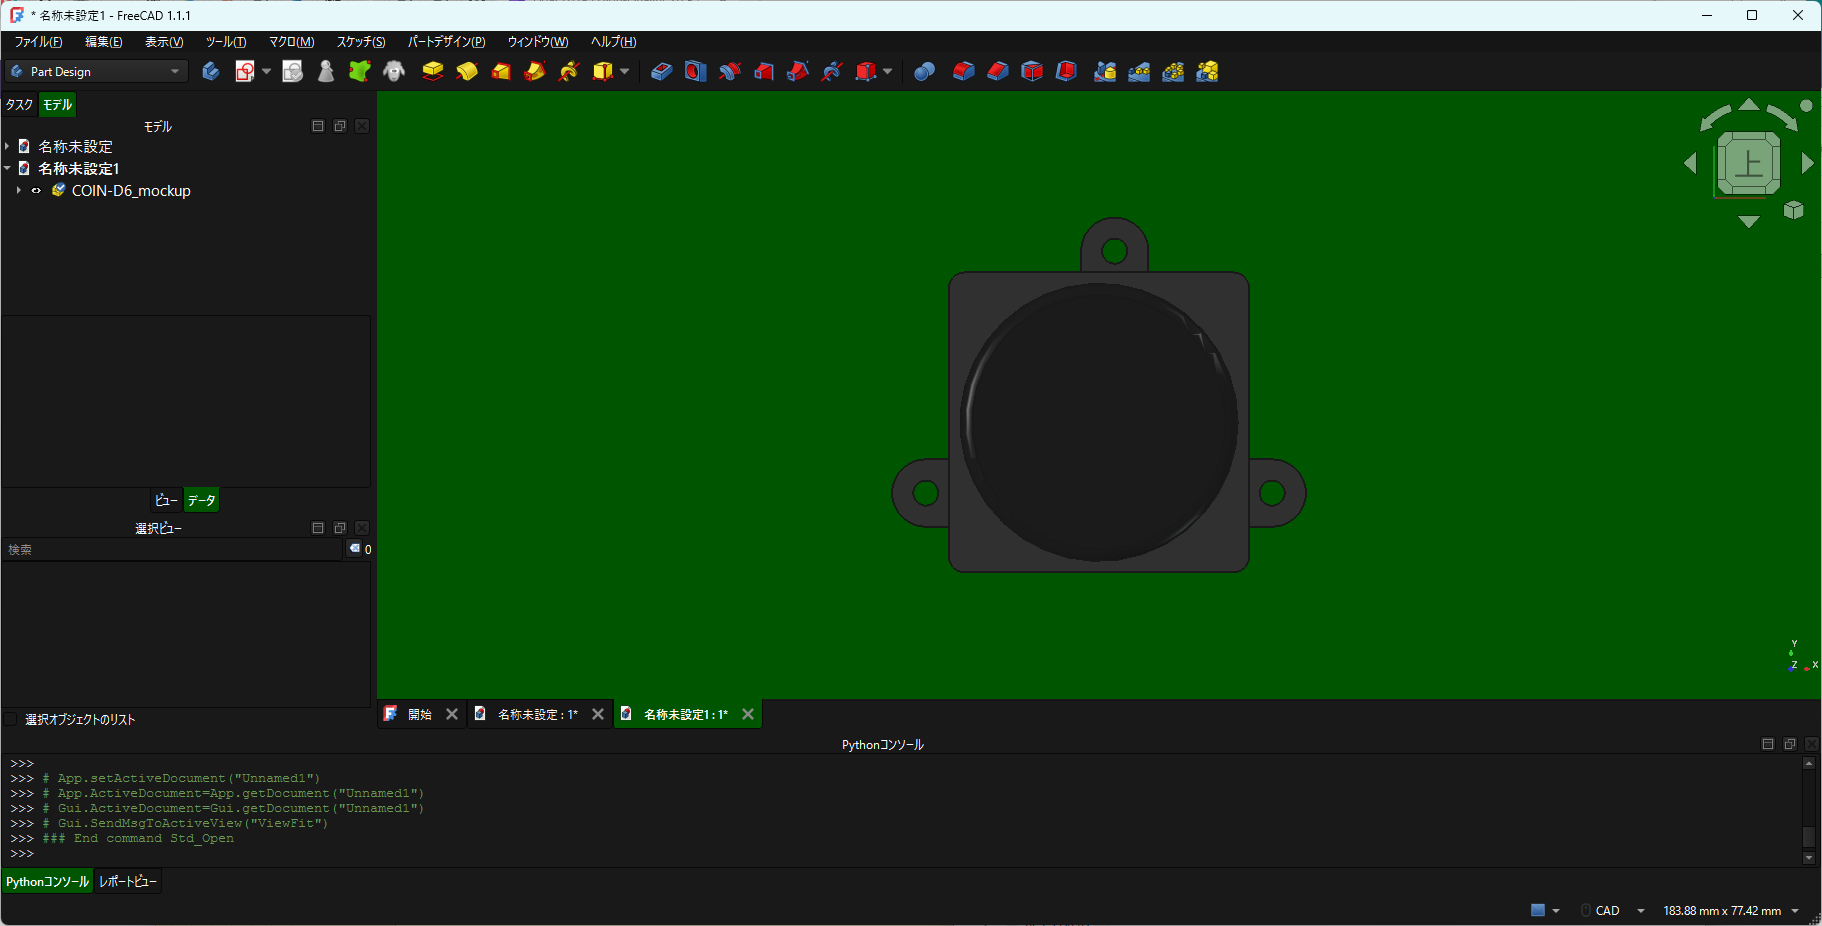
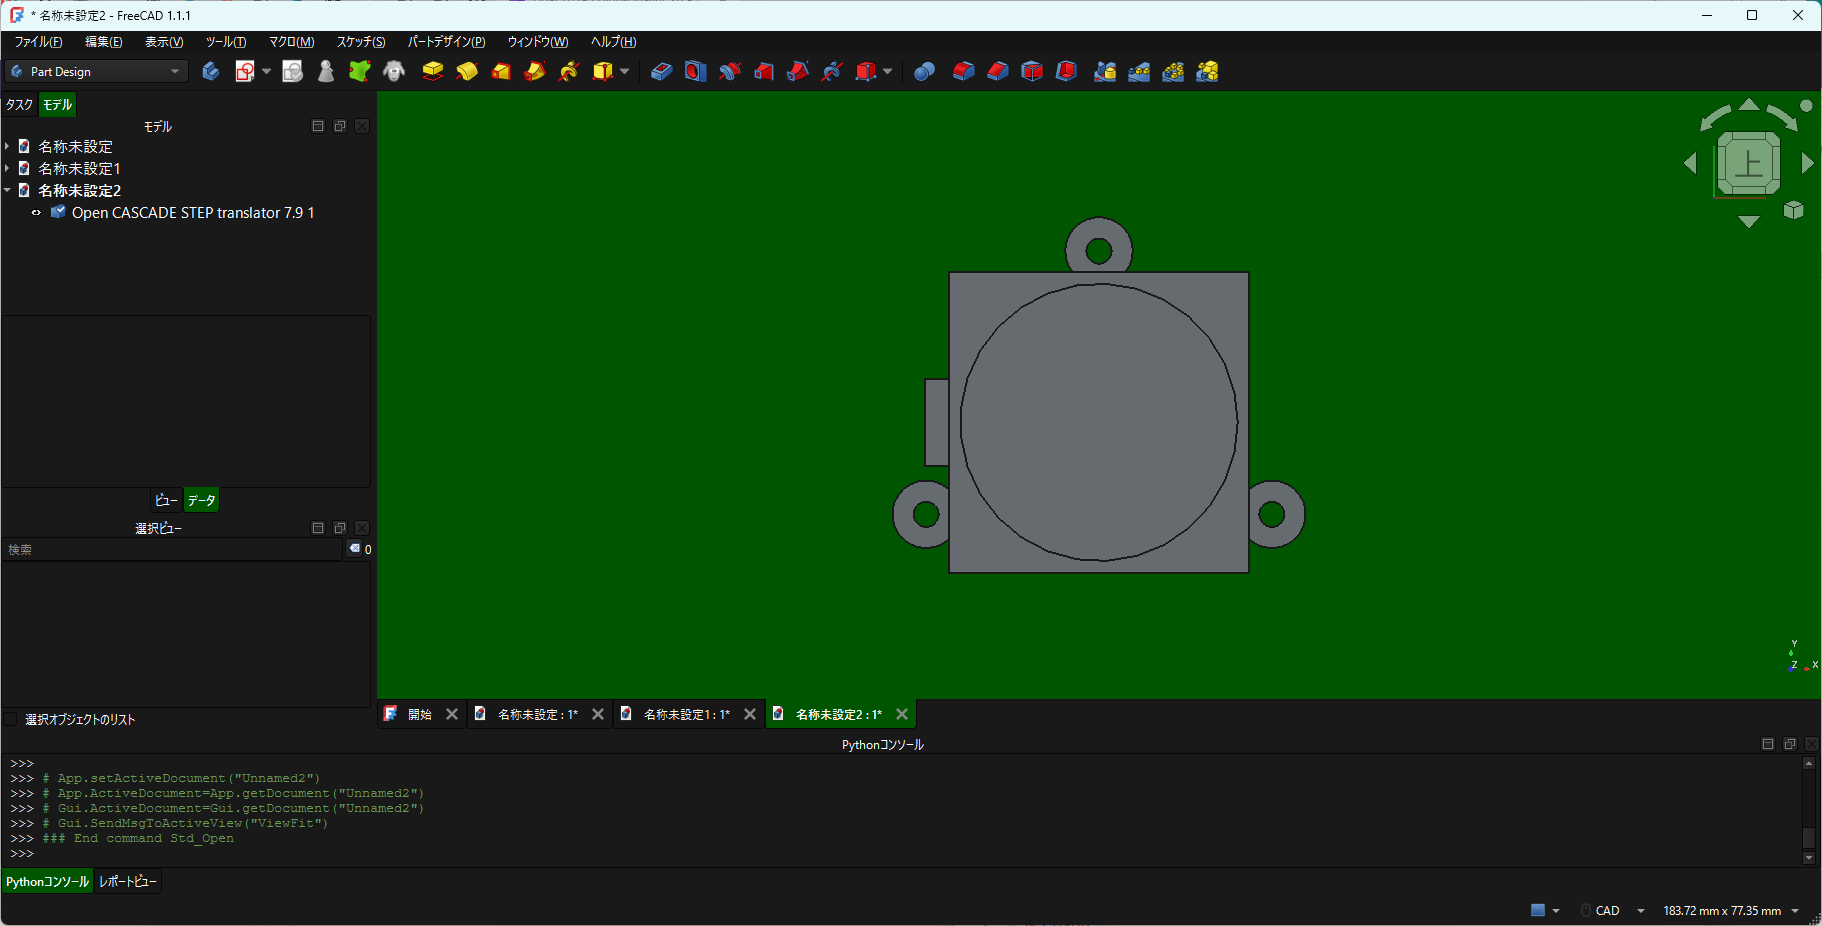
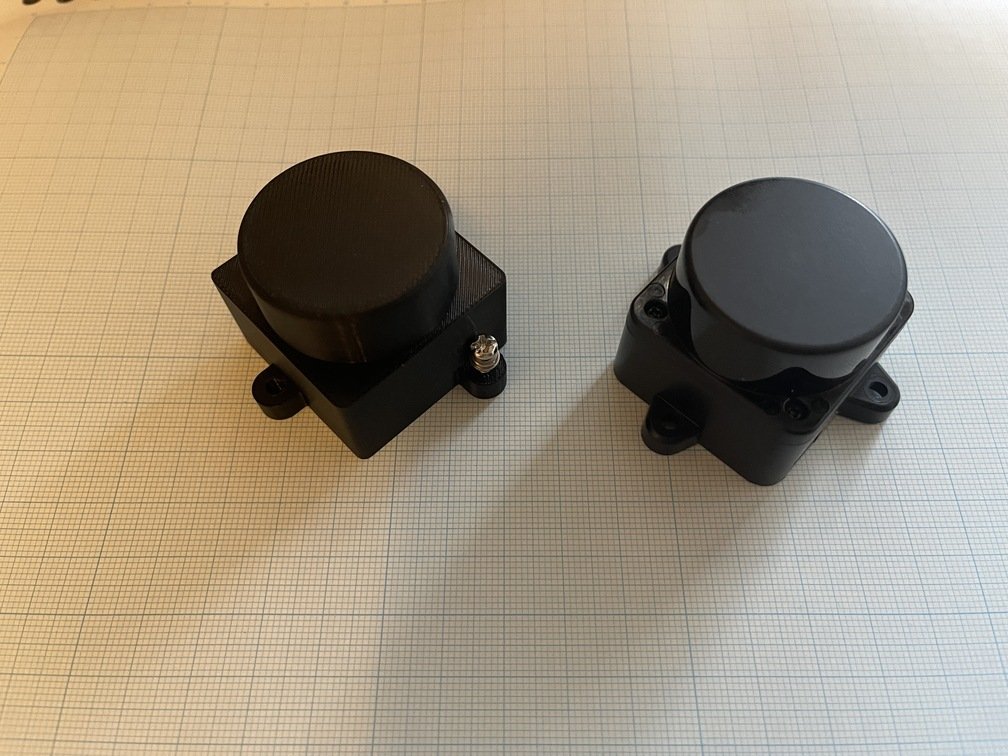 |モチベーションを維持するためと搭載検討にマニュアルに載っていた図面から実物大のモックのSTEPファイルを生成させた。これには**Claude Code**と**Muse**で行ったが、**Claude Code**の方が、実物をよく表現していたのでそちらを用いた。|
### 周辺ソフトウェアつくり
|RVCS|説明|
| :---: | :--- |
|
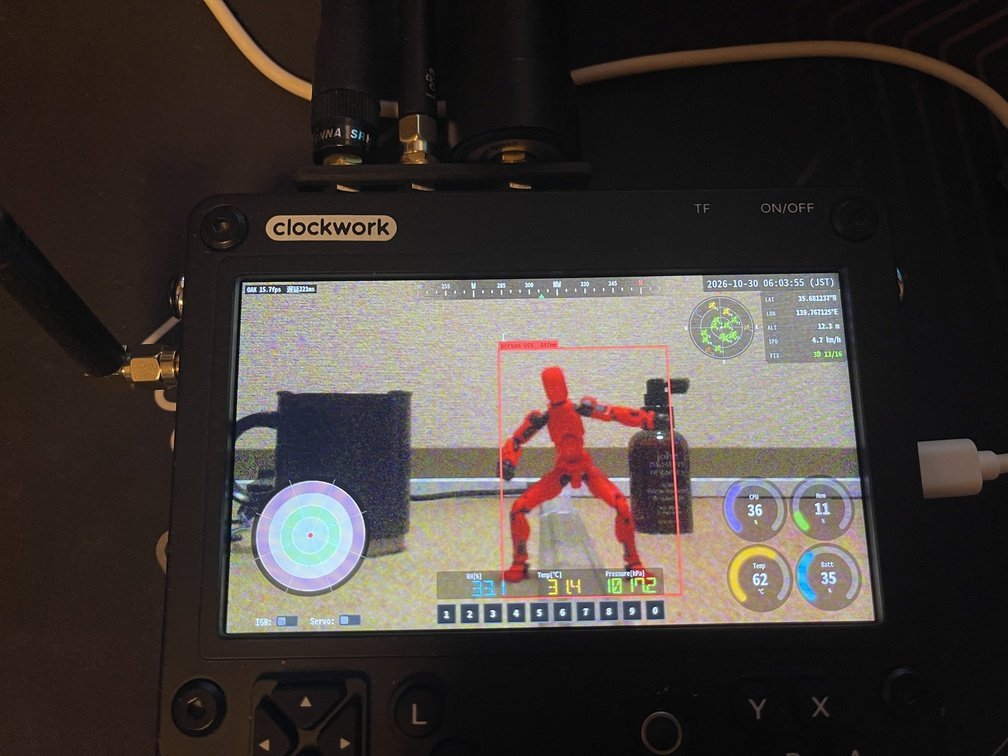 |**RVCS**中で使うためには、いくつかの設計と実装パターンがある。それを踏襲してソフトウェアの準備をしておく。あらかじめ、**Muse**に上記のマニュアルを読ませて、制御方法を把握しておく。htmlのモックやその中での画面のレイアウトなどを決めておくとイメージを共有しやすい。|
## 発注
ここまでやってみて、使えそうと判断したので発注する。
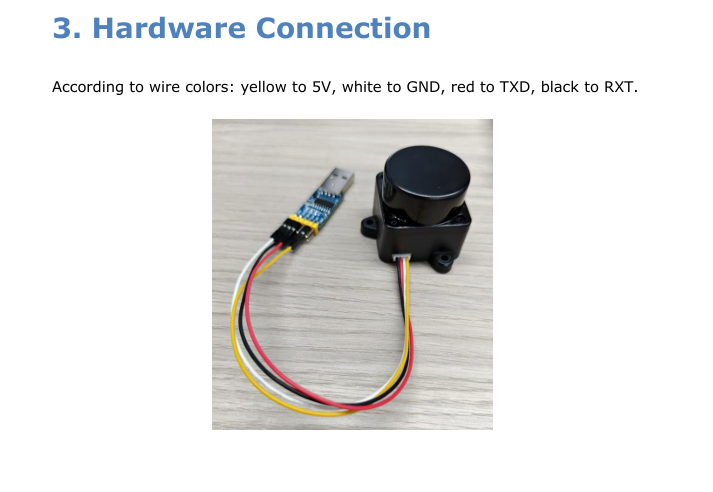 | **配線**の確認をおこなう。ここで、いきなりマニュアルで説明している配線の色と実機の配線の色が異なる。|
|実物|説明|
| :---: | :--- |
|
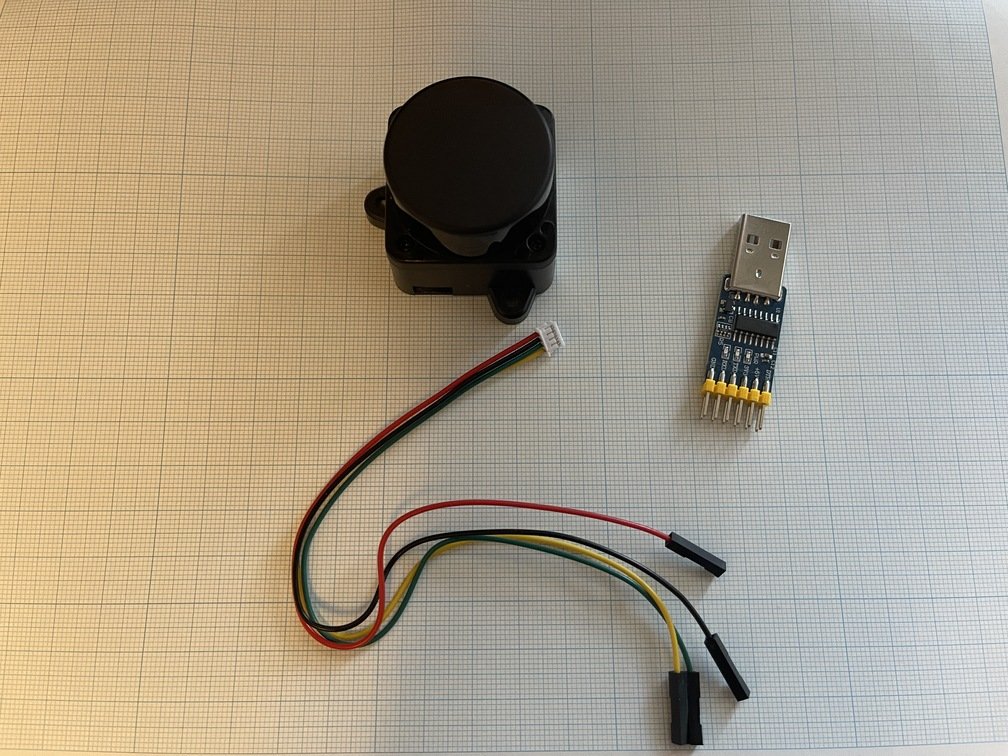 | 基本的には**±**が間違っていなければ、壊れることは無いはず(運が悪いと、**出力同士**を繋いで壊れることもあるが…)。典型的な**赤・黒・緑・黄**となっているのでそのまま接続する。特に異常も無く、上面の青色LEDが時計方向に回転を始めるので気分が上がる。|
### ソフトウェアテスト
- **サーバテスト**
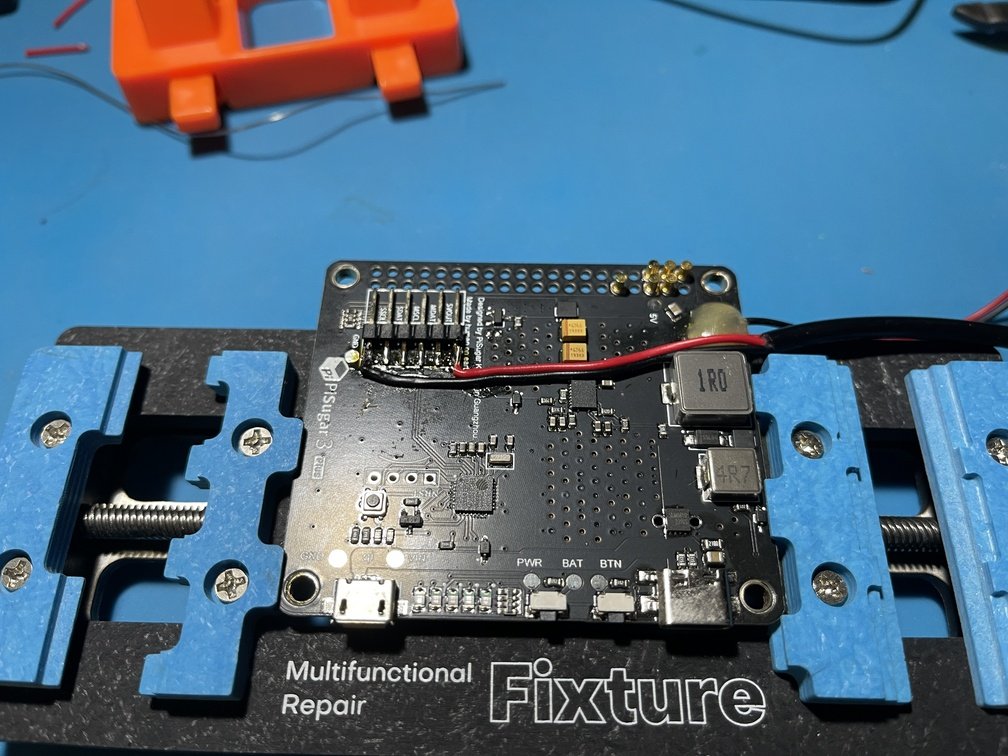 | PiSugar3を裏返して、5V/GND端子にそれぞれ、電源ケーブルはんだ付けする。逆接、短絡には充分に気をつけて、しっかりはんだ付けする。|
**必ず供給電力の確認をすること!!**
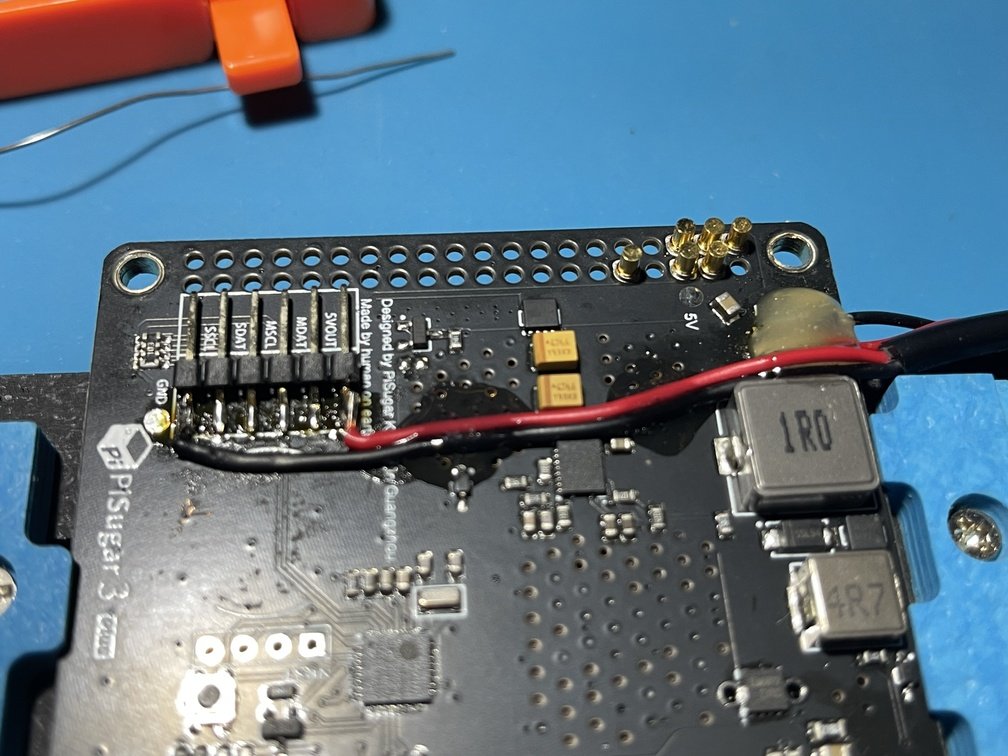 |供給電力がOKなら、配線をエポキシ樹脂で固めて、不意の断線などが起きないように処置する。|
|配線の取り回し|説明|
| :---: | :--- |
|
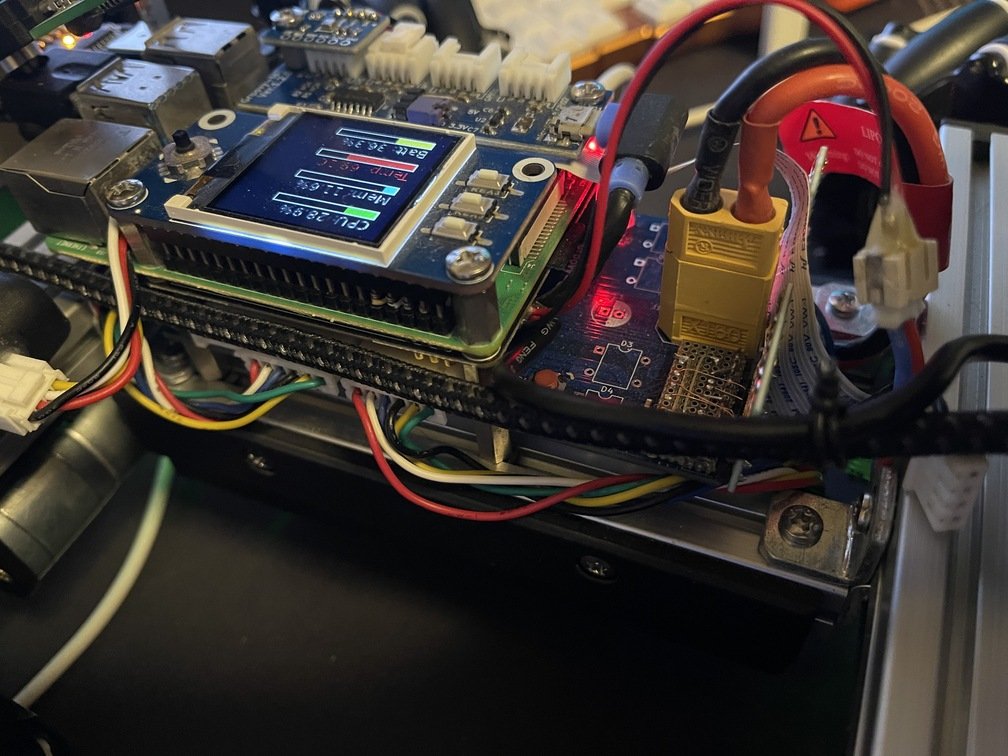 |基板の隙間から、補助電源ケーブルとして取り出す。|
|Oak D-Liteへの給電|説明|
| :---: | :--- |
|
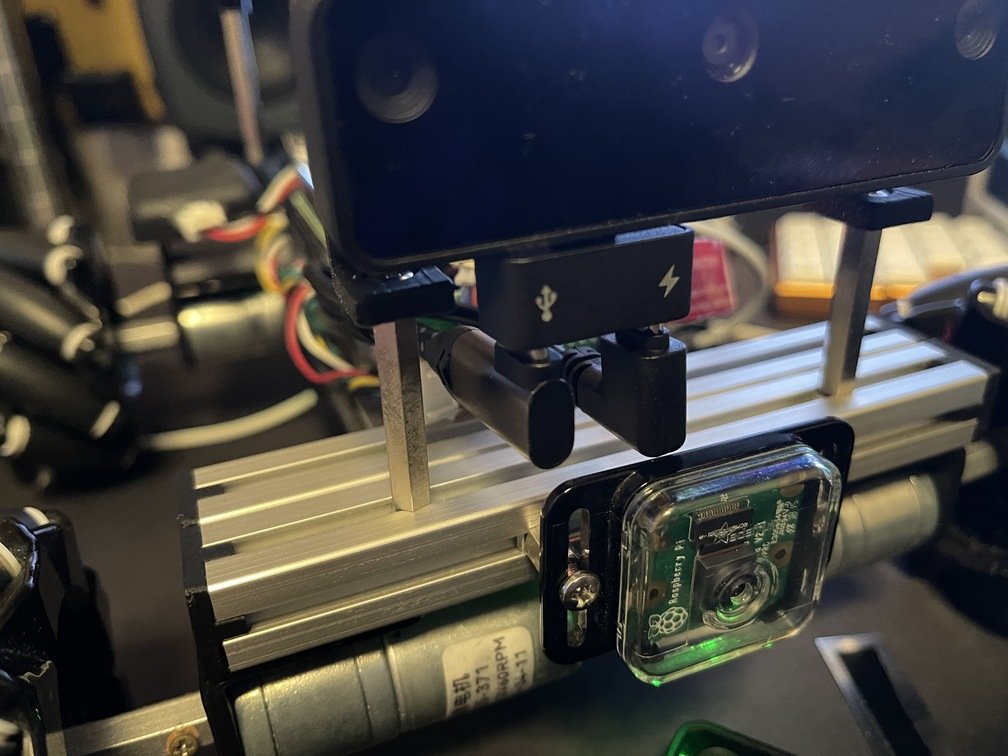 |専用アダプタを使って、USB3の信号と共に電源も入力する。|
### ToDo
- **LiDARの配線**
 |
 |
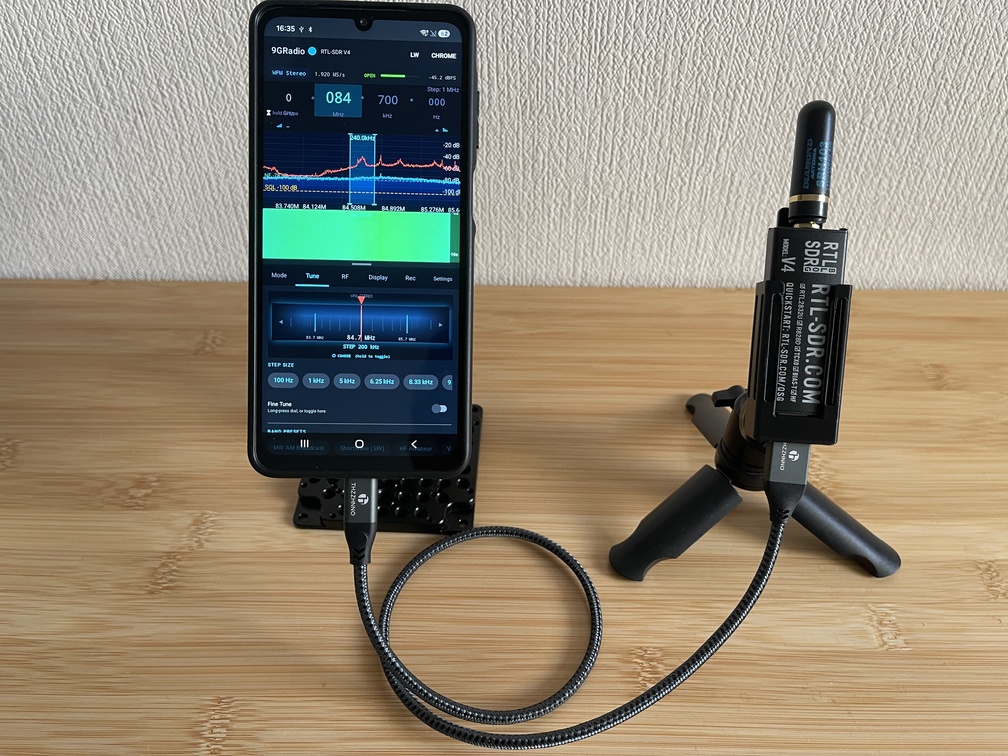 |
|ピギーバック|スリング|三脚|
|コンパクト運用|機動性とノイズ源(スマホ)からの隔離の両立|じっくりと運用|
### BoM
|名称|仕様|単価(円)|数量|購入先|備考|
|---|---|---|---|---|---|
|スマホケース|自分用|719|1|[アマゾン](https://link.amazon/B03llLpbe)|Galaxy-A25|
|インサートナット|1/4inch|739|1|[アマゾン](https://link.amazon/B045RaGGi)|かなり余る|
|接着剤|変成シリコン|378|1|[アマゾン](https://link.amazon/B03nJa8Xv)|スマホケースの材質がTPUならこれ|
|ナスカン|***|110|1|100均|好みに応じて|
|ダブルリング|10mm前後|110|1|100均||
|磁石|6mm前後|110|1|100均||
**その他必要なものを適宜、調達してください。**
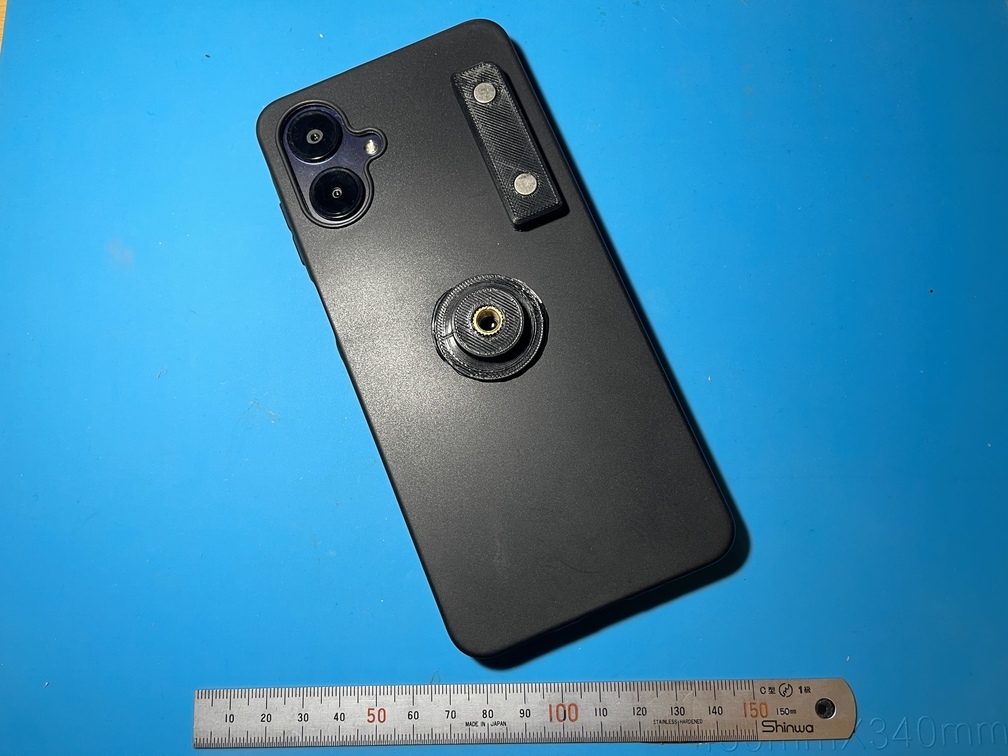
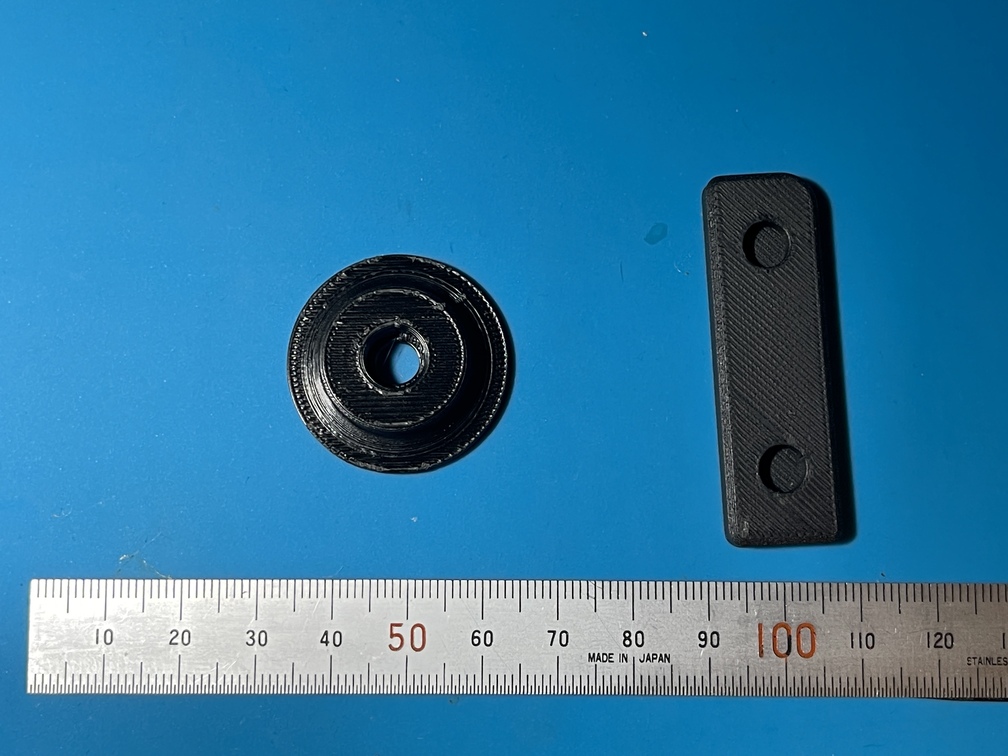
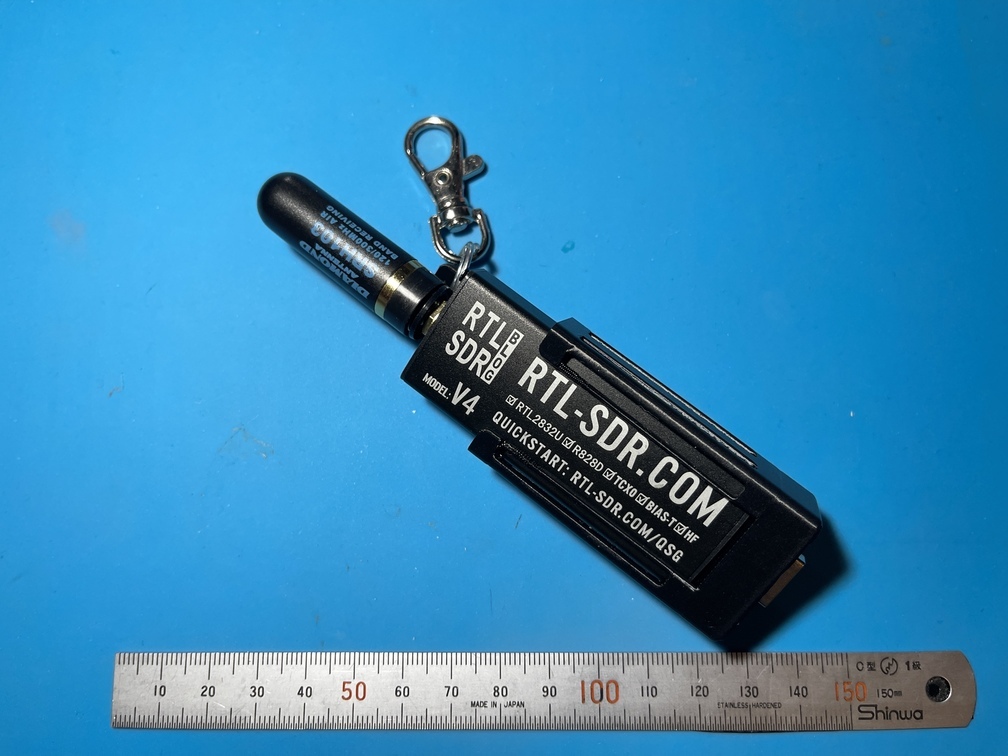
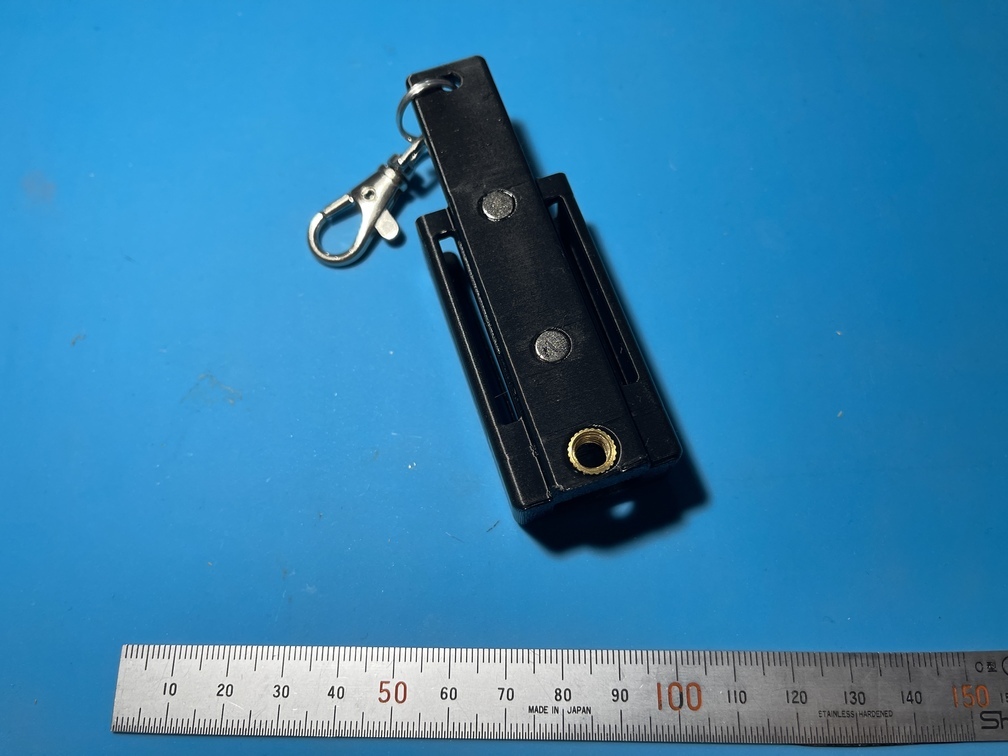
|スマホケース(加工後)|スマホケース部品|ブラケット(表)|ブラケット(裏)|
|---|---|---|---|
|
 |
 |
 |
 |
### 組み立て
- **部品の完成**
まずは構成部品を完成させて、ケースに貼り付ける部品を準備します。
- 三脚取付台座の加工
1. 三脚取付台座を3Dプリンタにて造形する
2. インサートナットを中央穴に熱圧入する
- RTL-SDRブラケット取付台座の加工
1. SDRブラケット取付台座を3Dプリンタにて造形する
2. 磁石を穴に極性に注意して押し込む
- **スマホケースの加工**
スマホケースの加工は上記の部品の完成後におこなう
- 加工
スマホケースに三脚取付台座とRTL-SDR(以下、SDR)ブラケット取付台座を接着します。接着剤の選定はスマホケースの材質によります。多くのスマホケースは`TPU`が用いられています。`TPU`の接着剤は**変性シリコン**が主成分のものを選びます。
- **RTL-SDRブラケット**
ブラケットは使い勝手に直結するので、様々な形態が考えられますが、今回はこのカタチで…
1. RTL-SDRブラケットを3Dプリンタにて造形する
**底面の穴はハードウェアページで紹介しているケーブルに合わせてギリギリに設計している。他のケーブルを使う場合はそれに合わせること!**
2. ハンダゴテで**インサートナット**の熱圧入
3. 極性に注意して**磁石**の埋め込み。隙間がある時は適宜、接着剤で充墳する
4. 必要に応じて、**ダブルリング**や**ナスカン**を取り付ける
---
## Mechanics
URL: https://teamknox.com/tech/robotics/robocar/mechanics/
### 概要
`Mechanics`は、主としてロボの機構を指す。外観を決める大きな要素と共にロボットの物理的な動作の大部分を決める大切な要素だ。ここでは**メカナムホイール**と言う事で、話を進めていく。
|**メカ部分**|**説明**|
| :---: | :--- |
|
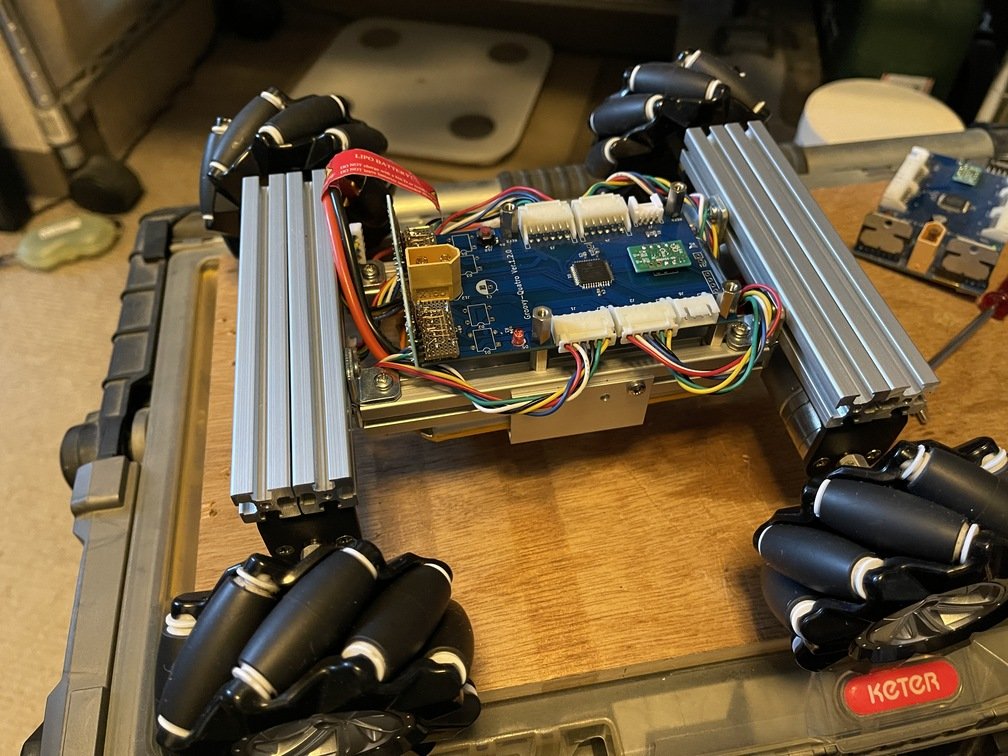 | メカ部分の組み上げとモータ制御基板とモータへの配線まで|
### フレーム
フレームはリジット構造となっていて、ミスミの15mmx15mmx130mmのアルミフレームx6本の組み合わせだ。特徴的なのは、ビームとして前輪部と後輪部を結ぶフレームに**L字**金具を用いて、段を付けて高さを落としていることだ。これにより、車高を落とすことが出来、重心を低下させ安定性が増すと共に見た目もスッキリする。
|**L字金具による段差**|**説明**|
| :---: | :--- |
|
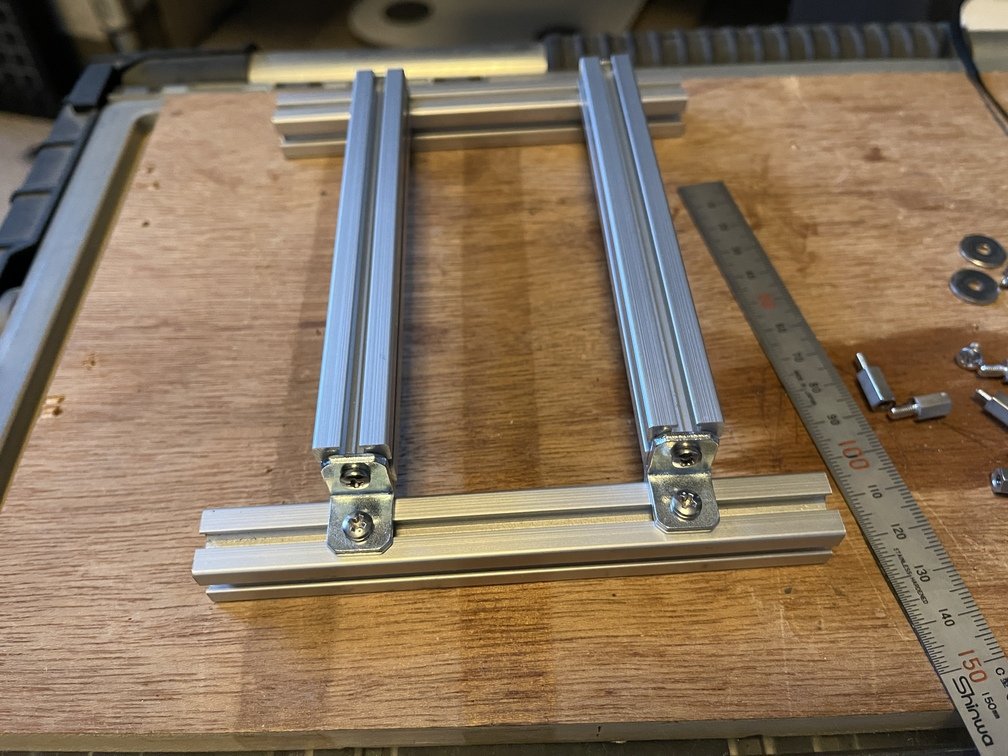 | 写真ではひっくり返してあるが、**L字金具**による段差|
|**スペーサの取付-1**|**説明**|
| :---: | :--- |
|
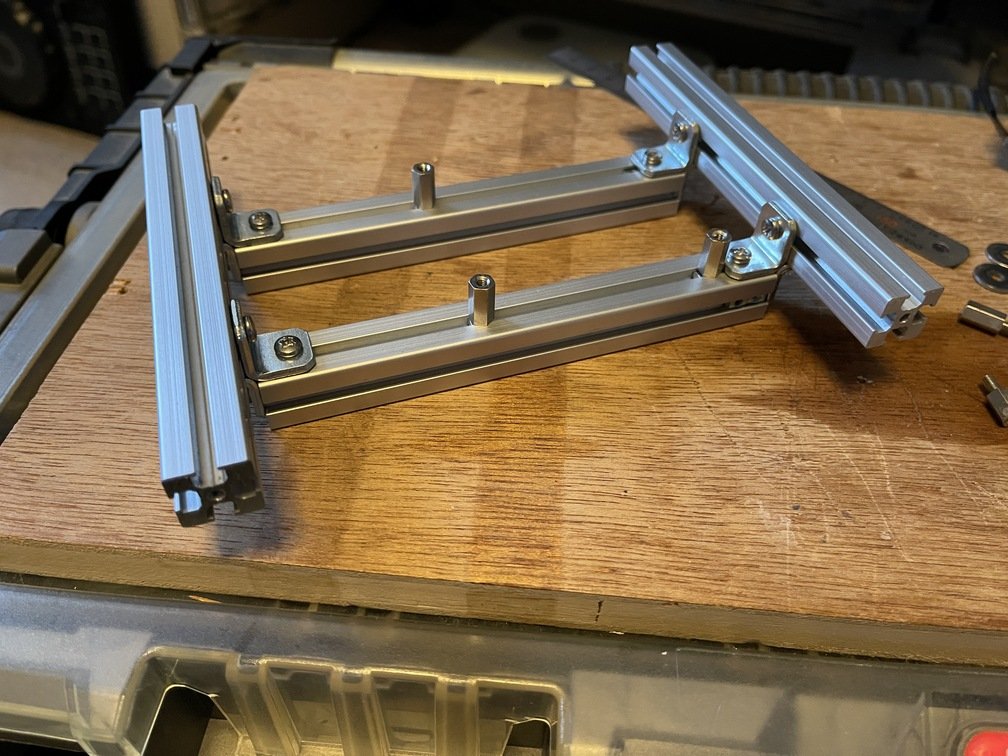 | モータ制御基板取り付け用のスペーサの取付|
|**スペーサの取付-2**|**説明**|
| :---: | :--- |
|
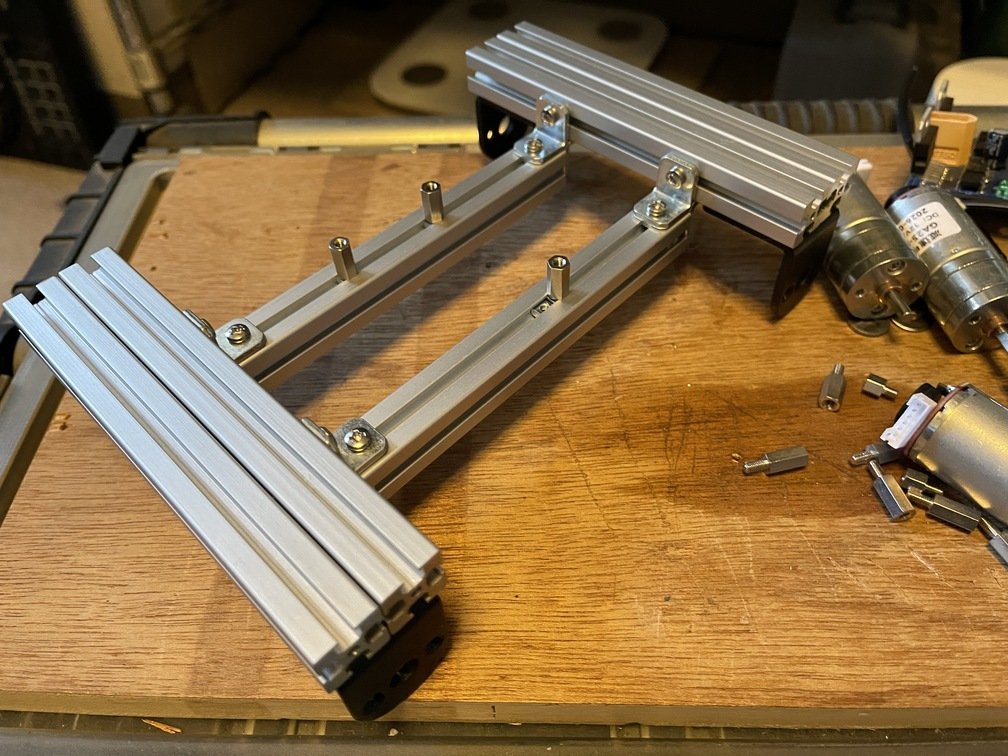 | フレーム全体を左前方から見たところ|
### モータ
|**モータ外観**|**説明**|
| :---: | :--- |
|
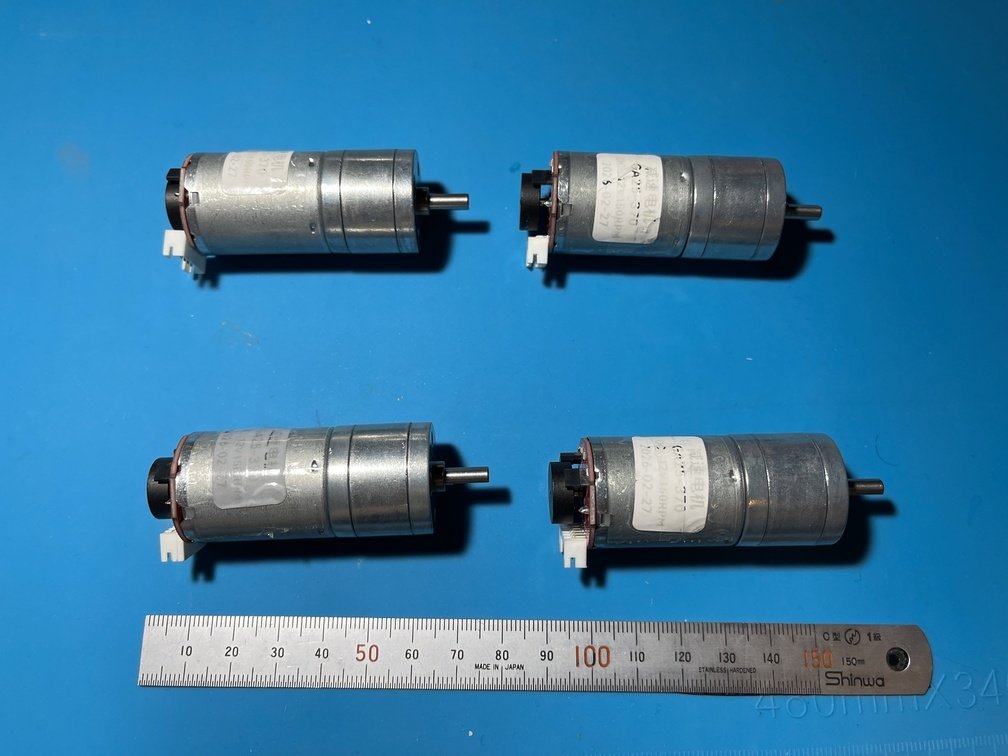 | モータは直径が25mmのギアードモータを使っている。[このタイプ](https://akizukidenshi.com/catalog/g/g131192/)だ。正確に言うと、この商品ズバリではない。要は25mmの直径で、12V、エンコーダ付きを使うということだ。**アリエク**で入手できるが、**アリエク**だとショップがいつの間にか無くなっているので注意が必要である。ギア比は現在は150rpmのに落ち着いた。これも変遷がある。最初は400rpmを使っていたが、モータドライバを換装したら一気に効率が良くなり、高速化され制御がしにくくなった。そこで、270rpmにしてもまだ速い。そこで150rpmに落ち着いたというわけだ。|
|**モータの取付-1**|**説明**|
| :---: | :--- |
|
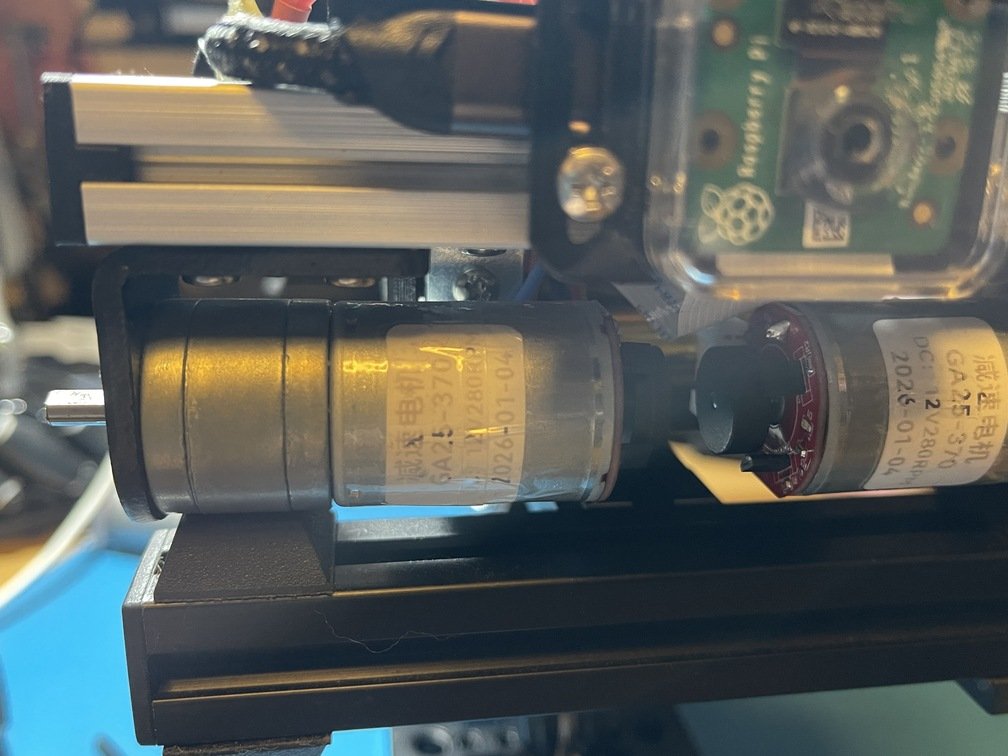 | 次にモータの取付方法をみてみよう。マウンタに[こちらのパーツ](https://www.amazon.co.jp/uxcell-DC%E3%82%AE%E3%82%A2%E3%83%A2%E3%83%BC%E3%82%BF%E3%83%BC%E5%8F%96%E3%82%8A%E4%BB%98%E3%81%91%E3%83%96%E3%83%A9%E3%82%B1%E3%83%83%E3%83%88-%E9%89%84%E6%9D%90%E8%B3%AA-25mm%E3%82%AE%E3%83%A4%E3%83%A2%E3%83%BC%E3%82%BF%E3%83%BC%E7%94%A8-L%E5%9E%8B%E5%9B%BA%E5%AE%9A%E3%82%B7%E3%83%BC%E3%83%88/dp/B07R8ZJ6YR)を使う。これをフレームの溝にナットを通して固定する。このマウントパーツ自体でフレーム同士も固定する。|
|**モータの取付-2**|**説明**|
| :---: | :--- |
|
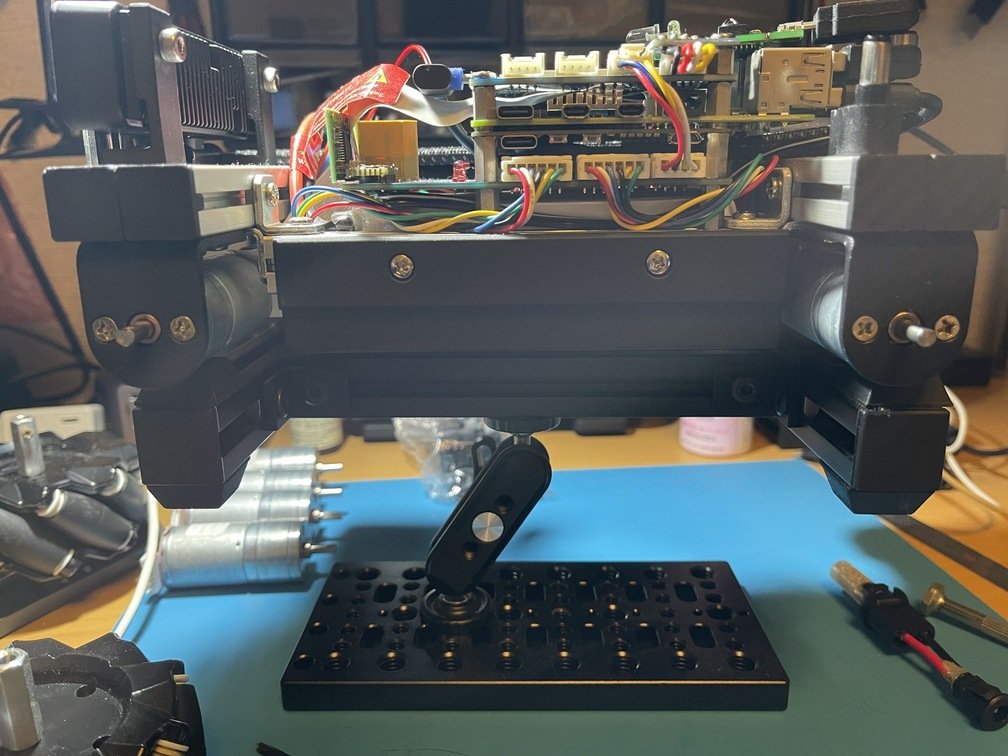 | モータは前後に配置する、配置したイメージは写真のようになる。|
### メカナムホイール
|**締結部**|**説明**|
| :---: | :--- |
|
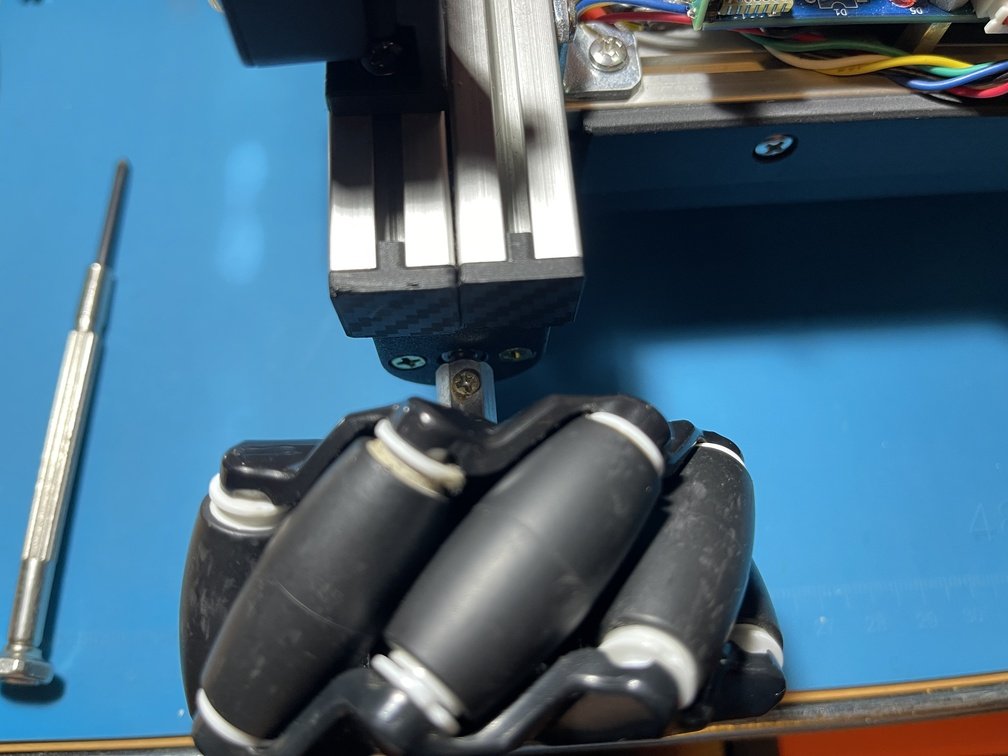 | **ロボカー**を特徴づけているのが、**メカナムホイール**である。メカナムホイールはギアードモータに同軸上に締結する。固定時は**ネジ止め剤**を塗布する。|
|**ホイールの配置**|**説明**|
| :---: | :--- |
|
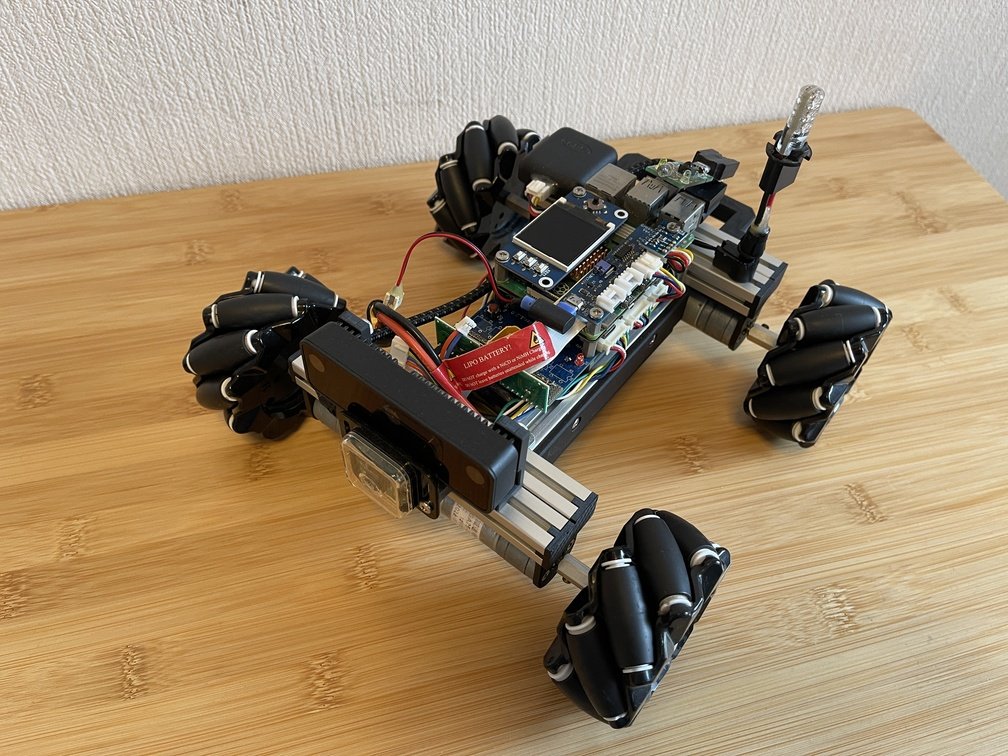 | ホイールの配置にも注意する。ホイールに斜めに配置された**樽上のサブホイール**が**X**になるようにホイールを配置する。この配置により独特な動きが実現する。|
---
## Operation log
URL: https://teamknox.com/tech/robotics/robocar/physicalconnect/gemini/log/
試行錯誤の連続なので、気づいたところをメモしていく。
 |
 |
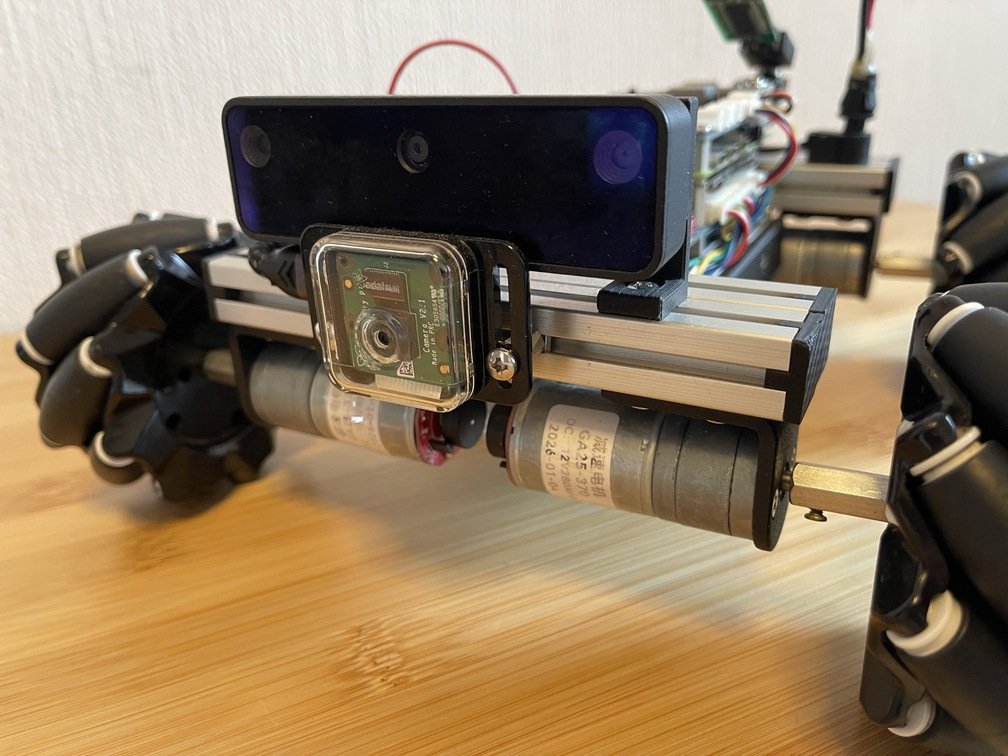 |
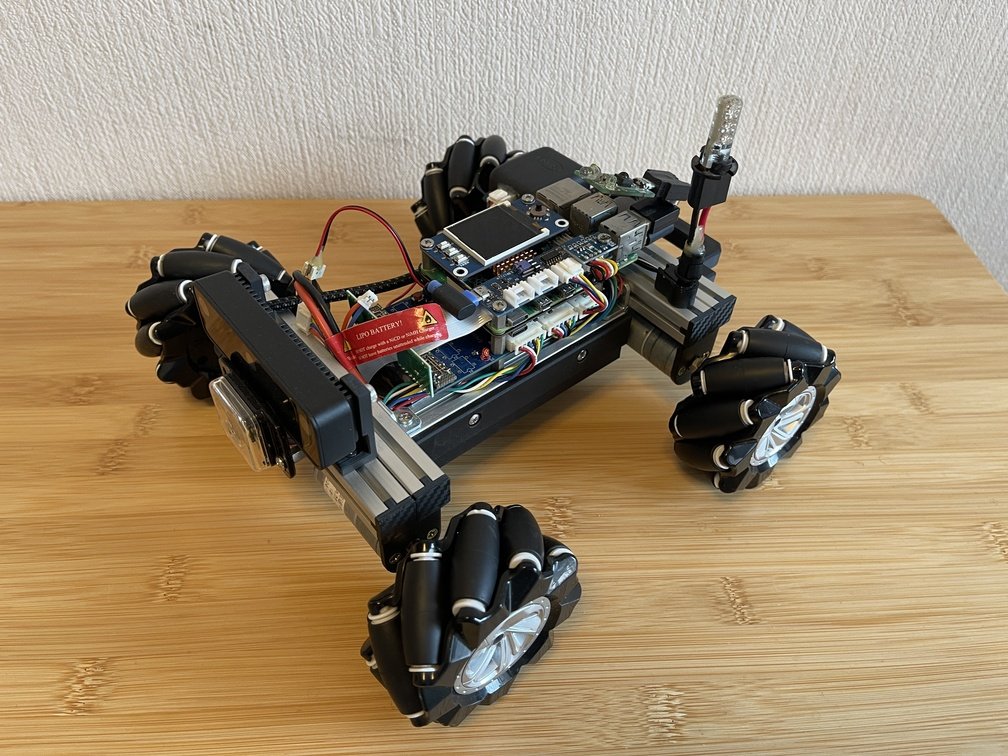
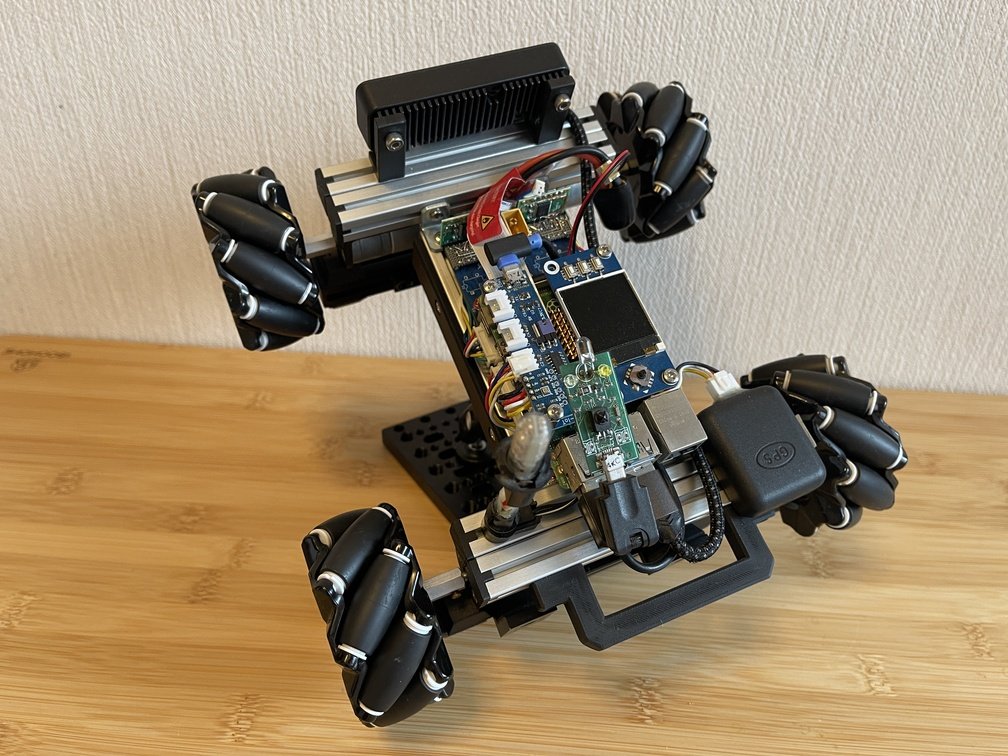
|左前方上から俯瞰|架台(ウマ)に載せた様子|カメラセンサは単眼+ステレオカメラ|
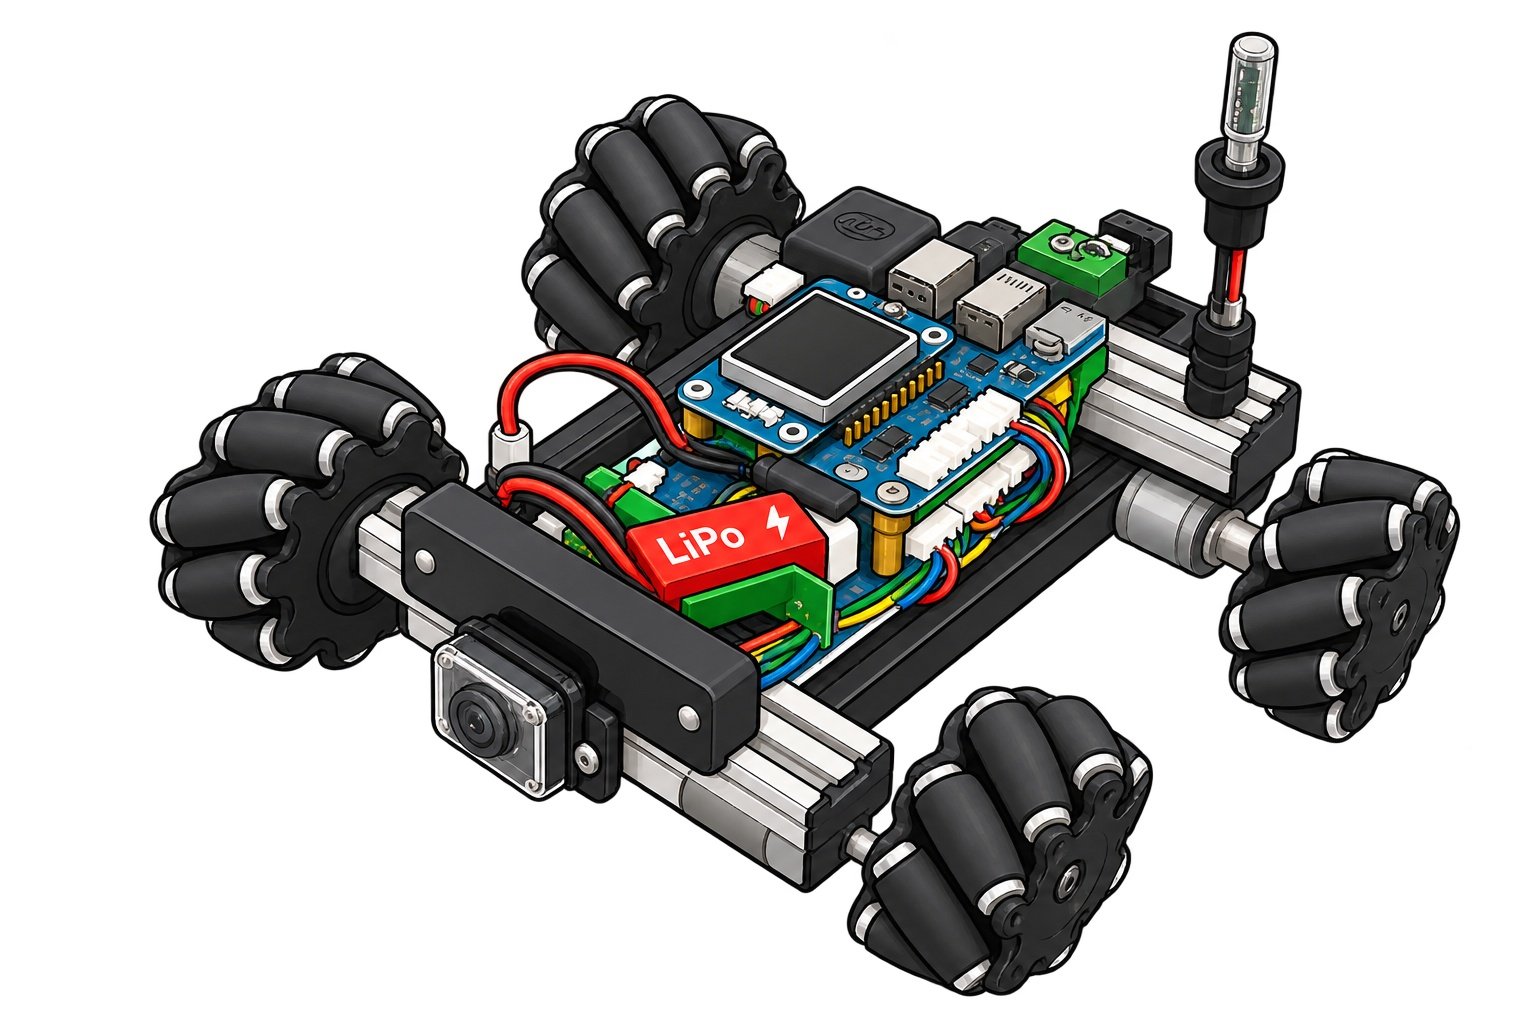
`Rover`と呼んだり、`RoboCar`と呼んだり、単眼の時は、`Cyclops`と呼んだり、ラズパイカメラ+`Oak D-Lite`の時は、`TriClops`と呼んだり…今は、**三つ目**になっているから、`TriClops`だ。このプロジェクトについて一つ言えるのは、自分が手掛けた電子工作を含む**工作ネタ**で最も規模が大きく投入予算も大きいことだ。そして、自分が今まで開発した**各種の成果物**をふんだんに取り込んでいるのだ。現在の形態はとして、`TriClops-RoboCar`と呼ぶことにしよう。
### ロボはエンジニアの本懐
およそ、エンジニアと自らを称するモノは何かしらの成果物を世に問いたいものだ。まぁ、仕事でもそれは行えるからそれでも良いのだが、自分が作りたいものでもそれを行いたいのだ。自分の場合は、今のところ**これがそれに当たる**。
### モジュール構造
ここでは、現在のロボの構成を`Mechanics`, `Hardware`, `Software`の各モジュールに分けて解説を行う。それぞれかなりのボリュームがあるので、適宜、`AI`に尋ねるなどして、理解を深めてほしい。大きいシステムの実現方法は**各個撃破**だ。ユニットテストを充分に行い**枯れさせる**、その上でインテグして、必要に応じて、**適合**や**チューニング**をおこなう。
---
## ROCK
URL: https://teamknox.com/tech/robotics/robocar/software/rock/
### ROCKのコンセプト
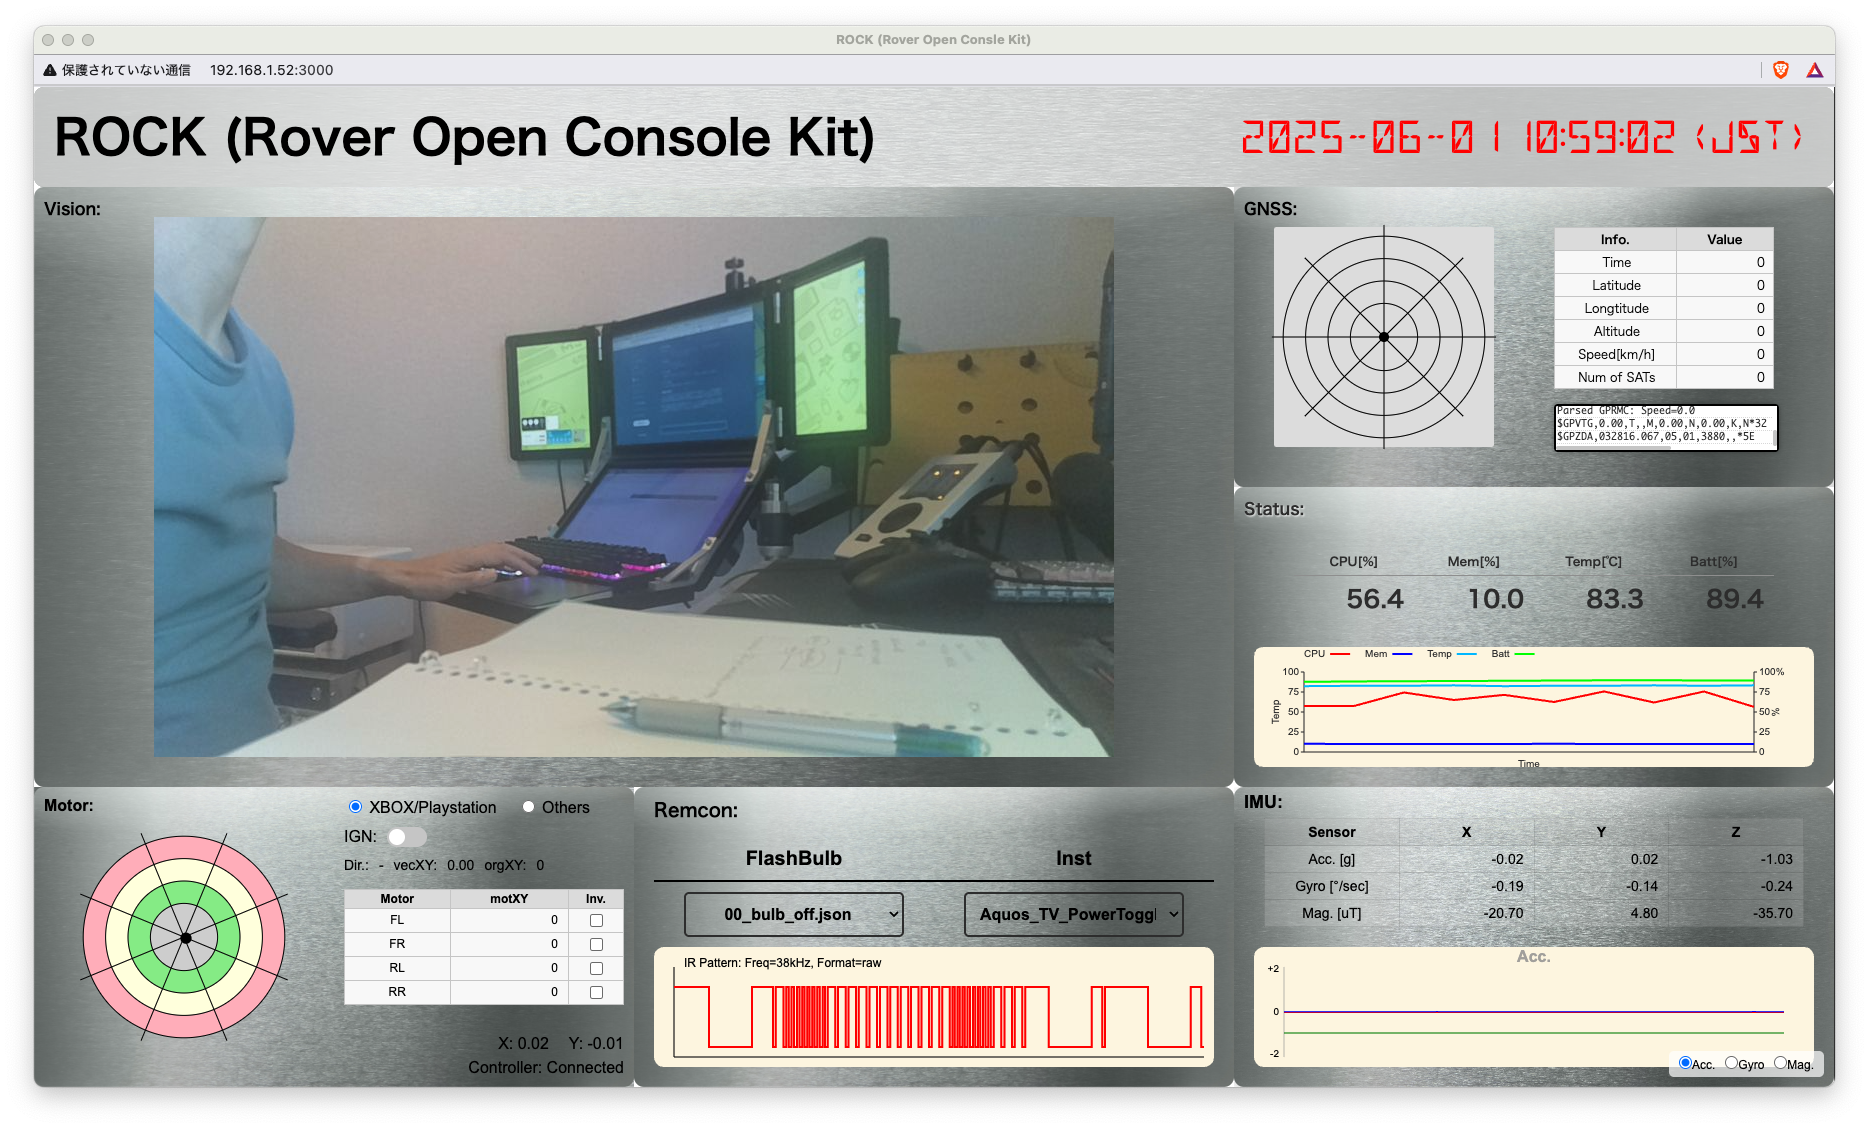
[ROCK](https://gitlab.com/teamknox/rock)は`Rover/RoboCar Open Console Kit`の略称である。[TriClops](../../../robocar/_index.md)の持つリソースを余すことなく使えるようにした**Webアプリ**の実装である。基本的なコンセプトは、`RoboCar`が持つ、各種のデバイスを**Webアプリ**で網羅的に扱うにはどうすればいいか?の一つの答えだ。
 ### ROCK前夜
**老害**が、**Webアプリ**を最初に始めた時、`Web`と言うか`HTML`と言うか、この辺りには元々**Responsiveみ**があるようなないような、そんな気がした。`ROCK`の画面を単一画面で構成しようとし、`table`で区切ろうとするも、内容物で大きさが変わってしまう。その動きに随分と悩まされた…
 |
 |
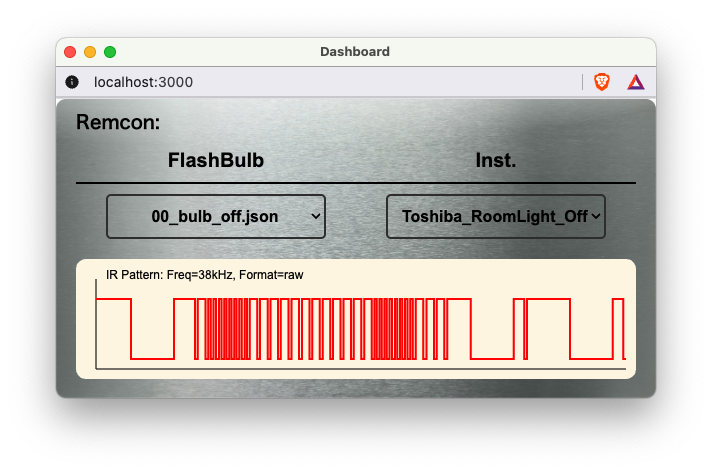 |
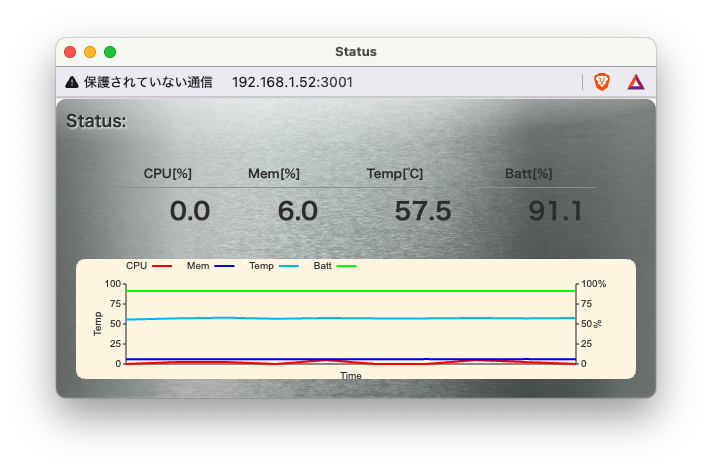
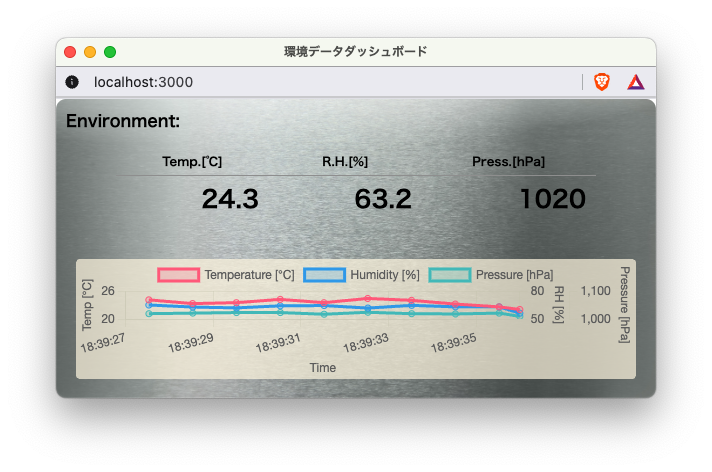
|CPU負荷/RAM容量/温度/電池残量|室温/湿度/気圧|irMagician制御|
- **ファイル構成**
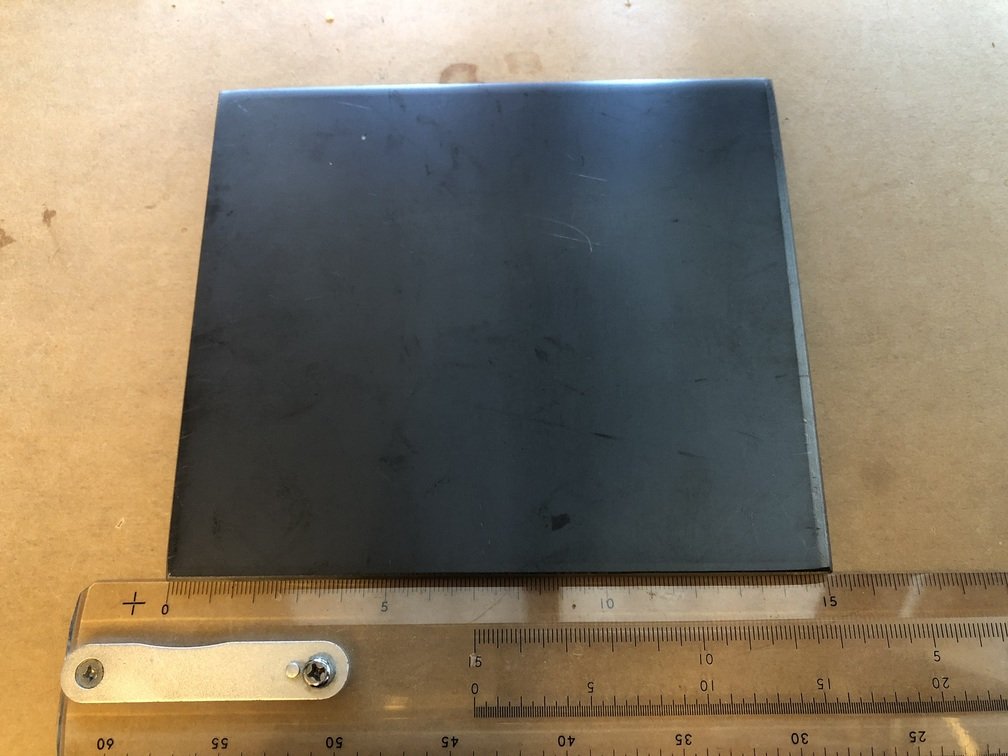 |
 |
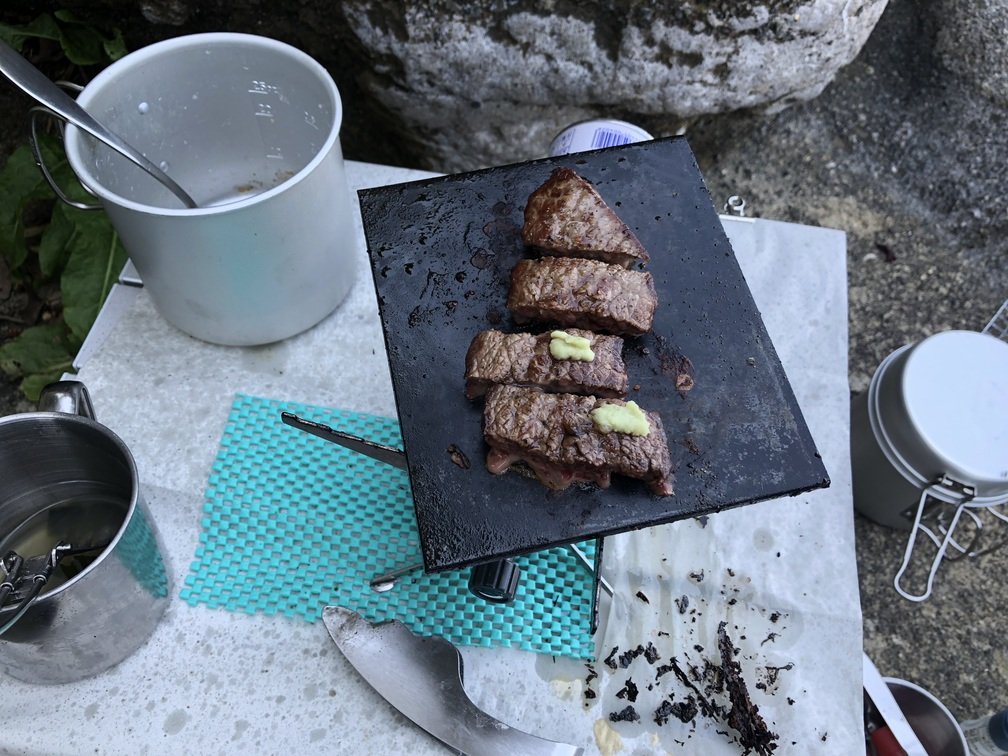 |
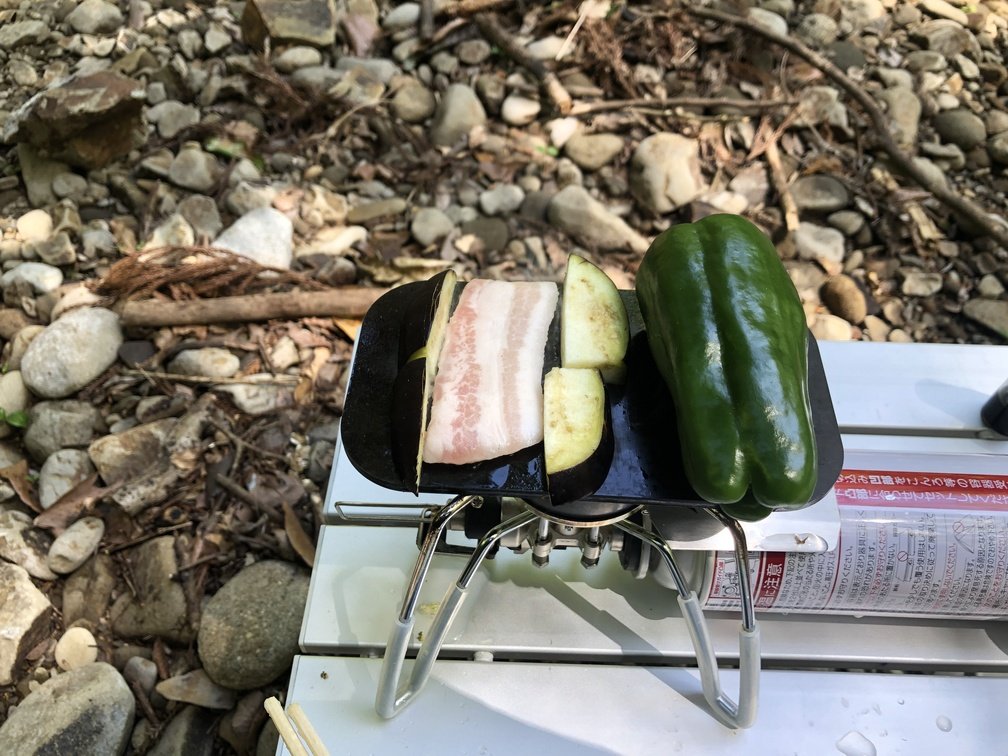
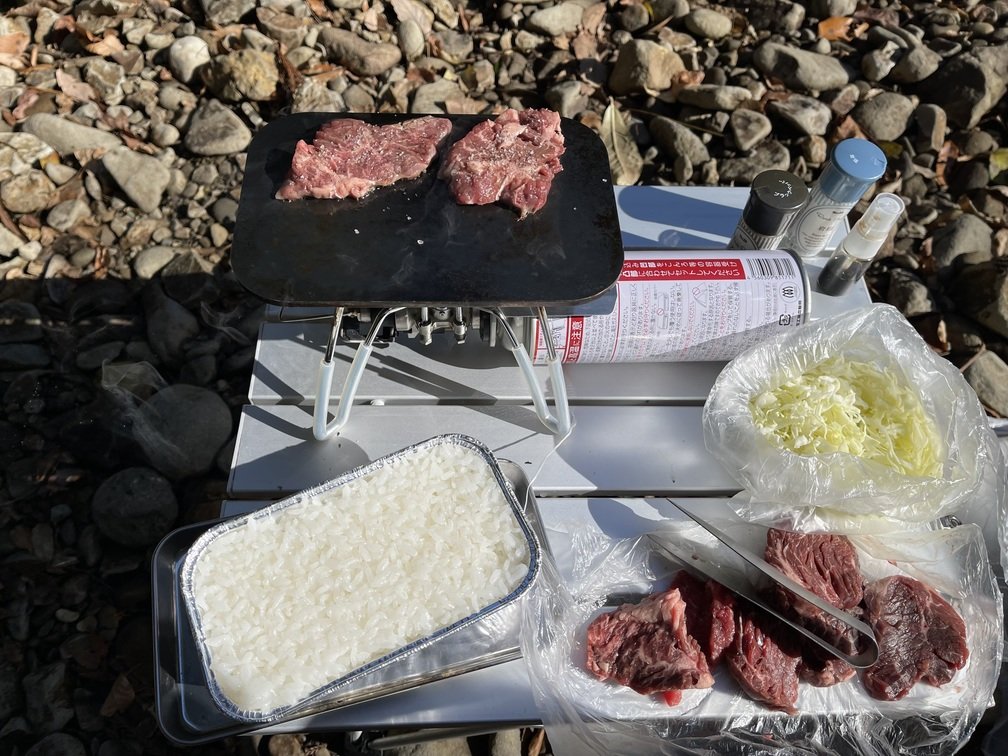
- **イワタニコンロ最適板**
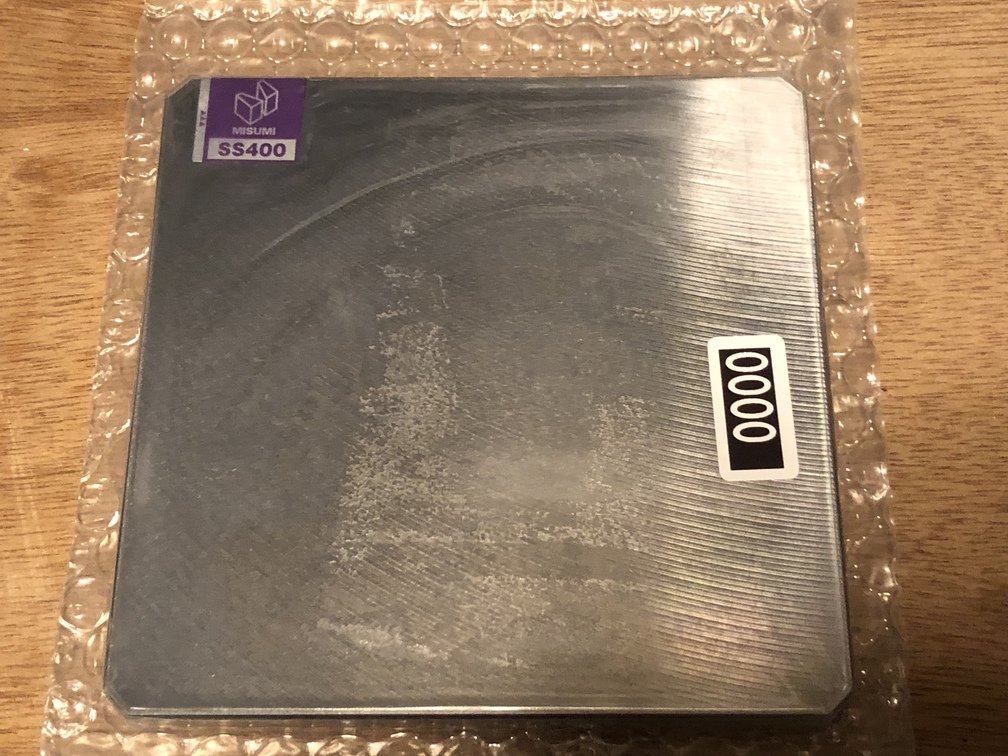 |
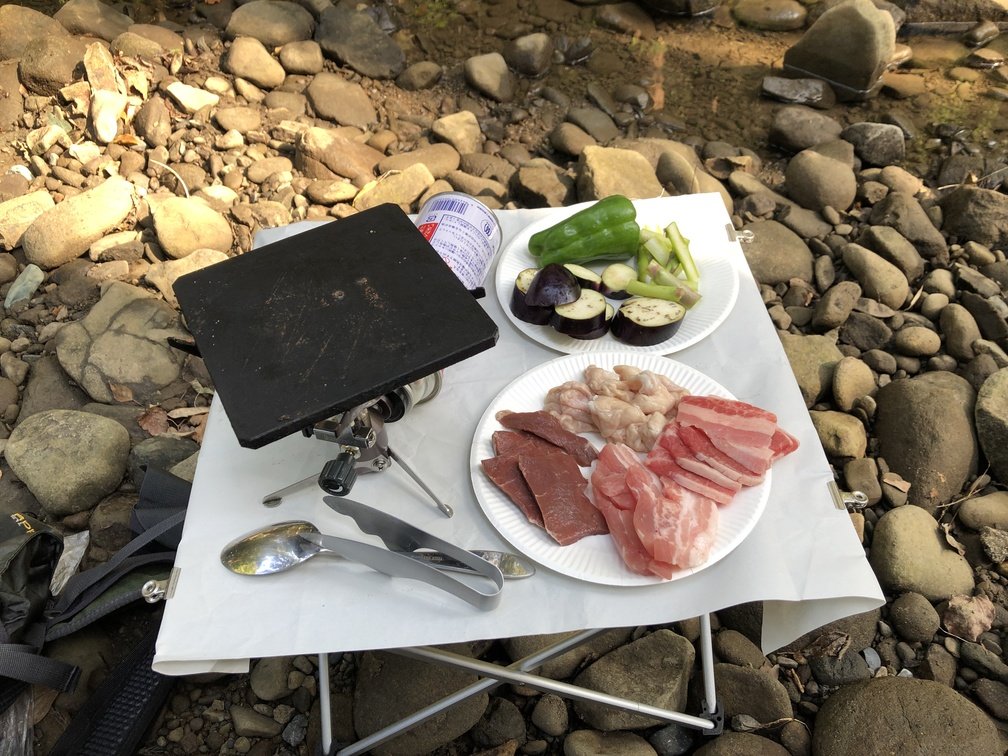 |
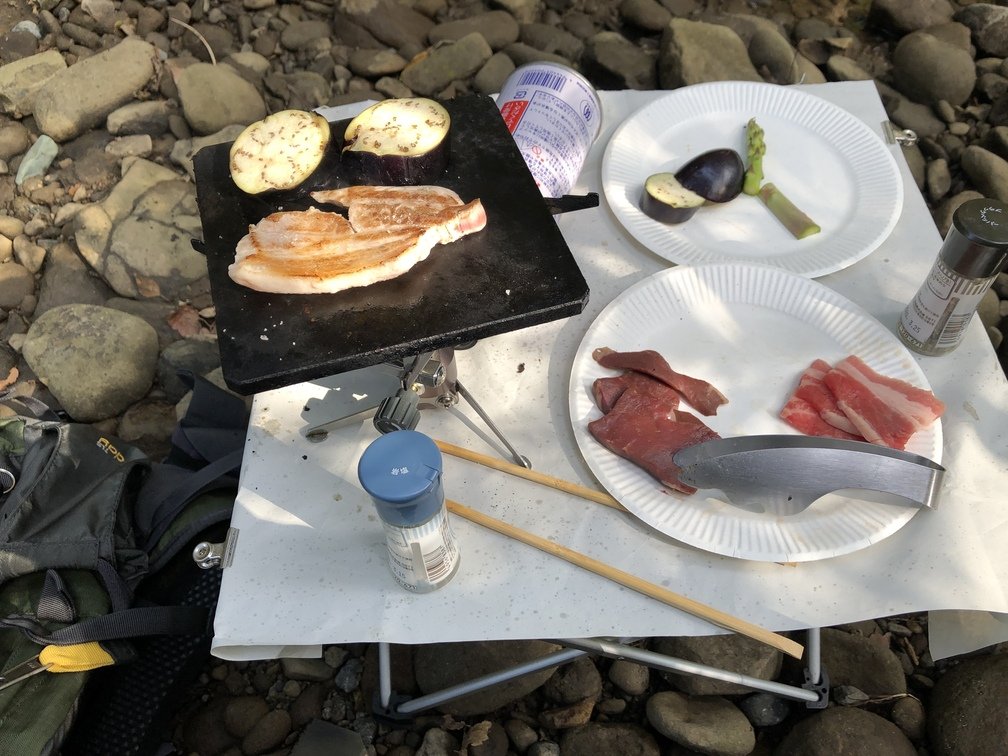 |
|いつもの感じ|コンパクト|焼けてきた|
- **標準メスティンサイズ**
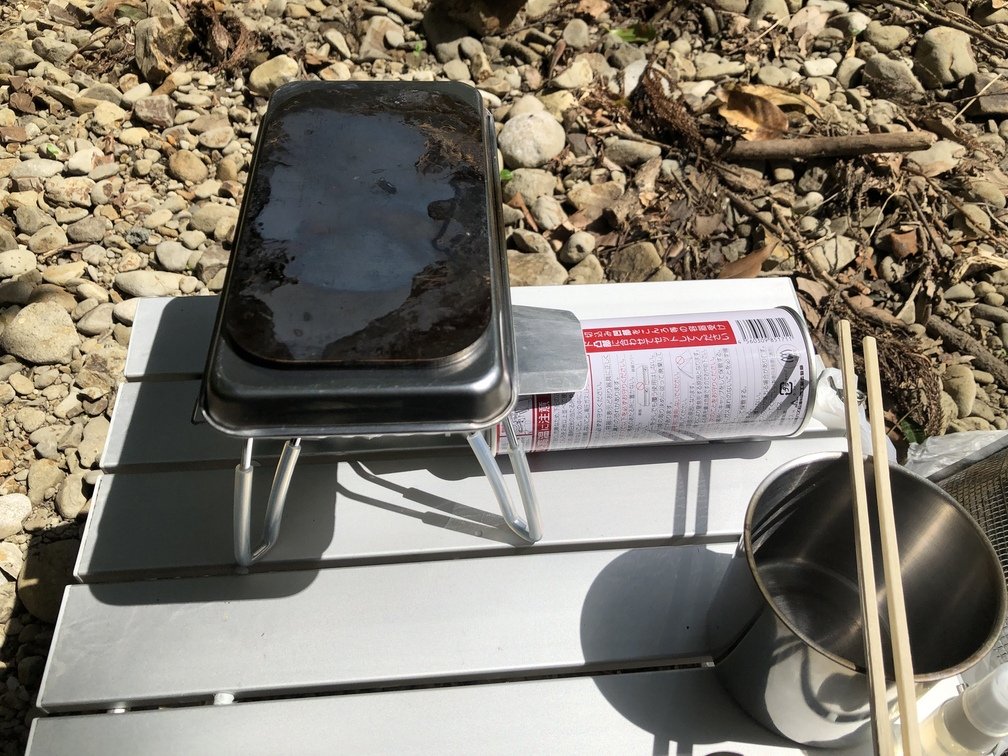 |
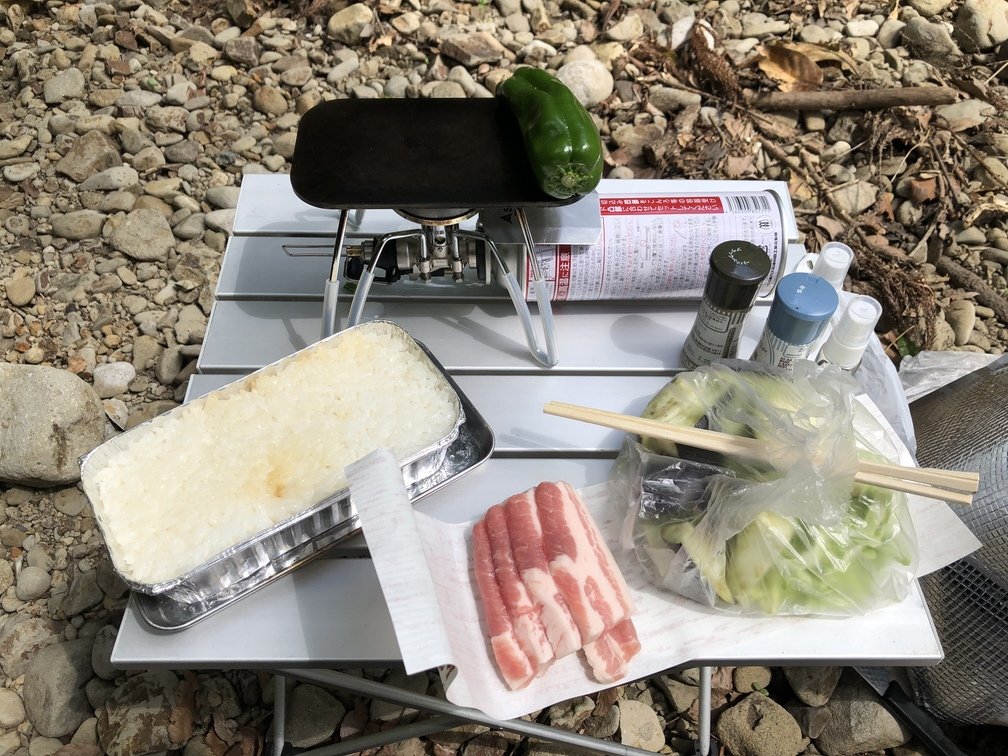 |
 |
|キッチリ|コンパクト|ちょっと窮屈|
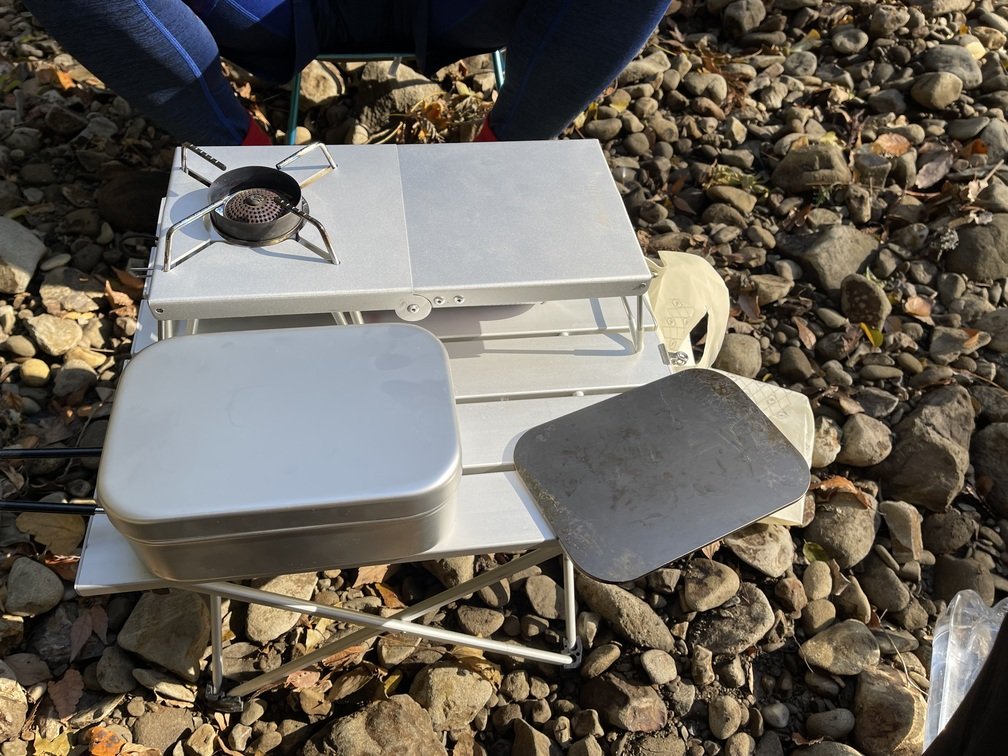
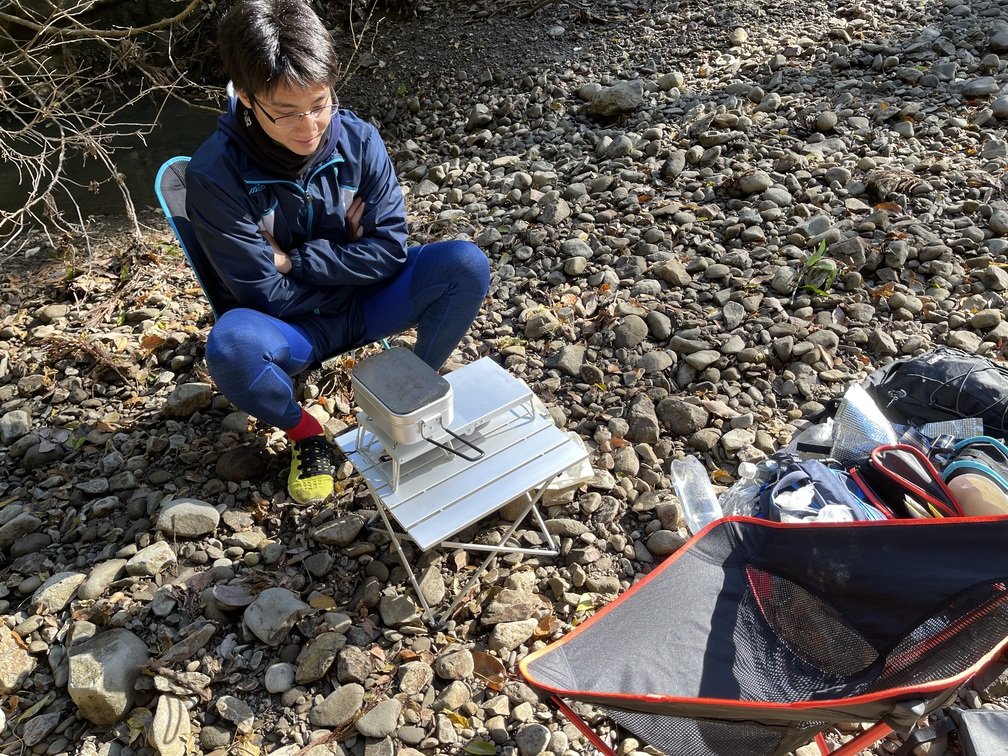
- **三合炊きメスティンサイズ**
 |
 |
 |
 |
### 鉄板の設計
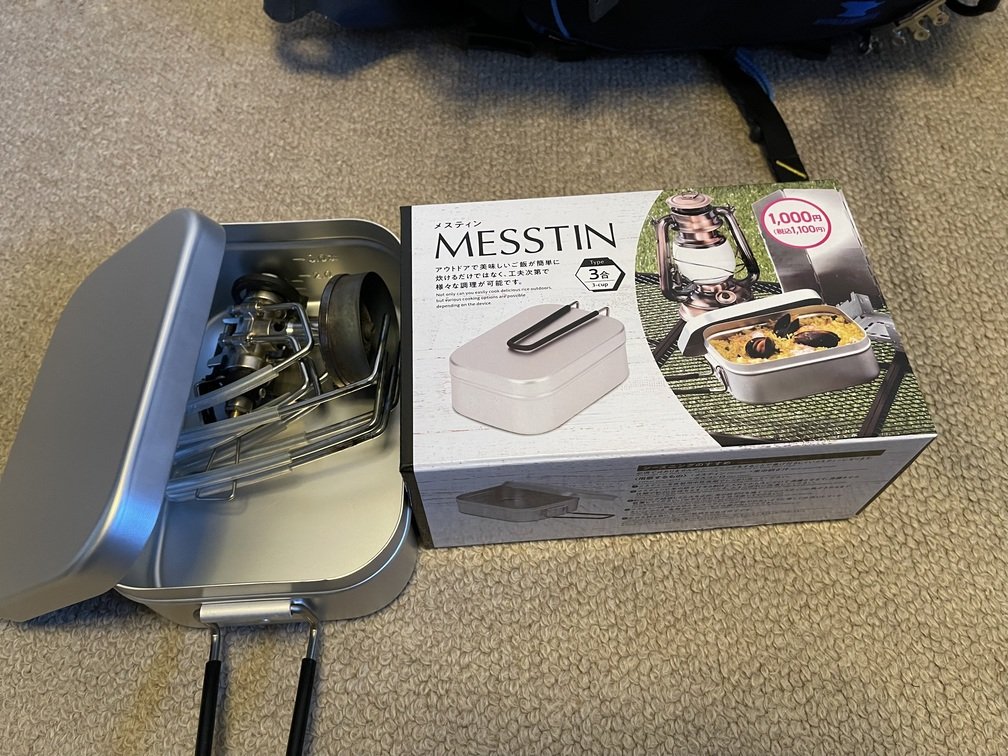
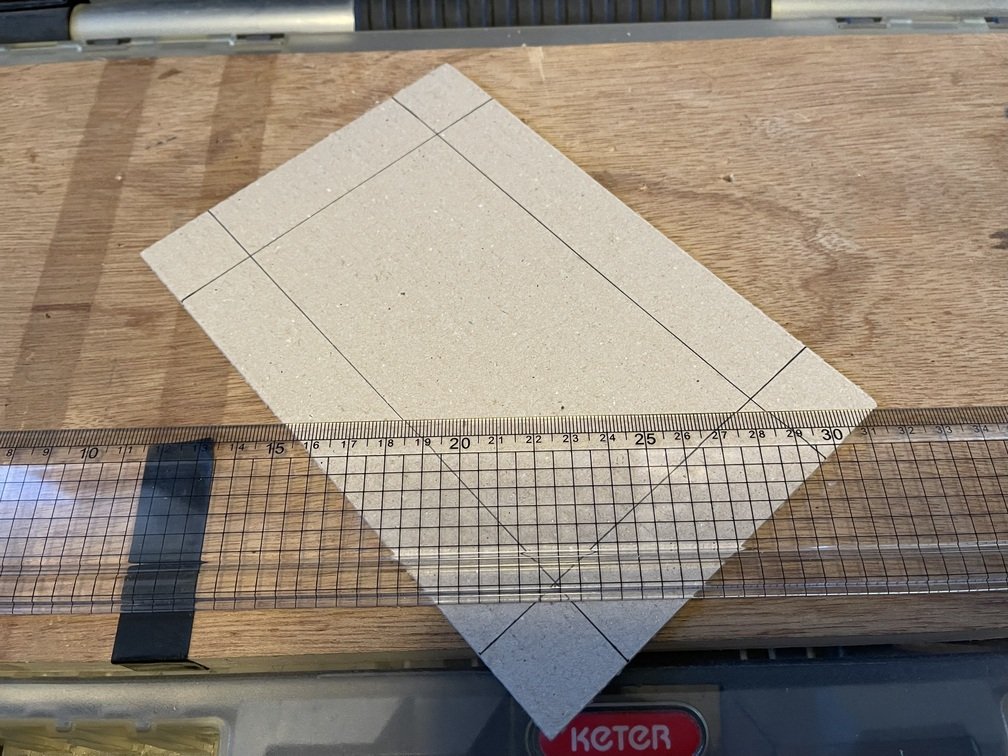
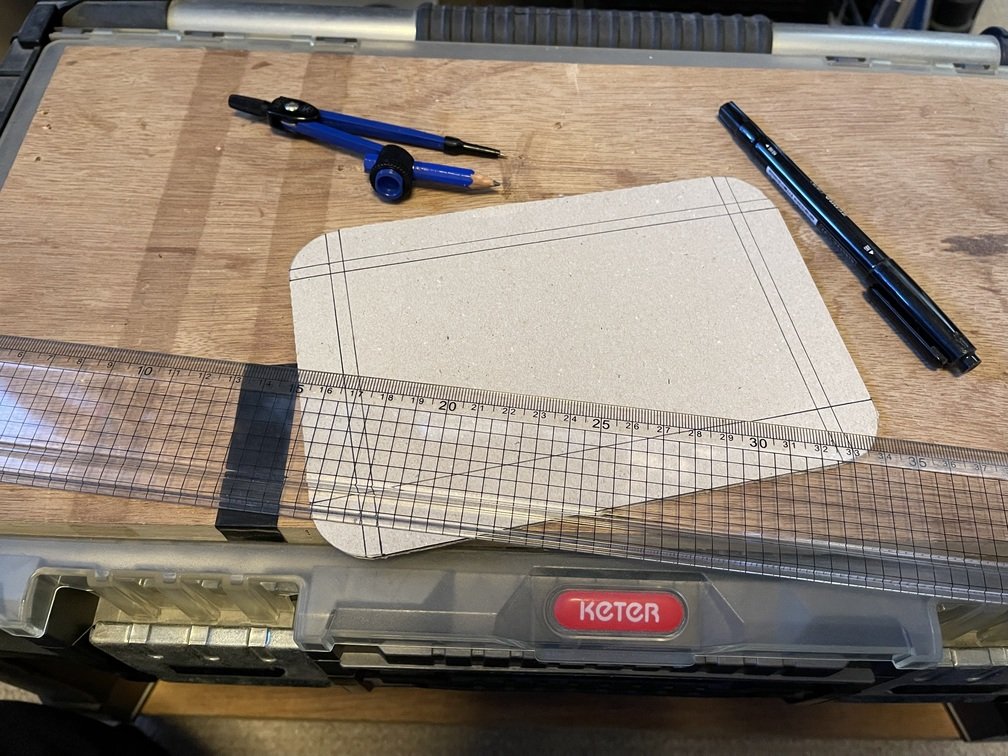
実際に鉄板を設計している様子を解説する。自作鉄板の醍醐味は自分のデマンドに合わせて自由に大きさを決められるところにある。ここでは、三合炊きメスティンに合わせて設計する。まず、自分のどのギアに合わせるかを決める。次にそのギアを採寸する。採寸したらマージンを決めて鉄板のサイズを決める。余裕があれば手持ちの厚紙などを使ってモックアップを作る。モックアップで問題がなければ発注する。
|三合炊きメスティン|厚紙を切り出す|寸法を合わせる|収納の確認|
|---|---|---|---|
|
 |
 |
 |
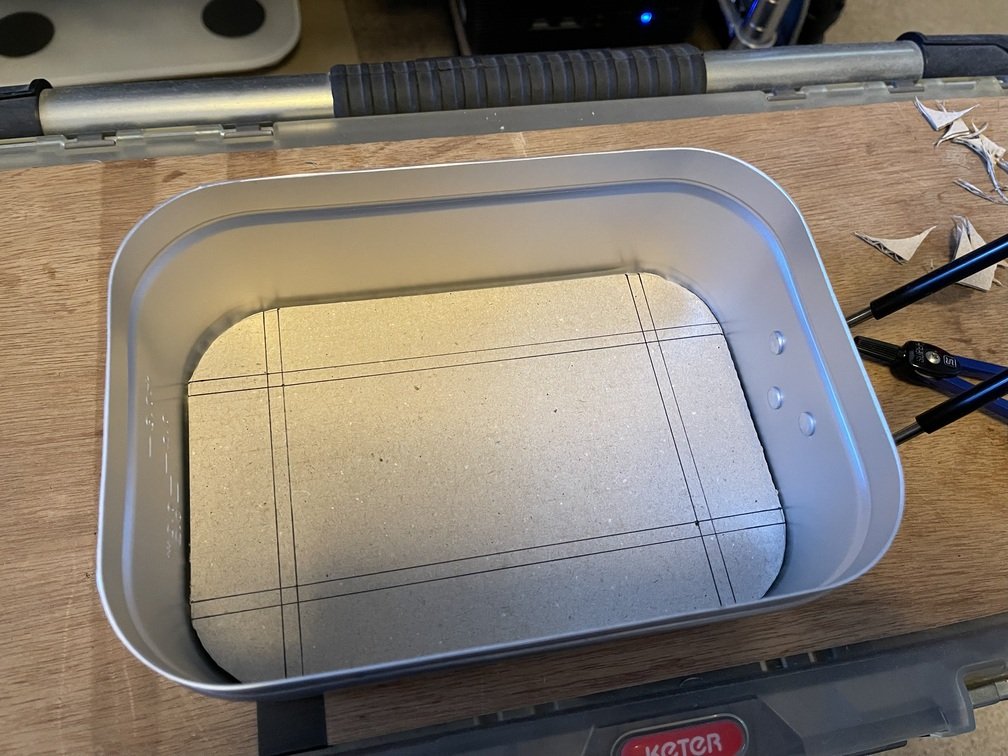 |
|普段使っているメスティン|図面を引く|モックを作る|使っている所を妄想する|
### シーズニング
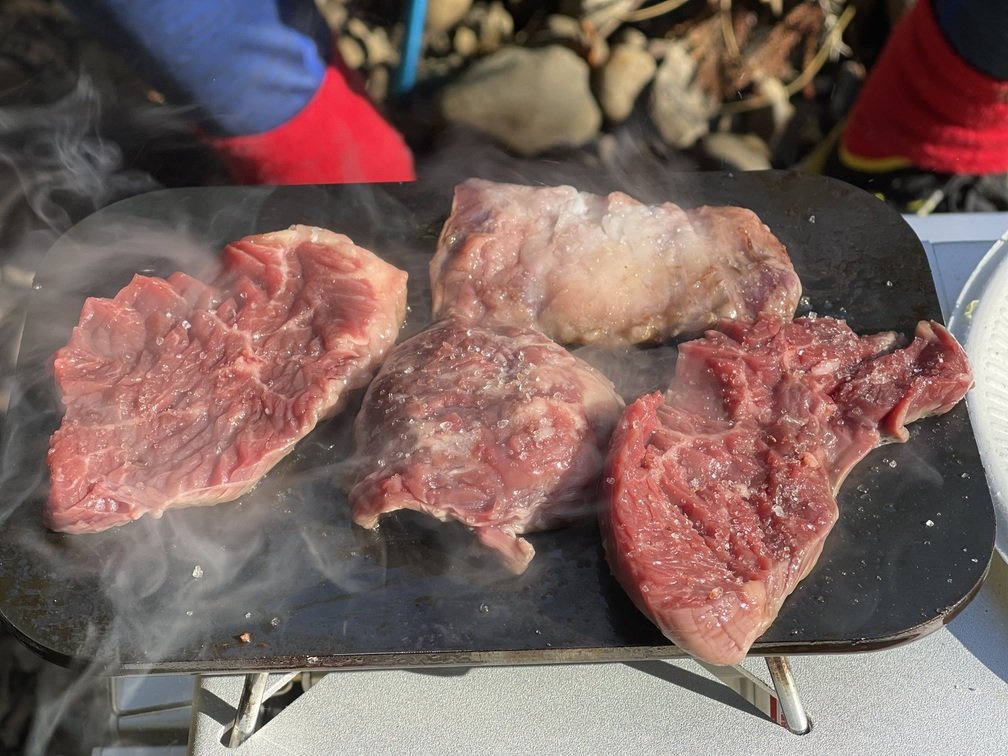
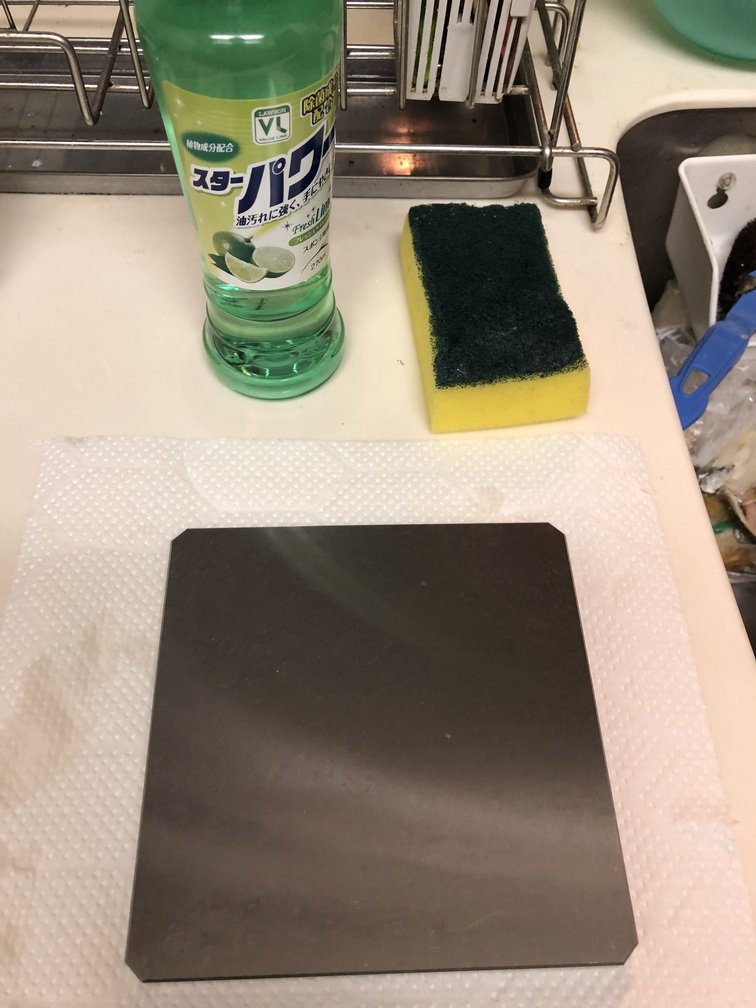
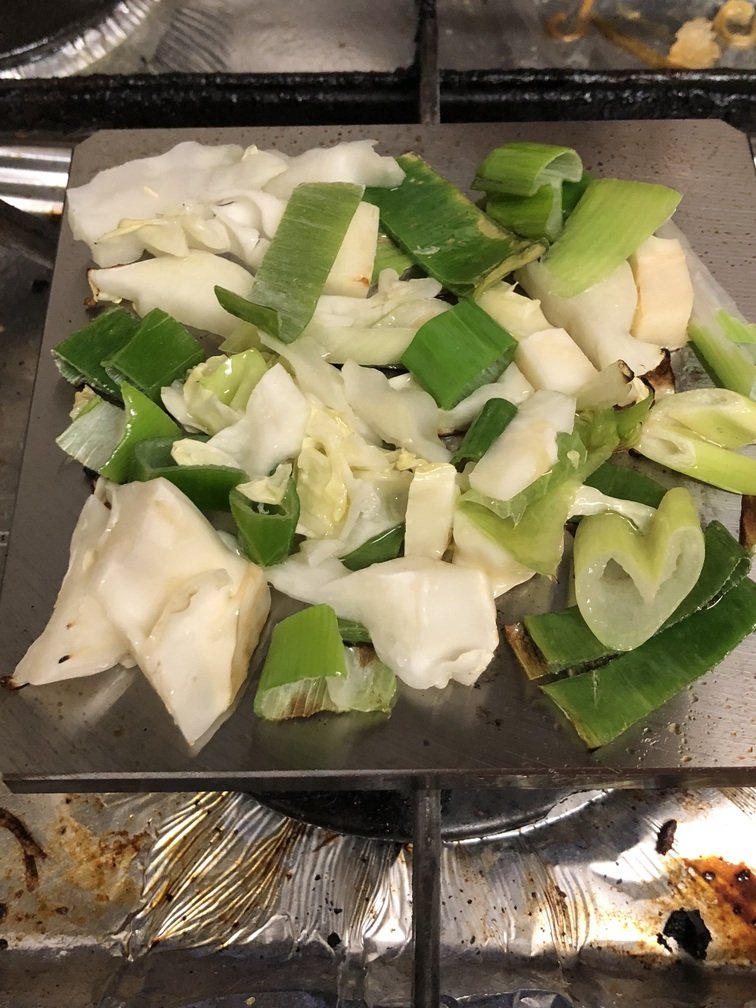
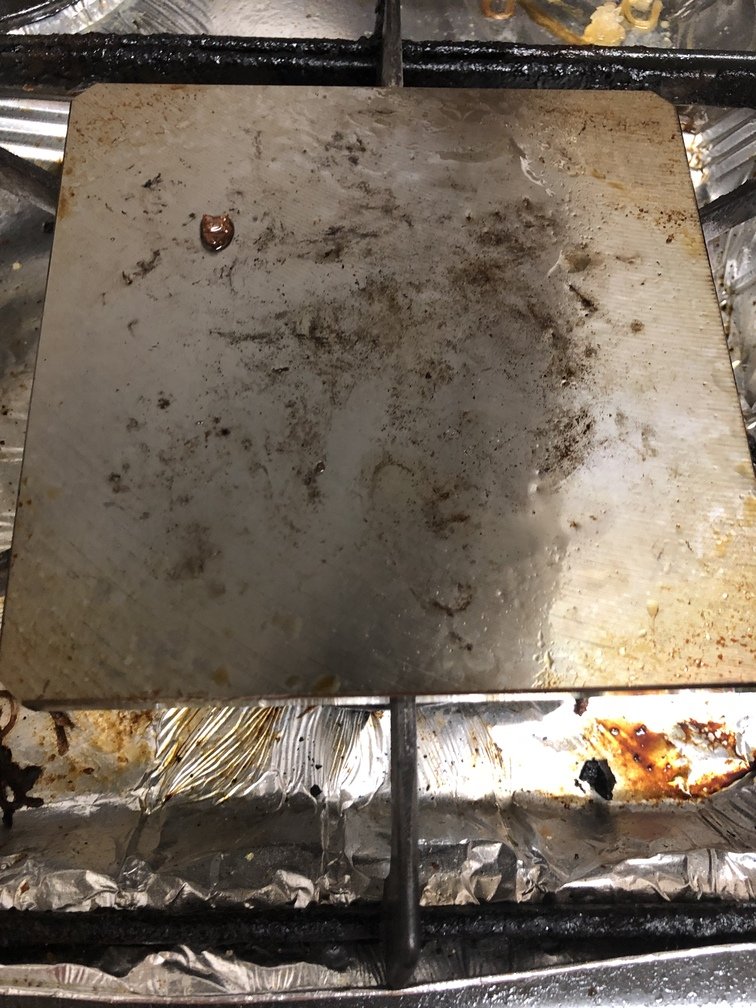
肉を焼く前に**シーズニング**をしておこう。最近のガスコンロは、この手の**空焼き**には向いてないので、屋外で使うストーブを使ったほうが良いだろう。ただし、大抵のストーブは**屋外専用**なので、この辺りは**自己責任**でやってほしい。安全で便利な装備は時として、不便になり却って危険を招くことになるかもしれないので。
 |
 |
 |
1. よく洗う
 |
 |
|来訪日時|オーダ|価格|
|---|---|---|
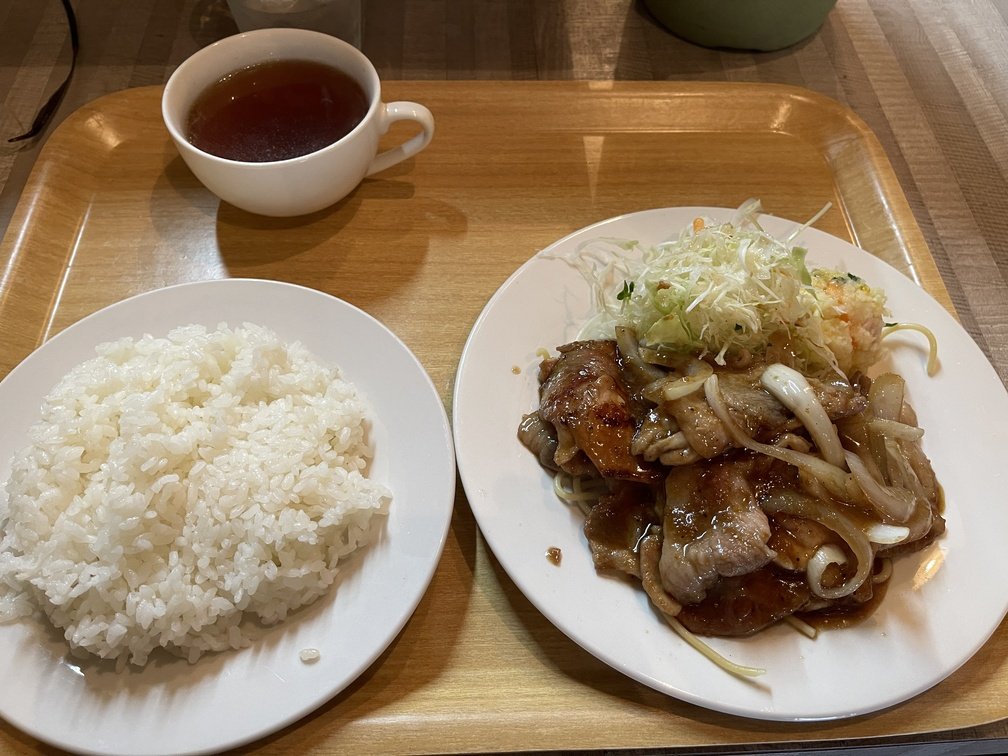
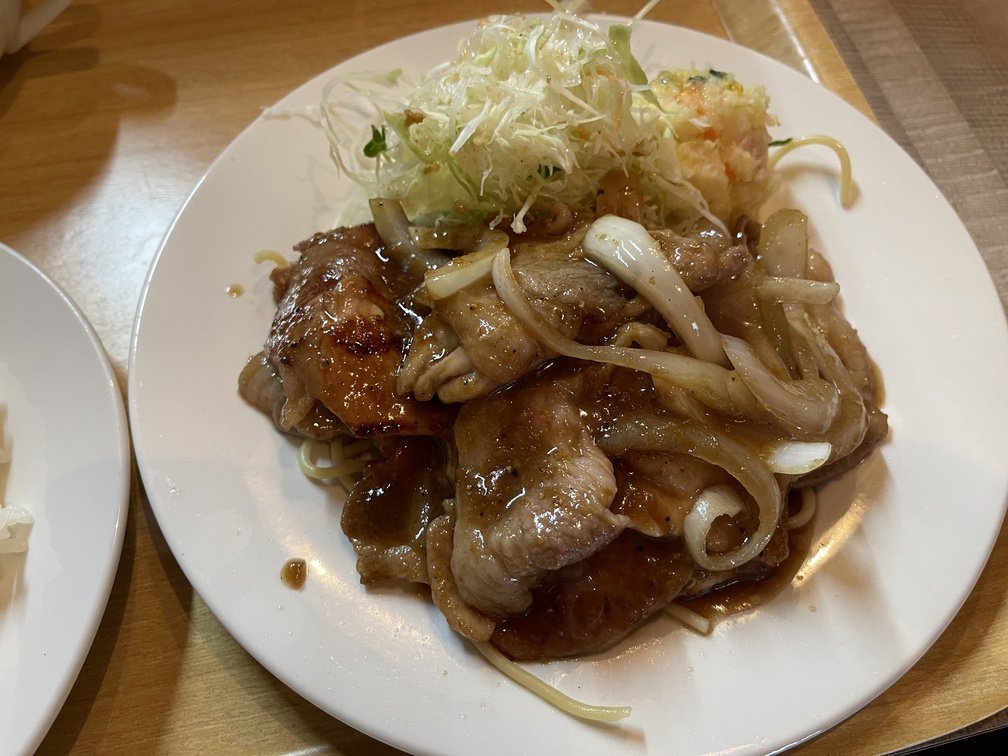
|2026-09-22 12:30|生姜焼き定食(ランチ)|980円|
- **感想**
『ノラネコ通り』のお店は初めて。これから、開拓していこうと思う。**老害**になると食が細くなる。ここも腹パンだが、普通の人には丁度良いサイズだと思う。お肉もロースとバラが組み合わさっていて、食感が楽しめて良い。かなり**甘じょっぱい**ソースが絡まっており、ご飯とよく合う。生姜の感じはあまりしない。ワンオペなので、ちょっと大変そうだがピークを外していけば、いい感じにサーブされると思う。近臨散策時は候補の一つとなる。
---
## Airband
URL: https://teamknox.com/tech/radio/airband/
`Airband` 受信は受信遊びの中でも王道で初心者から上級者まで楽しめる。老害自身も無線遊びの復活はこの`Airband`だし、`Trinity`も、この`Airband`受信を念頭に置いて開発した。
### リンク先
`Airband`受信は王道と言うこともあり、先達が有用な情報を公開してくれている。ここでは、その代表的なページを紹介する。
- [**航空無線ハンドブック**](https://airband-japan.jimdofree.com/)
ページも見やすく、周波数や付帯情報が網羅的に掲載されている。まずはここからという感じ
- [**Aviation informatio site**](https://ainet.bent.jp/aviation/index.html)
広く航空情報を扱っているが、周波数情報も充実
- [**AirNav.com**](https://www.airnav.com/)
海外サイト - 広く周波数情報を扱っている
---
## Audio
URL: https://teamknox.com/tech/gadgets/audio/
変遷を繰り返し、今のシステムに落ち着いた。古くは`Audio & Visual`システムを構築し、5.1chなんかにも取り組みもしたが、**老害**の耳ではきっちり**バンドパスフィルター**になっているので、高音は聴き取れない。そんなんだから、今は比較的シンプルなのに落ち着いた。ここでは、現在使っているオーディオシステムのガジェットを紹介する。
---
## Fishing
URL: https://teamknox.com/hobbies/fishing/
---
## Gemini
URL: https://teamknox.com/tech/robotics/robocar/physicalconnect/gemini/
### 特徴
### 期待する効果
---
## Gourmet
URL: https://teamknox.com/life/gourmet/
無職なので、基本的には**B級グルメ**です。高いものは食べられません、夕食も高くなるから無理です。なので、主にコスパの良い昼食を紹介・共有していきたいと思っています。
---
## Hardware
URL: https://teamknox.com/tech/radio/trinity/modules/hardware/
ここでは利用するハードウェア部品の紹介をします。
|[**Samsung Galaxy A25 5G**](https://www.samsung.com/jp/smartphones/galaxy-a/galaxy-a25-5g-light-blue-64gb-sm-a253qlbasjp/?srsltid=AU7gw4W88CfORSYcKkdBEJs_gTu0pQd8ZdhVM6S4Hb7Lfb5PrLxt18Tf)|説明|
| :---: | :--- |
|
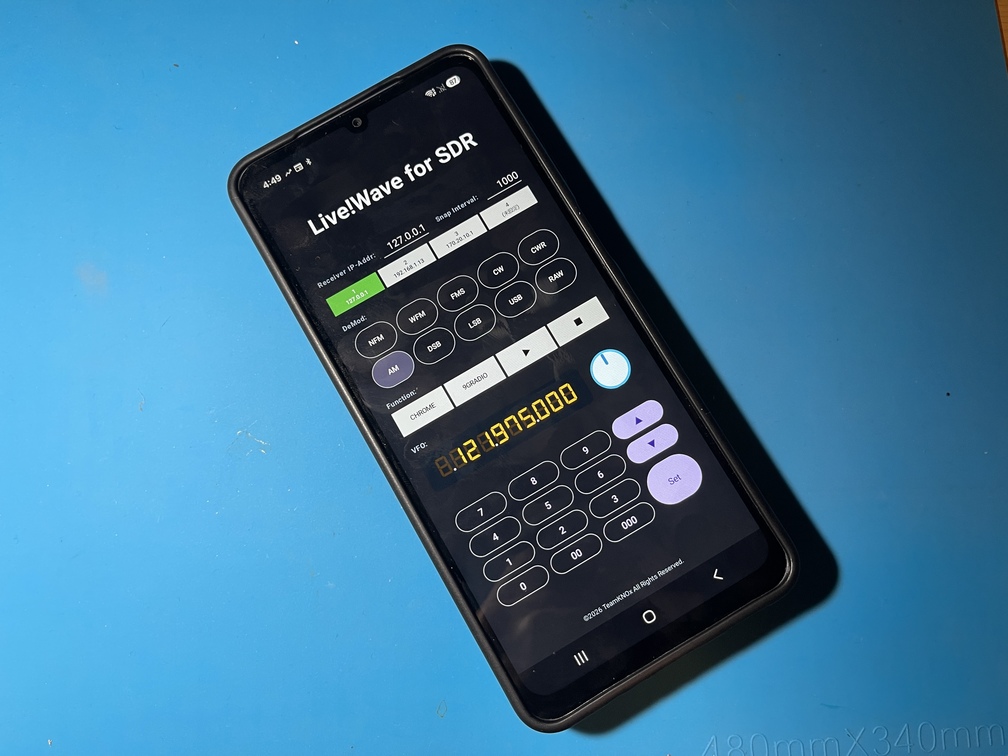 |楽天でMNPした時に1円で入手したアンドロイドスマホ。アンドロイドスマホはiPhoneに比べて、デバイス接続の規制がゆるく、ハードルも低いので、電子工作好きは一台は確保しておくことをおすすめします。今回のはSamsung製ということもあり、情報も多いのでおすすめです。|
|[**RTL-SDR BLOG V4**](https://www.rtl-sdr.com/v4/)|説明|
| :---: | :--- |
|
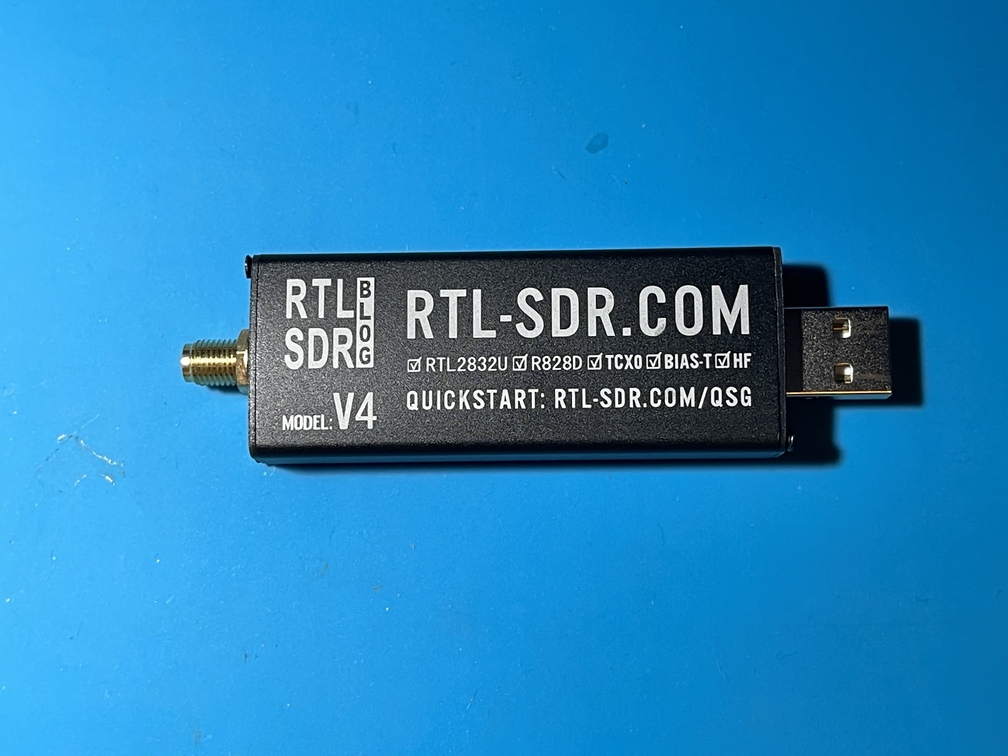 | 今回のプロジェクトの主要なハードウェアコンポーネントになります。ここに`SDR`として必要な機能が凝縮されています。|
|[**USBカールケーブル**](https://link.amazon/B0cEiWYj6)|説明|
| :---: | :--- |
|
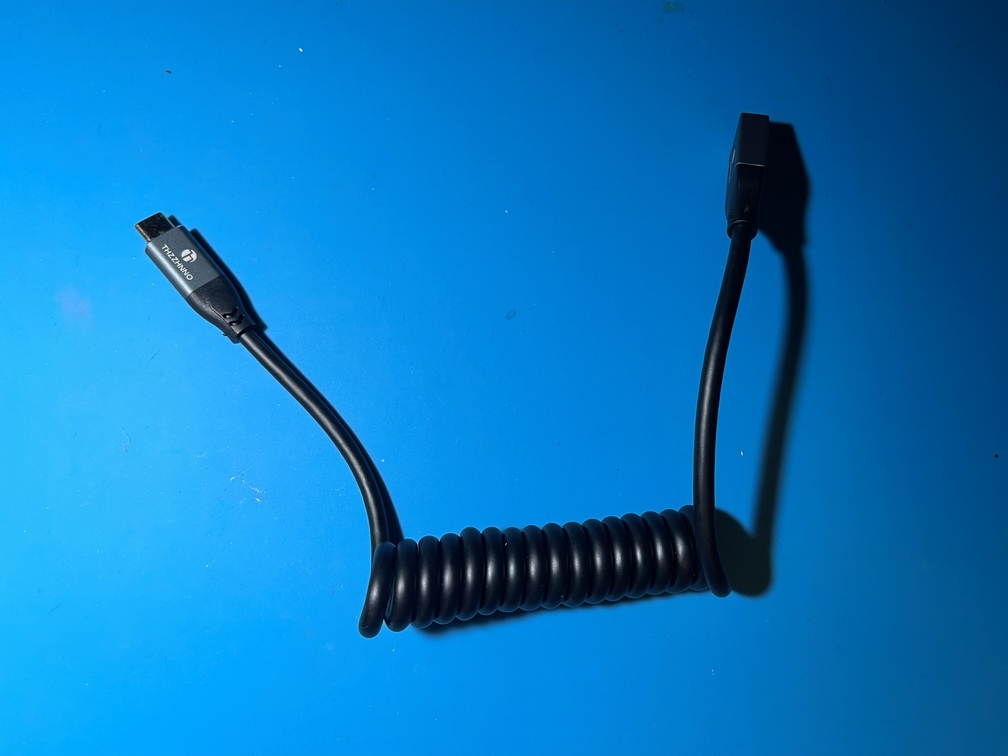 | USBケーブルなんてつながれば機能的には何でも良いとは思いますが、見た目も大事なのでこちらにします。他にも[**普通のケーブル**](https://link.amazon/B0hn6EDOu)も取り回しが楽なので、追加しておくのもよいでしょう。また、メカのページでも述べましたが、Type-Aのメス側は、ブラケット底部の穴を貫通するので、今回のケーブル以外を利用する場合はかならずブラケットの穴の寸法を確認してください。|
---
## Hardware
URL: https://teamknox.com/tech/robotics/robocar/hardware/
### はじめに
`RoboCar-TriClopes`で使っている**電装**部分の解説をおこなう。`Hardware`と言うと、別記の`Mechanics`も含む解説も見受けられるが、**老害**は物理的な機構部分を`Mechanics`、**電装**部分を`Hardware`として分けている。`Electronics`と言っても良いかも知れないし、`Mechatoronics`なる言葉もある。
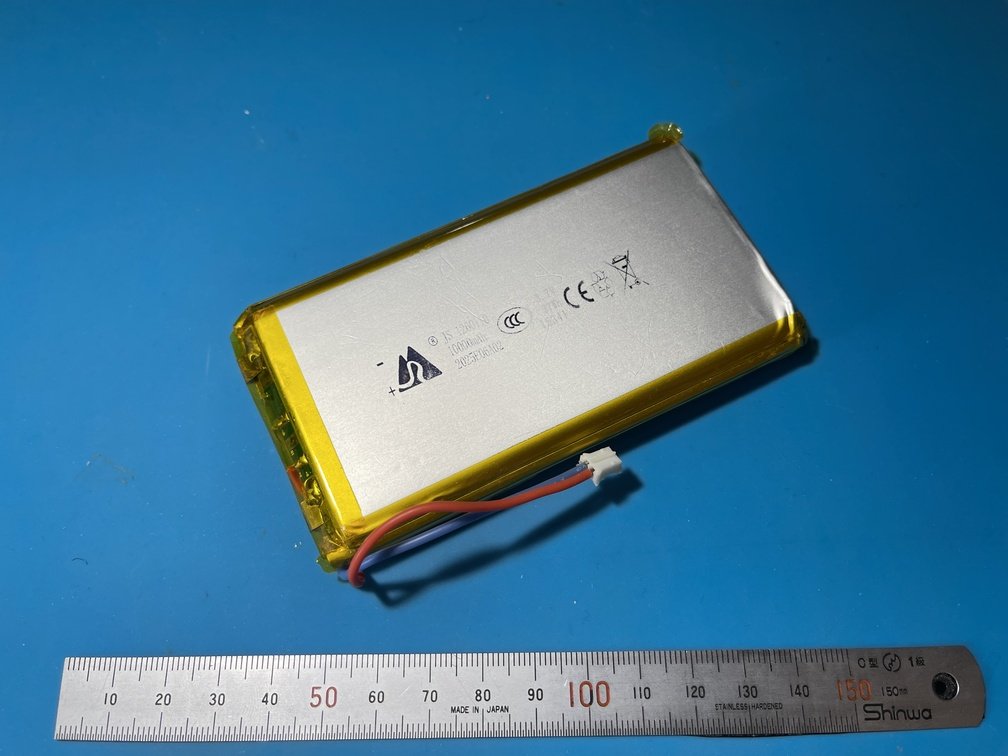 |
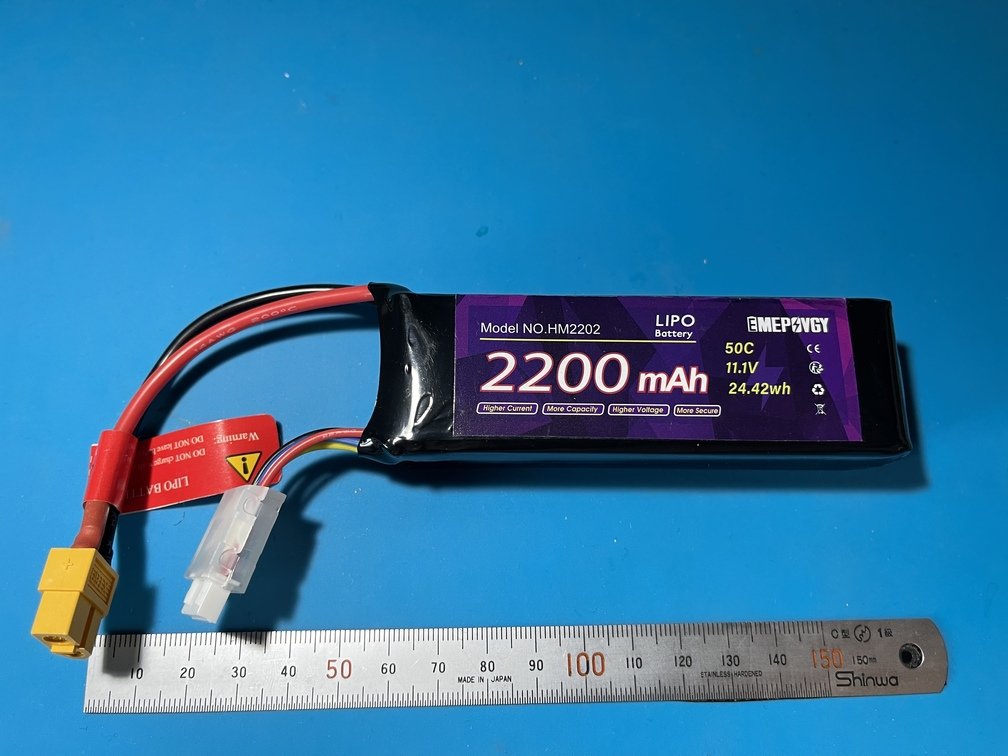 |
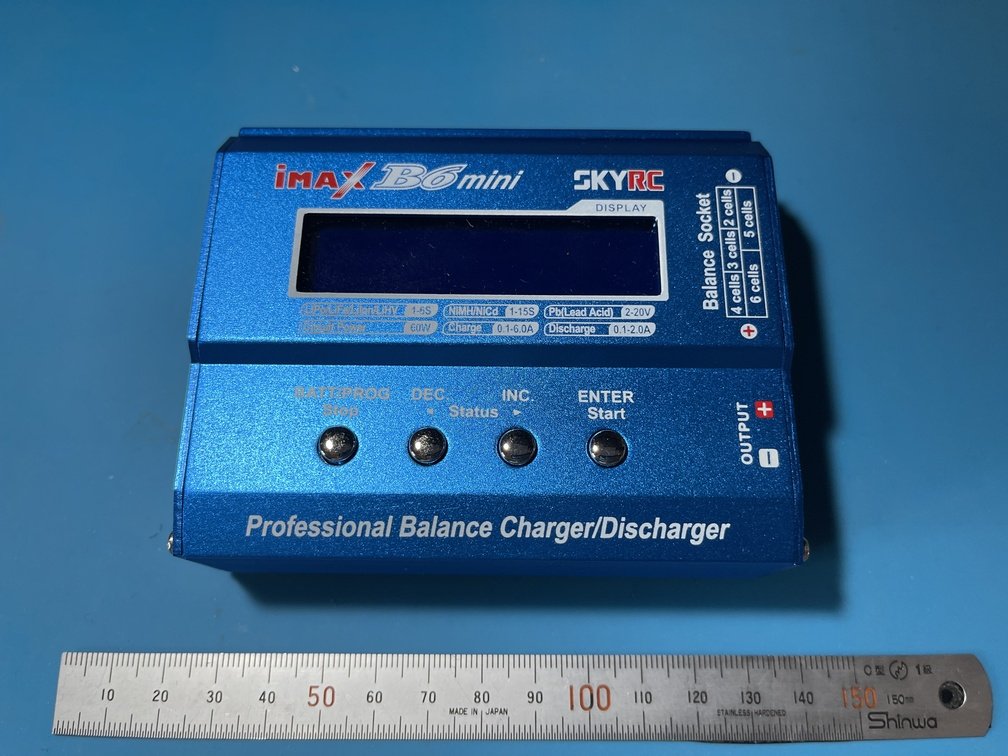 |
|リポ全景|リポ全景 |充電器全景|
|種別|電圧[V]|容量[mAh]|用途|
|---|---|---|---|
|駆動系|11.1=3.7x3|2200|モータ駆動|
|制御系|3.7|10000|制御系全般|
- **注意**
 |
 |
 |
|モータドライバ換装前|参考図|ひっくり返して実装|
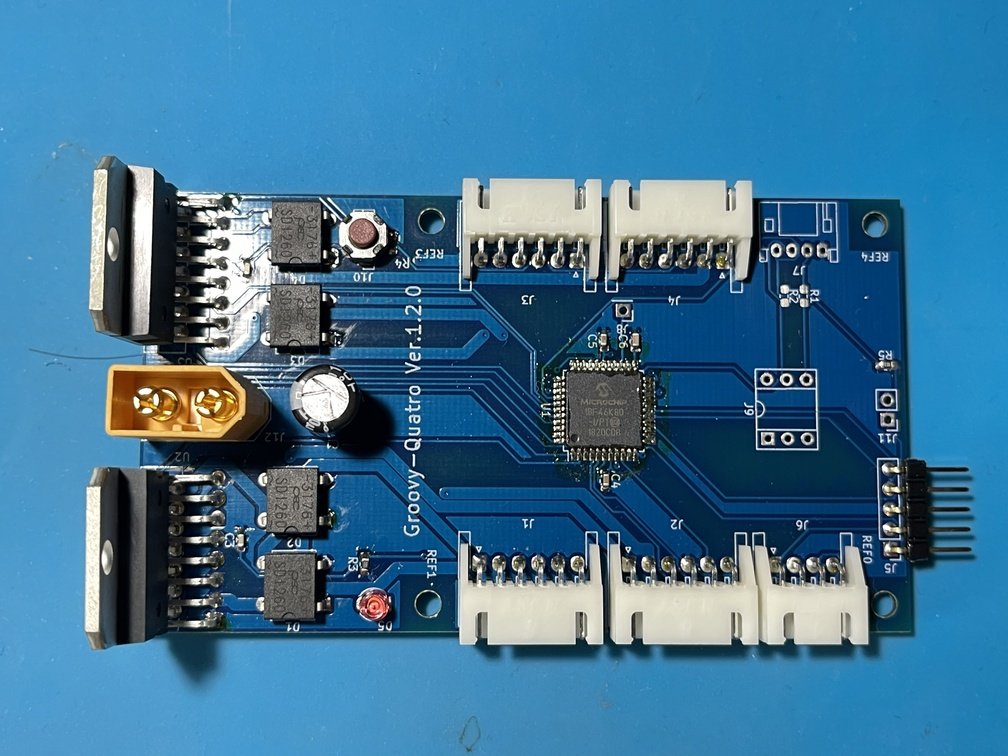
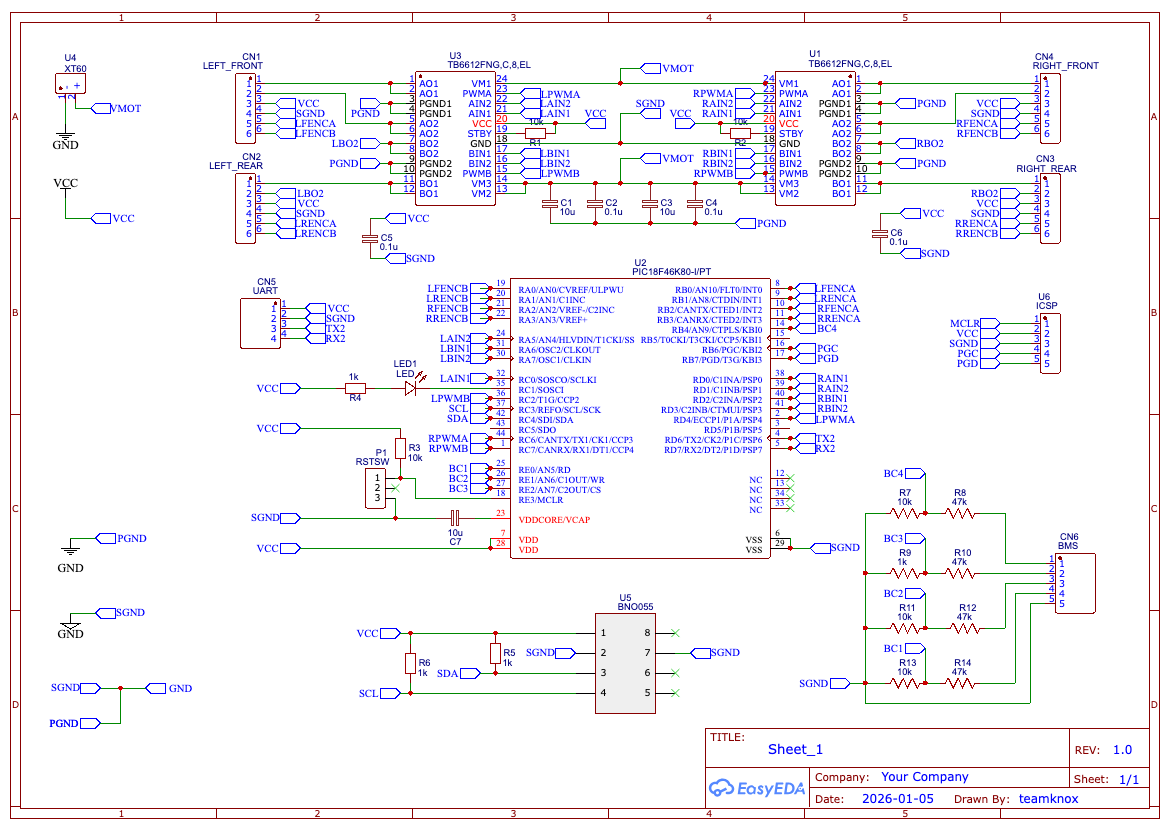
`Hardware`の中では中核になるボード。主な機能は以下のとおり、
 |
 |
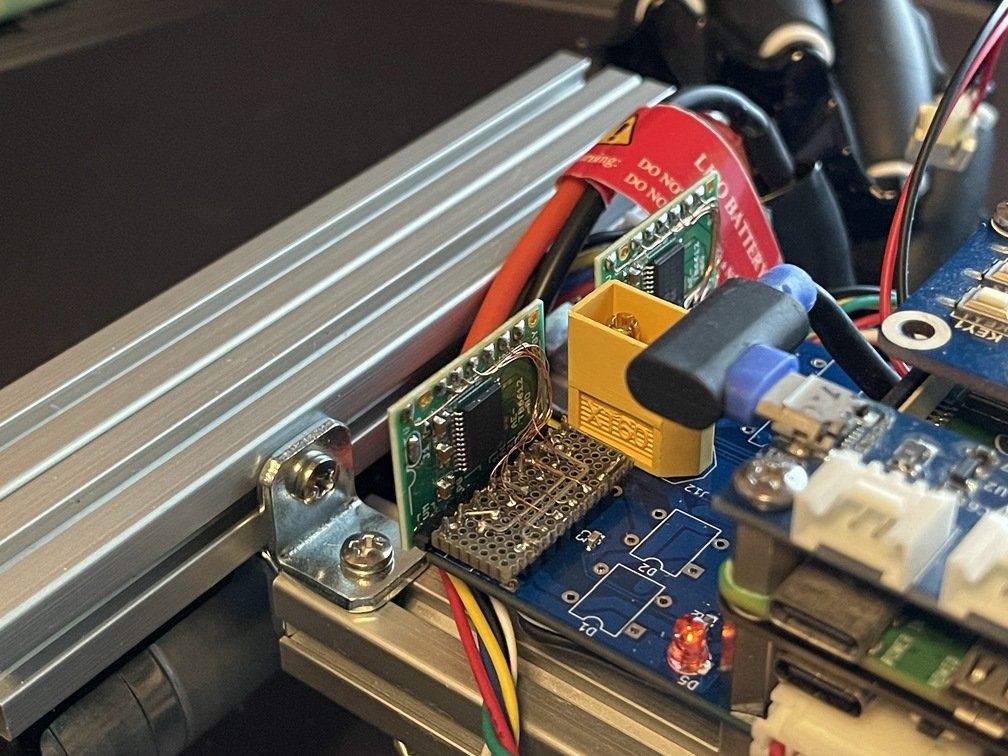 |
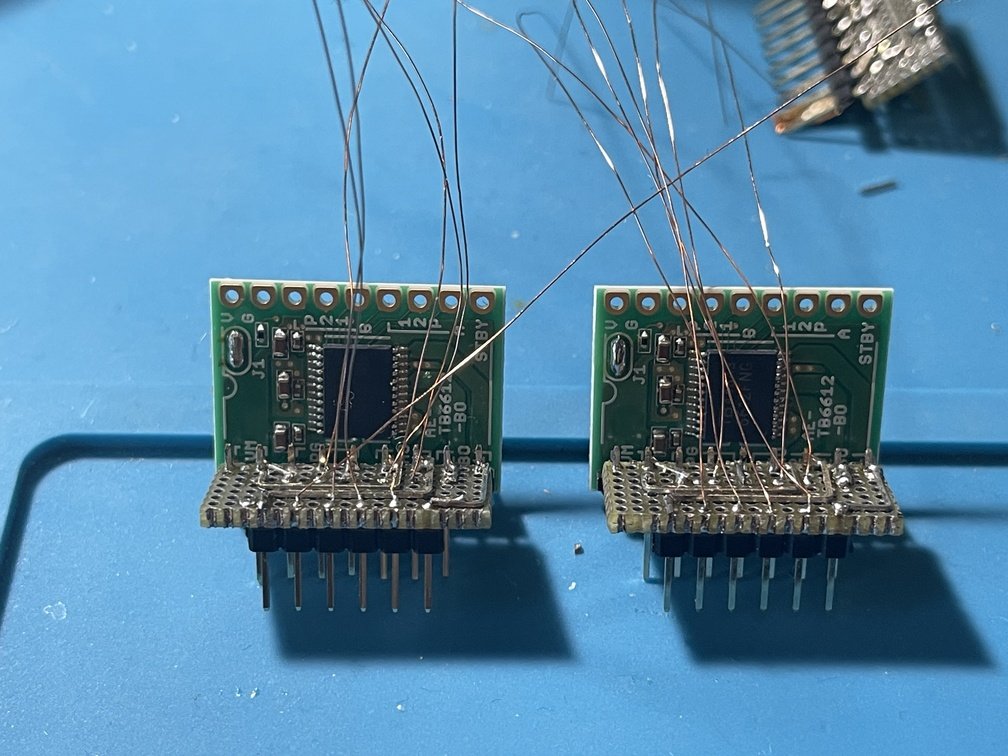
|TB6612とL298N|ややこしい配線|L298Nから換装|
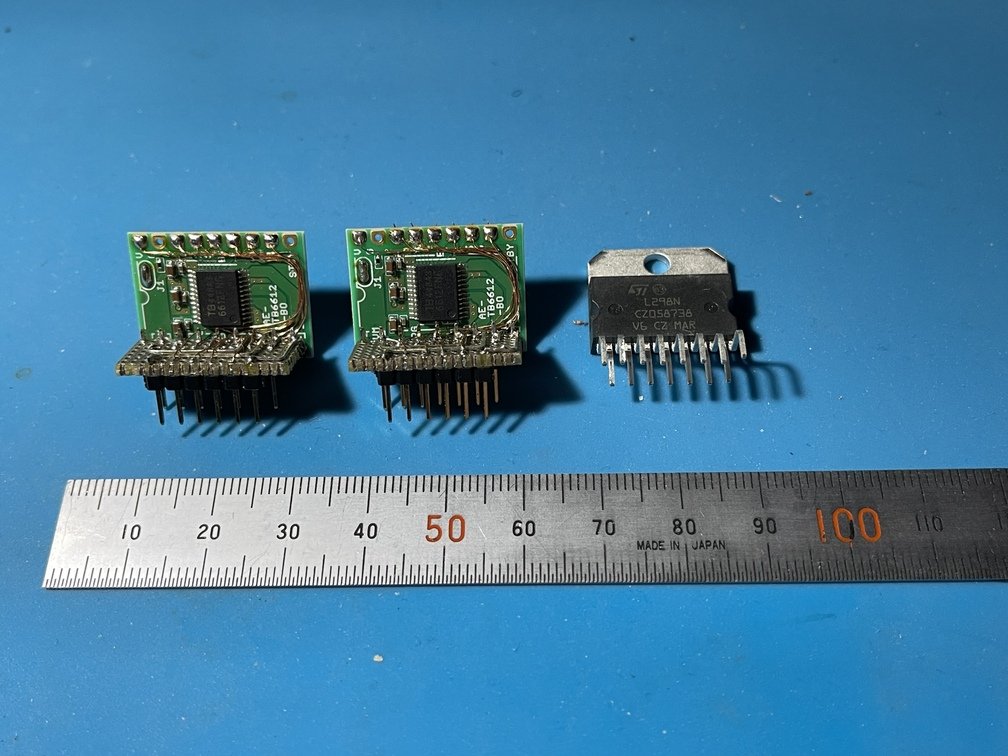
モータドライバを[L298N](https://akizukidenshi.com/catalog/g/g106380/)から、[TB6612](https://akizukidenshi.com/catalog/g/g116947/)に換装した。これにより、電力効率が高まりモータスピードが大幅に向上したため、ギア比を変更するためにモータを交換した。`L298N`を外し、そのまま載せ替えるためピン互換化を試みた、思ったより大変な作業だった…
 |
 |
 |
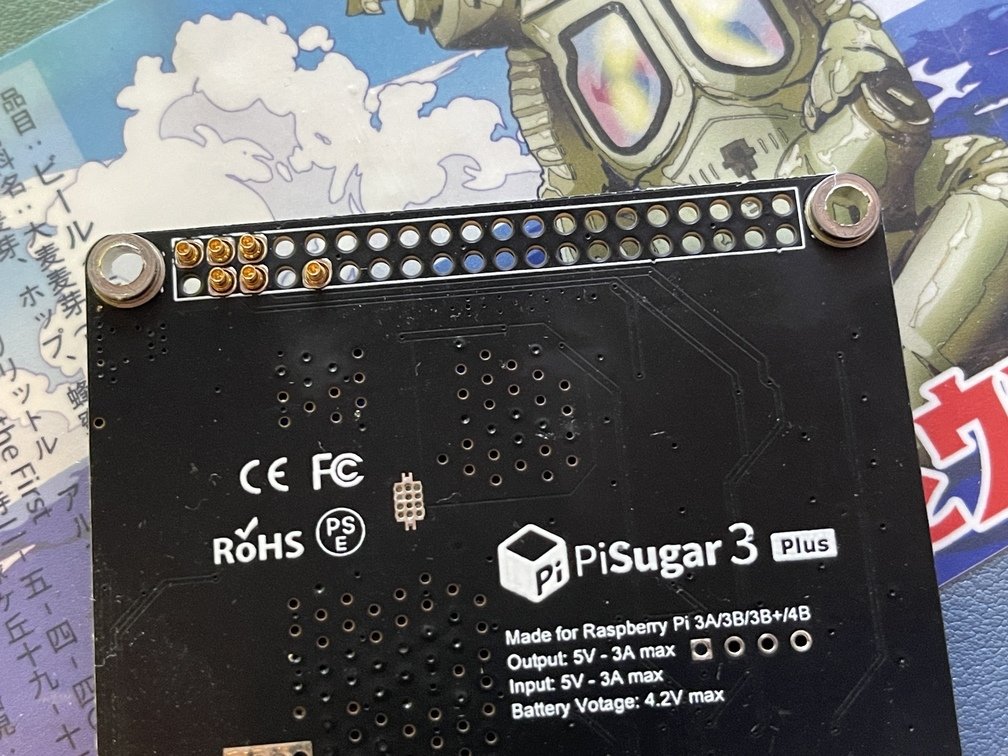
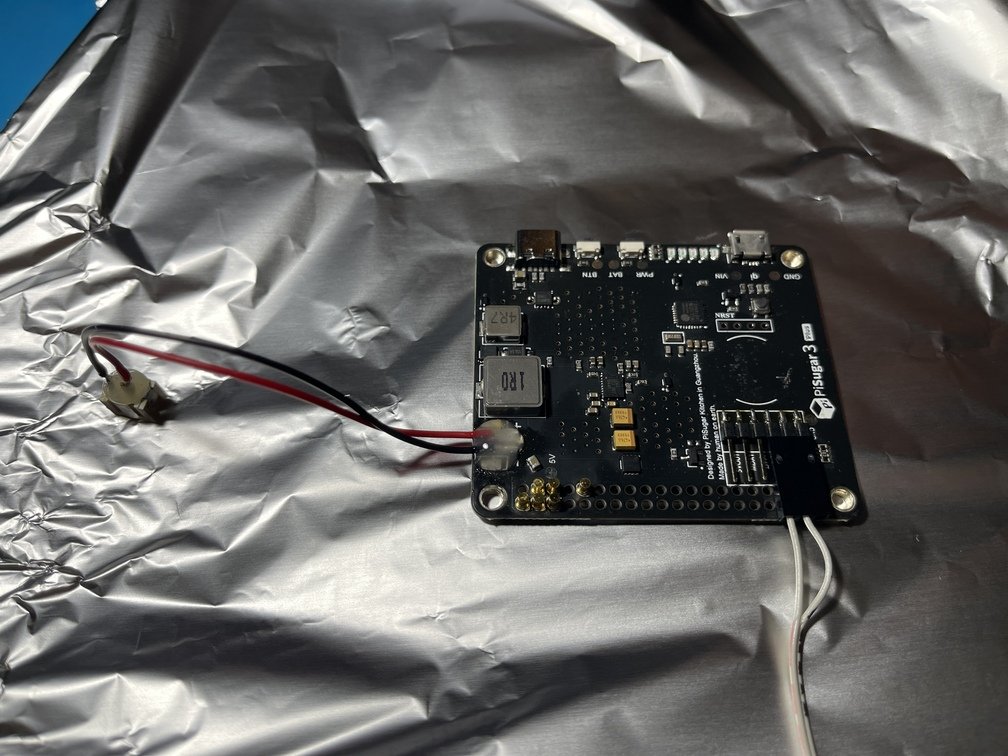
|ロゴマーク|ハンダ落下防止のアルミ箔の養生|ギリギリの高さで組込み|
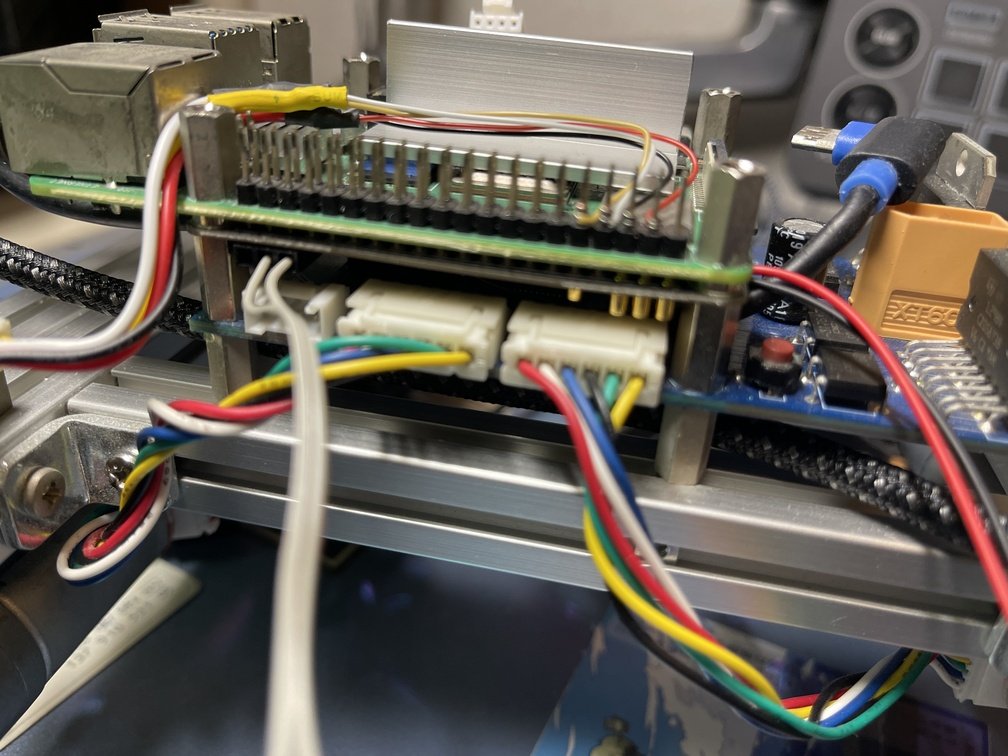
ラズパイ用のバッテリ駆動ボード。スタックして使うためにコネクタ部分の改造を行った。付属のリポバッテリも5000mAhから10000mAhに強化した。リポバッテリの3.7Vを5Vに昇圧し、バッテリへの充電をおこなう。電源経路は**[USB-PD]⇒[PiSugarPCB]=>[リポバッテリ], [ポゴピン経由でラズパイ]**となる。
- **フラッシュライト**
 |
 |
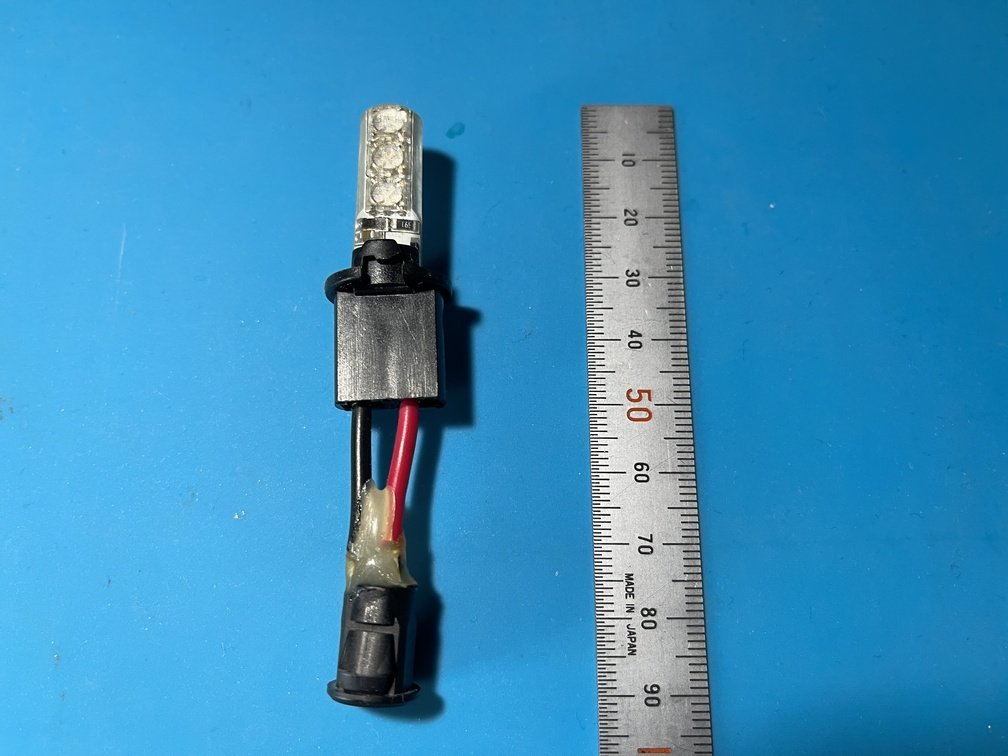 |
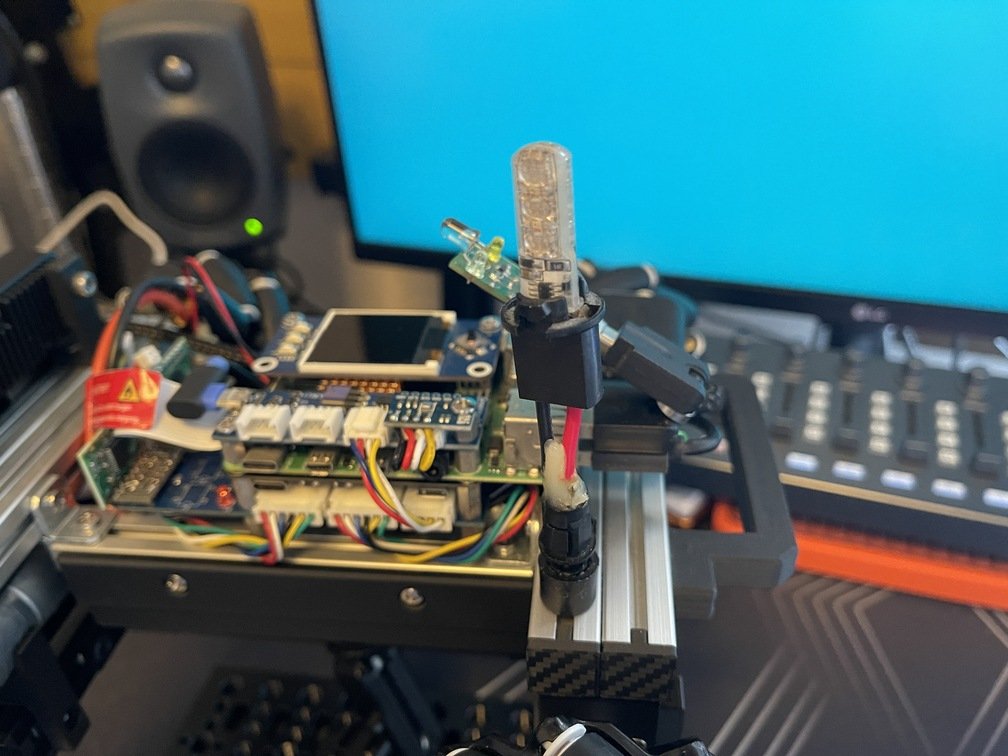
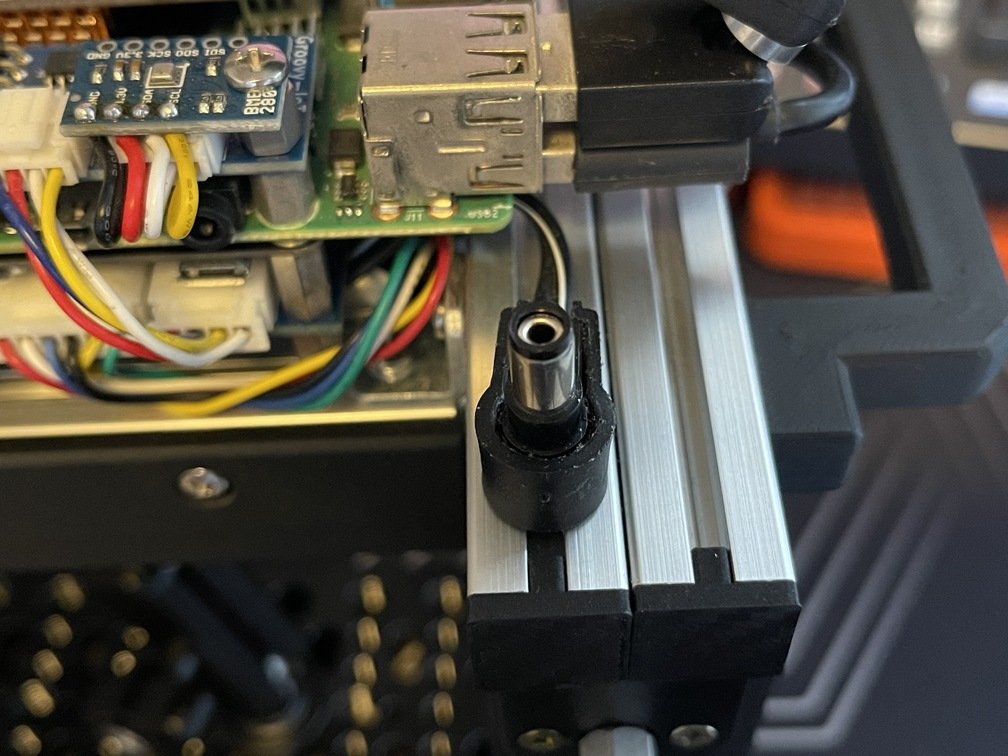
|フレームに取り付け|駆動系から給電|メス端子をはんだ付け|
周囲の注意を促すために[**フラッシュライト**](https://akizukidenshi.com/catalog/g/g112660/)を実装している。この**フラッシュライト**は赤外線リモコンで制御できるので、[irMagician](../../../Devices/irmagician/_index.md)で制御する。様々なパターンが用意されているので、好みに応じて使い分けると良い。
### ラズベリーパイ(以下、ラズパイ)4
上記の基板が**足回り**の担当なら、ラズパイ4は**頭脳**と言える。ここでは、ラズパイ4に接続するデバイスについて解説する。
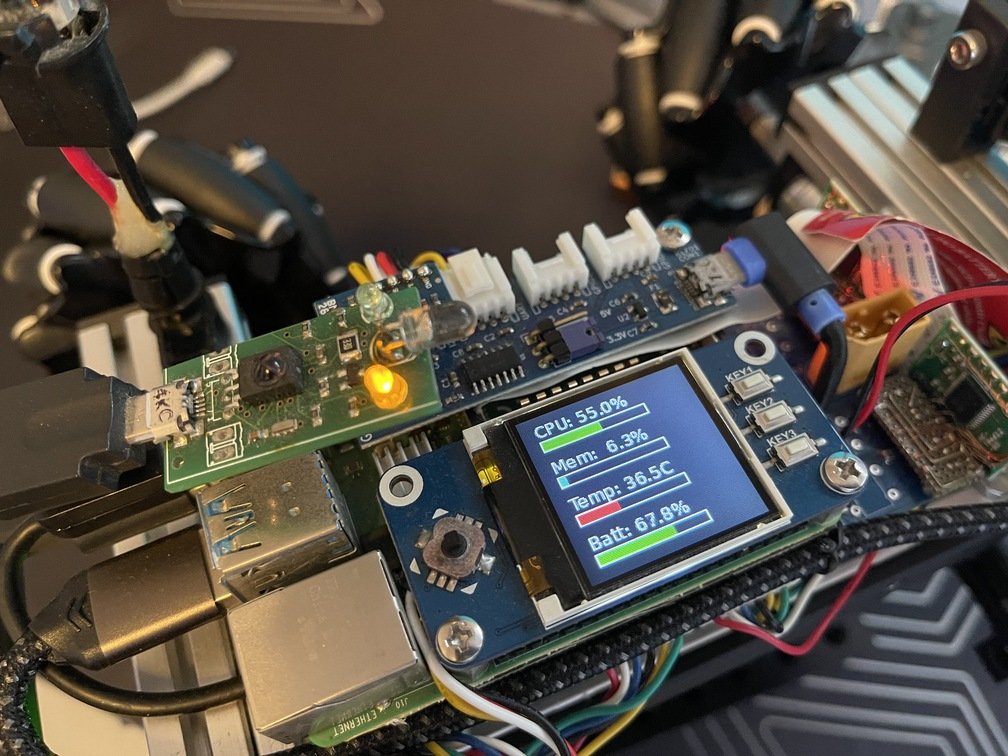 |
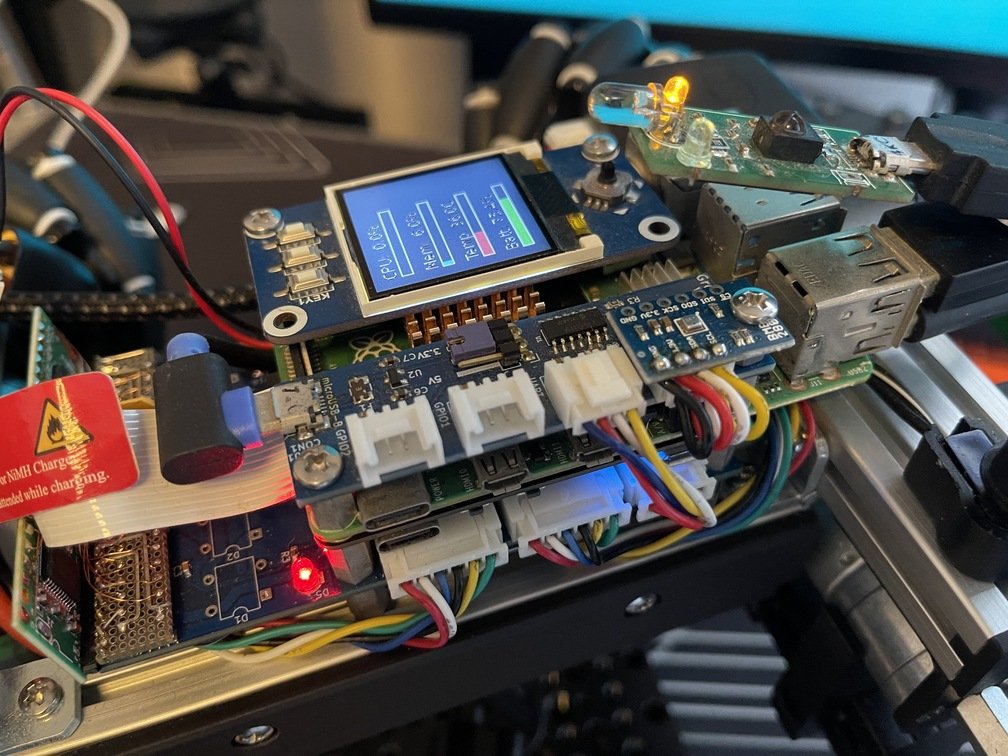 |
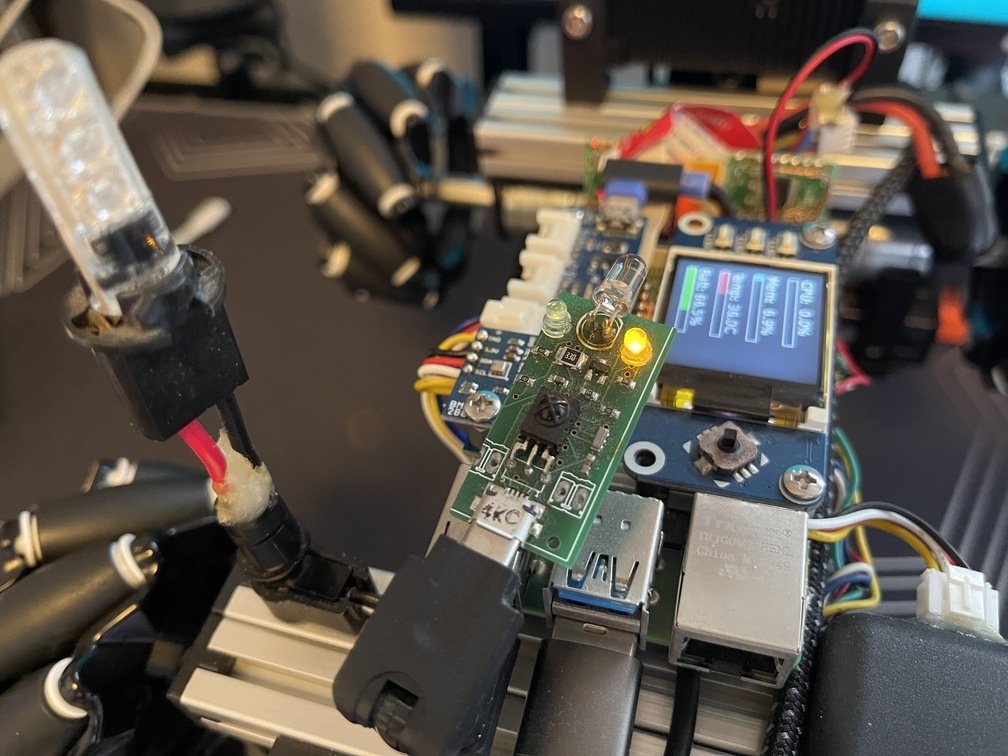 |
|ヘッダピンに直付け|LCDハットの反対側に実装|USBアダプタで接続|
- **LCD Hat**
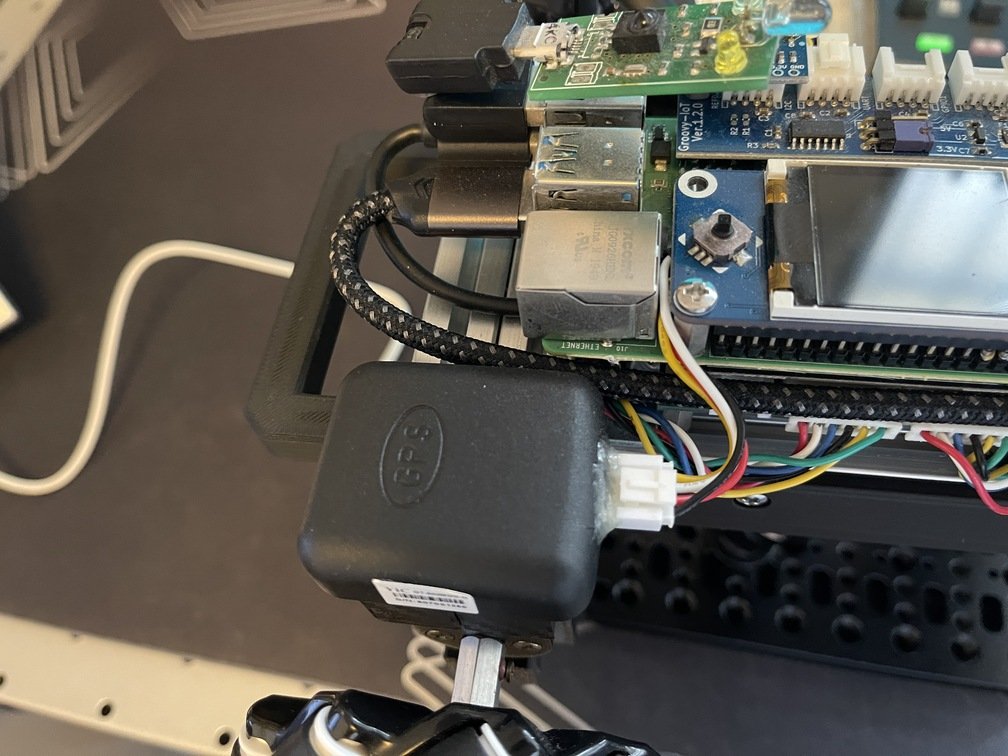 |
 |
 |
|フレームに据置|GroveUART互換|ヘッダピンにワイヤラッピング|
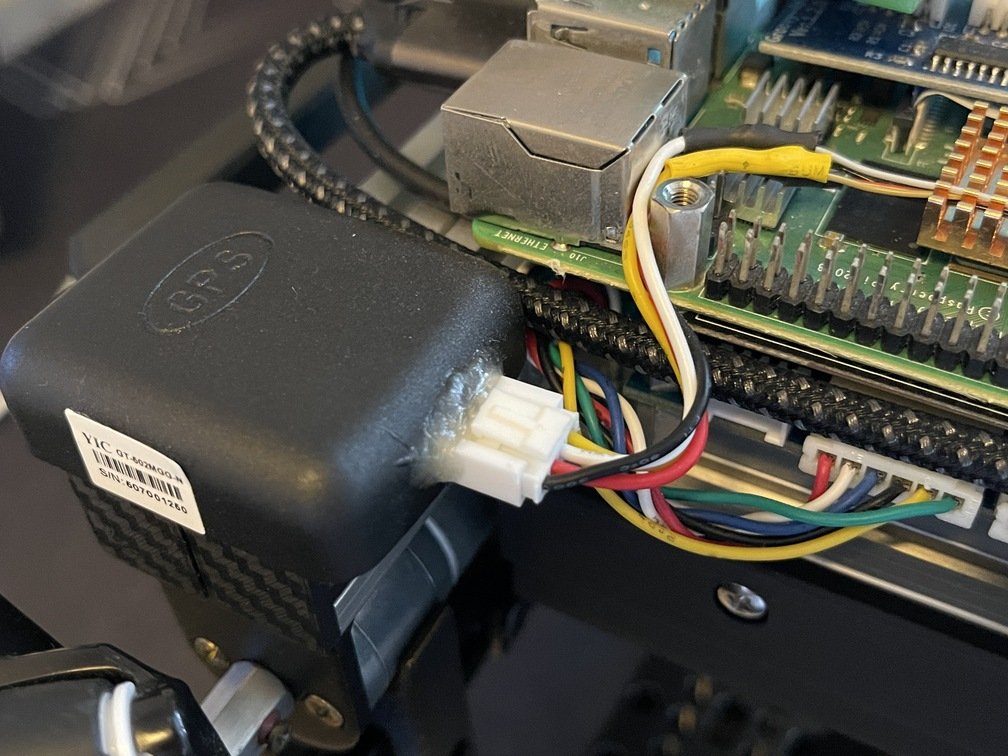
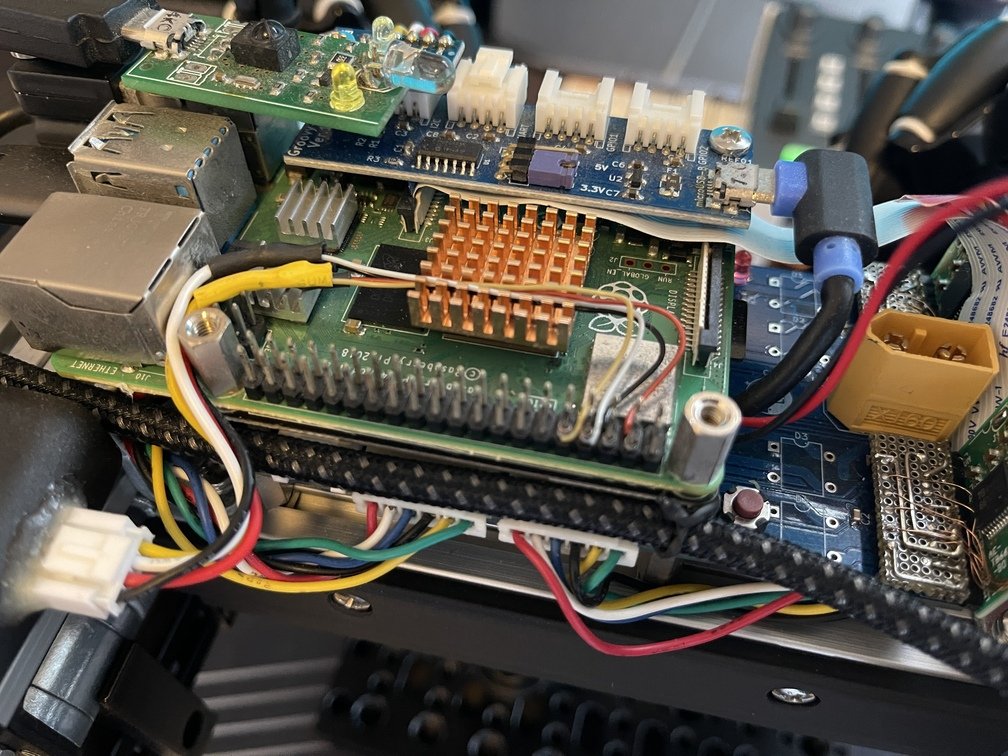
`GNSS`はユニットに[秋月電子から発売されているもの](https://akizukidenshi.com/catalog/g/g117980/)を利用している。これを改造して、Groveコネクタを取り付けて、取り回ししやすいようにしている。配線は、ラズパイ4本体のUARTを利用している。配線は本体ヘッダのUARTピンに[ワイヤラッピング技術](https://ja.wikipedia.org/wiki/%E3%83%AF%E3%82%A4%E3%83%A4%E3%83%A9%E3%83%83%E3%83%94%E3%83%B3%E3%82%B0)で直接配線し、先述のLCDハットと干渉しないようにしている。
### カメラ
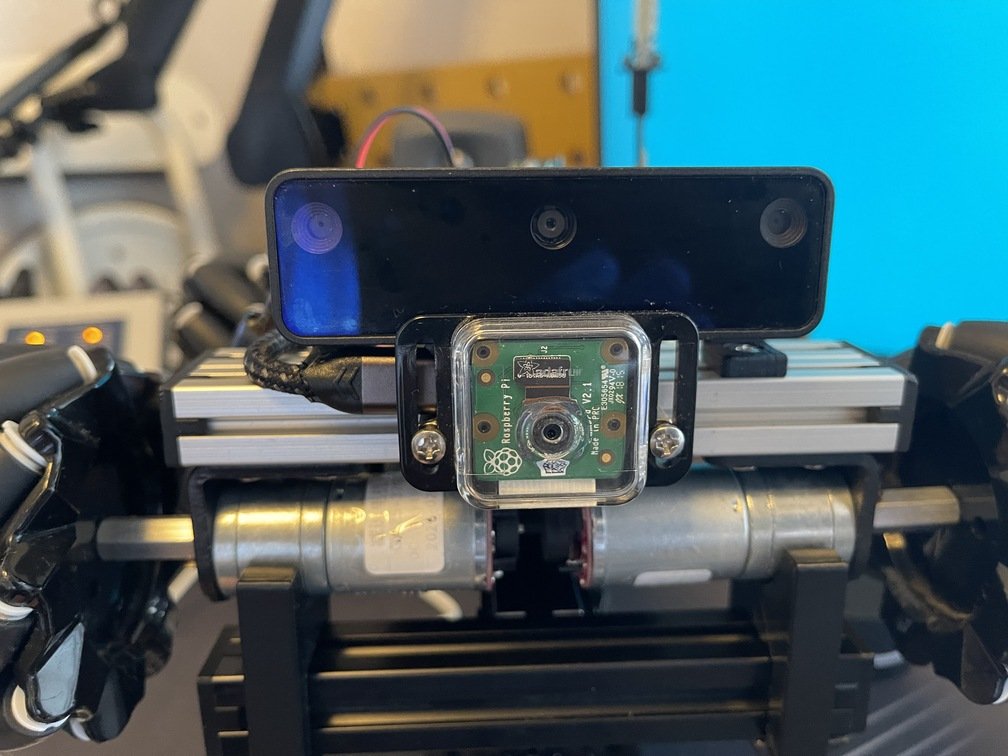
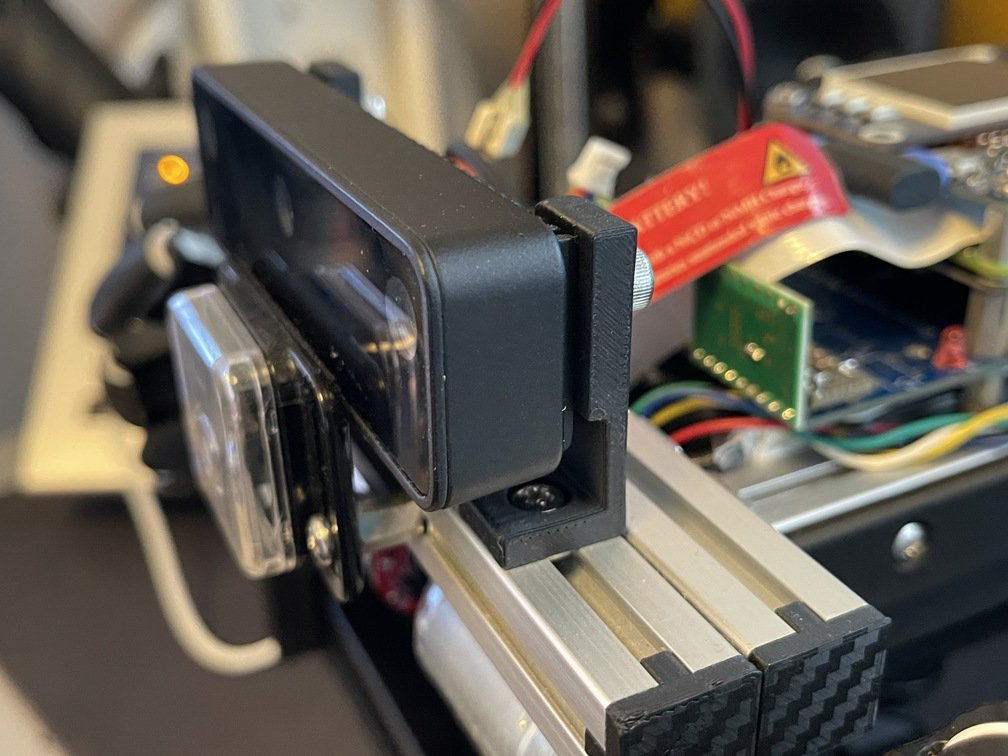
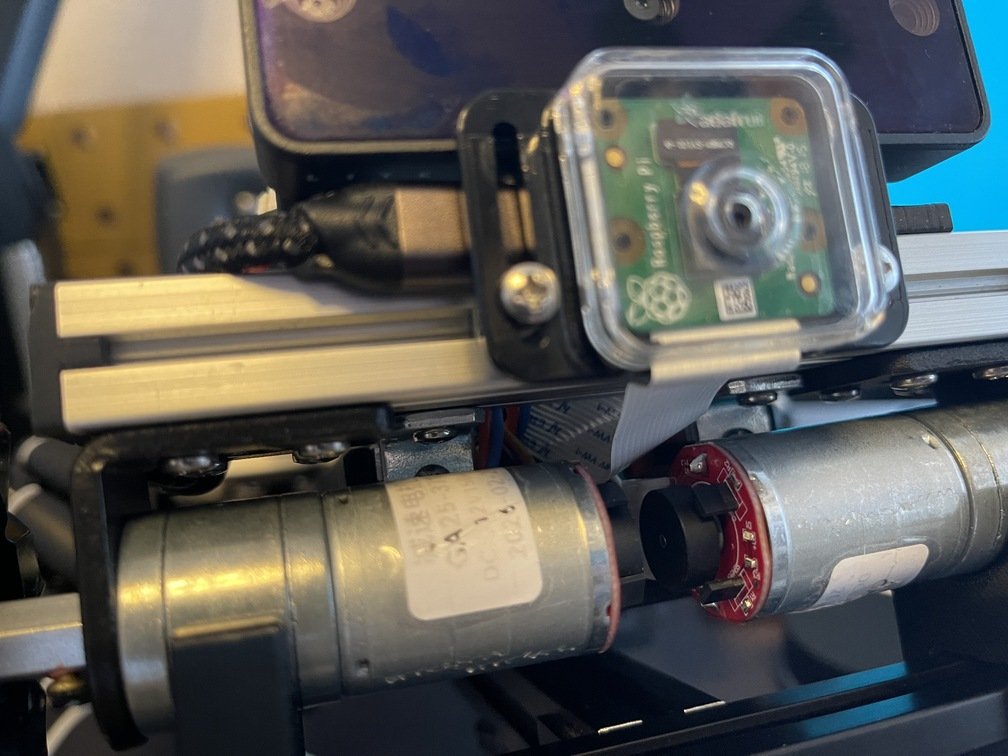
カメラは[ラズパイ純正カメラ](https://akizukidenshi.com/catalog/g/g110518/)(専用インターフェイスでラズパイ4と直結)とUSB3.0を介して、Depthカメラである[Oak D-Lite](https://shop.luxonis.com/products/oak-d-lite-1)を使っている。純正カメラは操縦用のリアルタイム映像配信、`Oak D-Lite`は`Depth`カメラとして、物体の認識用として使う
 |
 |
 |
|前面に集約|専用マウンタを造型して取付|間隙を縫っての配線|
- **三眼までの経緯**
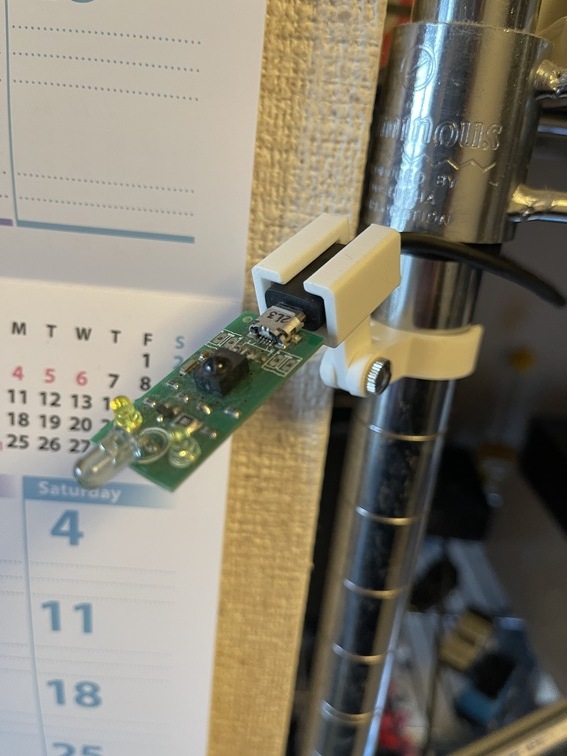 | `irMagician`は、`IoT`ブームの波に乗り、同人ハードでは珍しく**2,500**個を捌くことができた、立派な数字である。もう、発売からかなり年数が経ってしまって、既にディスコンだが拙宅ではラズパイの`NAS`で動作する自作ソフトと組み合わせ、便利に使っている。ここでは、その使いこなしについて解説する。|
### 成果物
- **YDBC-30**
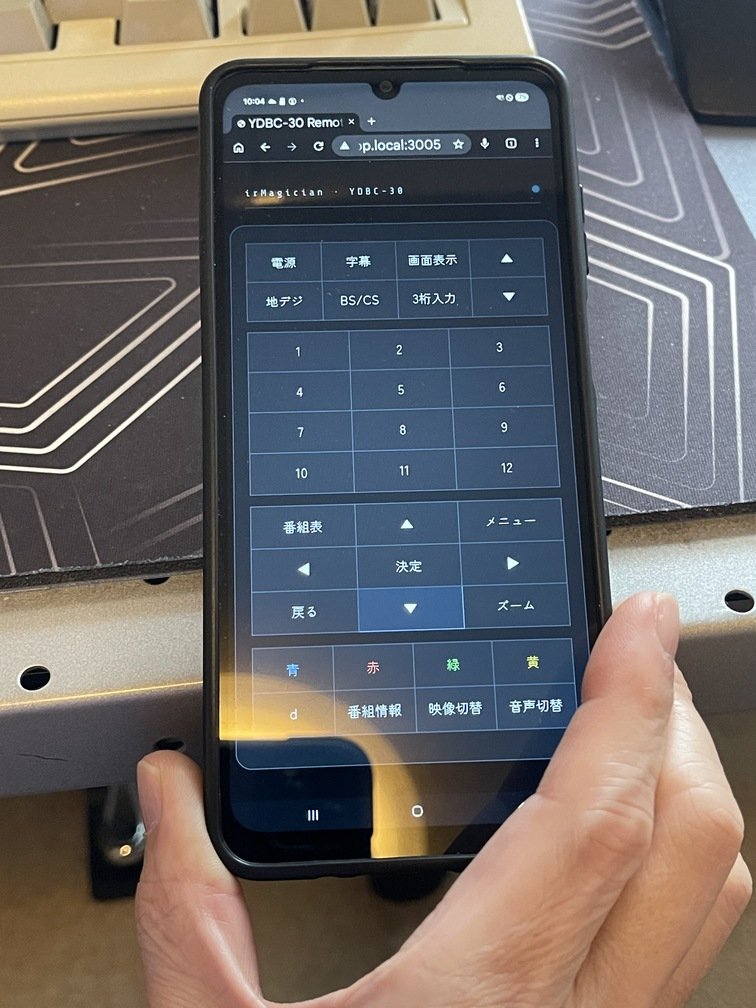 | [YDBC-30](https://www.amazon.co.jp/%E3%82%BB%E3%83%B3%E3%83%88%E3%83%AC%E3%83%BC%E3%83%89M-E-YDBC-30-%E3%83%8F%E3%82%A4%E3%83%93%E3%82%B8%E3%83%A7%E3%83%B3%E5%AF%BE%E5%BF%9C%E3%80%81%E5%9C%B0%E4%B8%8A%E3%83%BBBS%E3%83%BBCS%E3%83%87%E3%82%B8%E3%82%BF%E3%83%AB%E3%83%81%E3%83%A5%E3%83%BC%E3%83%8A%E3%83%BC/dp/B0010W9SFA)は地デジTVチューナである、購入したのは15年以上前になる。`HDMI`で出力されるので、そのまま`LCD`につなげたり、`HDMI`のキャプチャユニットに接続できる。特にキャプチャユニット経由だと、画面をまるまる一画面使わないので、`4K-LCD`の有効活用に便利だ。それを制御するリモコンをwebアプリとして活用するのが、本体の名を冠した[YDBC-30](https://gitlab.com/teamknox/ydbc30)になる。Webブラウザで動作するので、写真のようにスマホ本体もそのままリモコン化出来る。リモコン制御が可能な他のデバイスの活用の時の参考にしてほしい。|
- **Live!Prog**
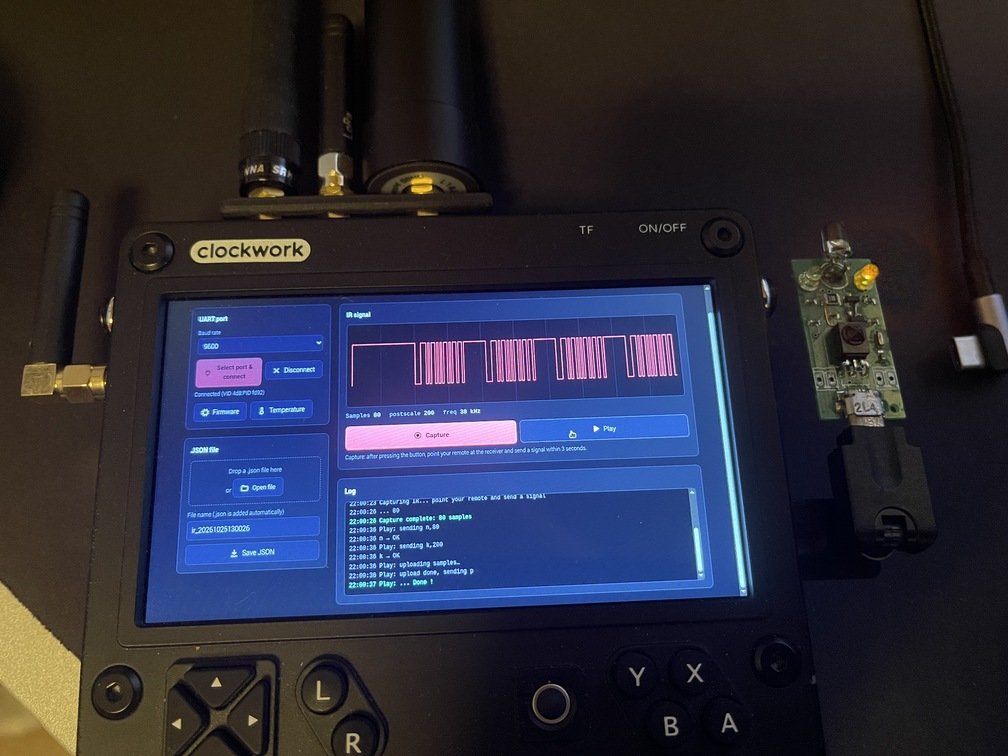
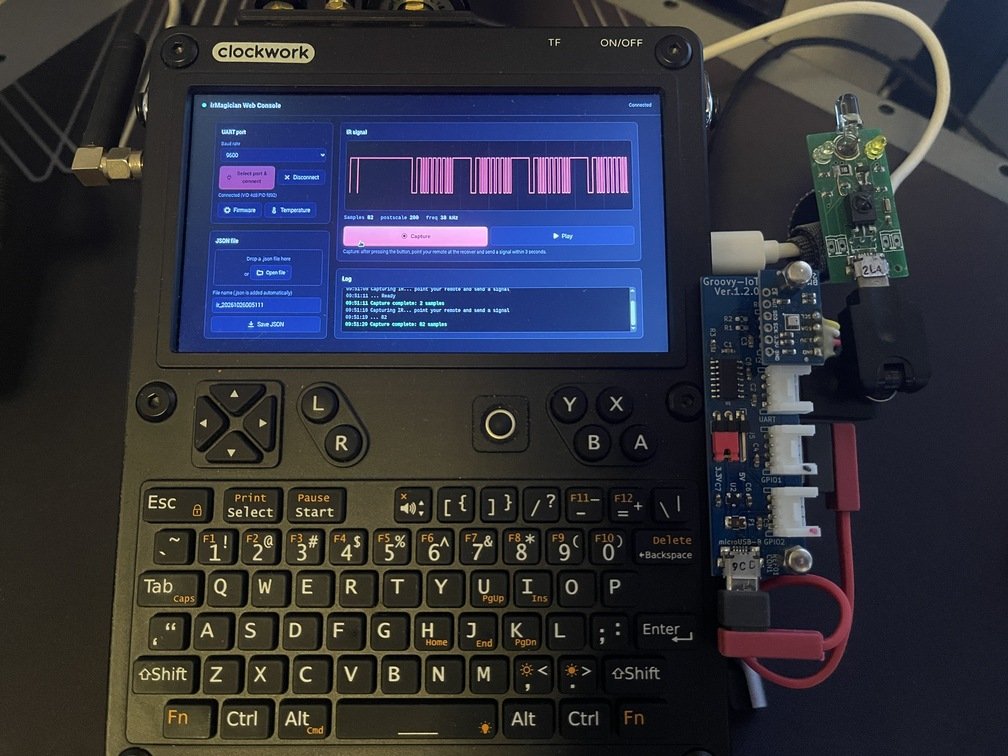 |[irMagician Web Console](https://teamknox.gitlab.io/irm3/)は、**Web Serial API**を活用して実装したWebベースで動作する赤外線リモコンデータの取得・再生アプリ|
- **irMagicianFW_Ref**
 |
 |
 |
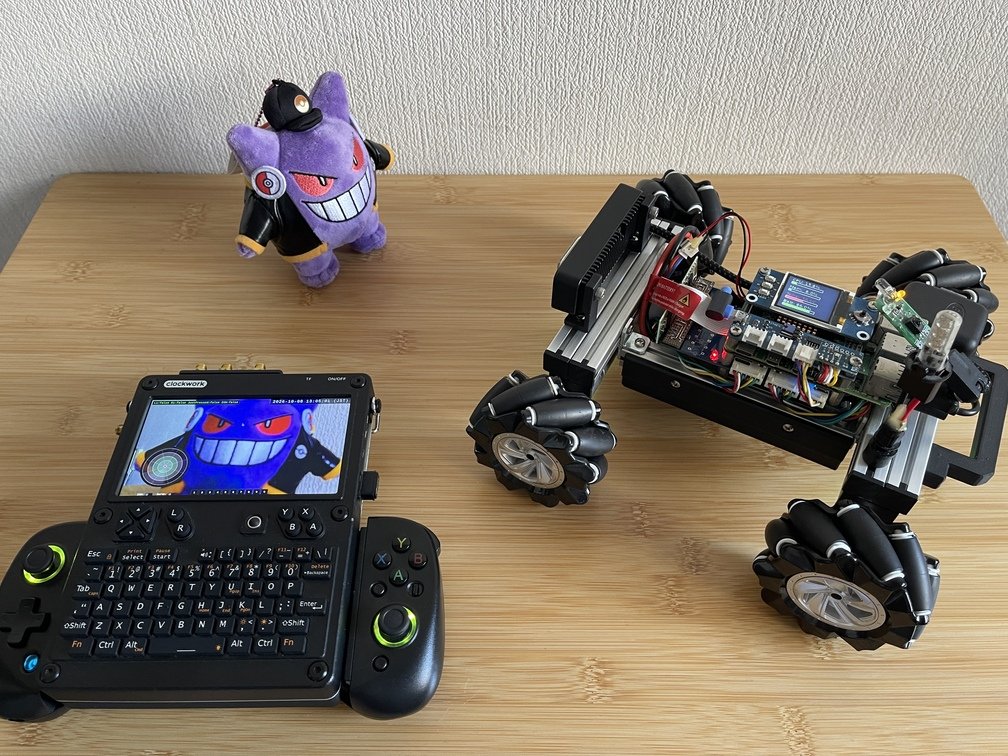
|ゲームコントローラ付き|uConsole+TriClops|デフォルメ|
### 概要
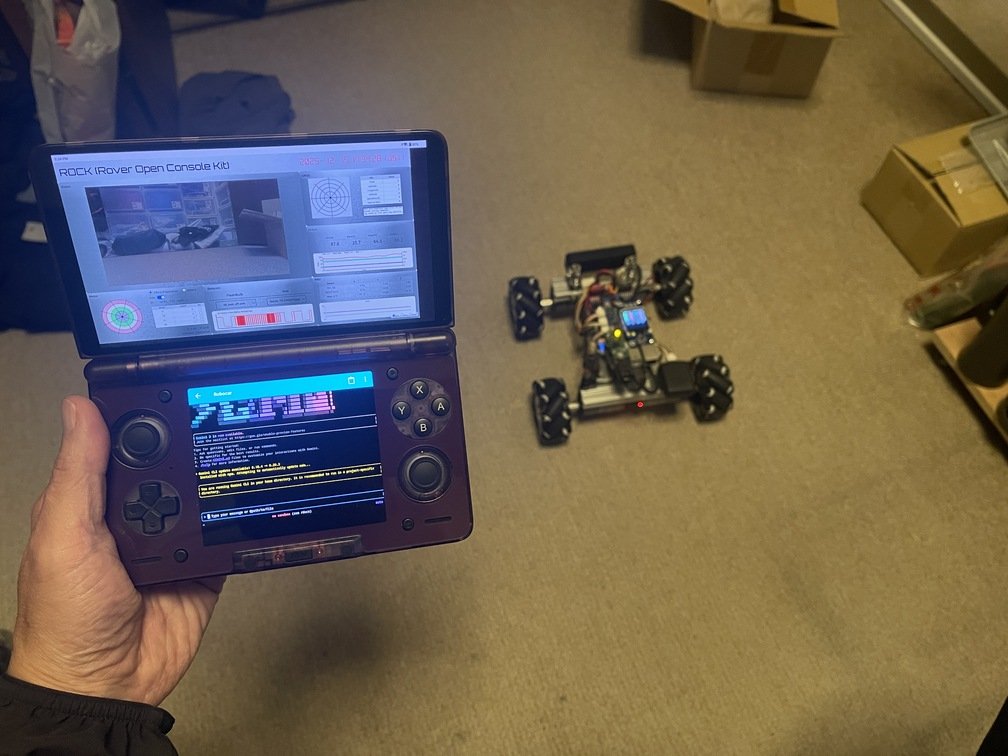
[RVCS](https://gitlab.com/teamknox/rvcs)は`Rover/RoboCar Vision and Control System`の略称のWebアプリで、[uConsole](../../../../gadgets/console/10_uconsole/_index.md)に特化した[TriClops](../../../robocar/_index.md)の操作システムである。
 |
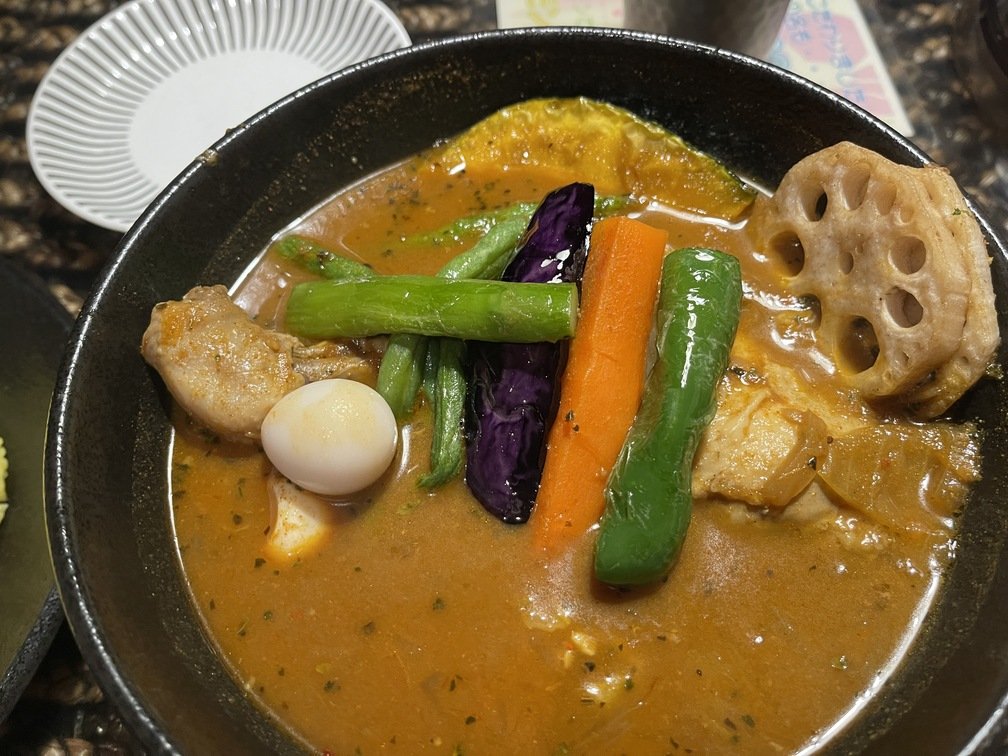 |
|来訪日時|オーダ|価格|
|---|---|---|
|2026-09-30 11:30|チキンカレー|1680円|
- **感想**
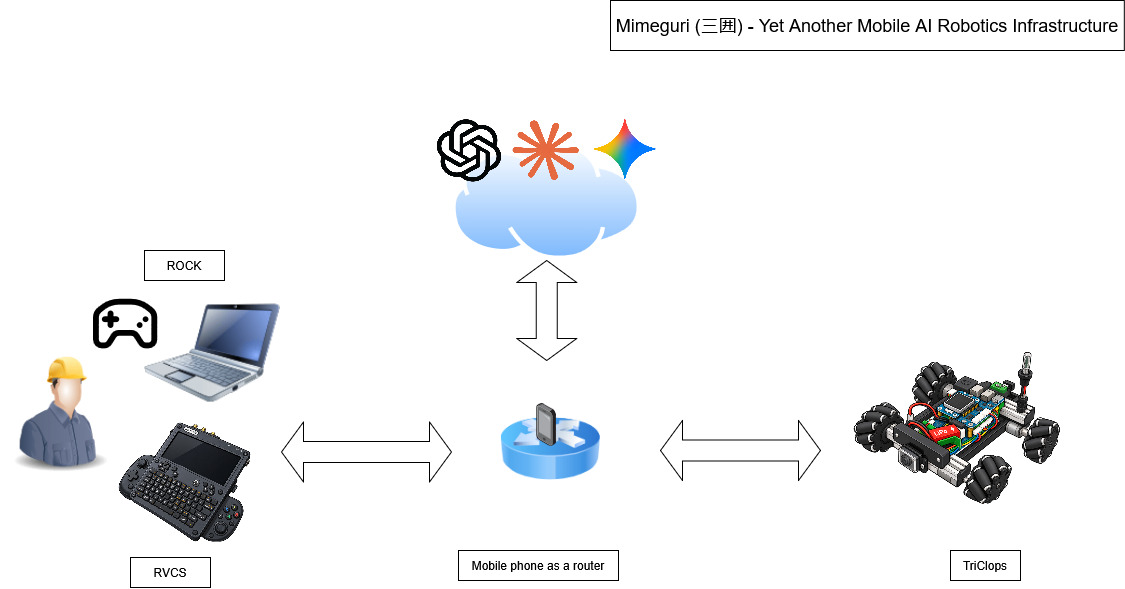 **Webブラウザ**で動作する**アプリケーションの分類**を**Webアプリ**と言うなら、`Mimeguri`は間違いなく**Webアプリ**の基盤である。そう、**オンプレサーバ**での**Webアプリ**開発だ。ただし、いつもの**Webアプリ**開発と違うのは、実現にあたってセンサを始めとしたデバイスやロボティクスの知識や経験が必要になることだ。
### ソフトウェアの構成(Webアプリ成分とデバイス成分)
`TriClops`を構成しているソフトウェア群を解説する。`TriClops`の中核となるデバイスは**ラズベリーパイ(以下、ラズパイ)4**である、物凄く**ナリ**は小さいけど、`Linux`の**オンプレサーバ**なのである。なのでソフトウェアの開発はサーバ上でおこなう。つまり、`Linux`**システム**として開発環境に利用するわけだ。
 |
 |
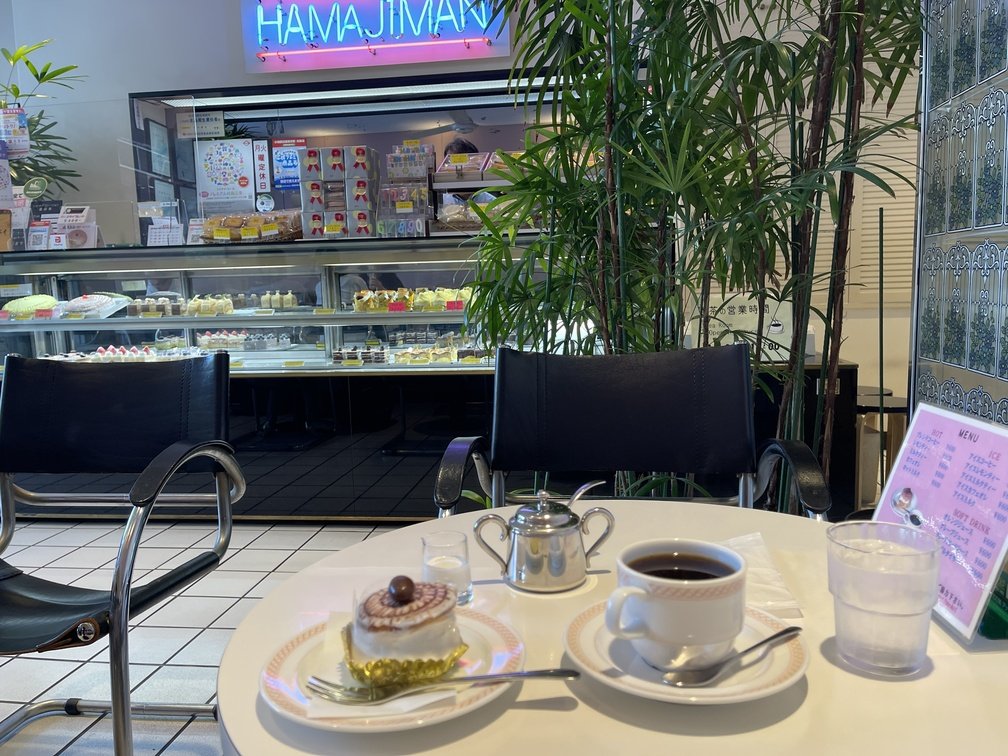
|来訪日時|オーダ|価格|
|---|---|---|
|2026-10-01 15:15|ケーキセット|1100円|
- **感想**
| 内部のアンテナ端子の接続 | アンテナの取付 | 赤染削りの基台 |
|---|---|---|
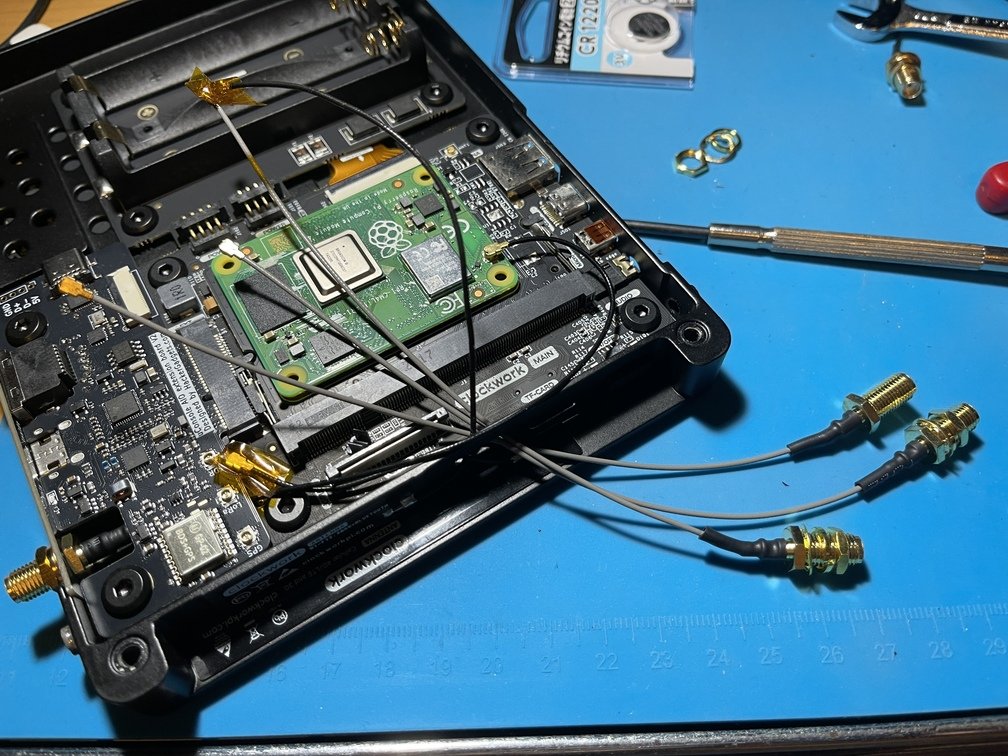 |
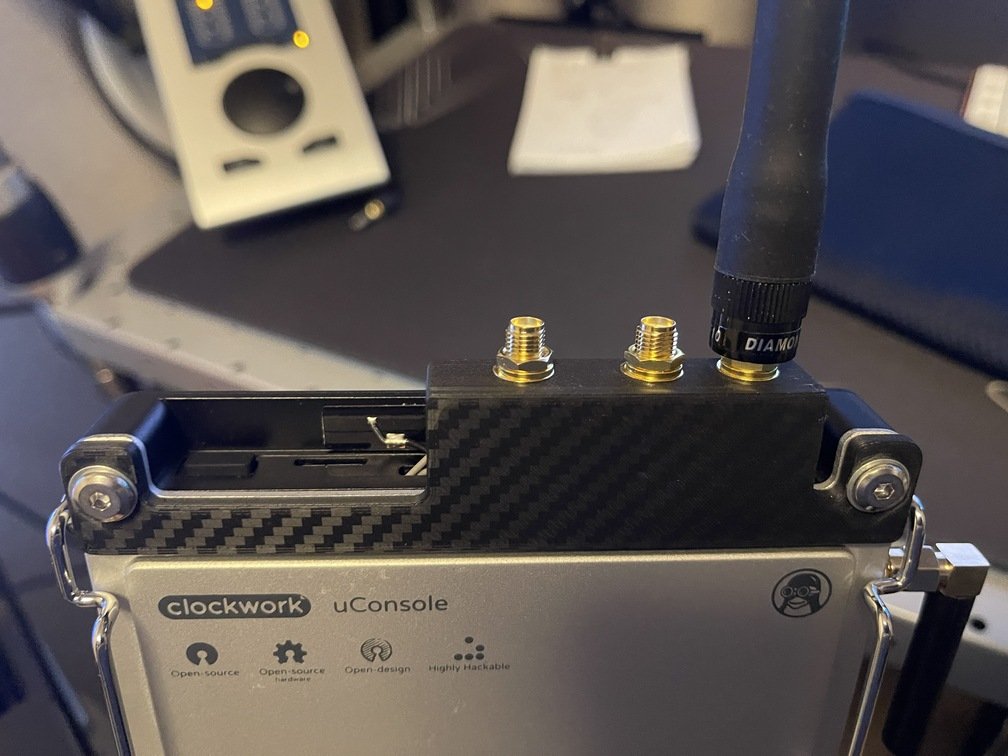 |
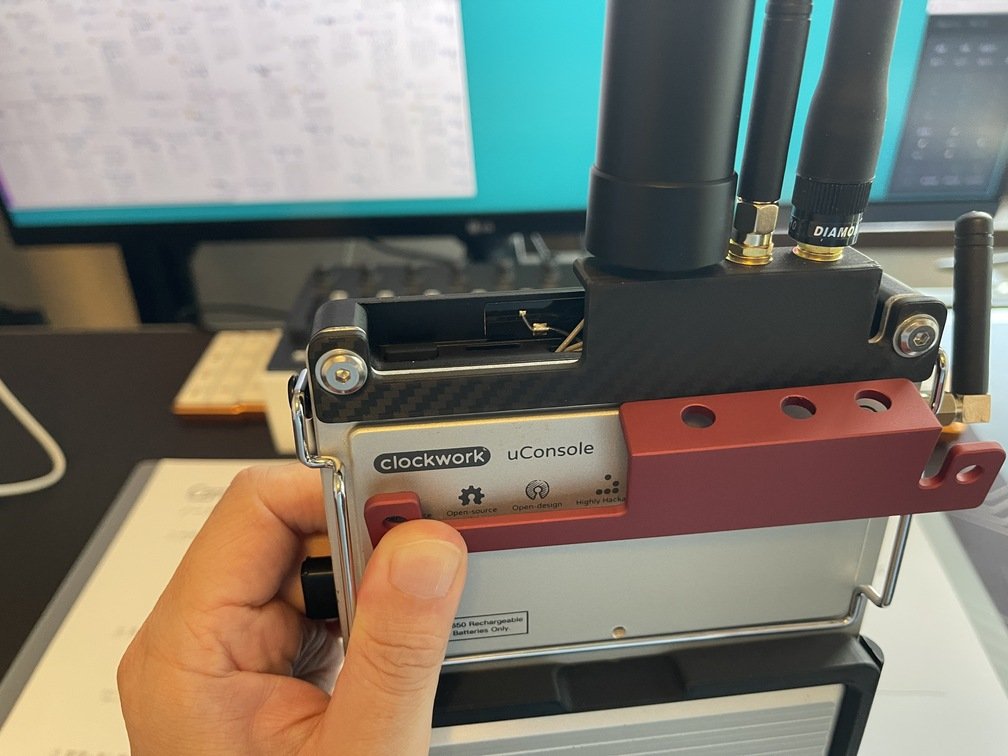 |
| SDR++の改造 | 説明 |
|---|---|
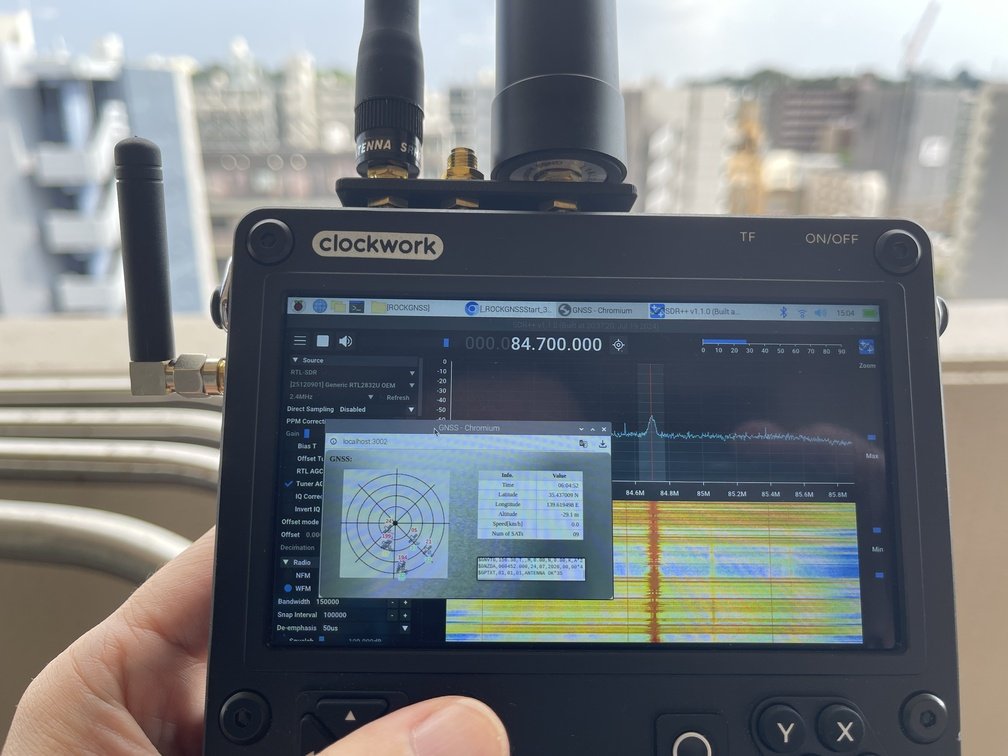 |
制御ソフトとして、SDR++が使える。元々、外部からの制御用として、rigctlが使えるが、このコマンド拡張した、より外部制御をしやすくしてある。いくつかのコマンドを拡張し、Trinityと連動しての動作が可能となった。 |
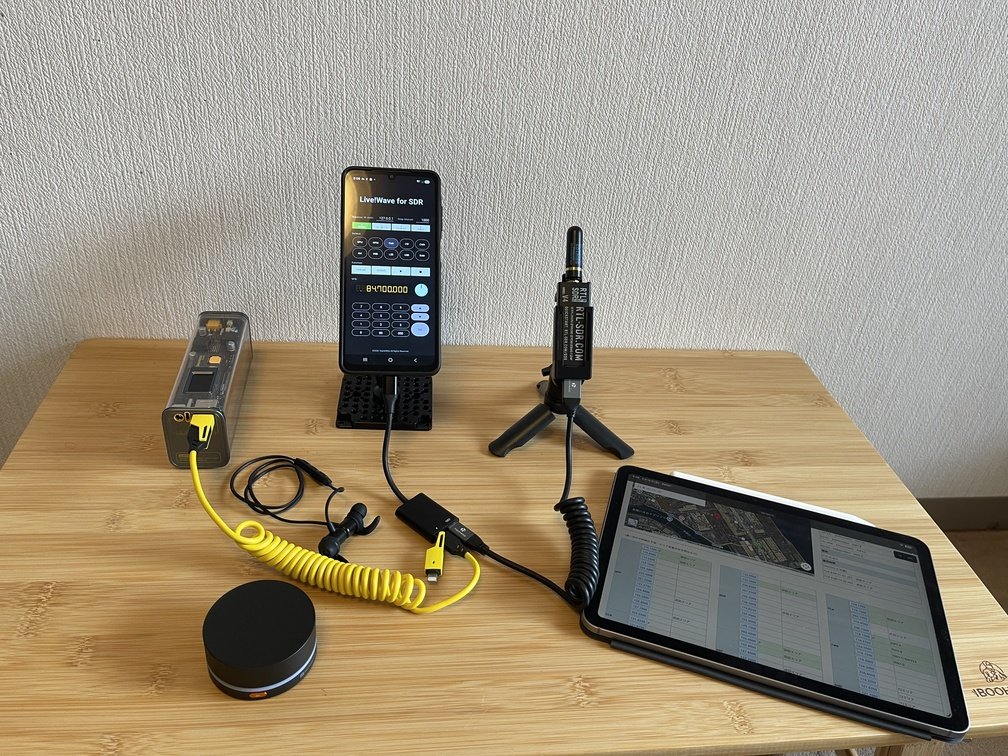
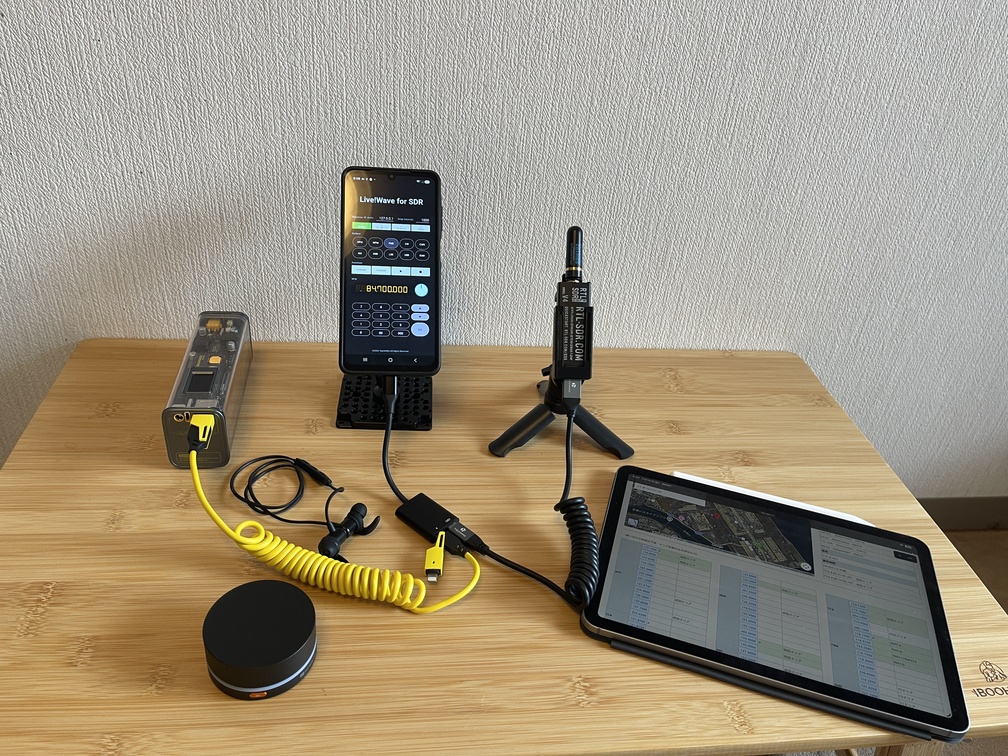 |様々なデバイスを接続して、より一層快適な受信環境が構築できます。|
|ジョグダイアル|説明|
| :---: | :--- |
|
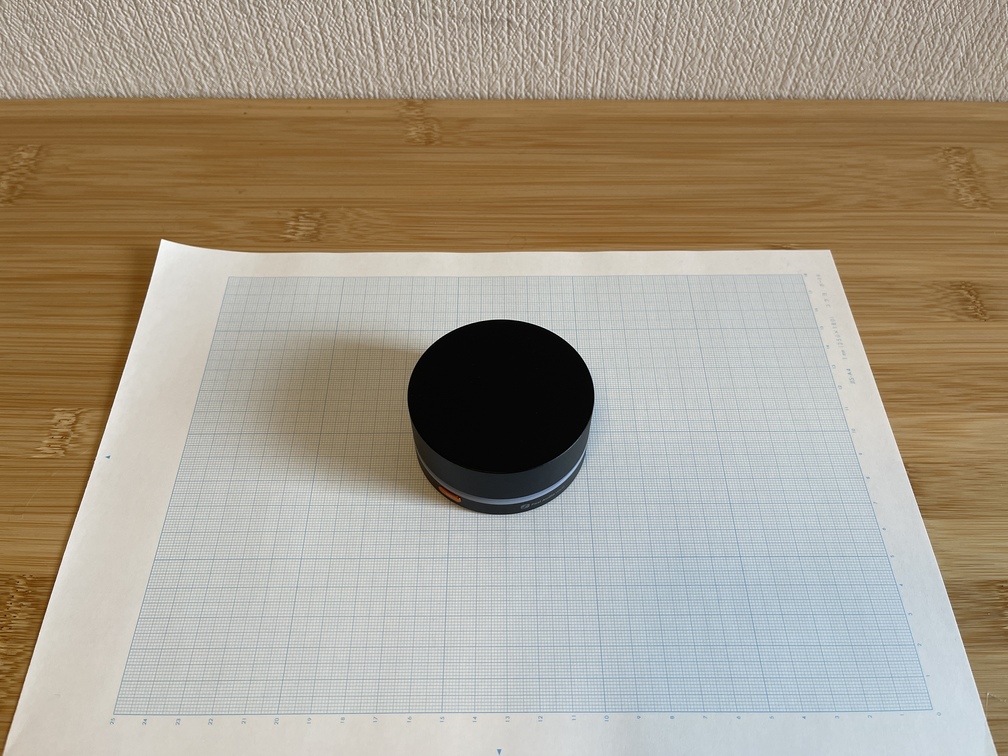 |`Live!Wave for SDR`, `9GRadio`が前面の時は、[Fosi Audio VOL20](https://fosiaudio.co.jp/products/vol20-bluetooth-volume-control-knob)の入力を横取りし、VFO制御のジョグダイアルとして、機能させることが出来ます。|
|Bluetooth イヤホン|説明|
| :---: | :--- |
|
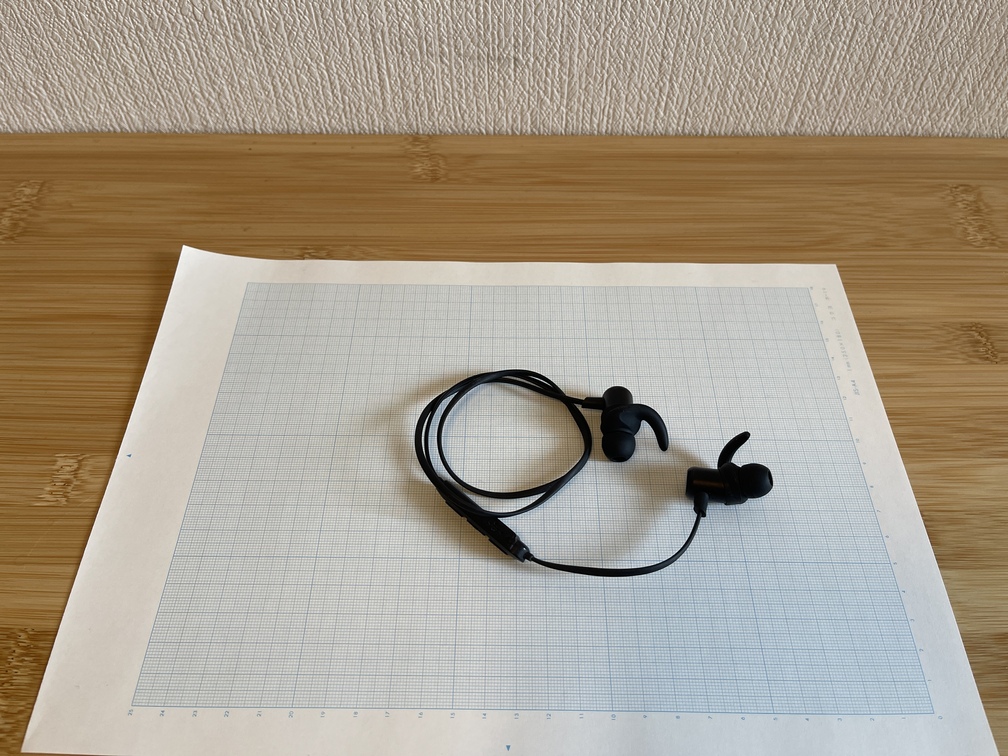 |BTイヤホンに標準搭載されている`AVRCS`を活用し、`Play/Pause`ボタンを`9GRadio`のOn/Off機能に割り当てています。|
|チーズプレート+フレキシブル・アーム|説明|
| :---: | :--- |
|
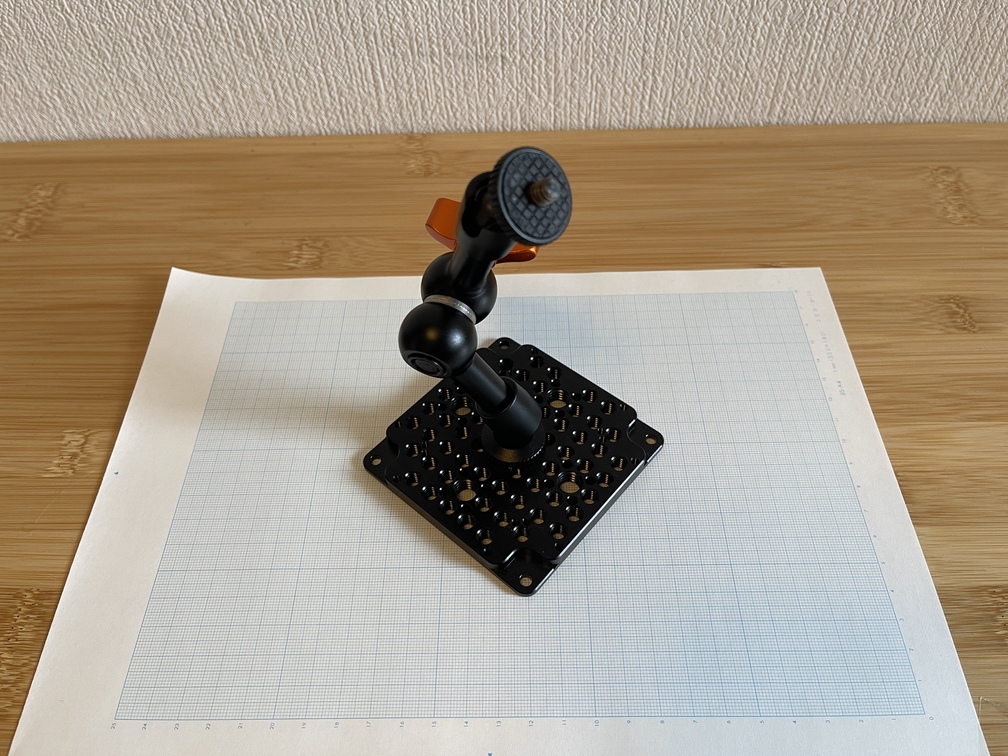 |[チーズプレート](https://www.amazon.co.jp/dp/B09QBY5ZFJ?ref_=ppx_hzsearch_conn_dt_b_fed_asin_title_2)と[フレキシブル・アーム](https://www.amazon.co.jp/dp/B0DZHMST1S/ref=pd_bxgy_d_sccl_2/358-0891028-7216001?pd_rd_w=F8J3R&content-id=amzn1.sym.fb3df7da-4601-4c73-b94b-e275cd0eb364&pf_rd_p=fb3df7da-4601-4c73-b94b-e275cd0eb364&pf_rd_r=HEBGCCV6ZGG452NGF2NQ&pd_rd_wg=s9VgL&pd_rd_r=02e747c5-d262-470d-9a4f-570128a35ad2&pd_rd_i=B0DZHMST1S&th=1)を使って追加工したスマホケースの三脚取付台座を使って、スマホの位置を自由にしっかりと固定できます。|
|小型三脚|説明|
| :---: | :--- |
|
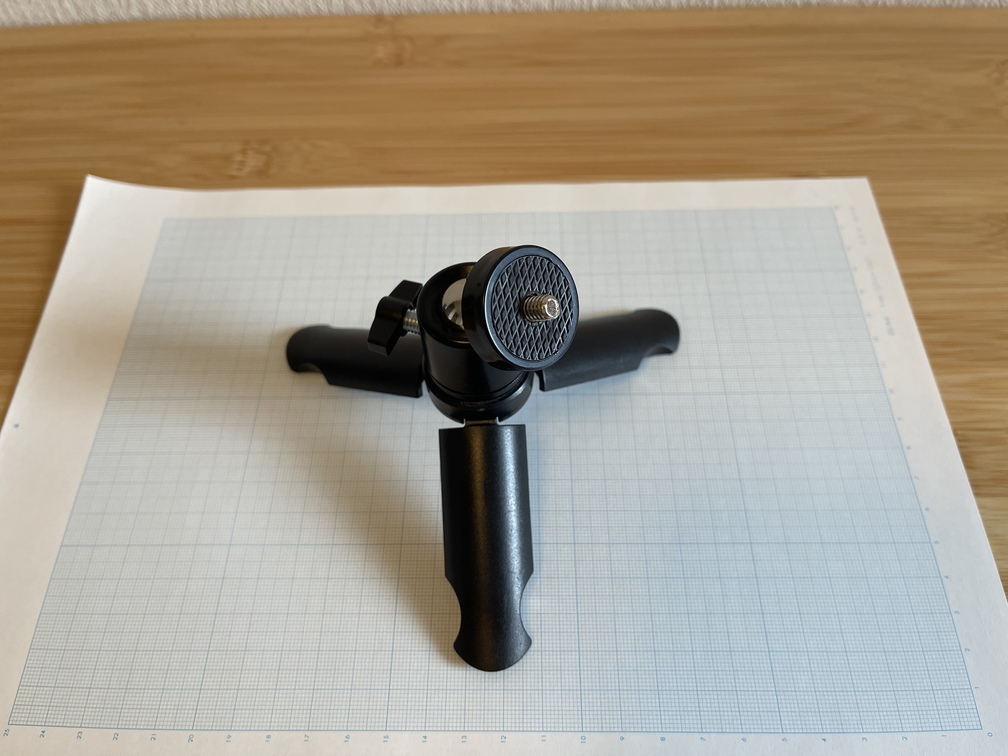 |`RTL-SDR V4`をスマホから離して設置することにより、アンテナの自由度が高まります。|
|タブレット|説明|
| :---: | :--- |
|
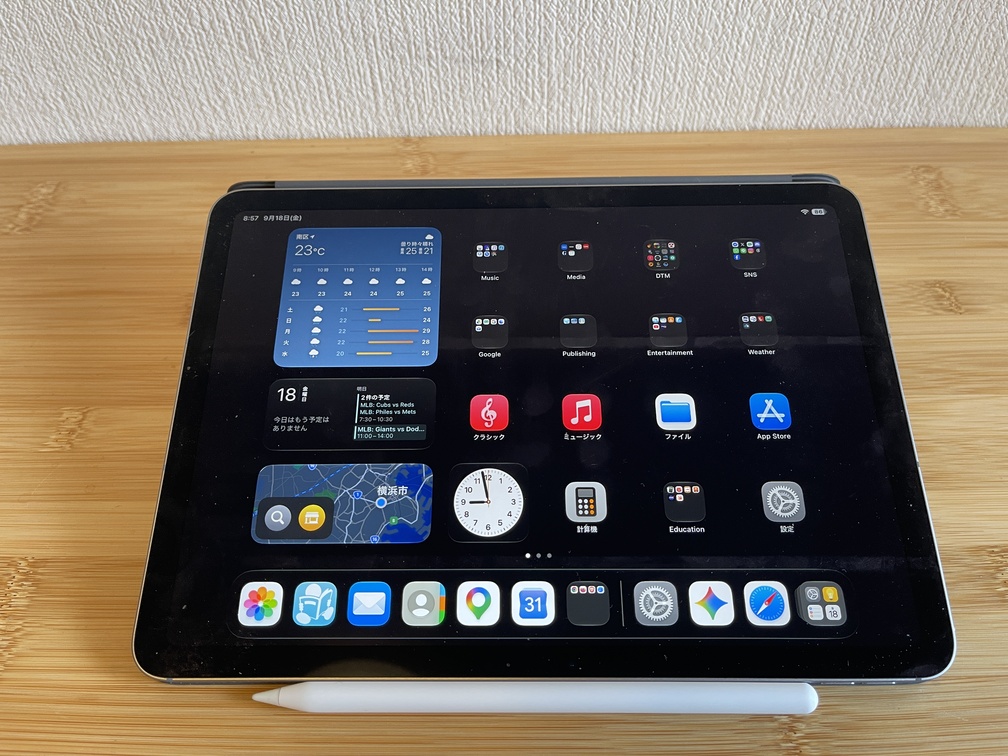 |`t-t-t`にて周波数を設定する時の周波数情報の一覧性が高まります。|
|モバイルバッテリと給電アダプタ|説明|
| :---: | :--- |
|
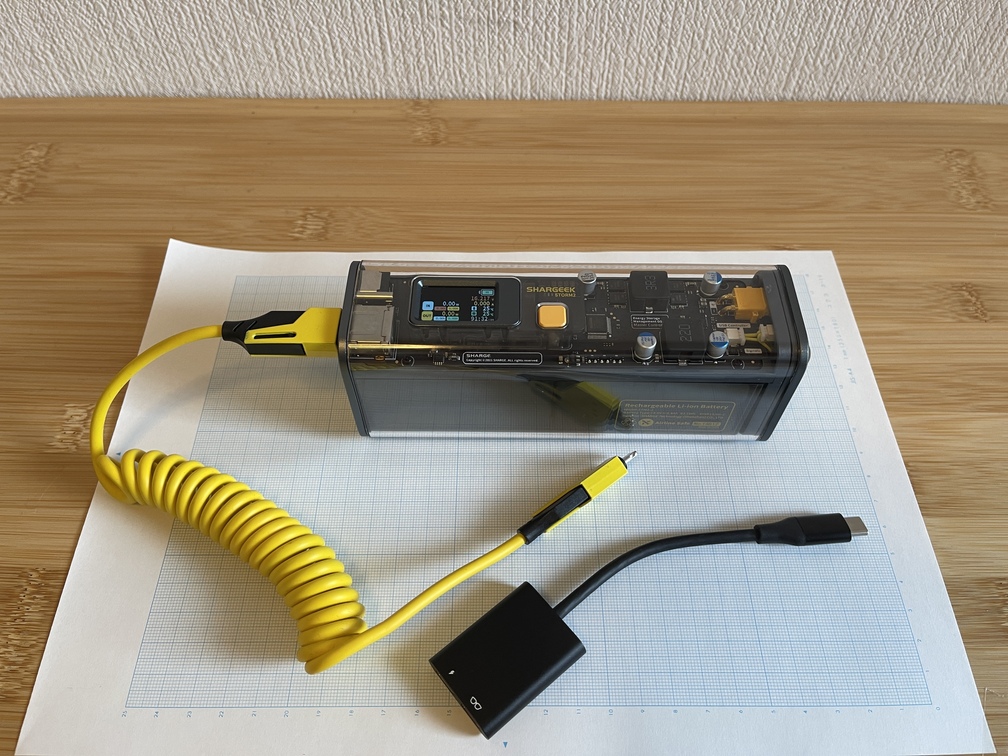 |SDRドングルへは本体から給電します。[給電アダプタ](https://www.amazon.co.jp/dp/B0DH42CQFP?ref_=ppx_hzsearch_conn_dt_b_fed_asin_title_12&th=1)を用いて、[モバイルバッテリ](https://sharge.com/products/storm2)やACアダプタから給電すると、電源の心配がなくなります。|
---
## Auxillary
URL: https://teamknox.com/tech/robotics/robocar/auxillary/
---
## Devices
URL: https://teamknox.com/tech/devices/
**老害**のキャリアは、ほぼデバイス制御なので、自身で開発したデバイスもいくつかある。ここでは、それらのデバイスについて紹介する。昨今では、メーカサポートが終了あるいはショボいソフトしかないデバイスを**AI**の力を借りて、ブーストする動きが盛んだ。**老害**自身もそれに明け暮れている毎日だ。ここでは、そんな**Beyond AI-Boosted Device**について紹介していく。
 |
 |
 |
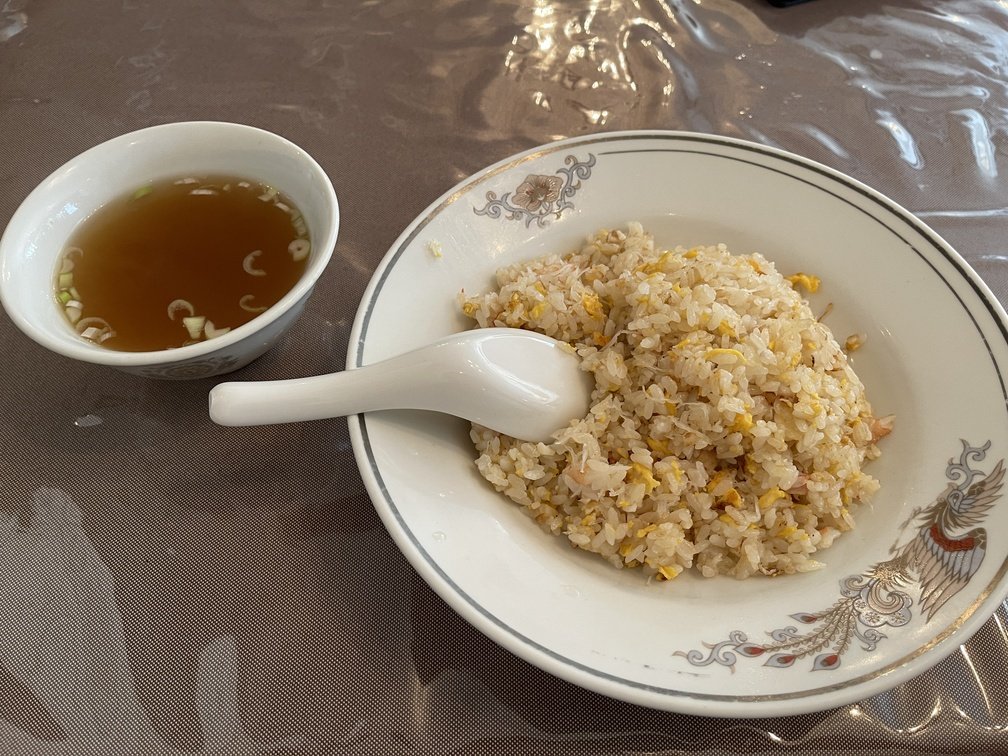
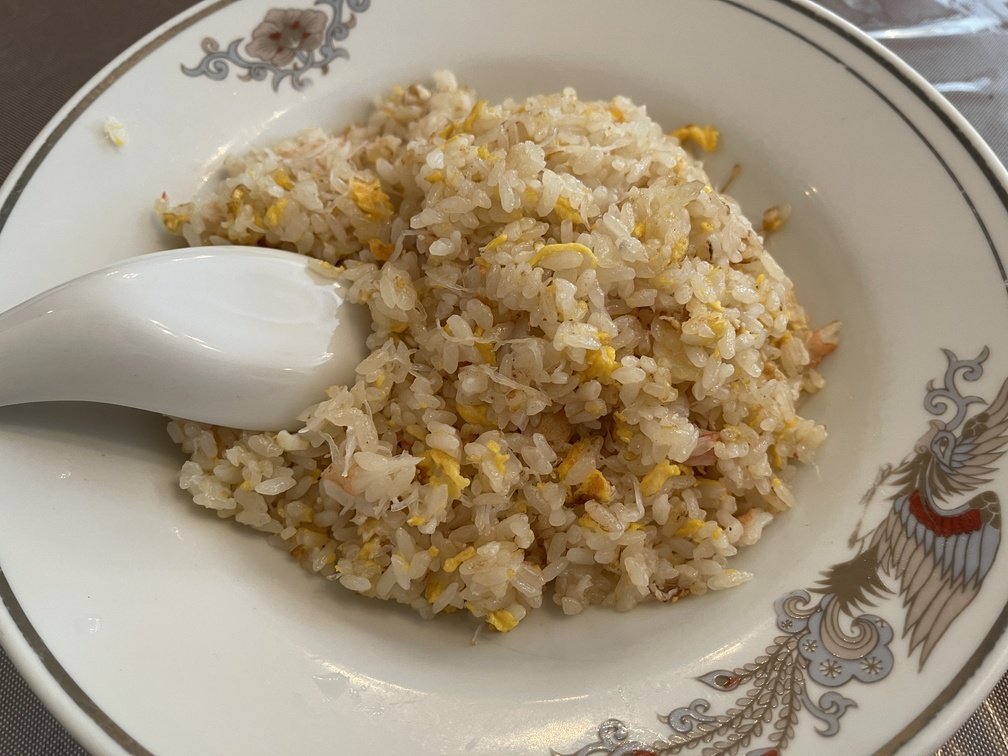
|来訪日時|オーダ|価格|
|---|---|---|
|2026-10-03 11:45|カニチャーハン|1200円|
- **感想**
 |
 |
 |
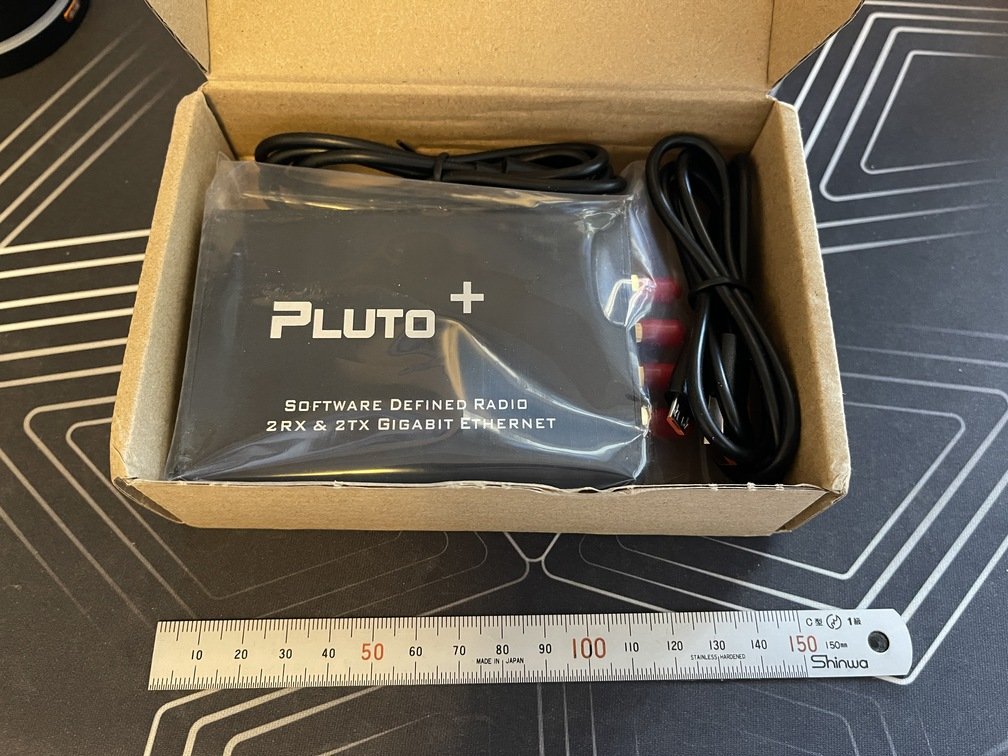
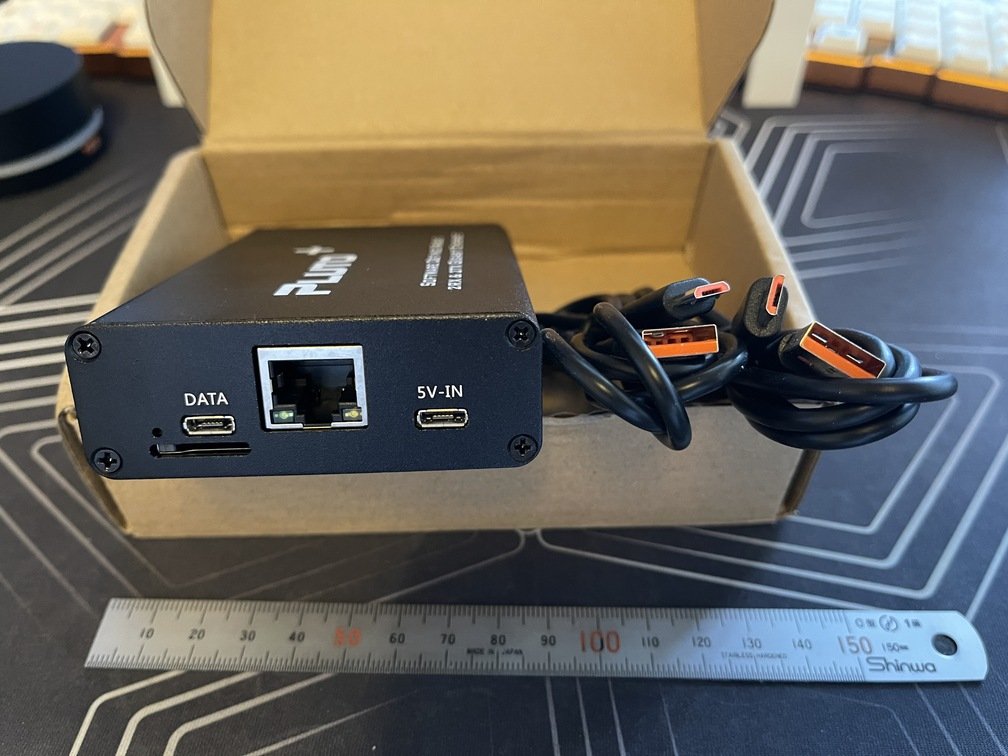
|アリエク品質|騙された感Max|一応動いた|
### 動作確認
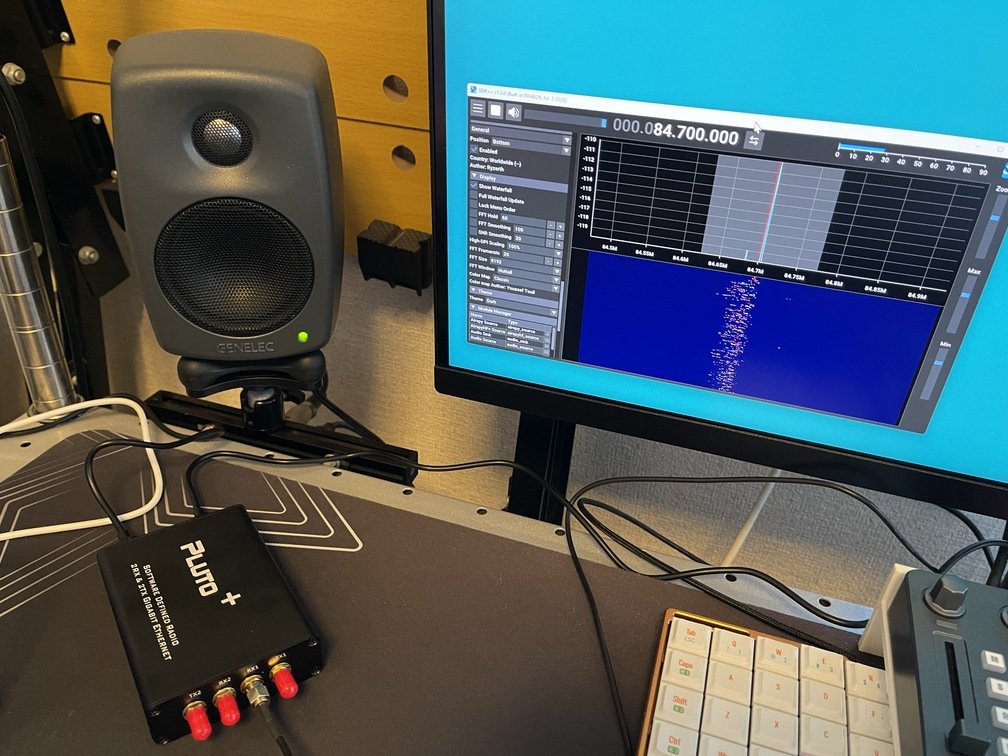
`SDR++`は`rigctl`を標準でサポートしているので、[Trinity](../Trinity/_index.md)環境に入れることが出来る。
Tuned by Jog dial (Live!Wave)
t-t-t (Live!Wave Proxy)
 |
 |
 |
|メニュー|ビール|ステーキ|
|---|---|---|
|
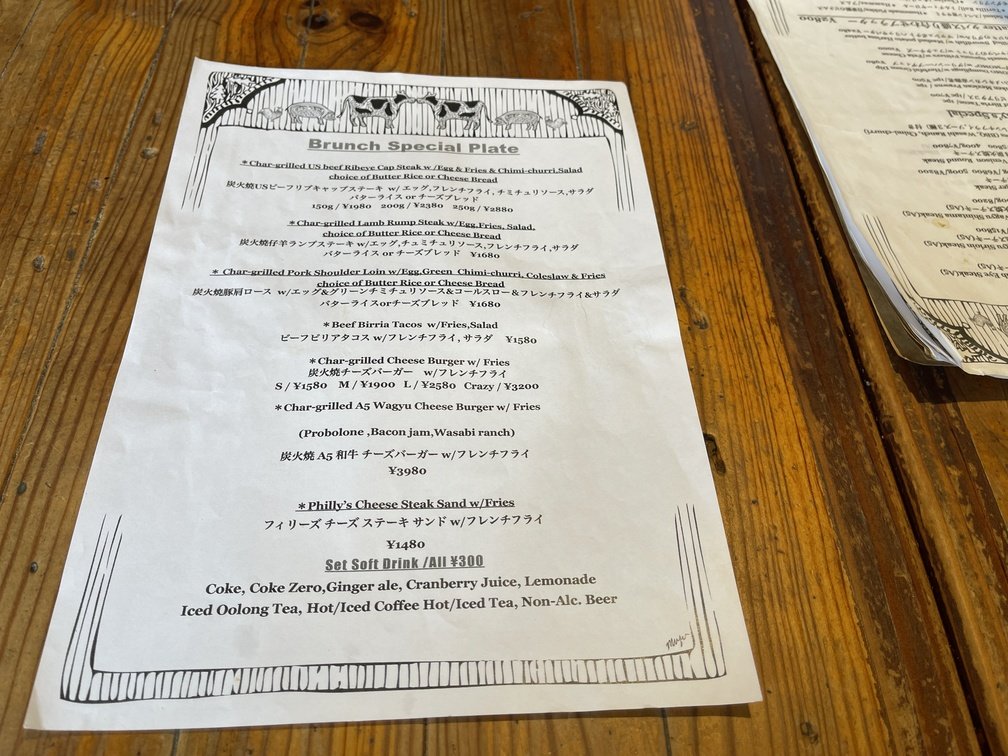 |
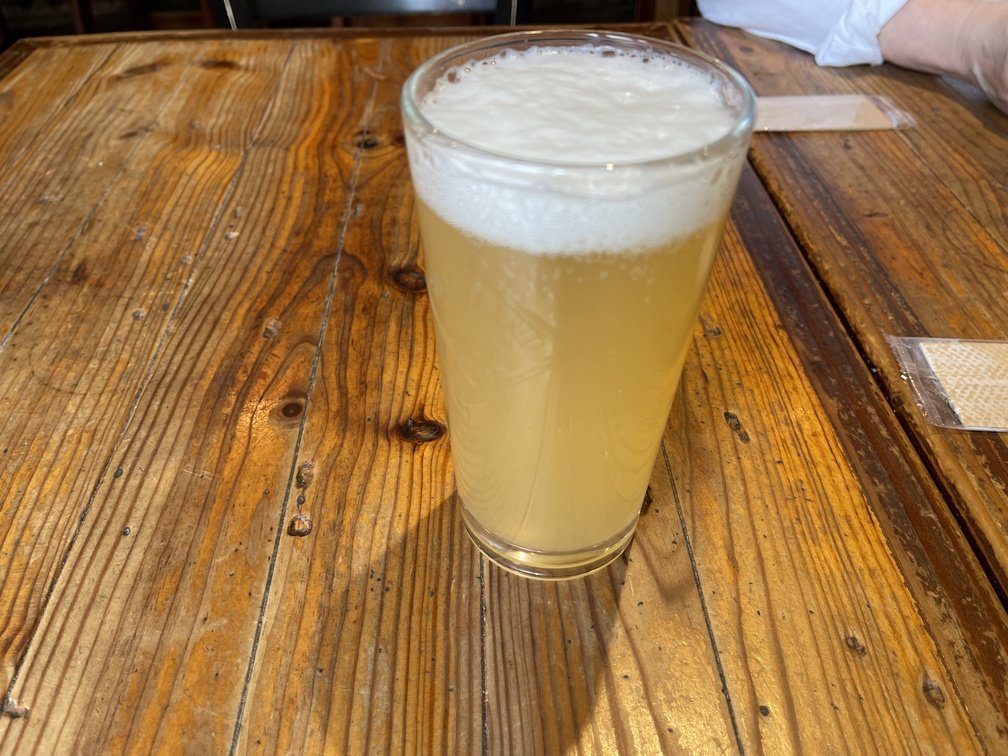 |
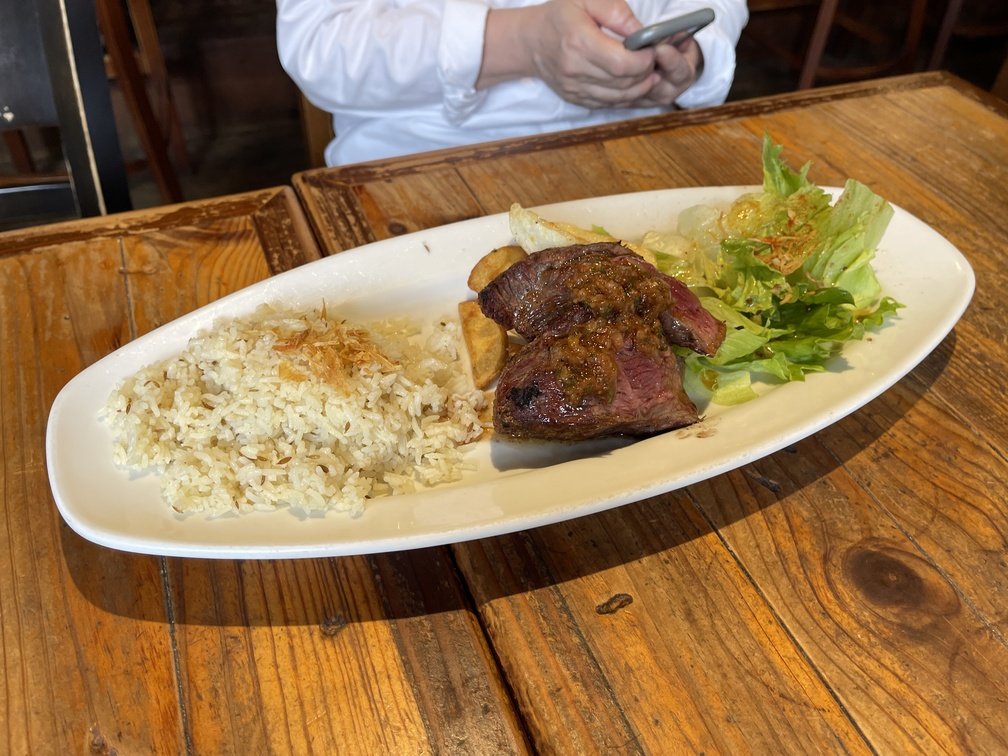 |
|来訪日時|オーダ|価格|
|---|---|---|
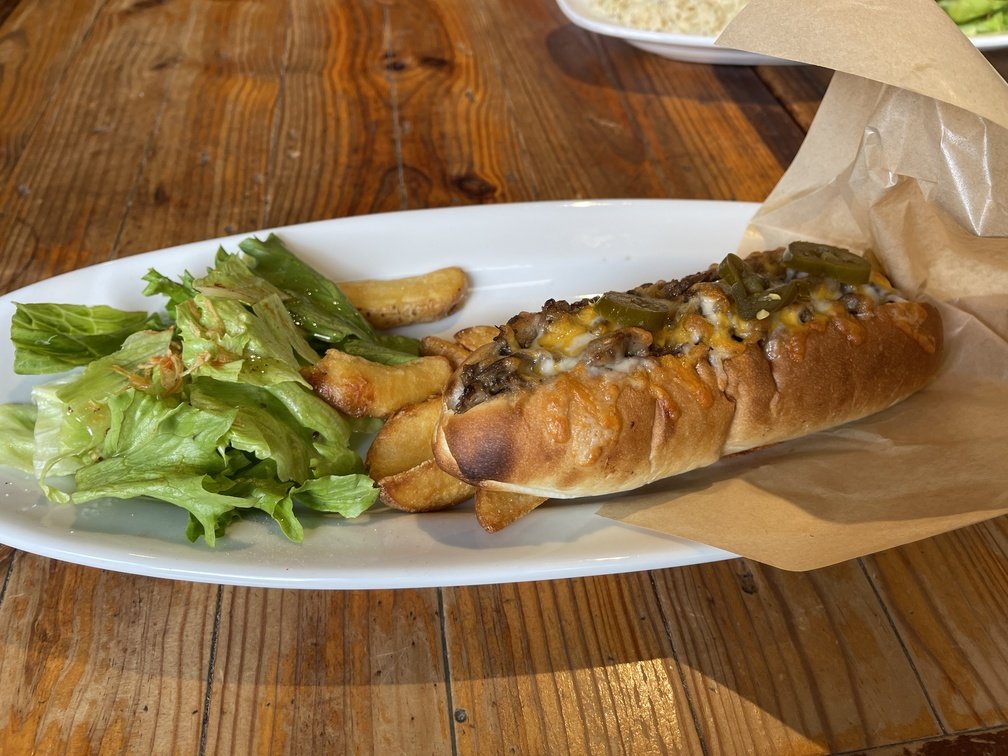
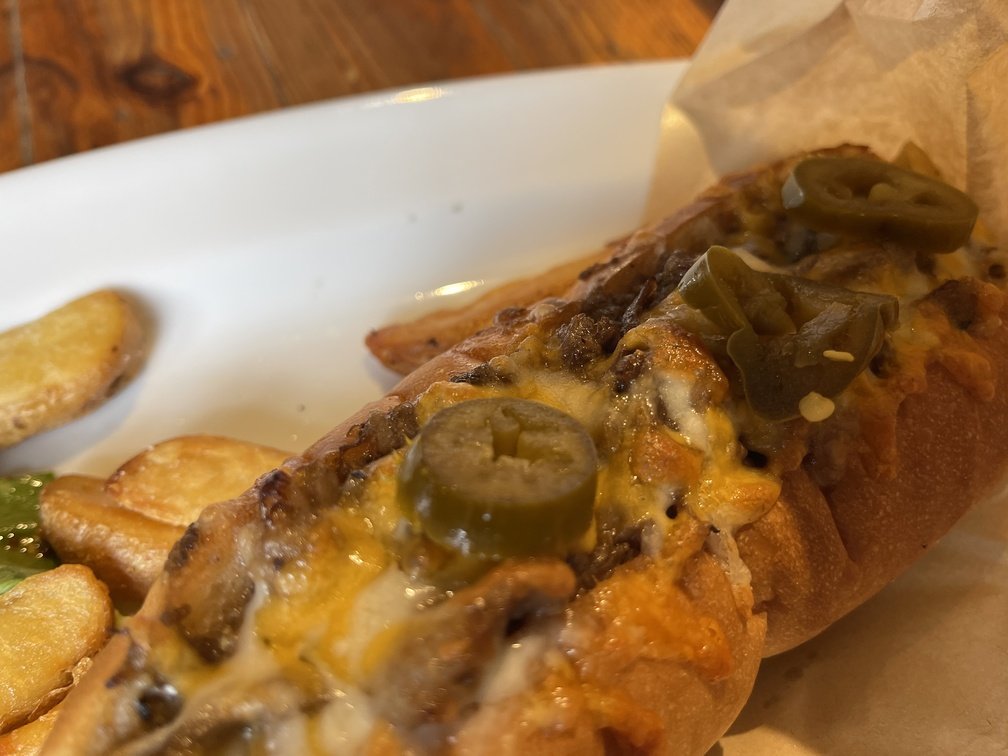
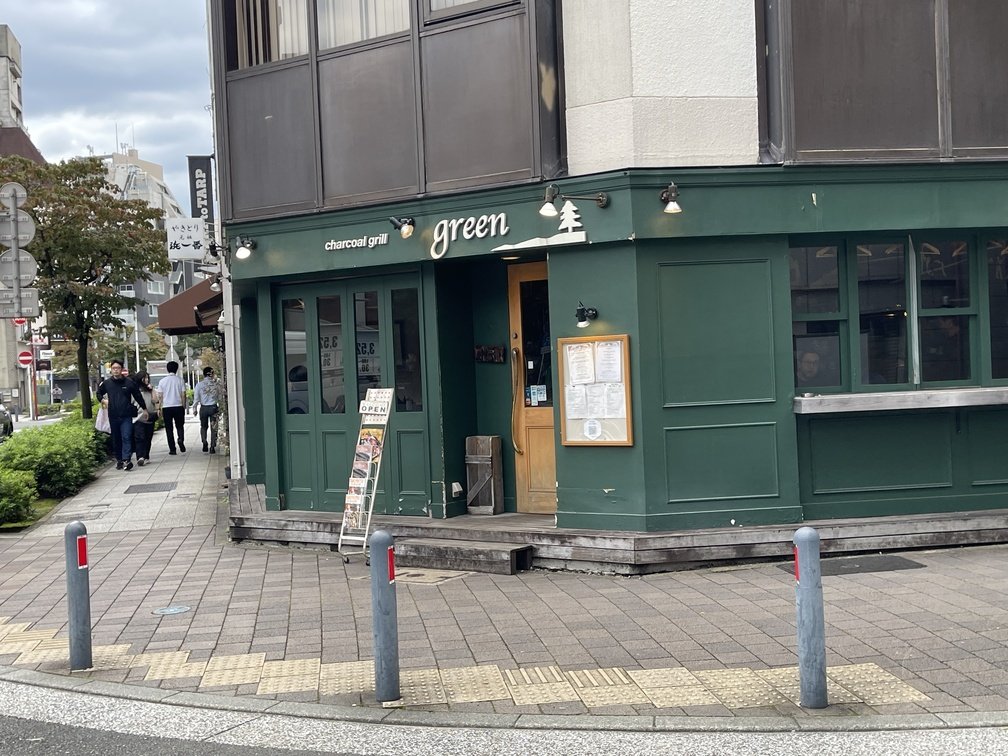
|2026-10-04 12:15|フィリーズチーズステーキサンド+ビール|2480円|
- **感想**
 |
 |
 |
|来訪日時|オーダ|価格|
|---|---|---|
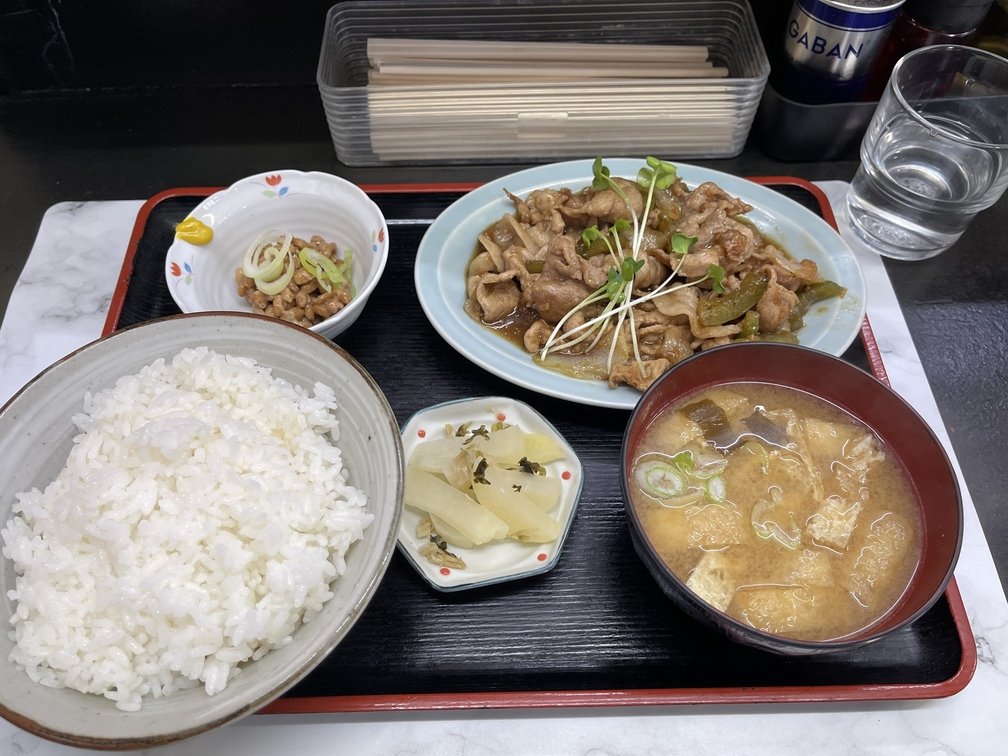
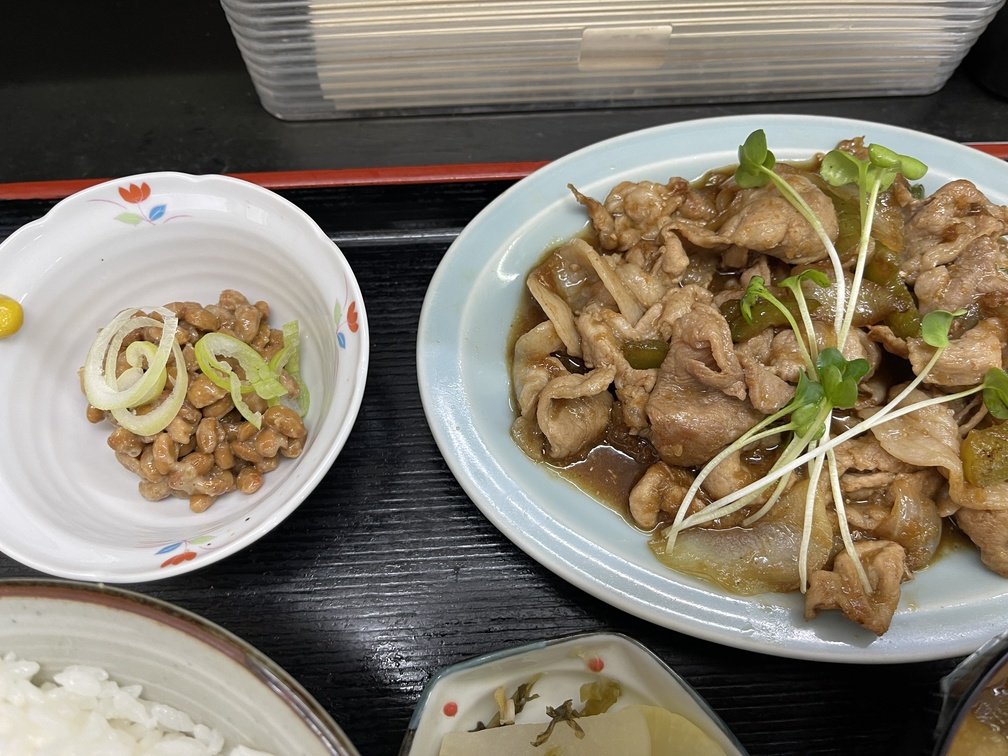
|2026-10-15 11:30|生姜焼き定食|990円|
- **前フリ**
 |
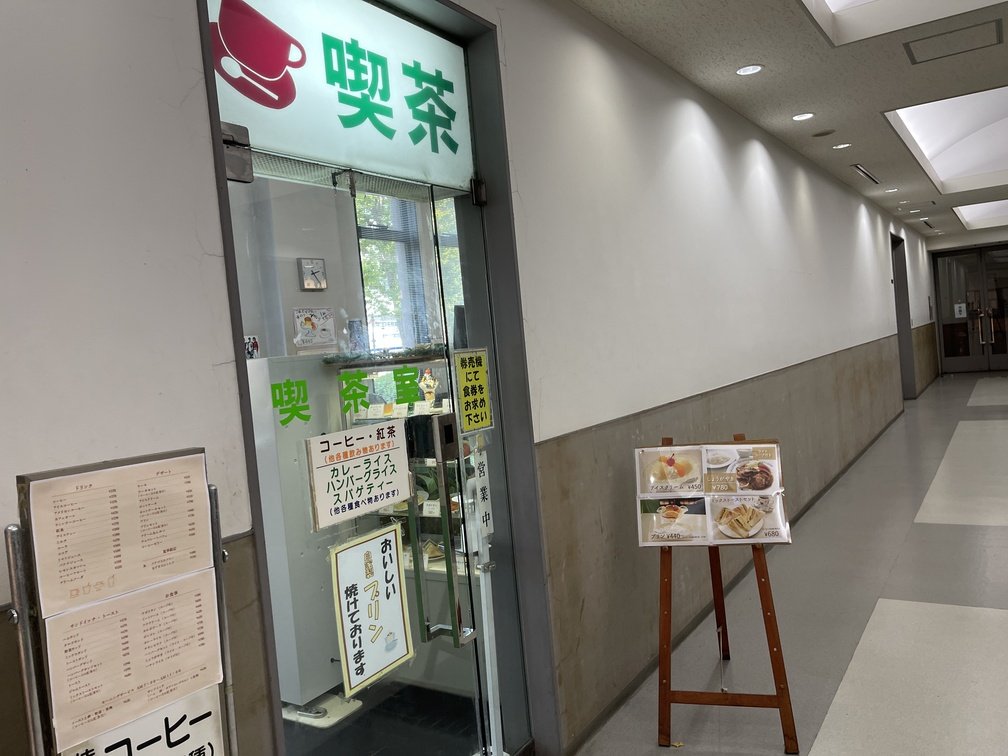
 |
 |
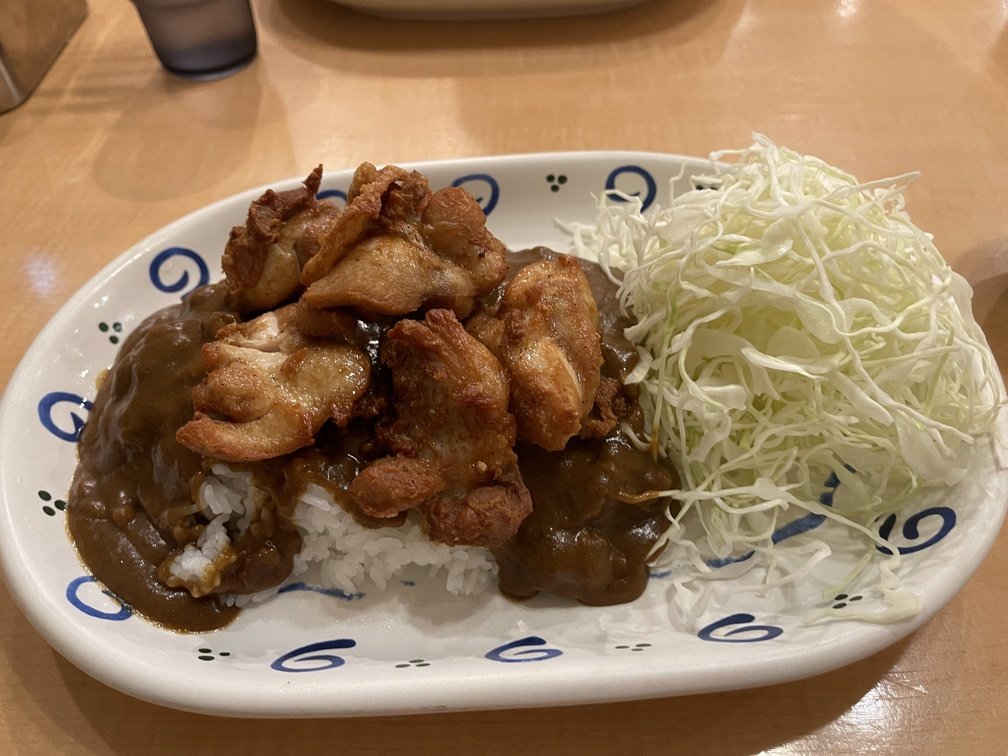
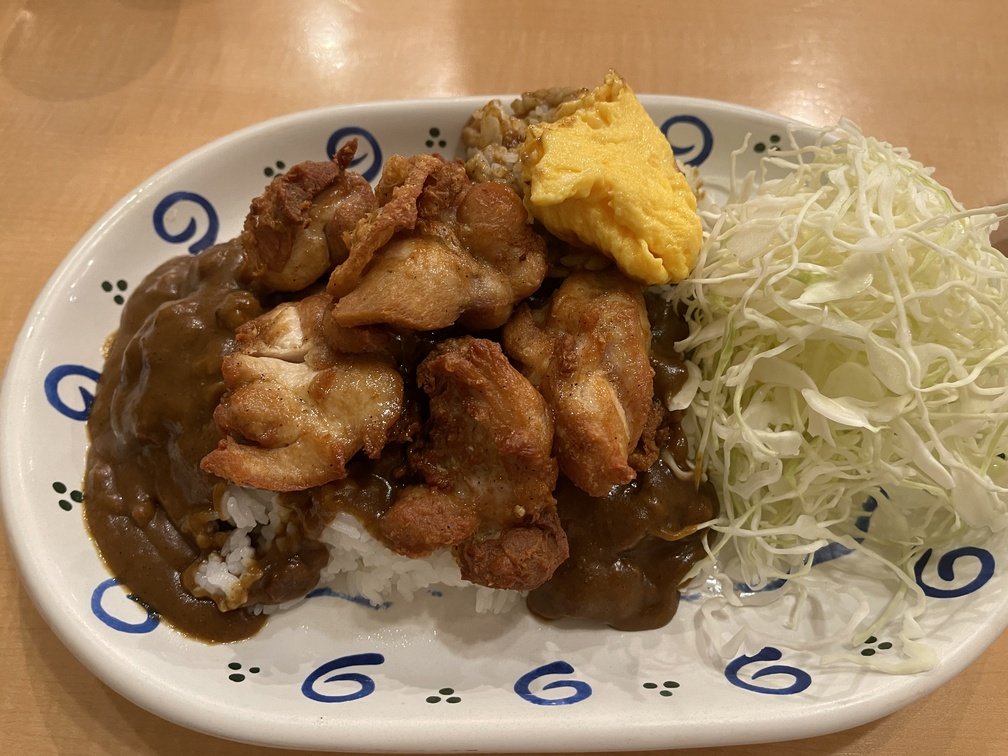
|来訪日時|オーダ|価格|
|---|---|---|
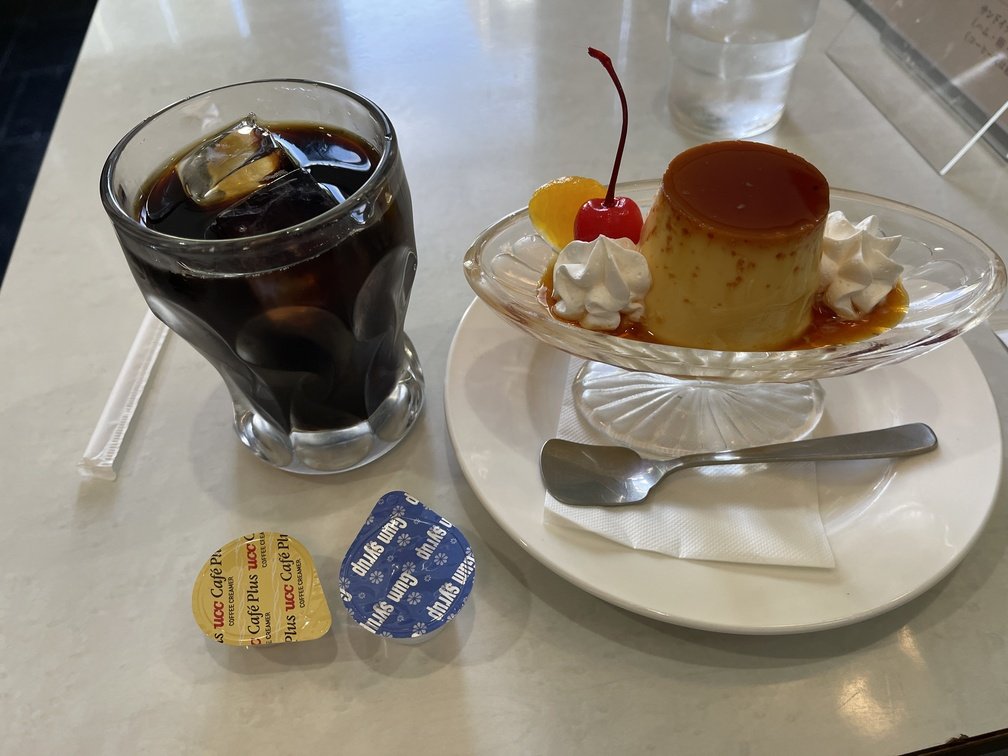
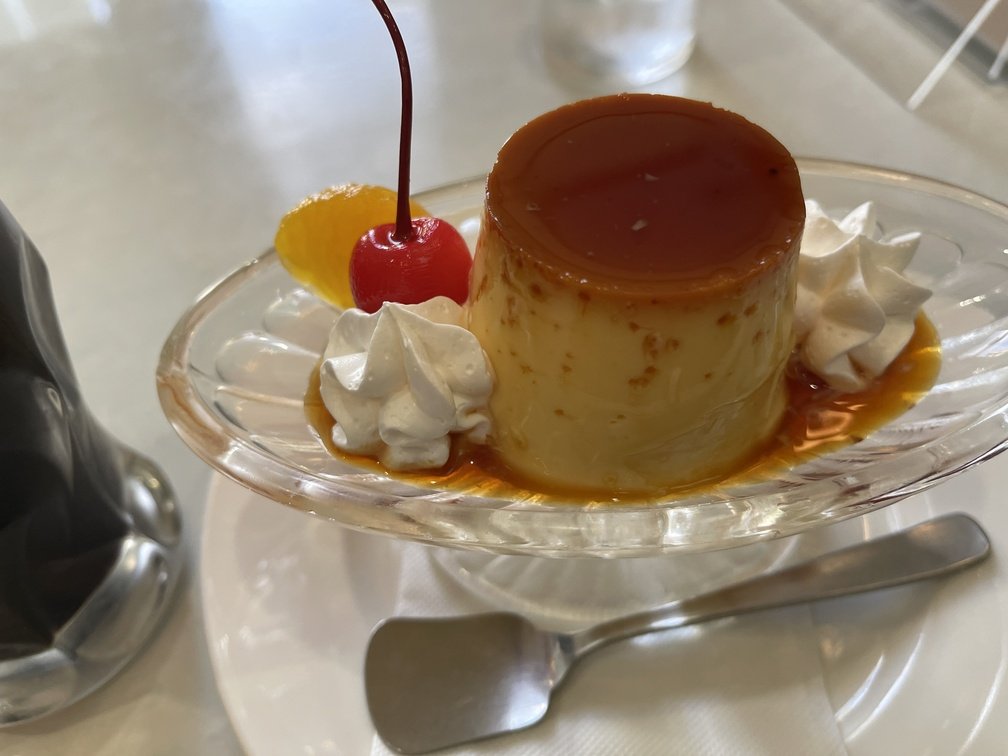
|2026-10-16 15:15|プリンセット|730円|
- **前フリ**
 |
 |
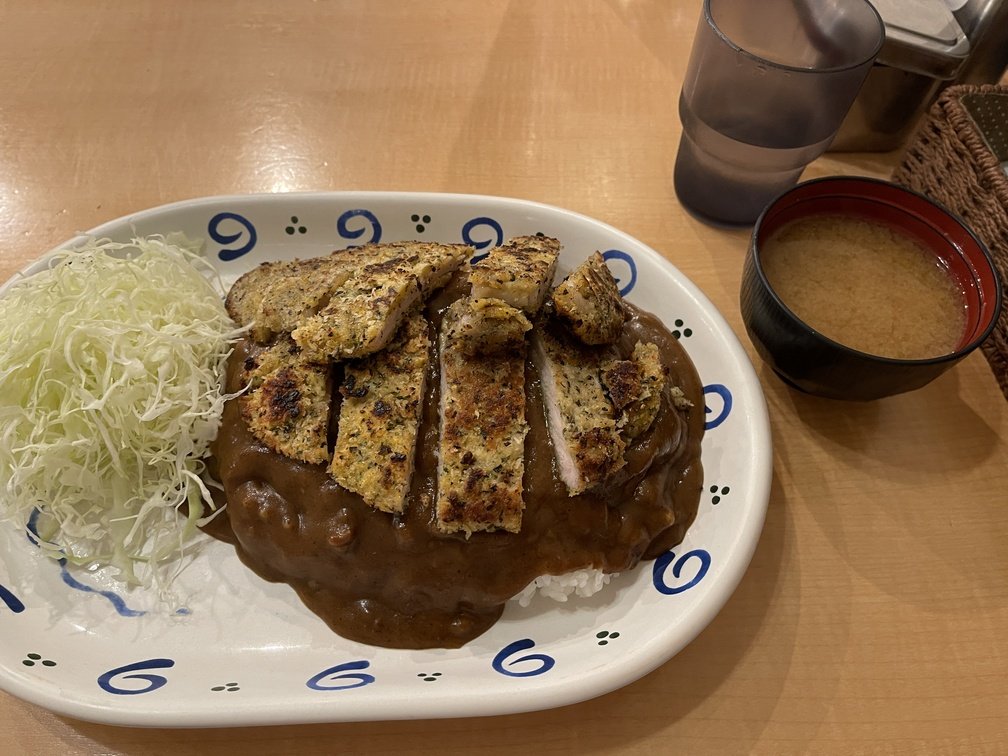
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
|2026-10-21 19:00|今週のおすすめ|1200円|全部不可、現金のみ|
- **感想**
 |
 |
 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
|2026-10-16 18:00|今週のおすすめ|1200円|全部不可、現金のみ|
- **前フリ**
 |
 |
 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
|2026-10-18 12:00|味噌ラーメン|1200円|全部不可、現金のみ|
- **前フリ**
 |
 |
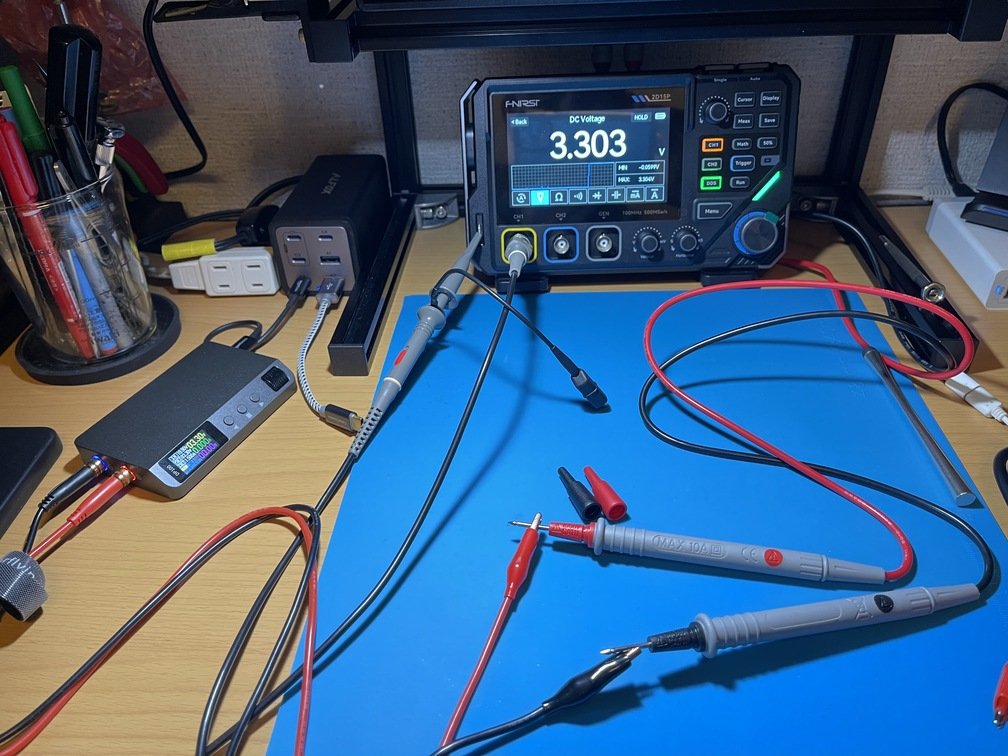 |
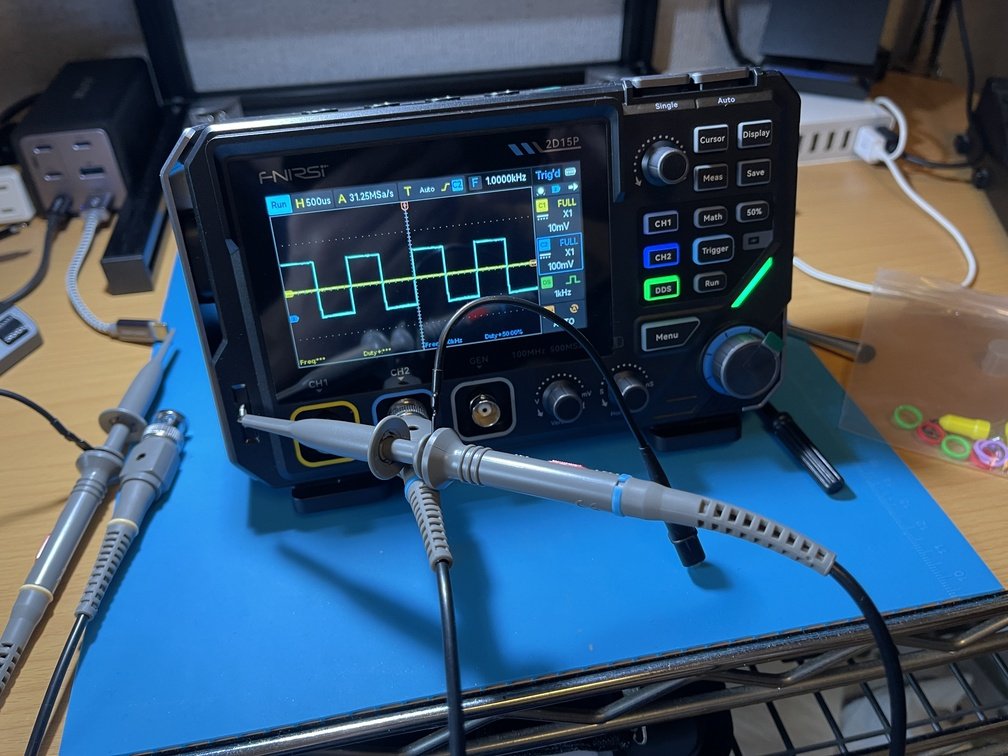
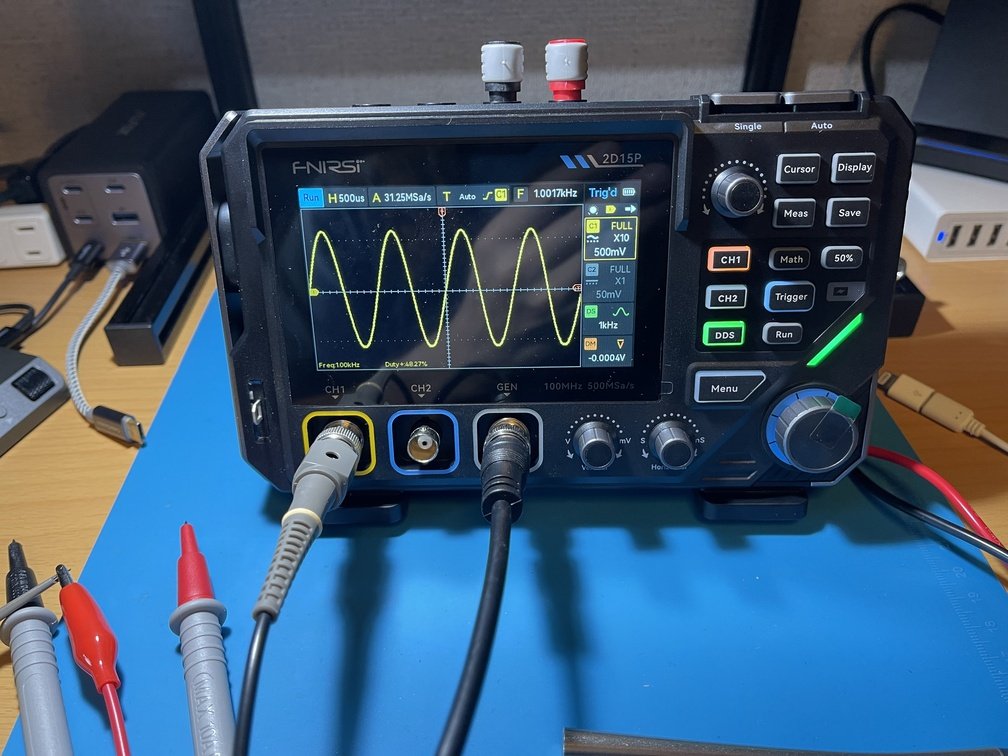
|矩形波のエッジを見てプローブ調整|内蔵発振器は独立|マルチな機能|
- **背景**
 |
 |
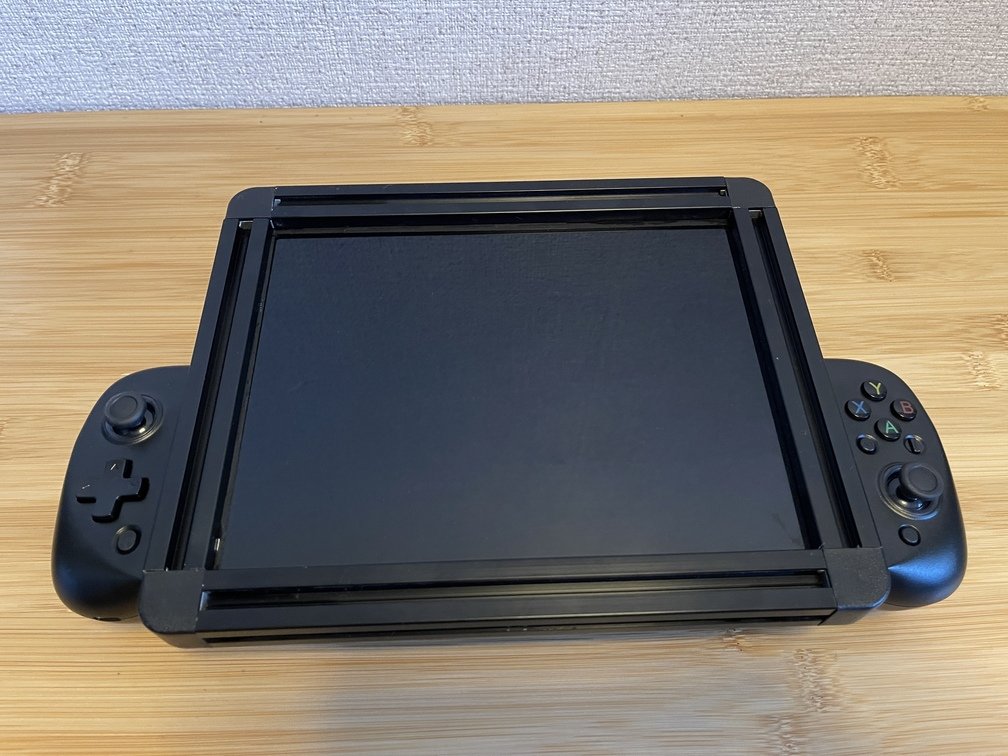 |
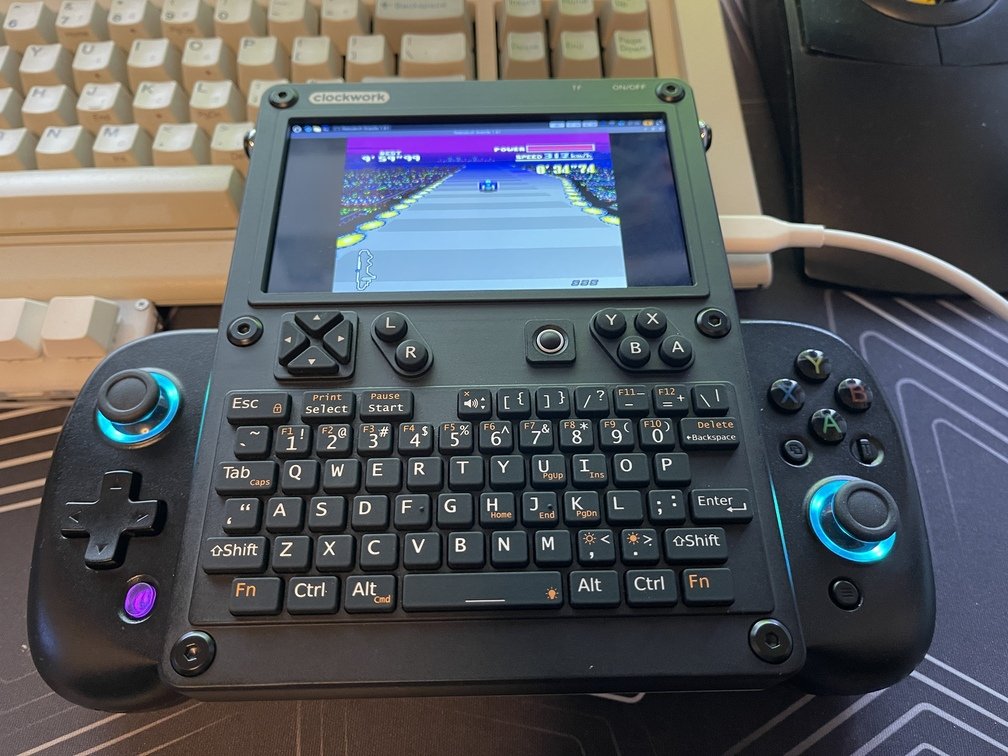
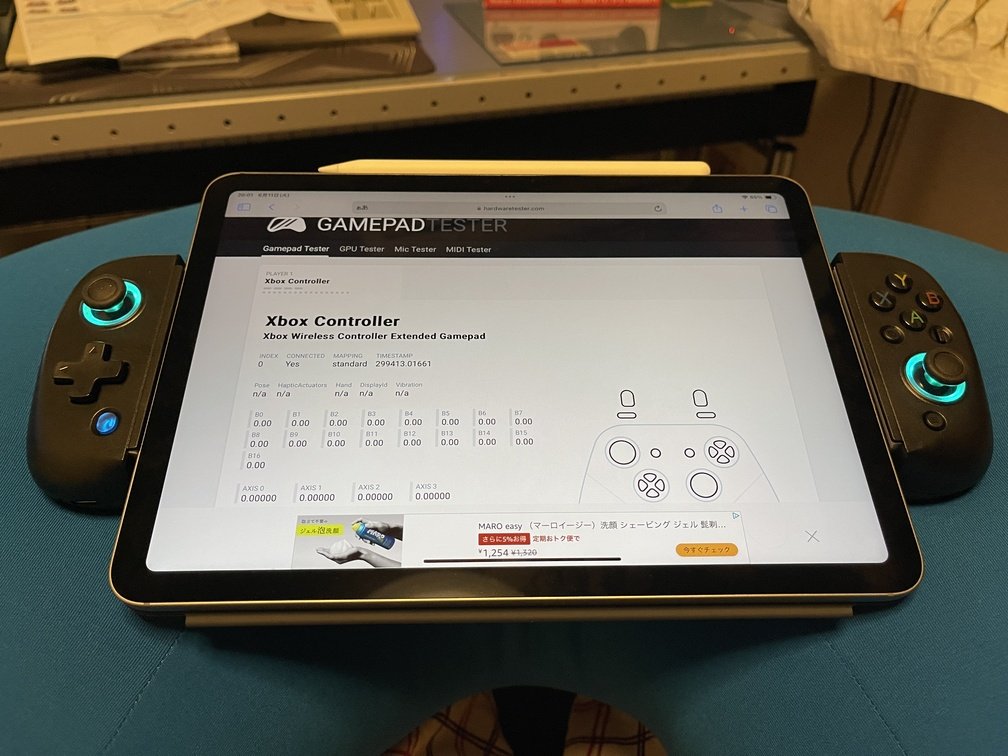
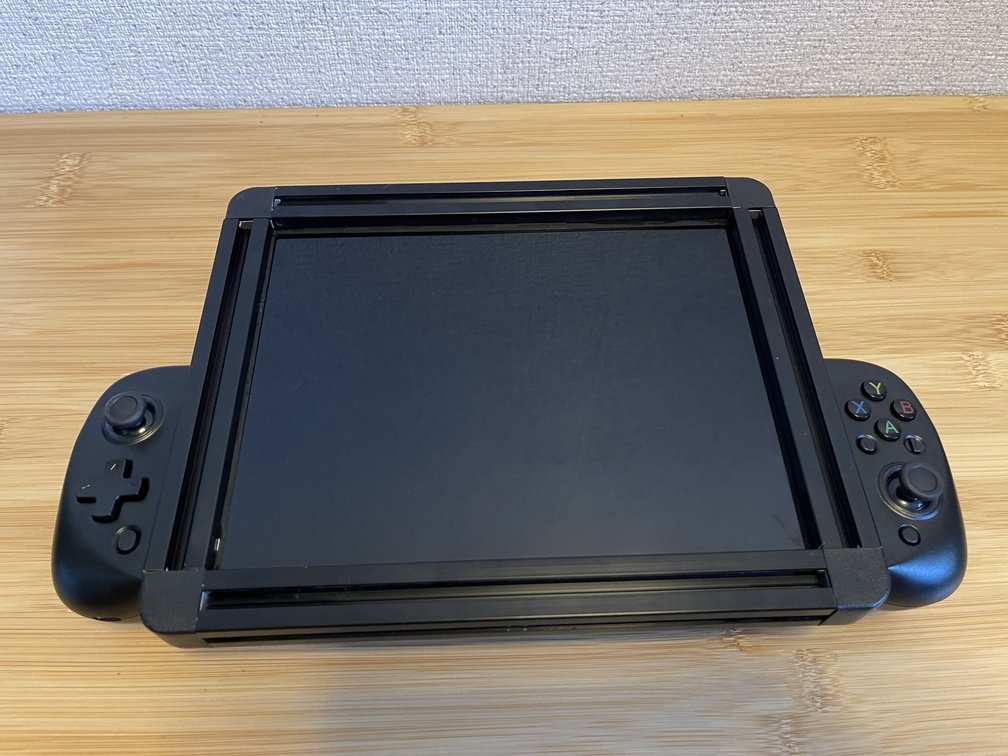
|エミュレータを動かす|iPadAirはギリギリ|LCDの枠の溝にはめ込む|
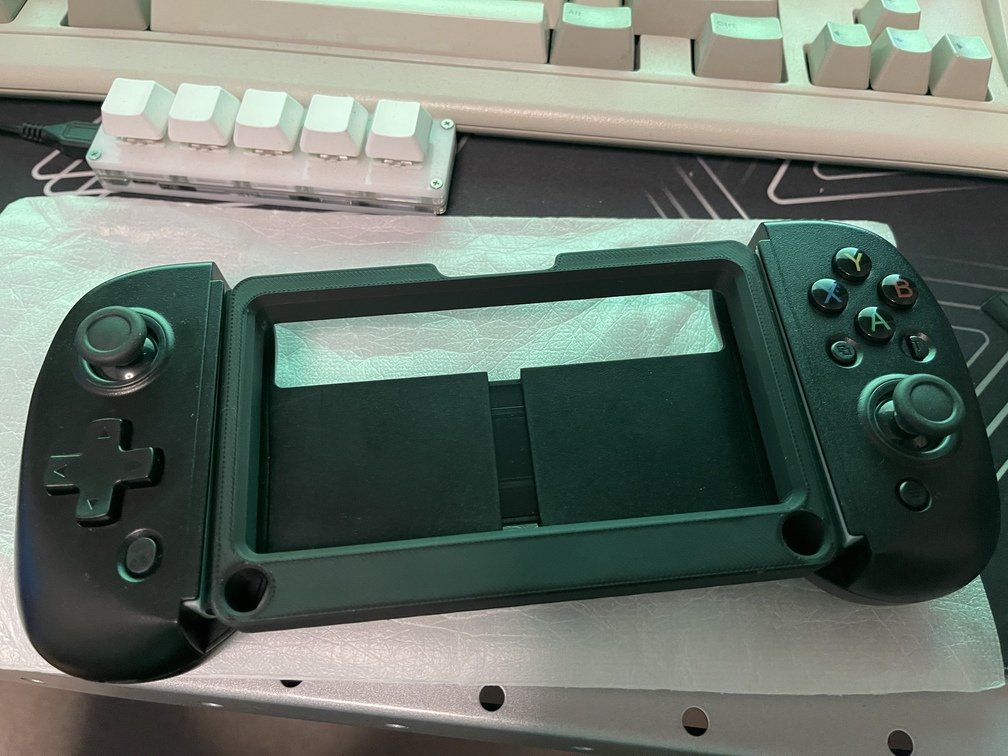
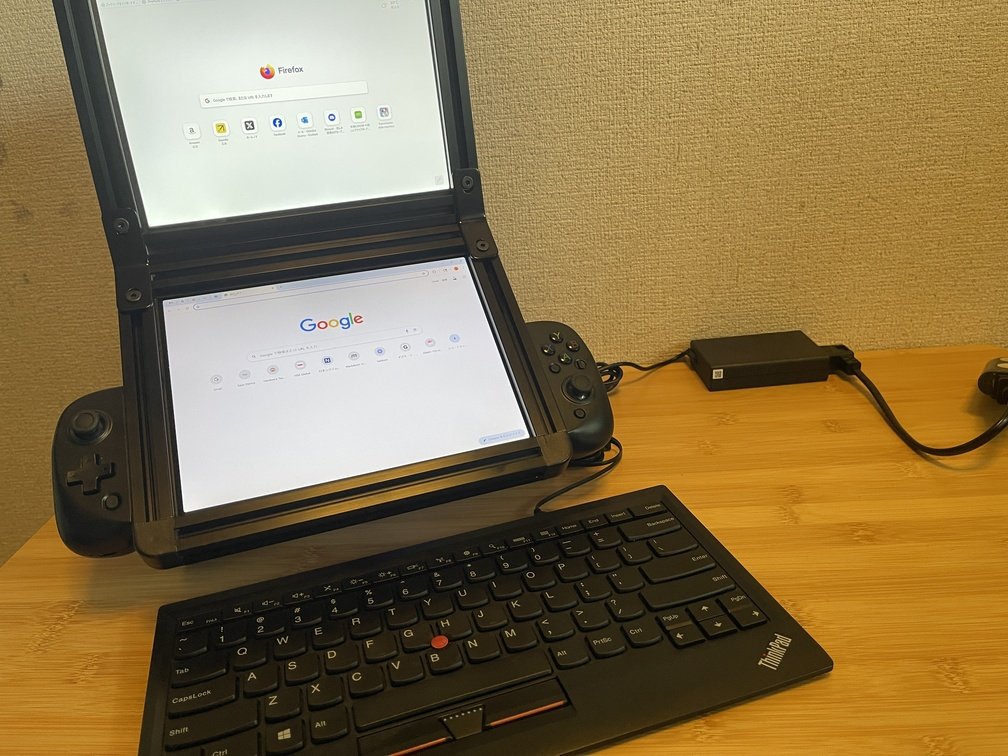
スマホやタブレットに取り付けるタイプのゲームコントローラを用いるが、`uConsole`の全幅が135mm程度あるので最低でもそこまで拡がるゲームコントローラを選ぶ。その他の手持ちの機材と勘案して決めればいいだろう。**老害**は、他にも**タブレット**も対象なので、[開口部が広いタイプ](https://www.amazon.co.jp/dp/B0CY7R3GFM?ref=ppx_yo2ov_dt_b_fed_asin_title)を探して使っている。
### ゲームコントローラの取付
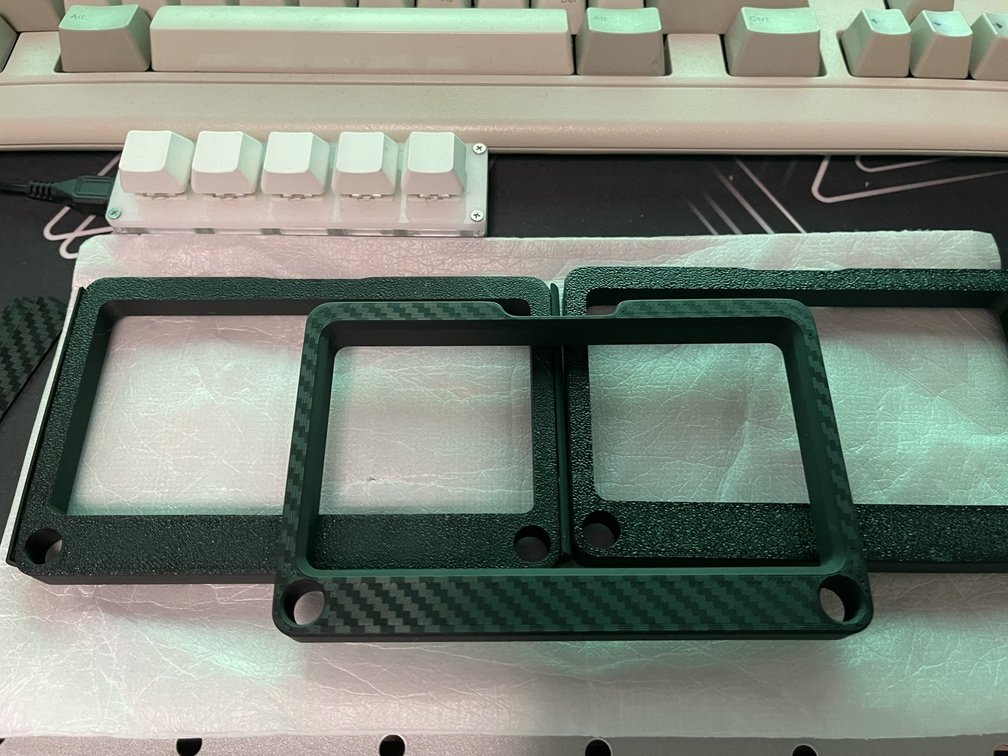
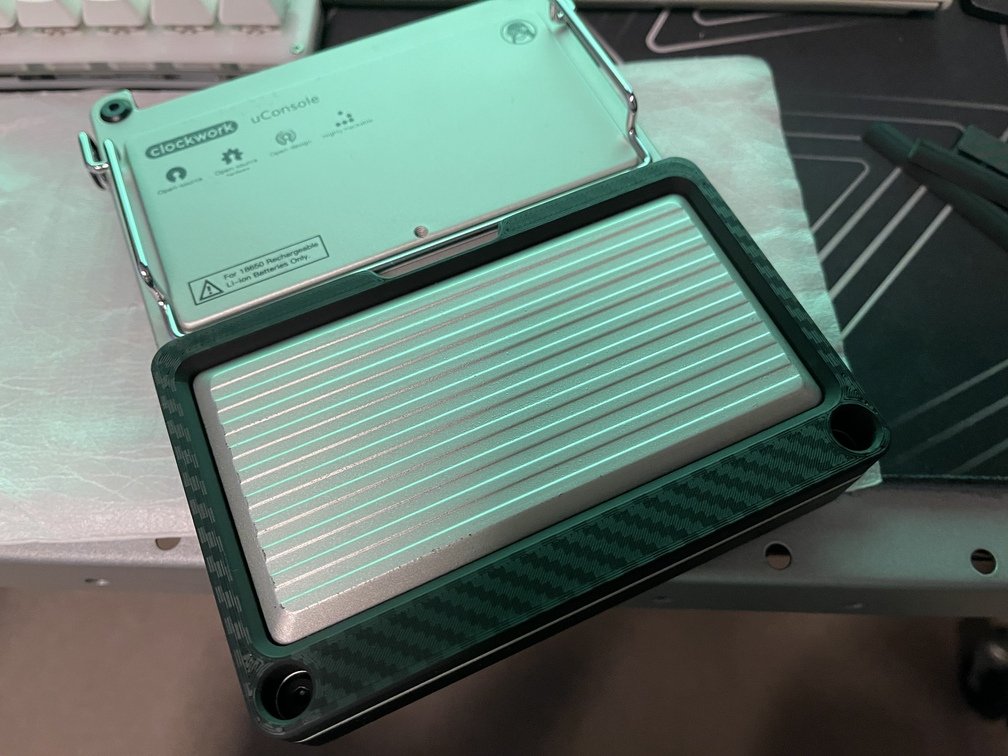
|アダプタ単体|コンソールへの取付|コントローラへ取り付いた様子|
|---|---|---|
|
 |
 |
 |
 |
 |
 |
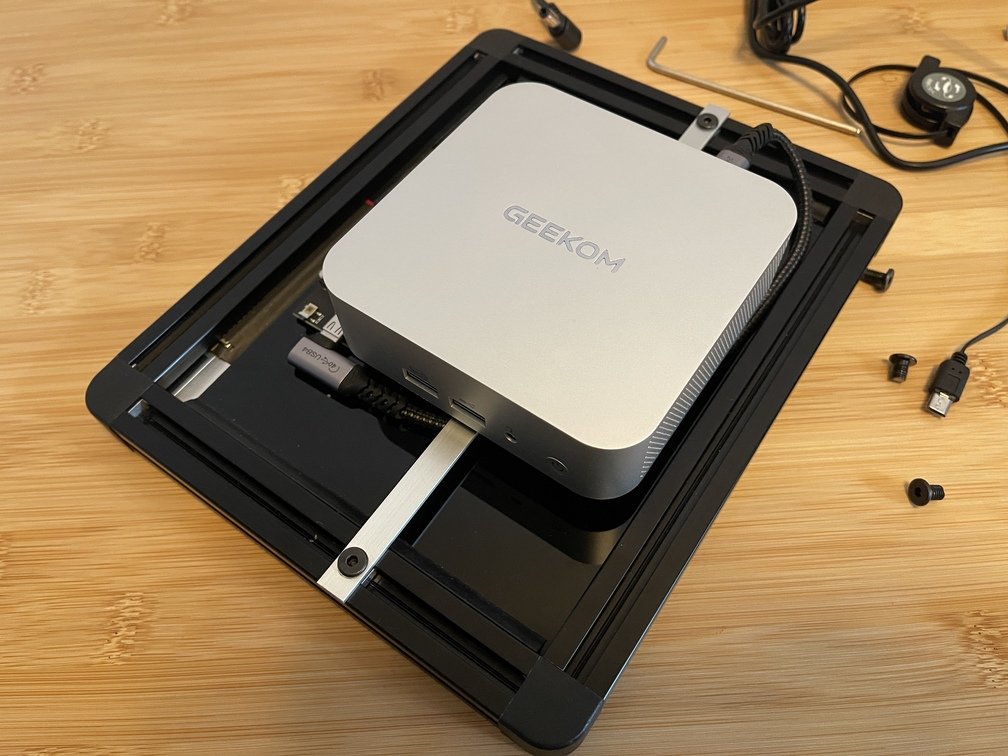
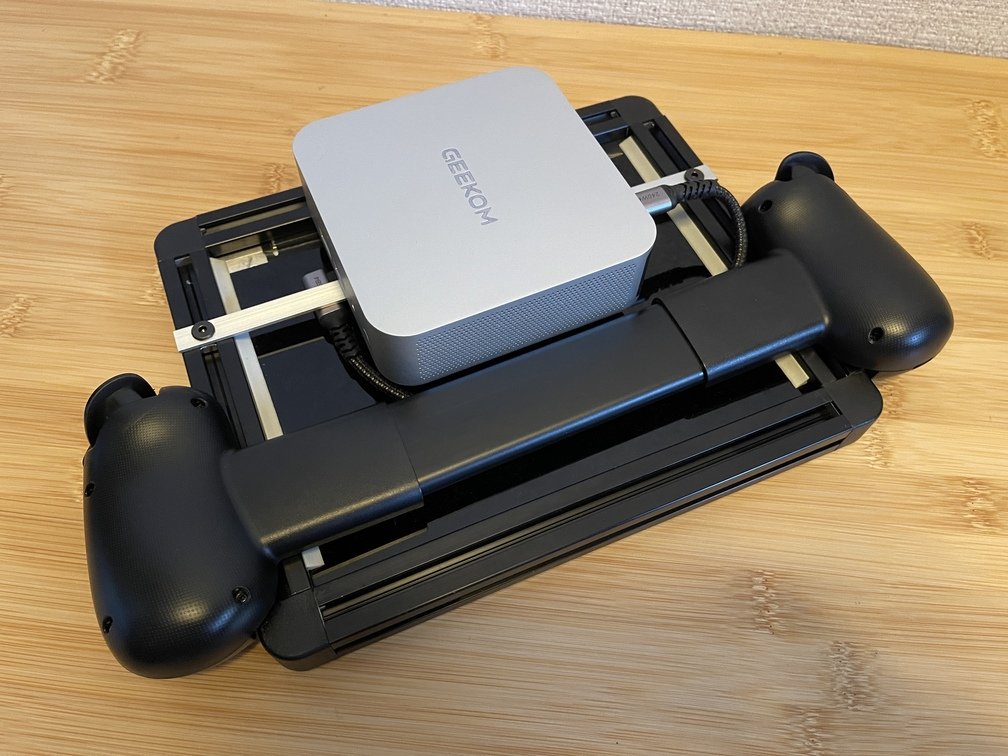
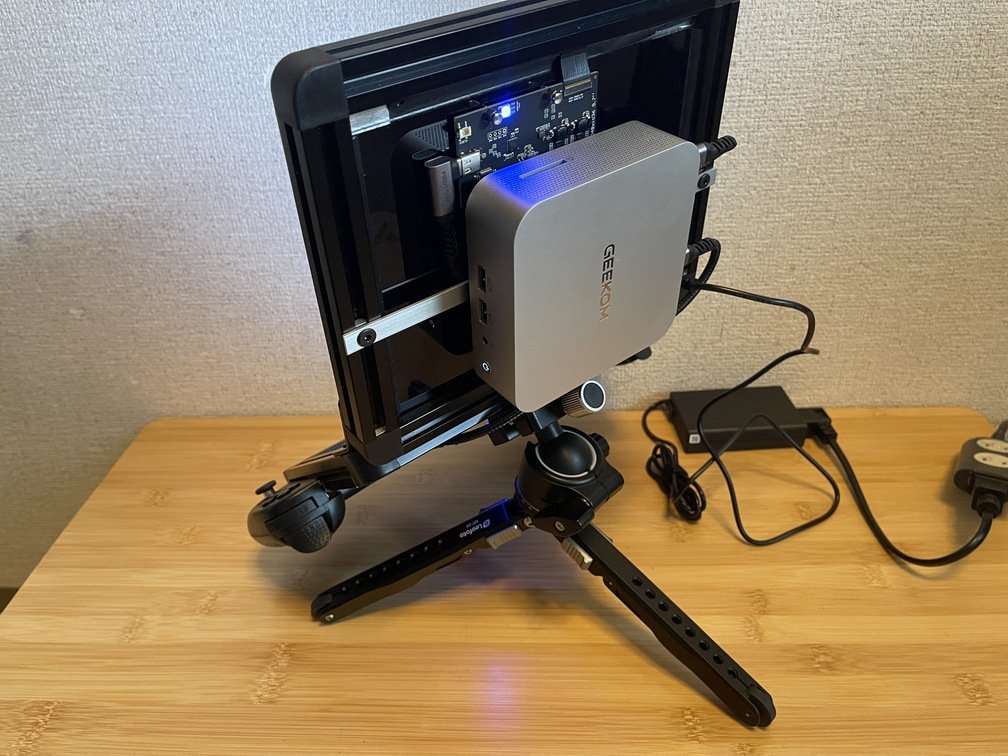
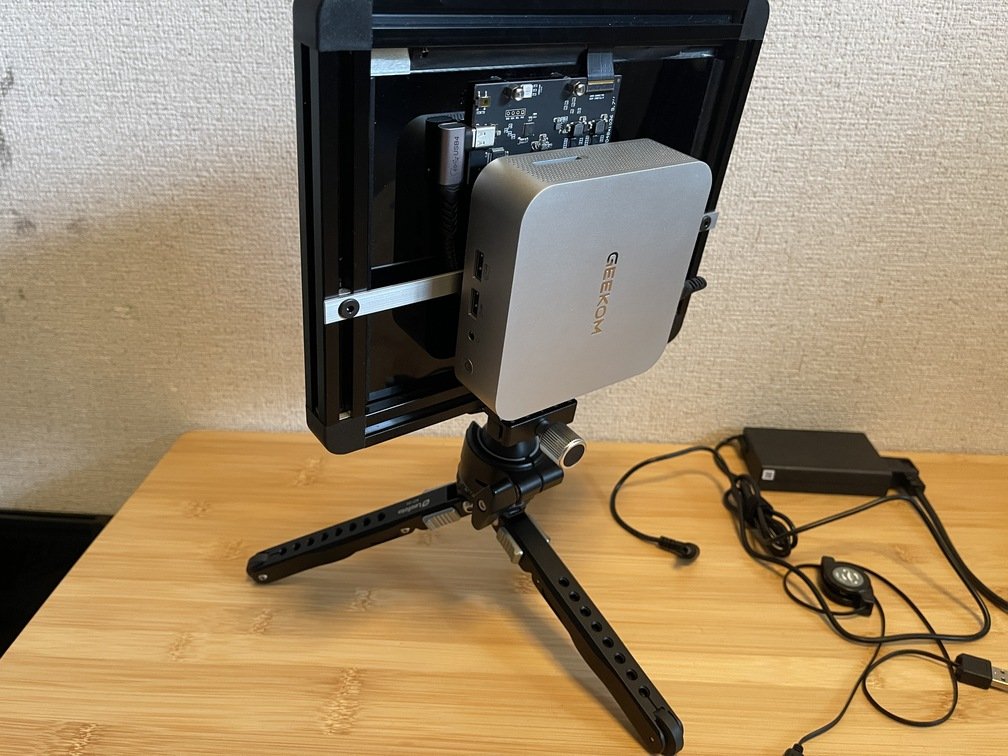
|ビームに取り付けてからビームを`LfL`へ|ゲームコントローラを`LfL`へ|前面から見ると`PC`は見えない|
 |
 |
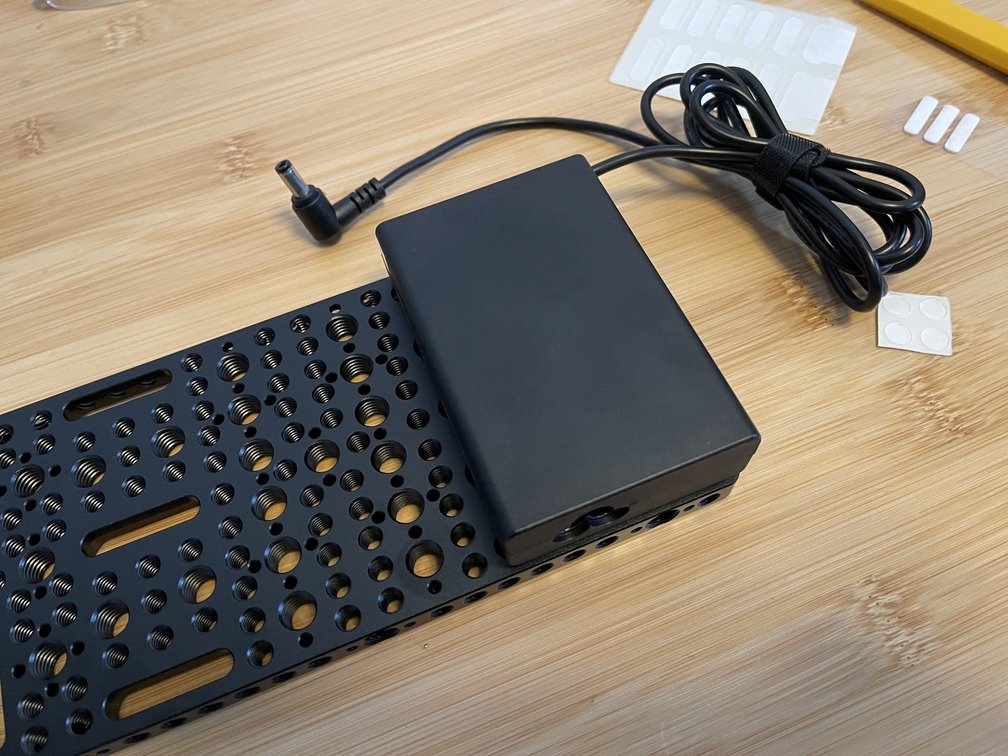 |
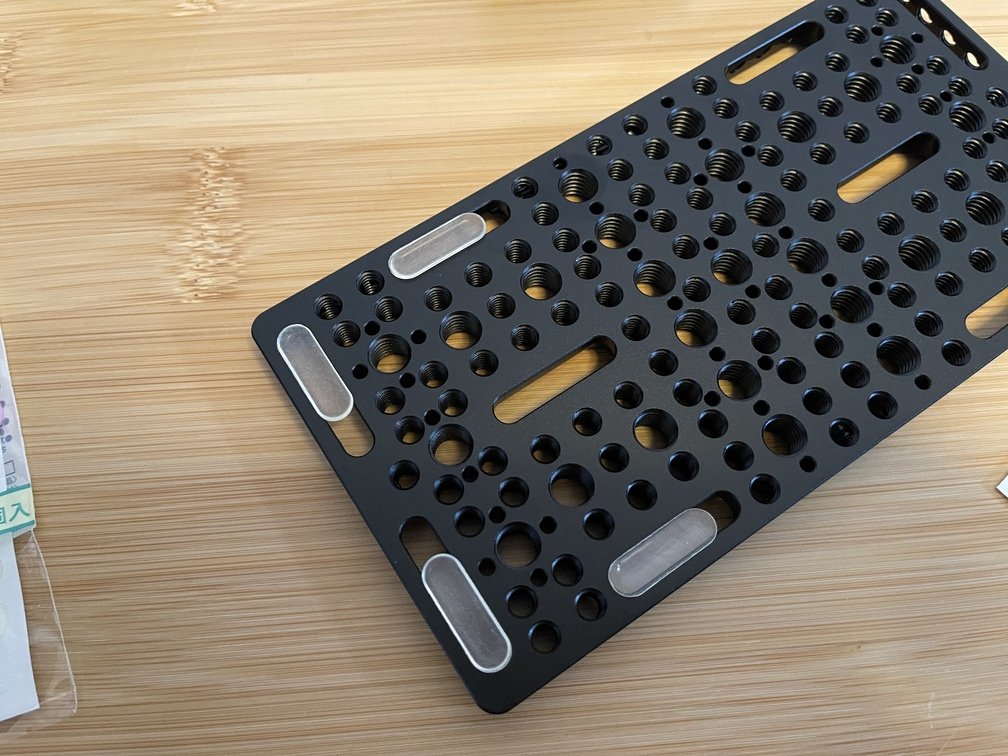
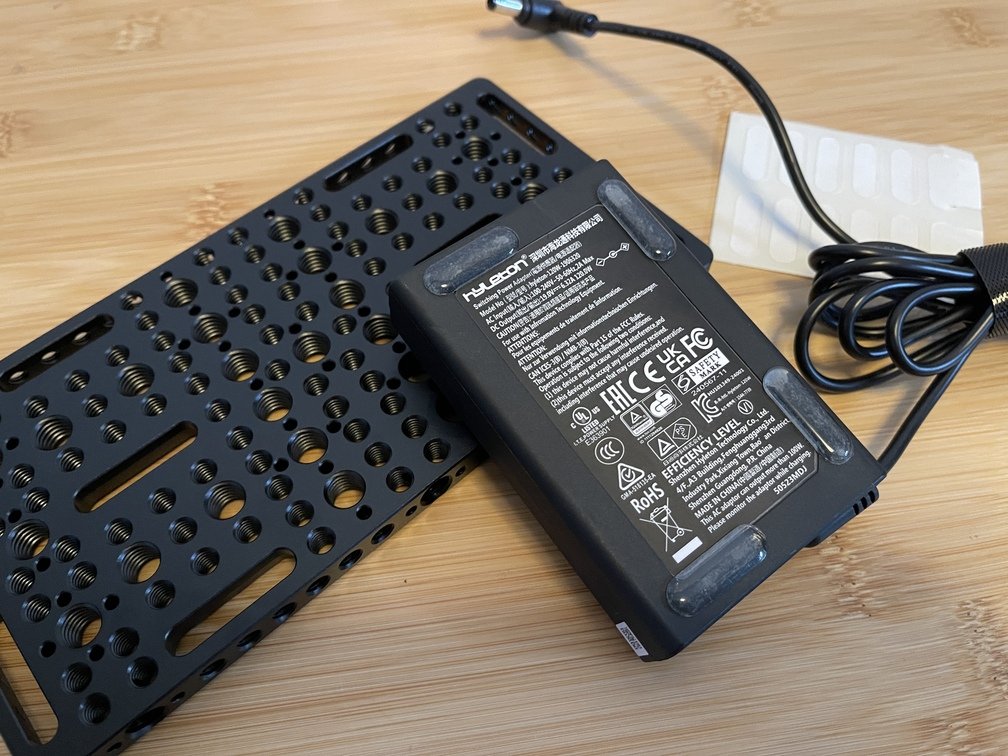
|チーズプレートに滑り止め貼付|ACアダプタに滑り止め貼付|滑り止め同士が重ならないように設置|
 |
 |
 |
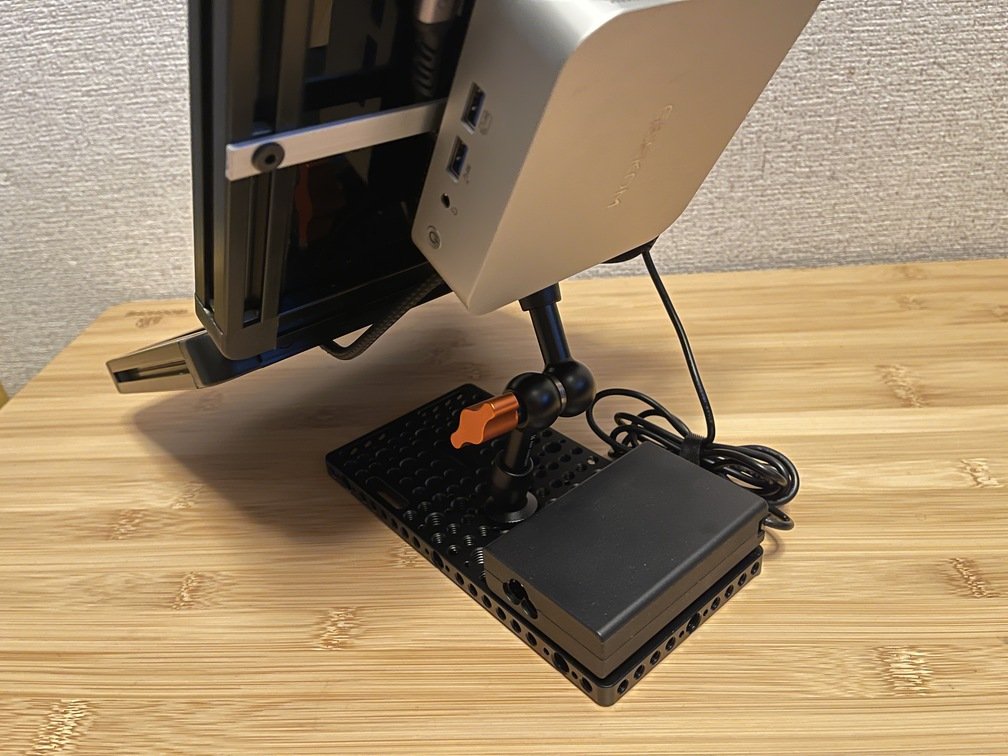
|チーズプレートに滑り止め貼付|ACアダプタに滑り止め貼付|滑り止め同士が重ならないように設置|
 |
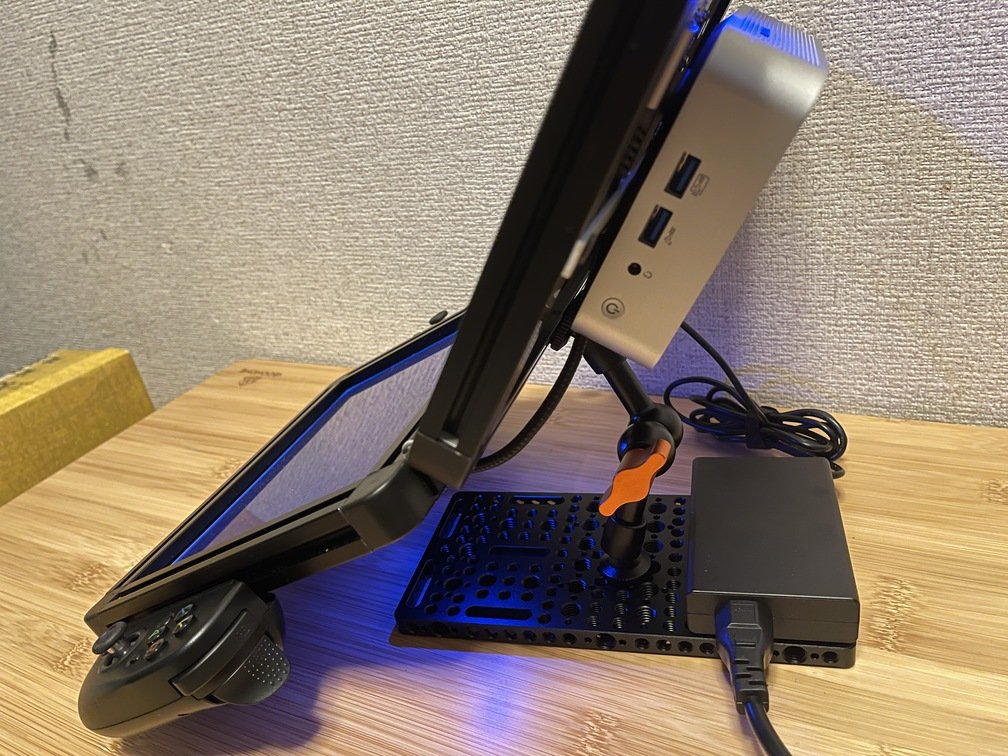 |
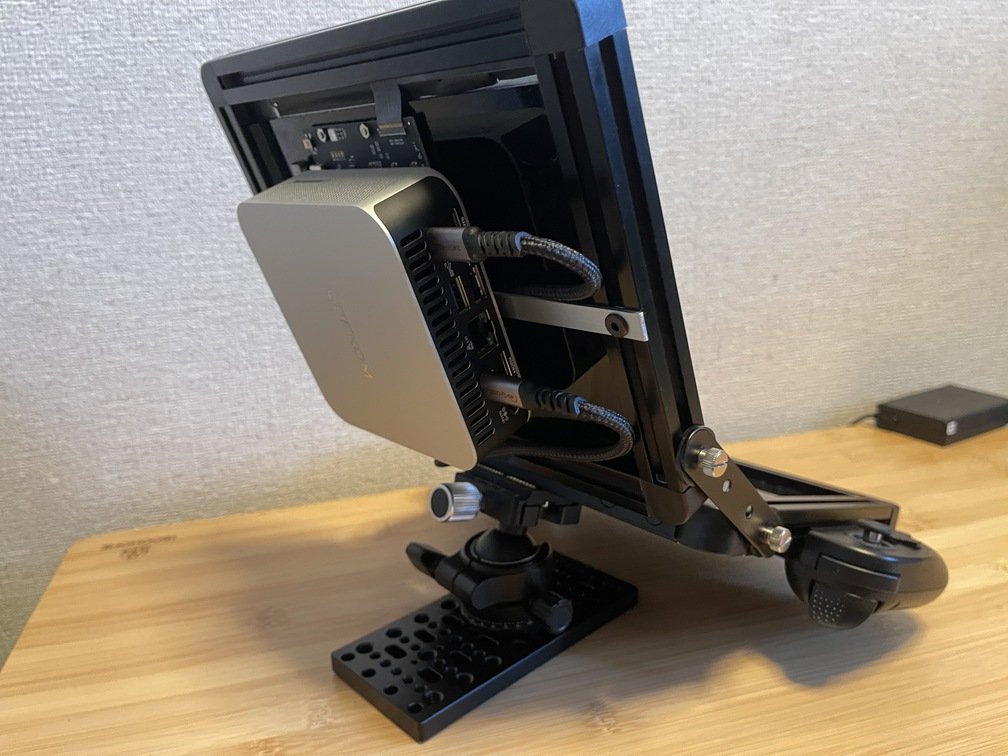 |
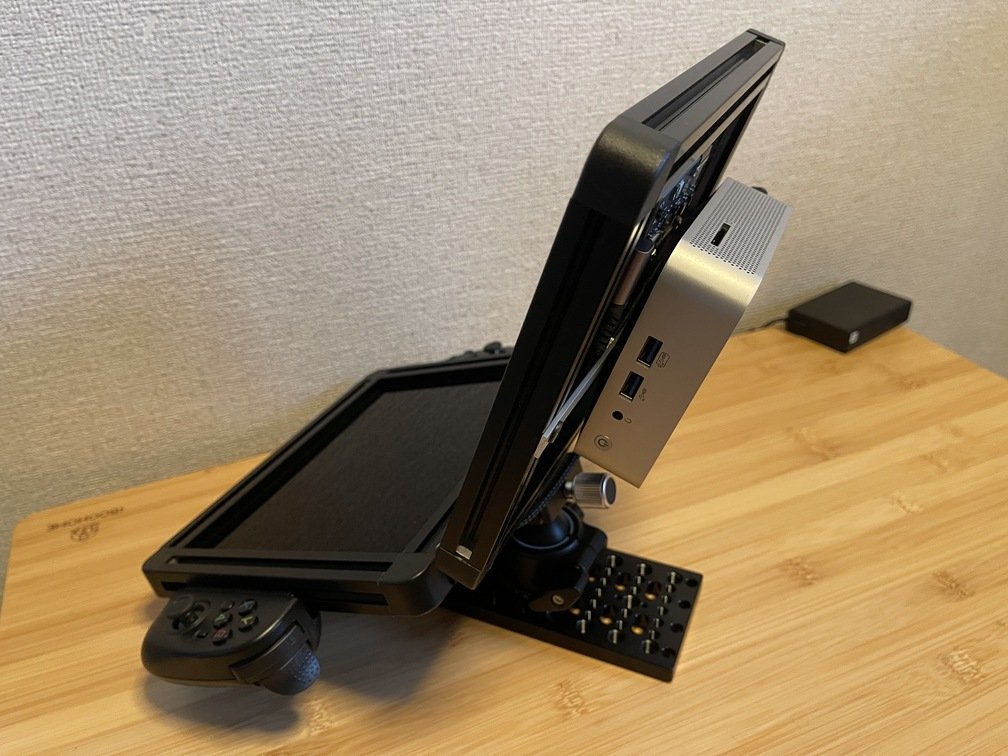 |
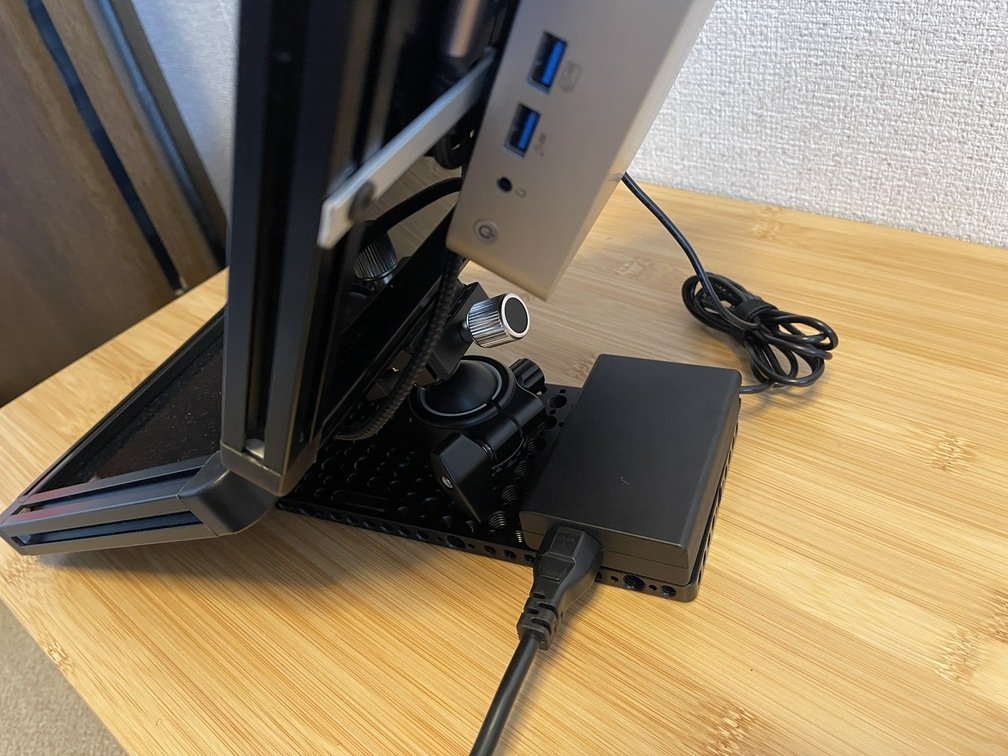 |
|Alt-DPの配線確認|電源スイッチの確認|ACアダプタをチーズプレートに設置|
 |
 |
 |
今、手元にあるガジェットというか、PCに接続できるデバイスで最も思い入れのあるものを挙げろと言われたら、間違いなくこれだ。このキーボードの論評で最もよく読まれているし、その佇まいを最も的確に表しているのは、スタパ齋藤氏による[これ](https://www.watch.impress.co.jp/mobile/column/stapa/2000/03/21/)だろう。タイムスタンプを見ると、`2001/3/21`となっている。これを書いているのが`2026`だから、今の時点で25年前の記事になる。老害が手に入れたのが、1993年でこの年に手に入れた。結婚したのが、ちょうどこの年(冷夏で全国的なコメ不足でタイ米とかの輸入騒動が社会問題になっていた)なので、非常に思い出深いものになっている…
キーボードとしては、[VA/VE]()を無視しまくった重厚な作りで実際に重い。30年経っても、その打鍵感はおろか普通の樹脂にありがちな『黄ばみ』などが全く無い。実際、インテルを辞めて少し間が空いた時にライターのマネごとをして、糊口を凌いだのだが、その時にもこのキーボードには随分助けられた。
このキーボードは2台所有していて、最初に購入したのは`101`キーボードだったような気がする。その`101`はヲタク友達に引き取られて今でも現役らしいから、当時のモノづくりの意識の高さには敬服する以外にない。さて、話はそれたが、このキーボードは101でなくても、あまりにも場所ふさぎなため、現在は眠っている…
---
## Launch PAD X
URL: https://teamknox.com/tech/gadgets/midi/10_launchpadx/
`Launcpad X`は[Novation]社(https://novationmusic.com/)から発売されている**グリッドコントローラ**の中堅機だ。今考えると、`Launchpad Pro`を買っておけばよかったなとも思う。フィンガードラムに憧れて買ってはみたものの、使いこなせないのは**こういうコントローラあるある**なのではないだろうか?まぁ、研鑽を積めばいいとは思うが、そのモチベが出てこない…中身的には普通の`MIDI`で出てくるので、`WebMIDI`で引っ掛けるなり、なんなりすれば、**叩く系**の仕事をさせたい時に便利に使えそうだ。
---
## LfL - Layout free LCD
URL: https://teamknox.com/tech/base/01_deck/lfl/
`LfL`は
---
## uConsole
URL: https://teamknox.com/tech/gadgets/console/10_uconsole/
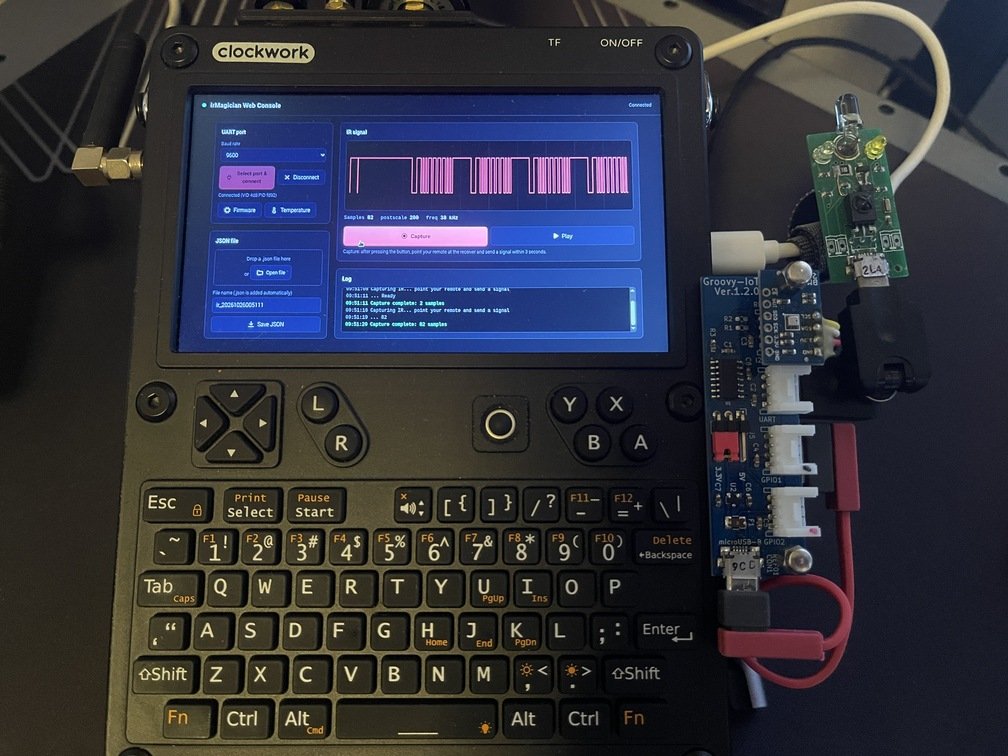
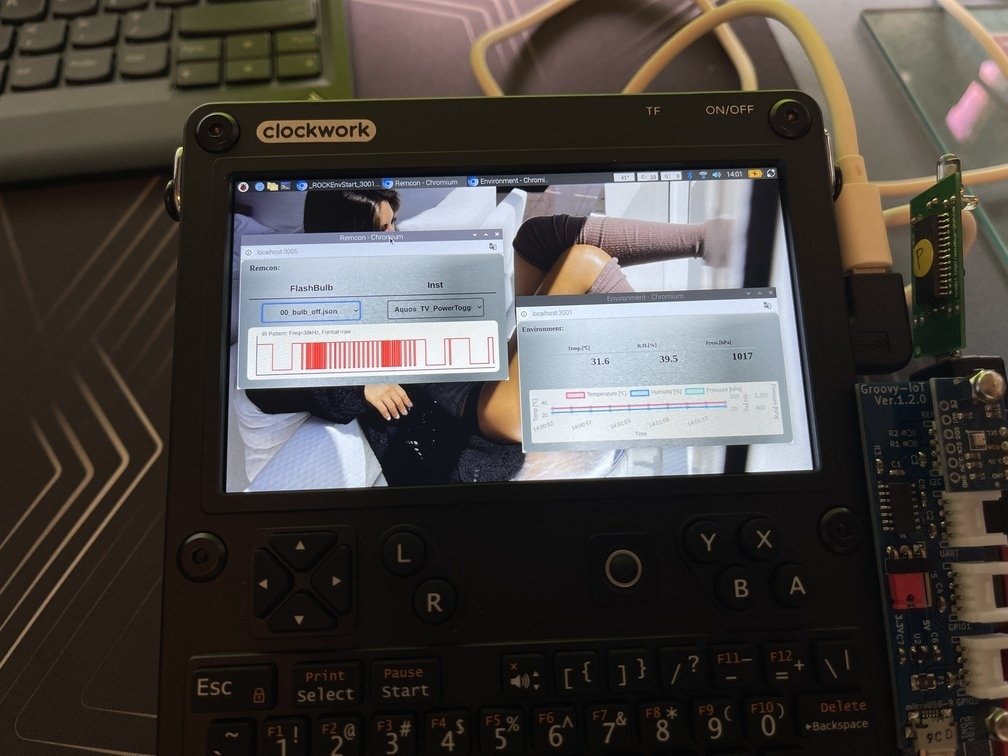
|Game Controller|irMagician|Groovy-IoT|
|---|---|---|
|
 |
 |
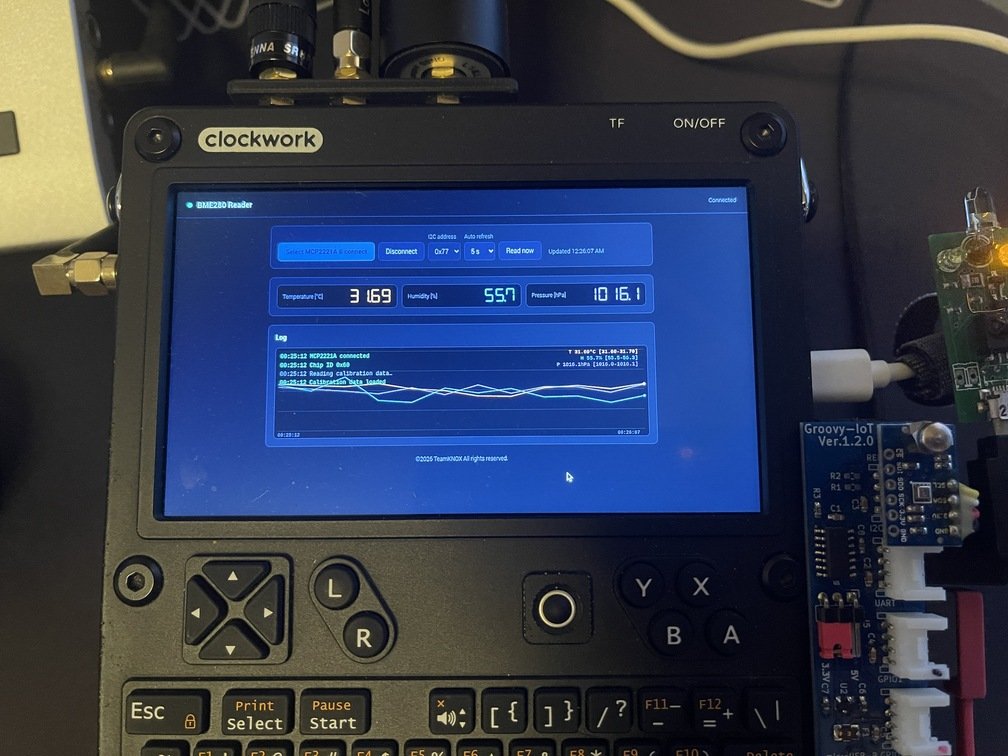 |
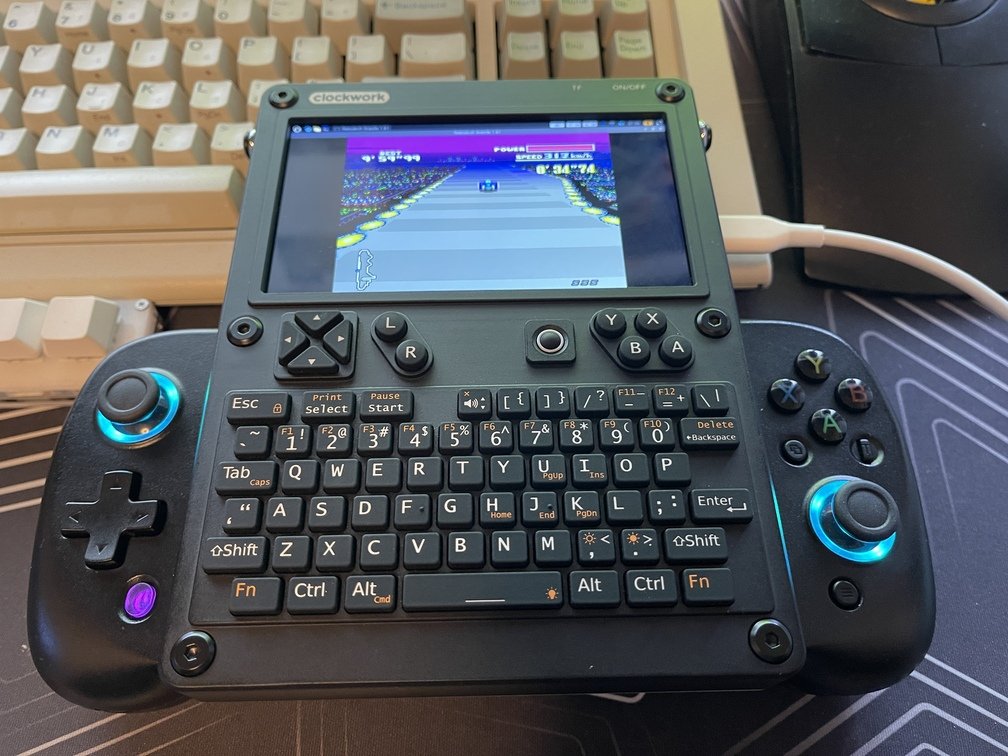
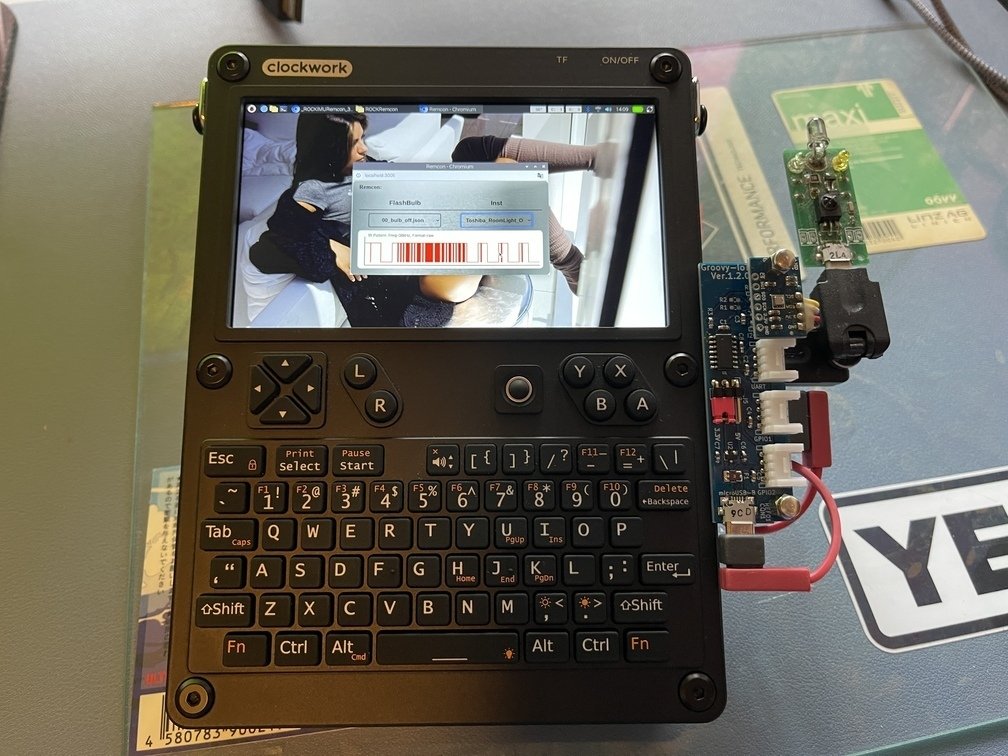
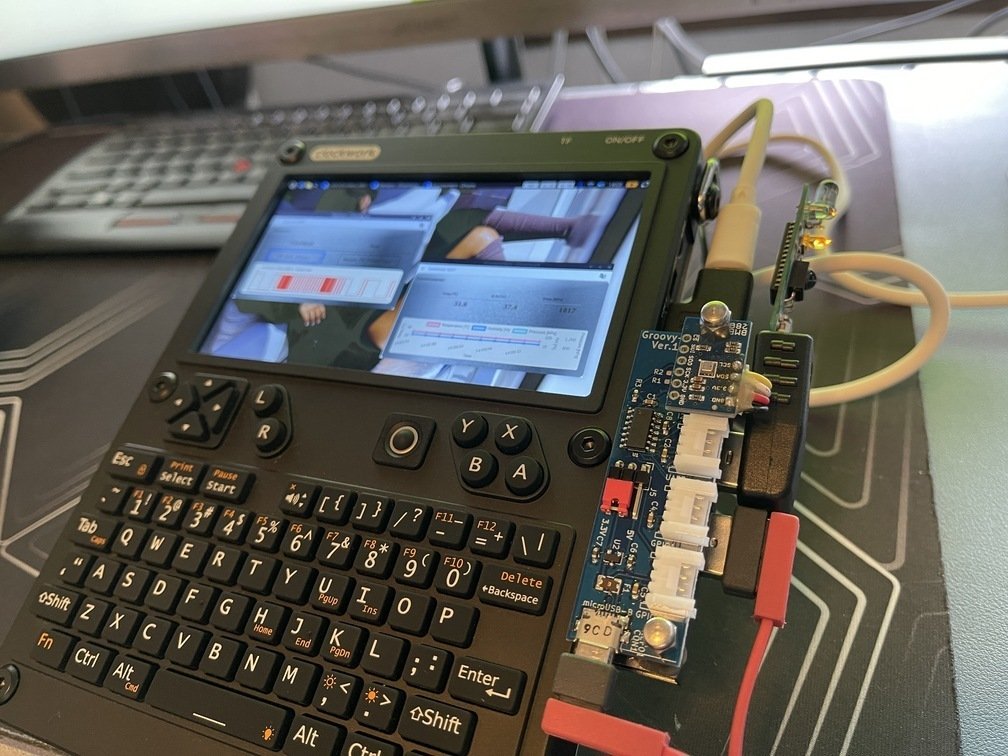
[uConsole](https://www.clockworkpi.com/uconsole)は、現在リリースされているラズベリーパイや他の`SBC`の`CM: Compute Module`を活用したハンドヘルドコンピュータだ。`Comupte Module`として、`CM4`, `CM5`,その他、`RISC-V`ベースのものが使える。カタチはフルキーと小型トラックボールとLCDを装備した完全な小型コンピュータで、**本当**にヲタク心をくすぐりまくって笑い死にさせるほどだ。**クラウドファンディング**だったが、発表とともに申込者が殺到した。**老害**は比較的早く申し込んだほうだが、それでも半年以上待たされたと記憶している。このデバイスは内部に独自規格の拡張カードスロットを持っているので、独自の機能を付加することが可能だ。**老害**も、`LTE`, `SDR`の2種類のカードを持っている。残念ながら、カードは一枚しかインストール出来ないので、今は、`SDR`カードを入れているのは、このサイトの[AIO V2](../../../Radio/aiov2/_index.html)で説明しているとおりだ。
 |
 |
 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
|2026-10-19 11:00|トンテキ|990円|全般OK|
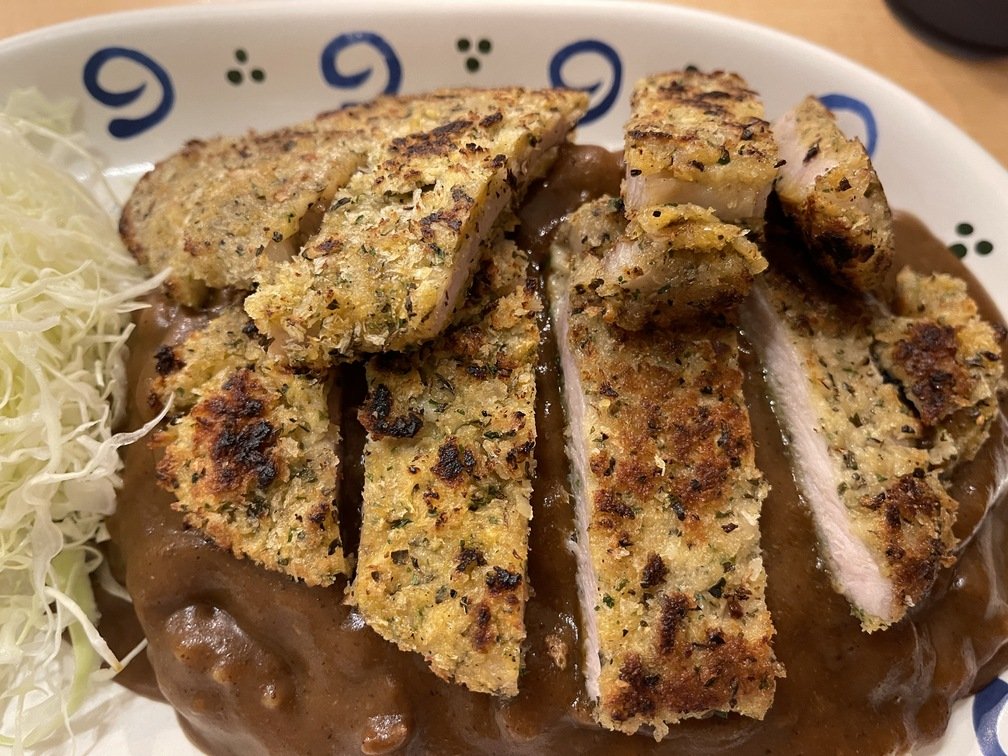
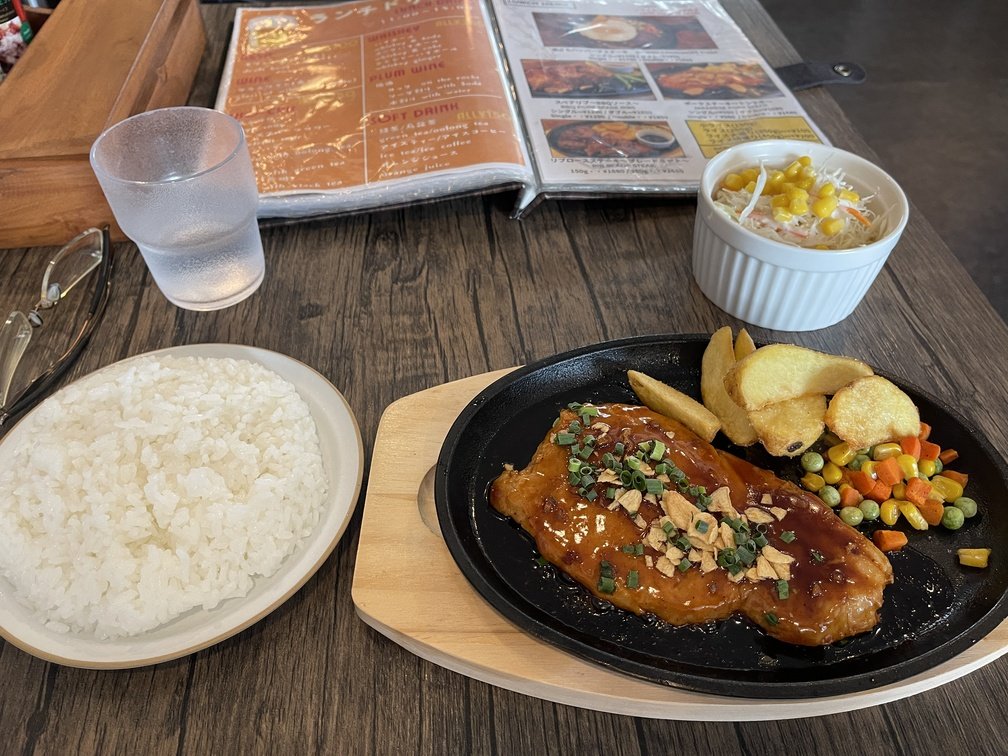
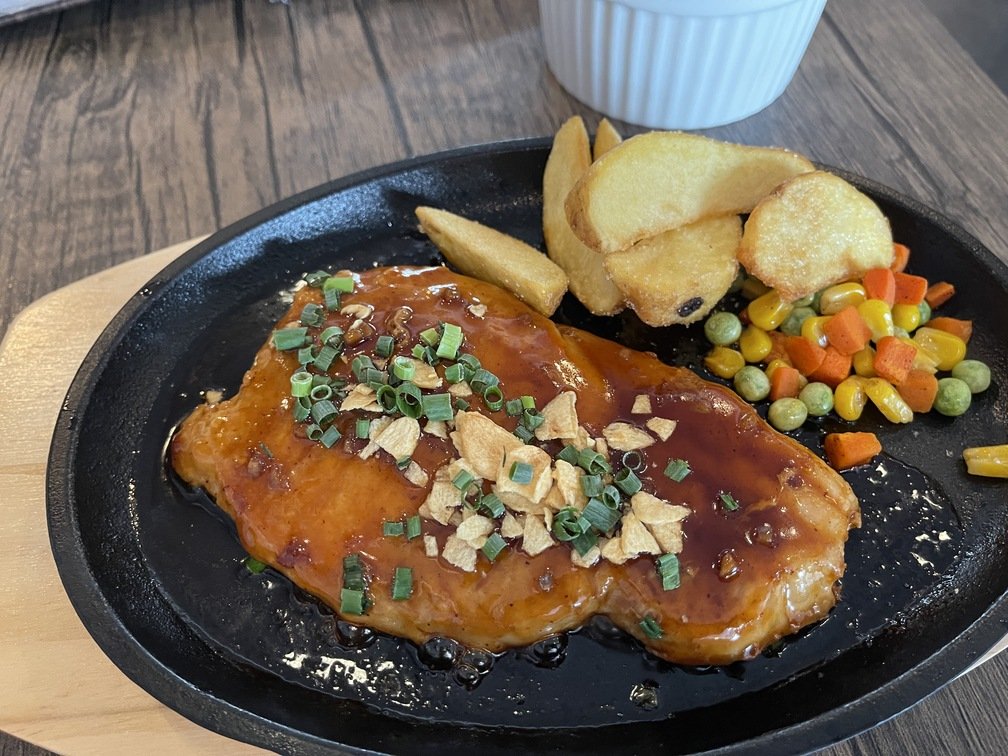
伊勢佐木モールはよく通るので、気になっていたお店。今日は朝食をスキップしているので、その分もがっつりいきたいということで、肉々しいのが食べたかったのでこの店を選択。店の名前の通り、カレーも選べるみたいだ。でも、先の理由で今日は肉。価格も手頃なトンテキを頼んだ。値段にも関わらず、しっかり焼いた鉄板でサーブされるのは嬉しい。味付けはテリヤキ風だ。濃い味付けは白米によく合う。ここで特記すべきは、ご飯が美味しかったこと。廉価の定食はご飯が疎かになることがよくあるが、ここはそんなことが無かったのが嬉しい。キャッシュレスがOKなのも地味に加点だ。一つだけ、要望点を挙げるとしたら、スープとか味噌汁が付けばなお良かった。
 |
 |
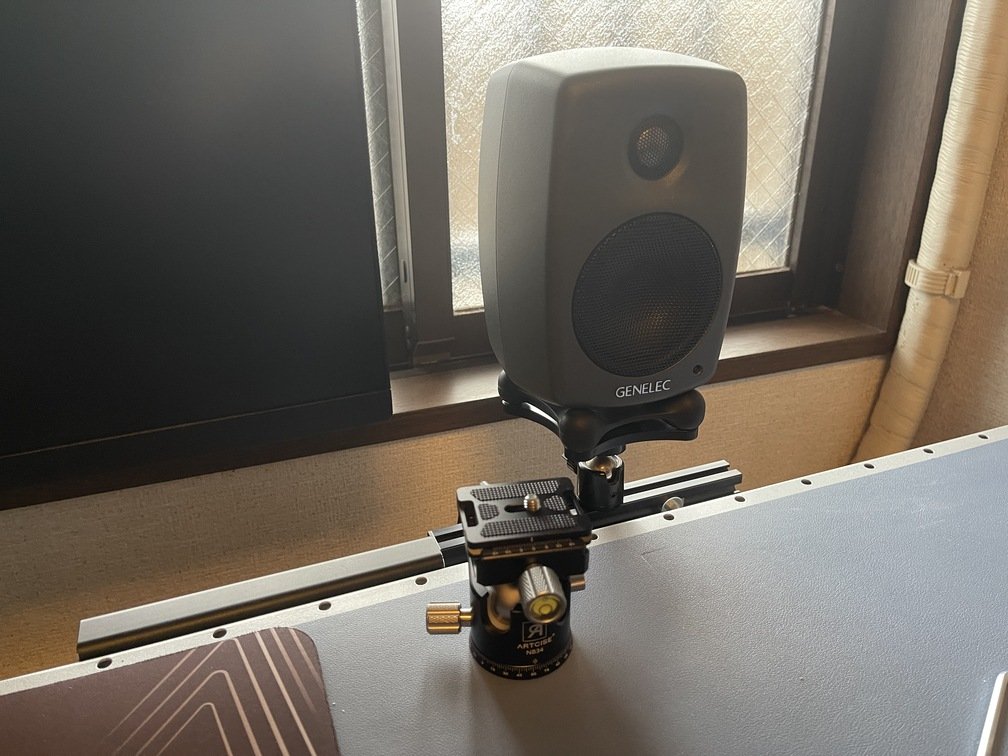 |
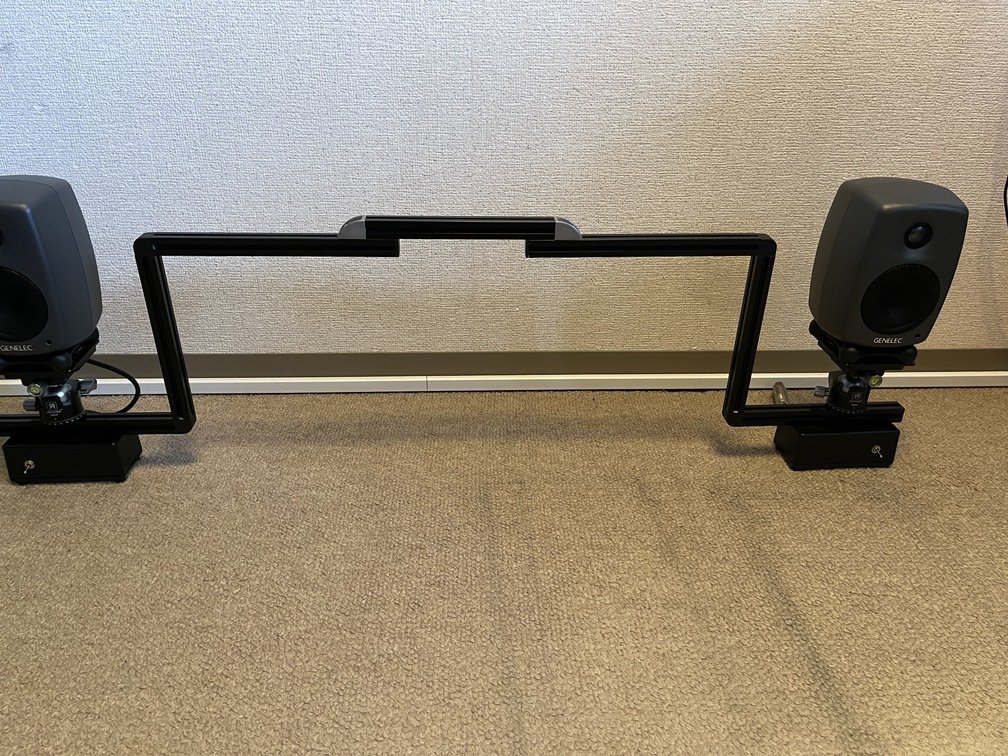
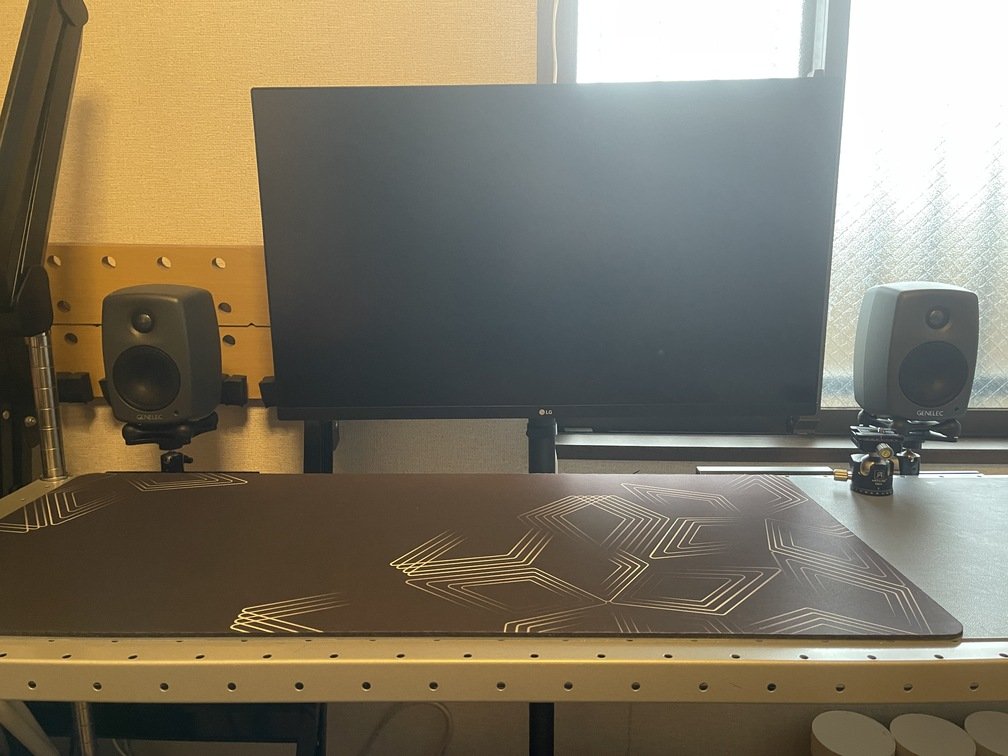
|懸架方式|全体図|机上を侵食しない|
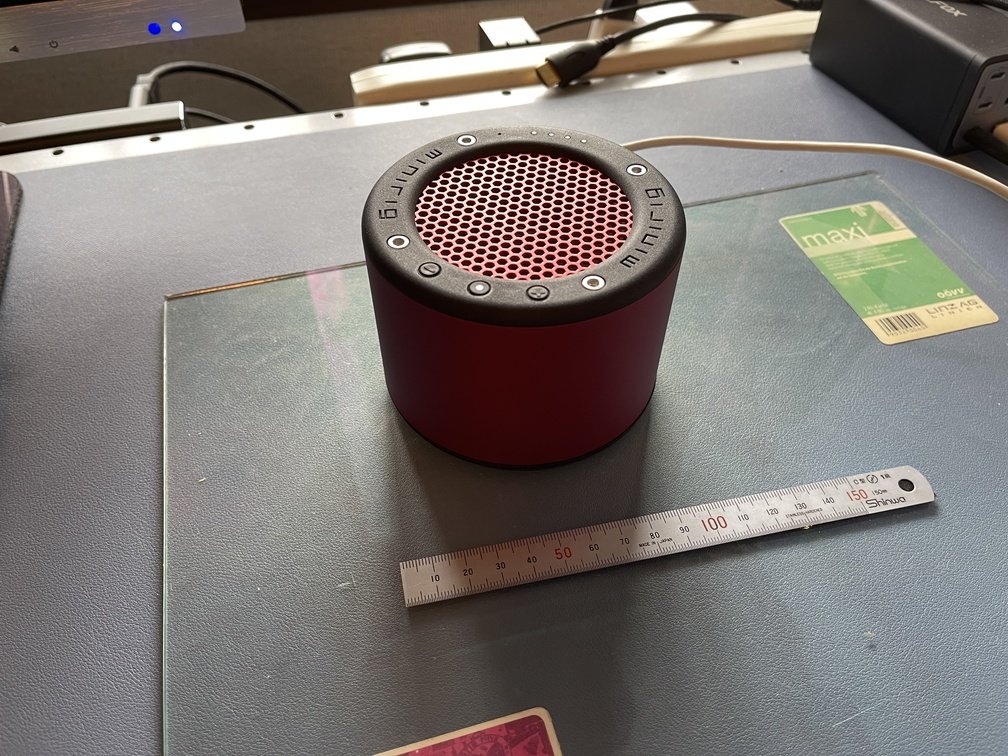
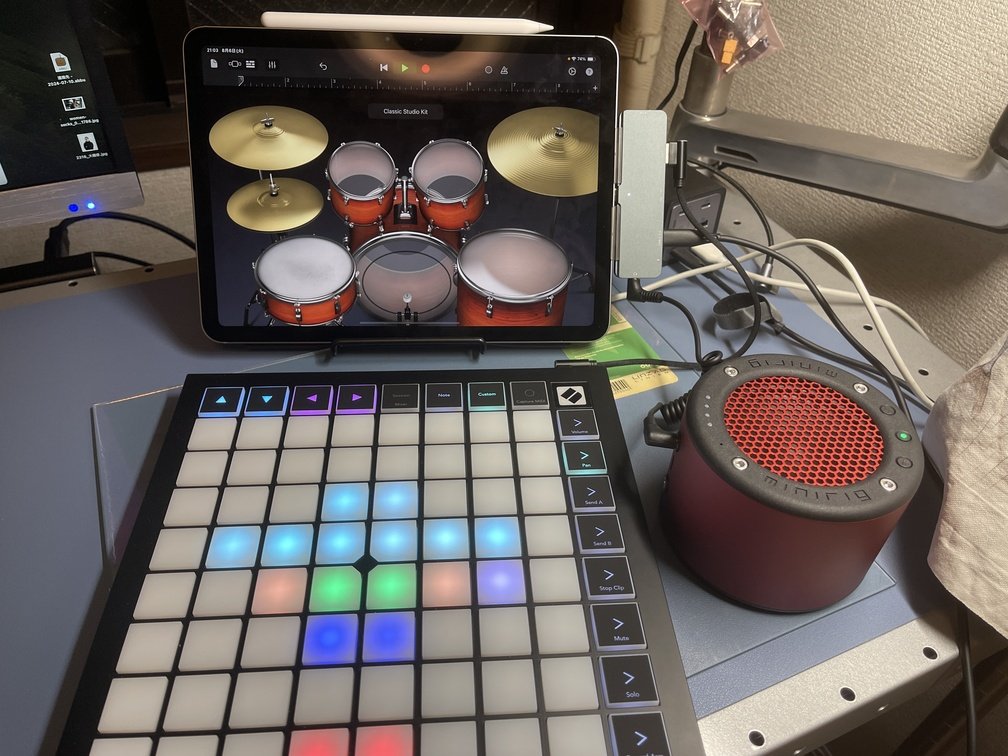
このスピーカはフィンランド産らしいので、元`NOKIA`社員としては妙な親近感を覚える。意匠はまさに**北欧**テイストである。**老害**は**老害**ゆえに音はわからない。ただ、バランス入力でアンプ内蔵しているので、`Babyface pro fs`との相性は良いと言える。
 |
 |
 |
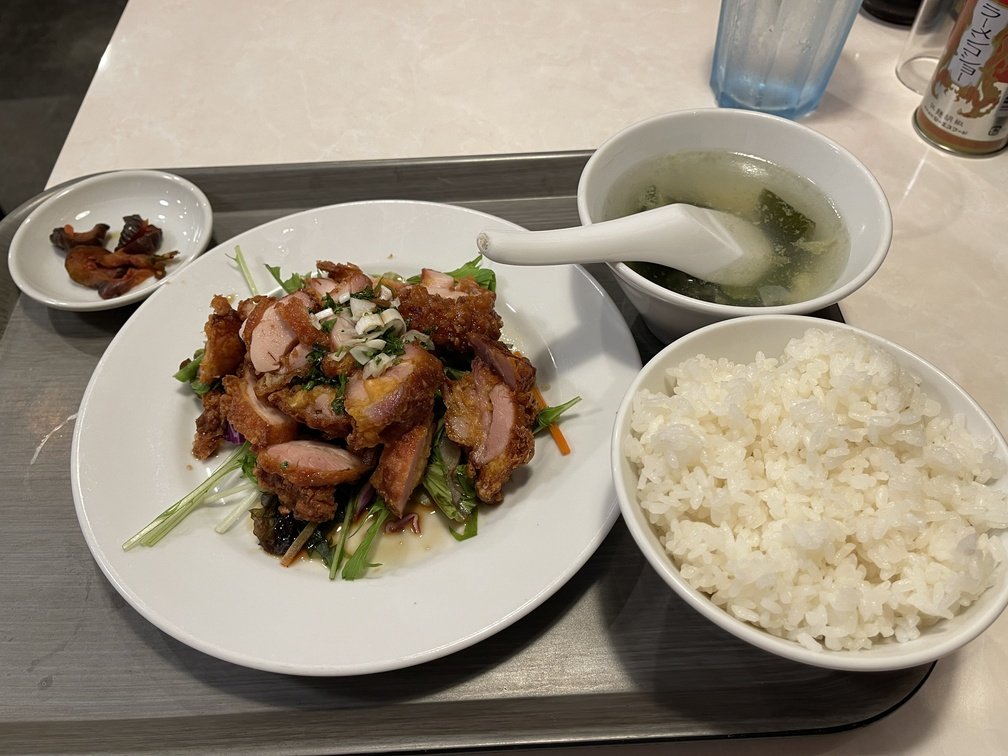
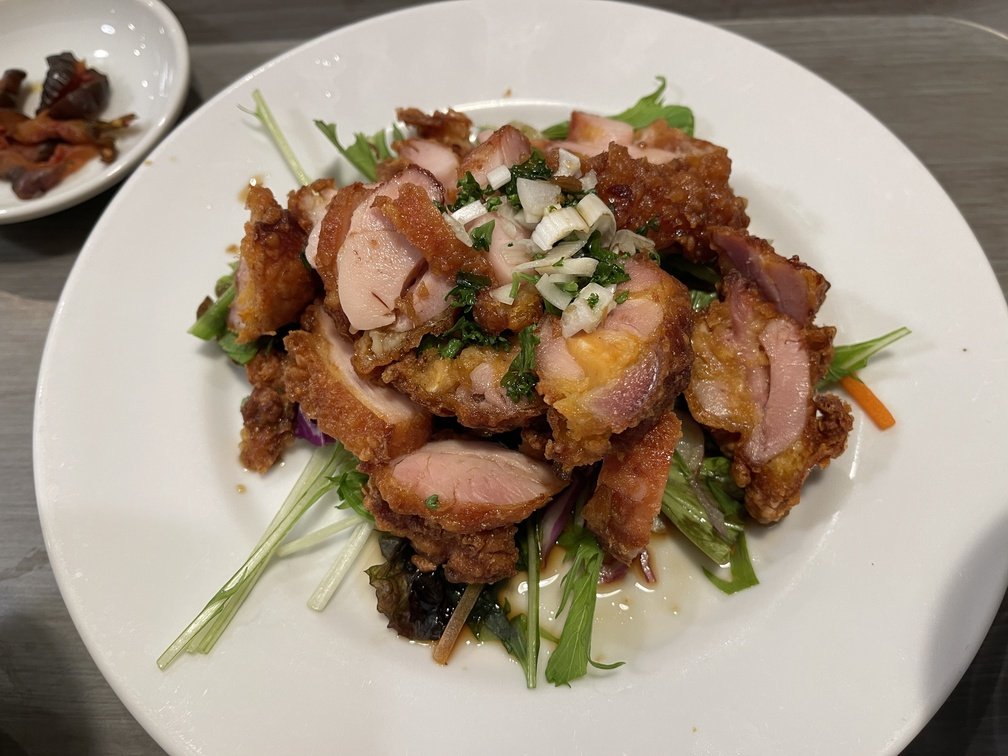
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
|2026-10-19 18:00|油淋鶏定食|990円|Paypayのみ|
- **前フリ**
 |
 |
 |
|必要十分|安定している|やはり音がいい|
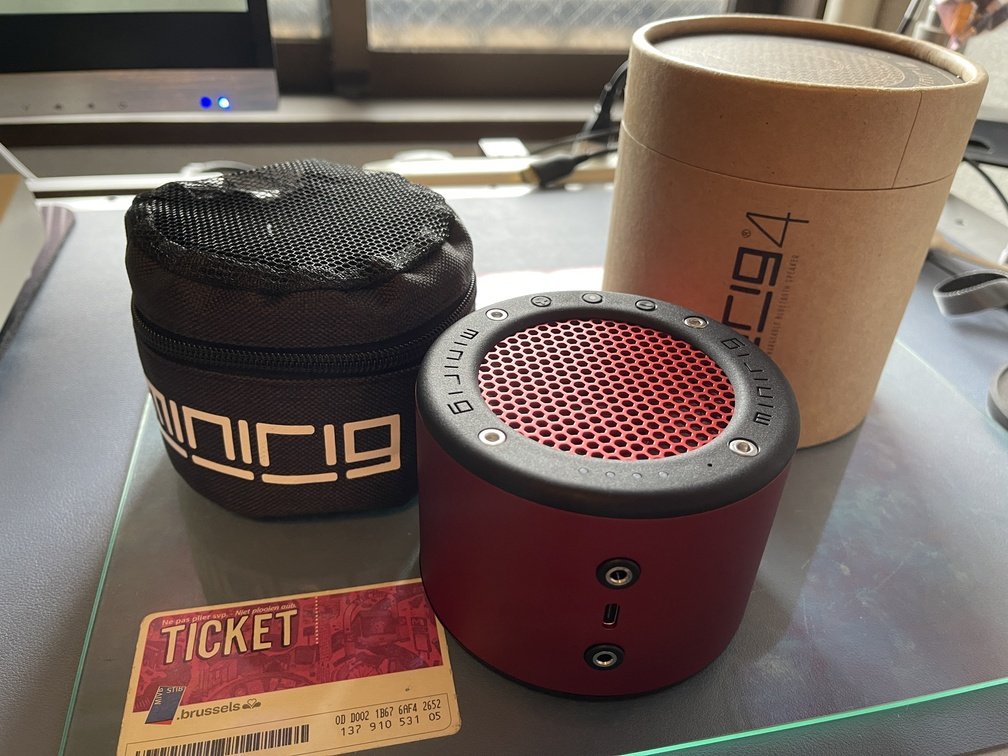
BT対応のモバイルスピーカは、ソニーやBOSEをはじめ、様々なメーカから出ている。アマゾンに行けば中華製もあり、価格もピンキリだ。そんな中で、40,000円弱のスピーカは結構な出費だが、何よりそのデザインと物語(`Made in Bristol`)に惚れて購入した。肝心の音だが、本体が重たいせいか、重低音がよく出ている気がする。あくまで**老害**の耳はバカ耳なので、話半分に聞いてほしい。目で見て、触って楽しんで、少しの**物語成分**があればガジェットはそれでいいのである。
 |
 |
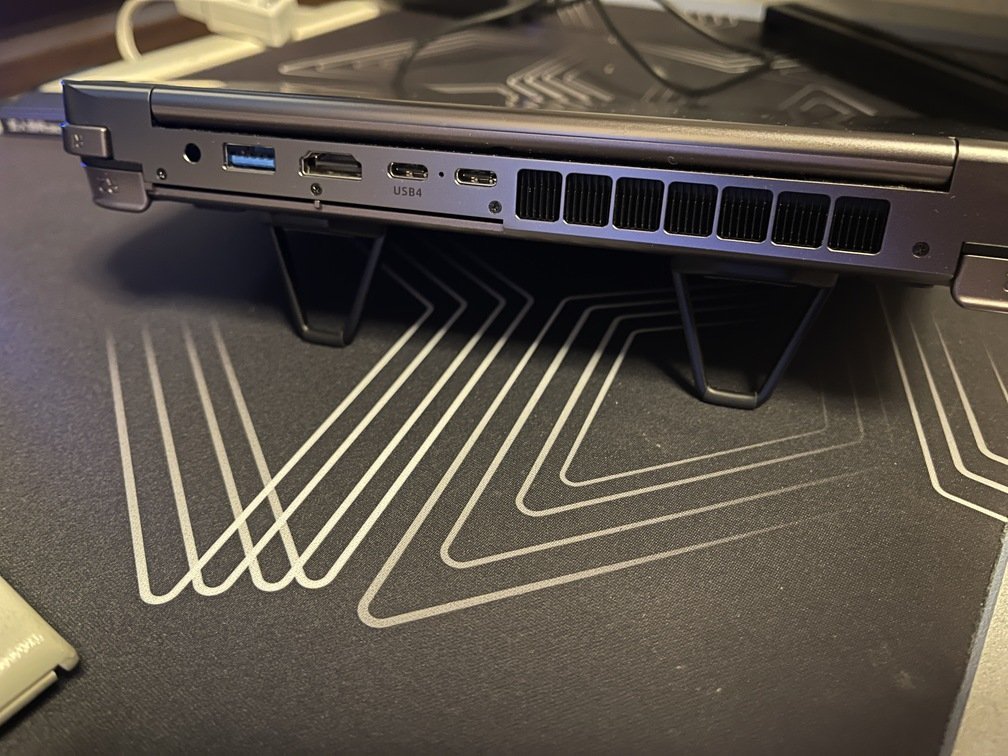 |
|アマゾンで購入|少し排気口を塞ぐ|安定している|
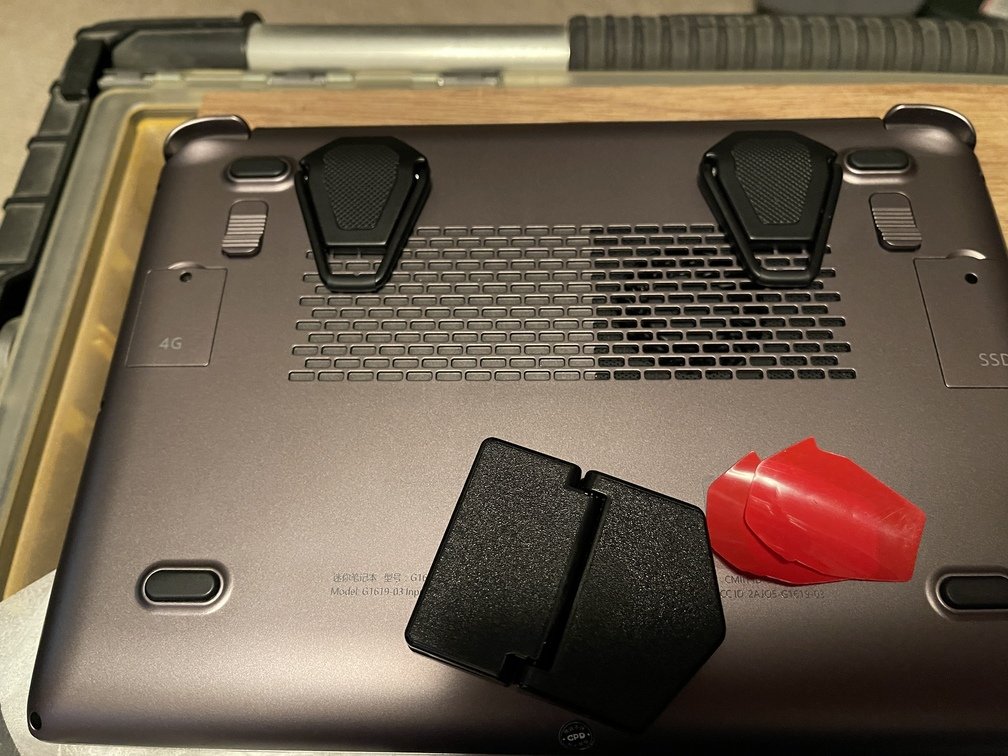
このPCは完全に**イロモノ**枠だと思う。ホールセンサタイプの**ゲームコントローラー**がビルトインされているのが、それの証左だ。自分でも普通の開発とかには使うつもりはなくて、その**ゲームコントローラー**を活かして、[TriClops](../../Robotics/robocar/_index.md)の制御用に買ったのだ。元々、ゲーム用ということもあり、それなりに強いCPU(Ryzen)やメモリ(32GB/2TB)は搭載しているし、LTEのモデムカードも搭載している。**老害**はあまり外出をしないので、`Neo`と同様にほとんど出番がないのが、残念だ。[ROCK](../../Robotics/robocar/software/ROCK/_index.md)が活用されだしたら、また出番が来るはずだ。
 |
 |
 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
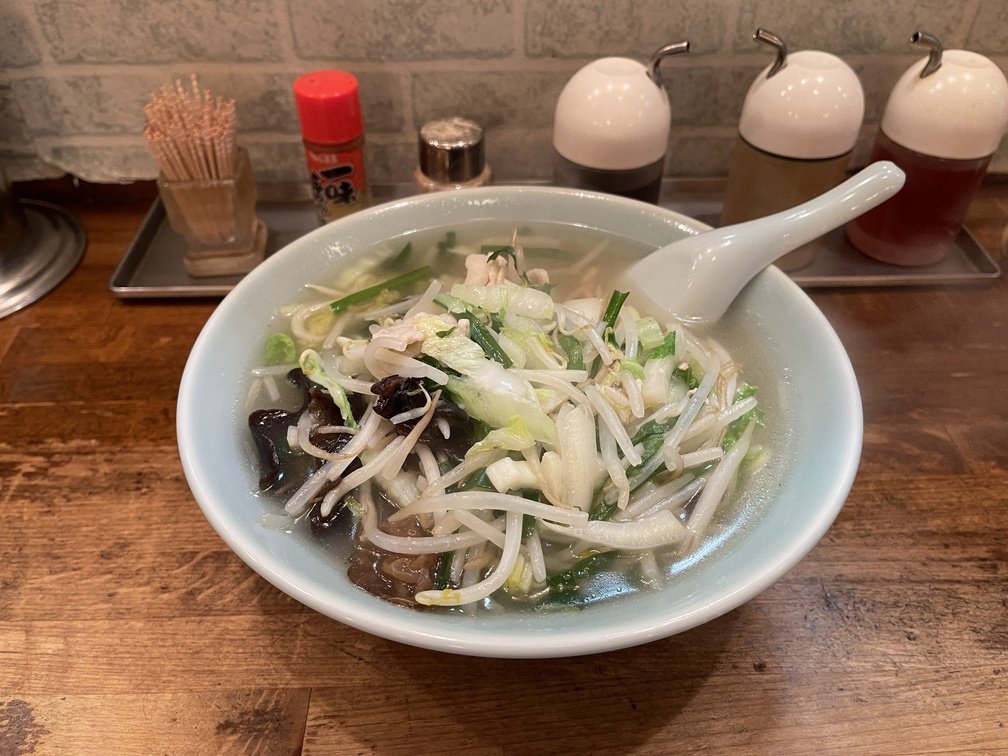
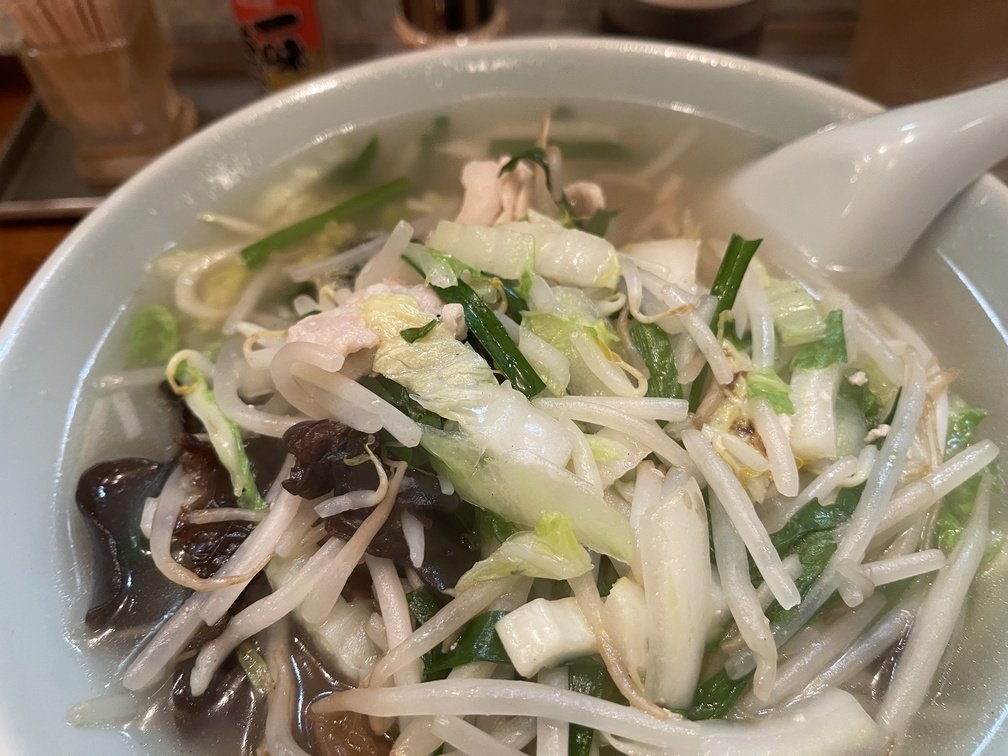
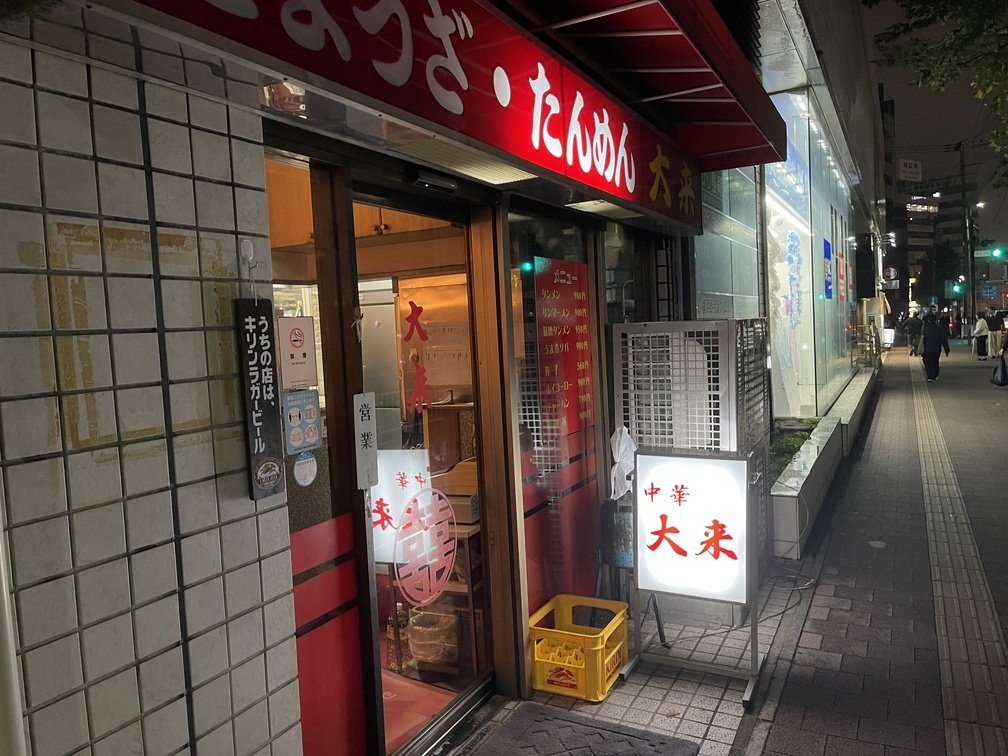
|2026-10-24 19:00|タンメン|900円|全て不可|
何度も通う行きつけの店。昼と夜では厨房の人が異なる。自分は夕方に行くことが多く、**高山善廣**似のアニキが豪快に鍋を振りながら、「よう、毎度!」と元気よく、挨拶してくれるのが嬉しい。
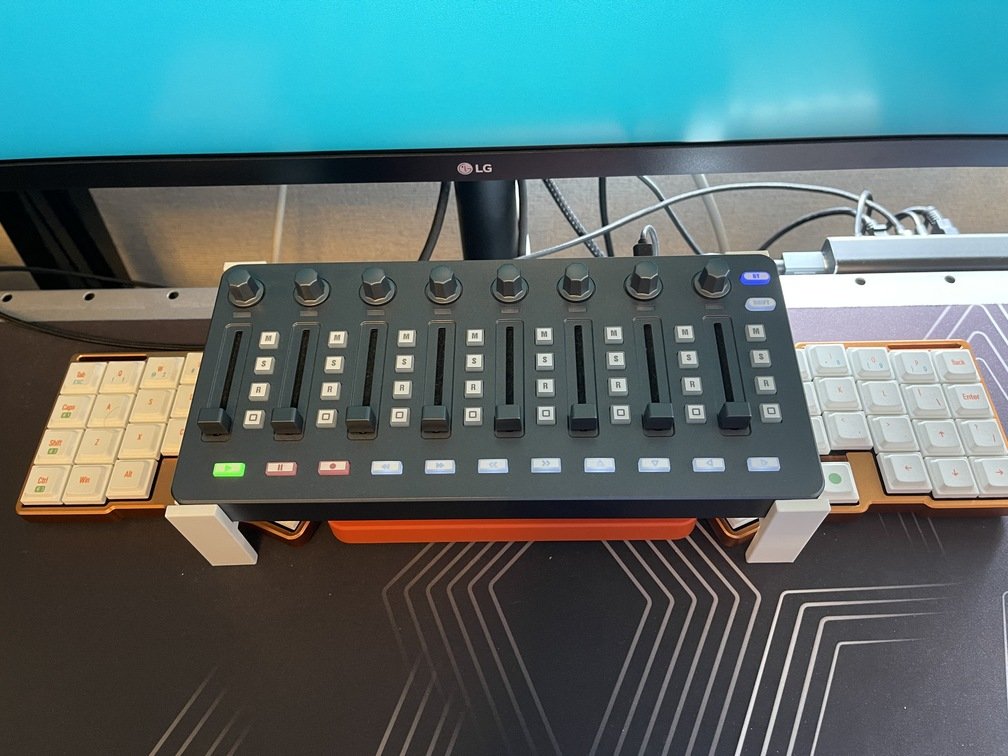 |
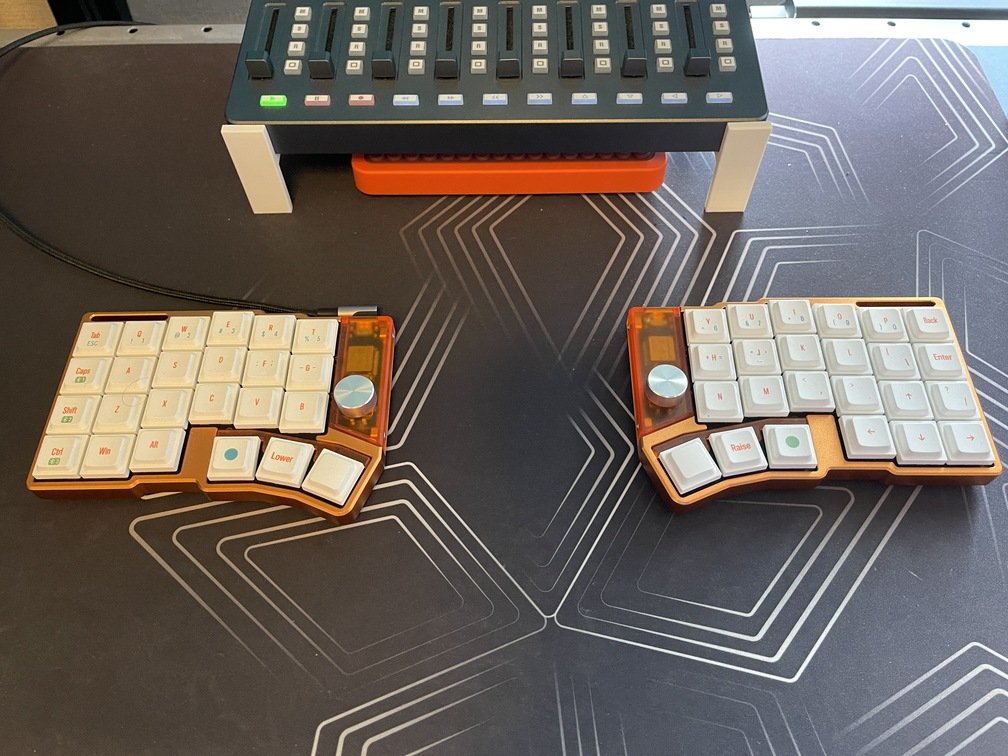 |
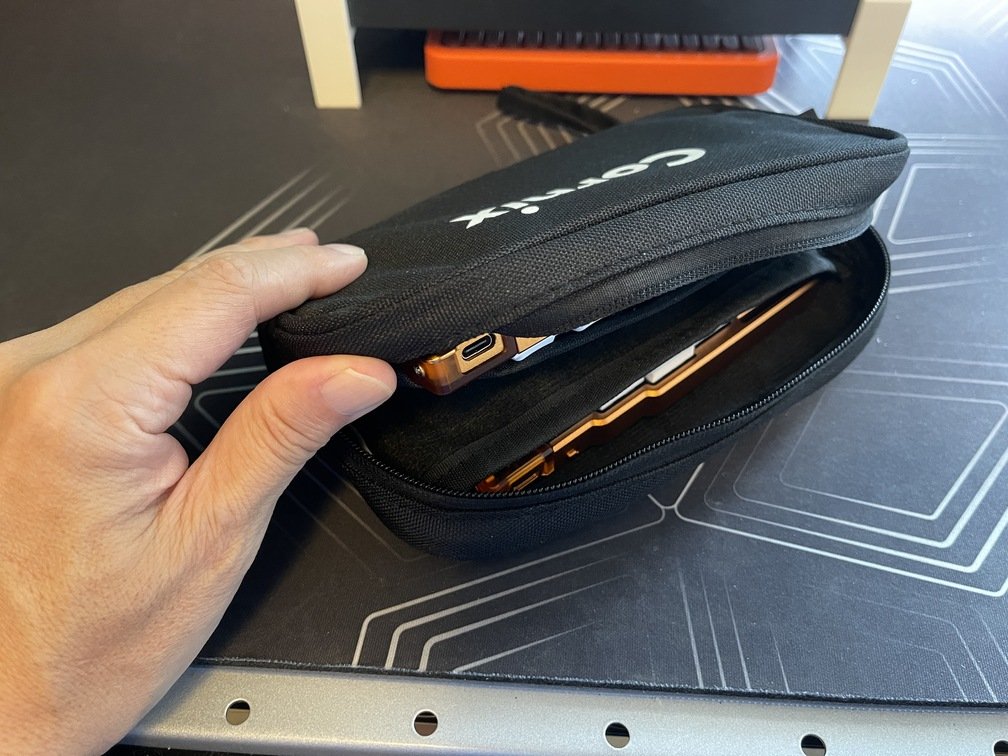 |
|スペース確保|削りの安定感|けっこうキツキツ|
スプリット型のキーボードのキーボードに興味を持ち、当初は**Naya Create**が欲しかった。でも、いつまで経っても安定しないし、所望のデバイスも出なかった。この文章は追記のカタチで書いているけど、**Naya Create**は倒産したみたい。そんな中で、[Cornix LP-Low-Profile Ergonomic Split Wireless Keyboard](https://jezailfunder.com/products/cornix-lp-split-ergonomic-keyboard)を選んだ。これも刺さる人には刺さるアイテムなんだろうなぁと思う。長いこと、スプリットキーボードが欲しいなと思っていたわけだけど、ほとんどが自作なんだ。ガワも3Dプリンタで造型したのが、ほとんどだった。そんな中で、ガワが**削り**のこれが出たわけど、あっという間に売り切れだった。**削りのガワ**はモノ感として、かなりヲタク心をくすぐられるし、`Space Saver`は机の上の場所ふさぎで、どうしようかと思っていたから、**アリエク**から取り寄せてみた。
 |
 |
 |
 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
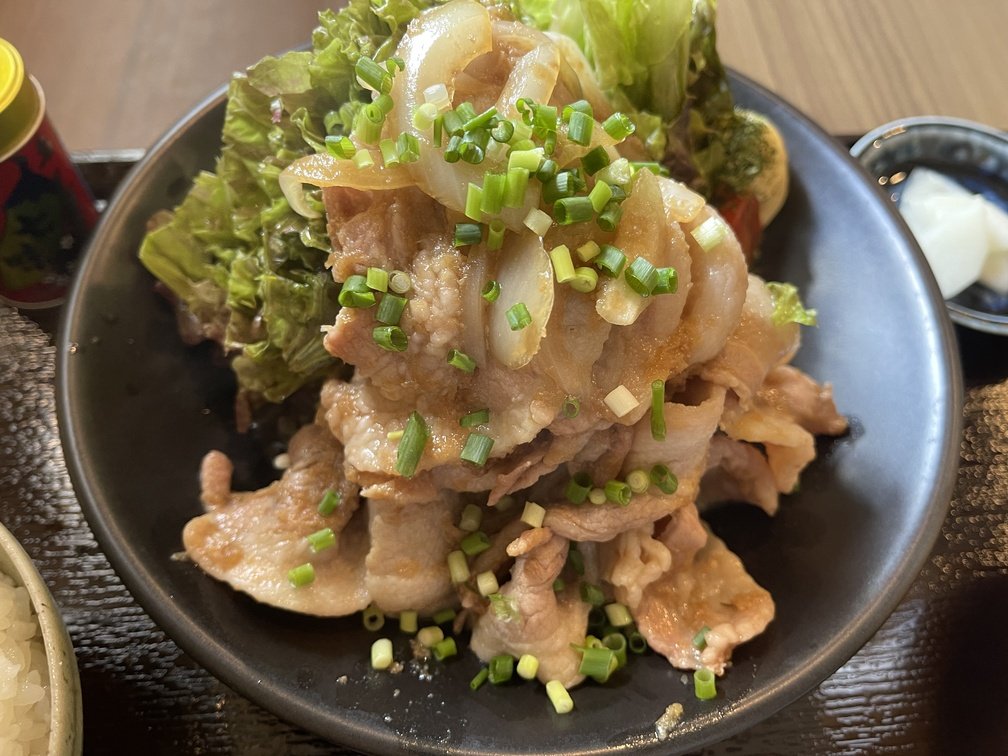
|2026-10-29 11:00|バラ生姜焼き|2000円|PayPayのみ|
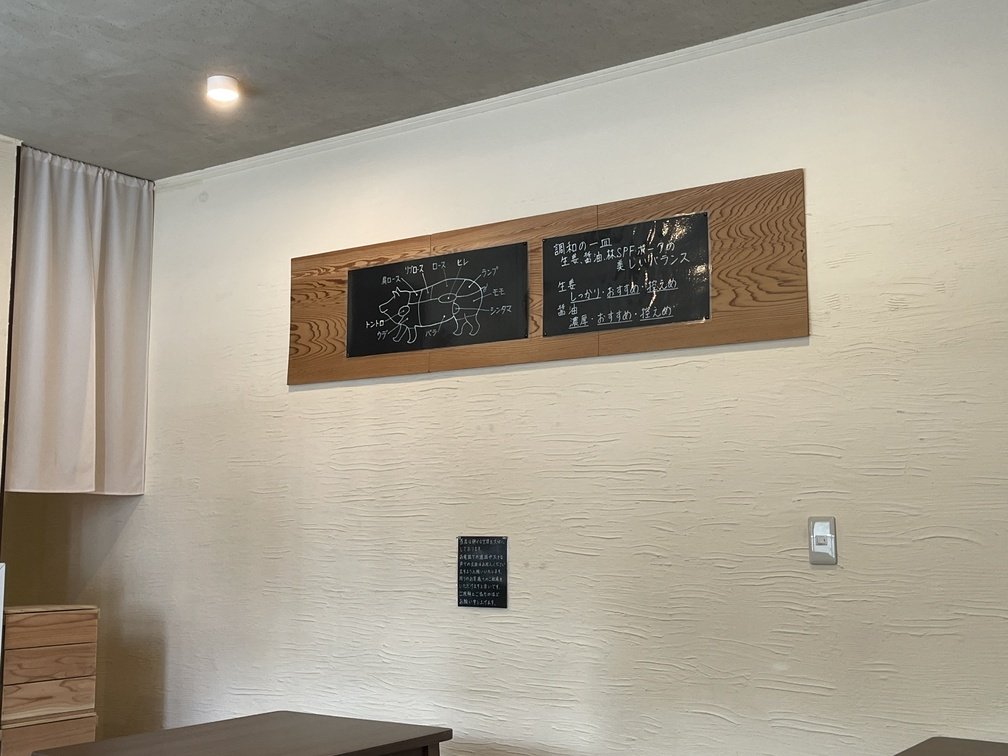
南警察署で免許の更新があり、すぐ近くのようなので前から気になっていた**花緑青**に行ってみた。**緑青**という言葉は知っていたが、**花緑青**なる言葉は初めて知った。お店のママさんに教えてもらった。鎌倉街道から路地に入ったところなので、街道の喧騒からは解放される。店の雰囲気は鎌倉街道ついでに言うと、鎌倉にありそうな感じで静かで落ち着いている。店の壁にも**Keep Quiet**的な感じで張り紙がしてある。
 |
 |
 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
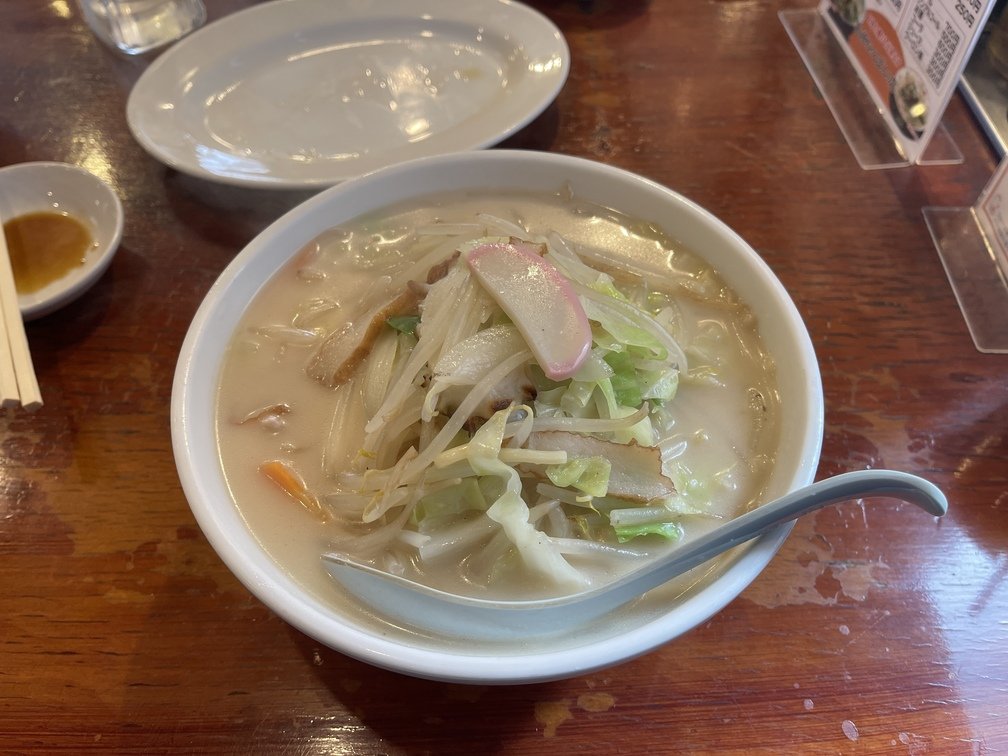
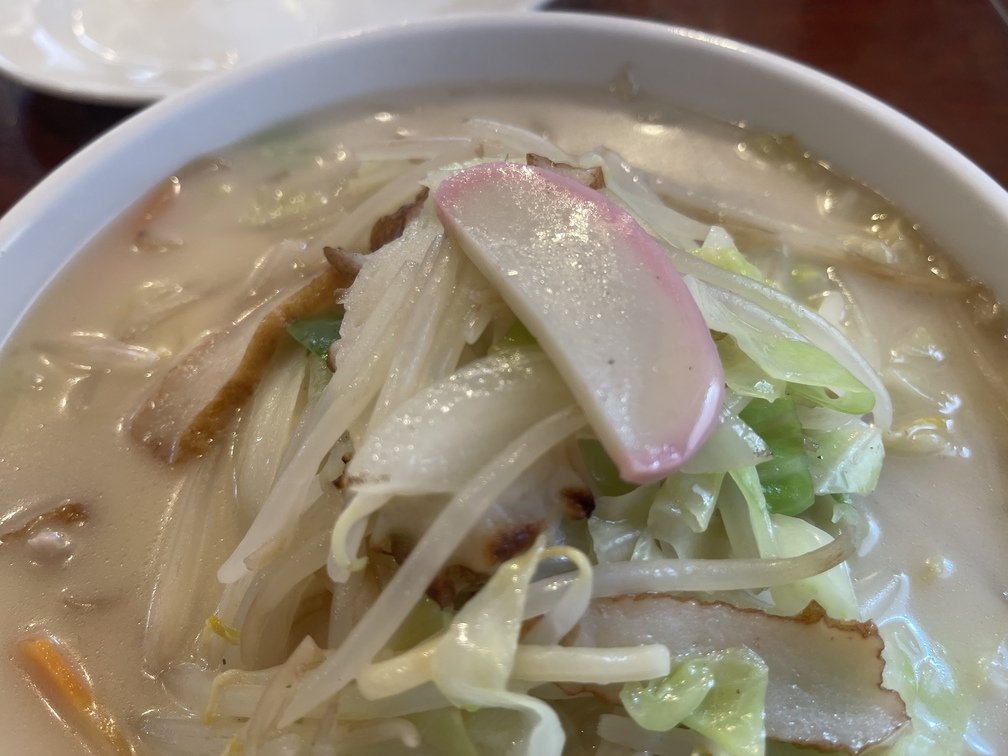
|2026-11-03 11:45|ちゃんぽん|1100円|現金のみ|
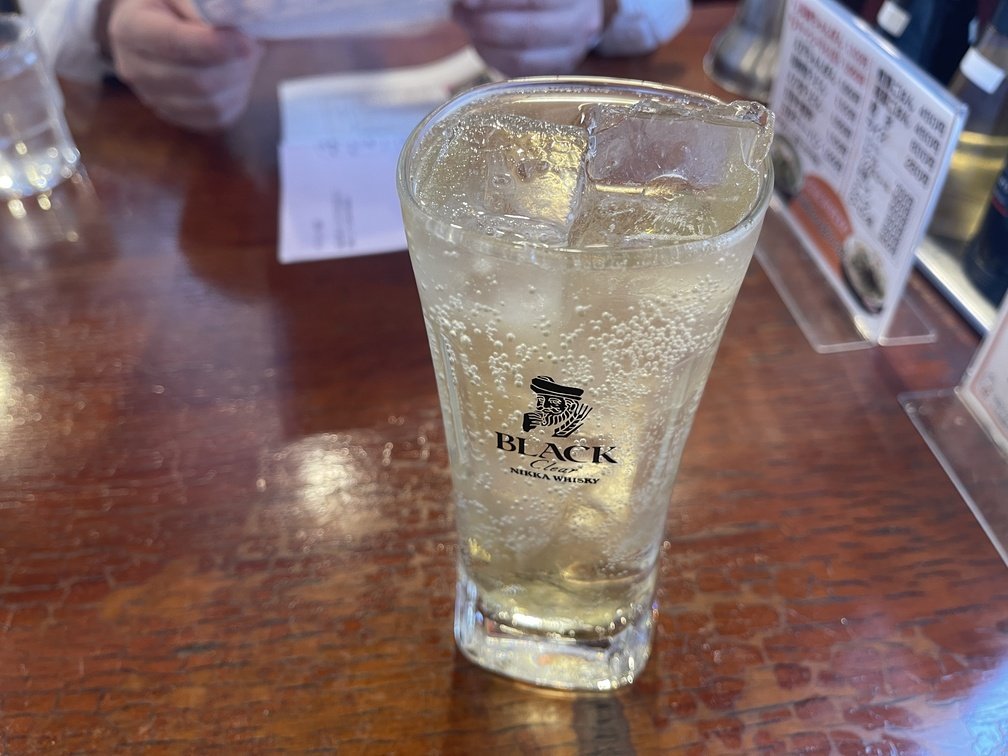
嫁と共に来店。当初は蒔田のイタリアンに行く予定だったが臨時休業らしく、こちらにするという消極的な来店。この店は何度か来ていて味の方は信頼している。今日は休日(**老害**には関係ないが)で、のんびりなのでハイボールと餃子も別にオーダ。嫁がいそいそと水をセルフサーブする。
 |
 |
 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
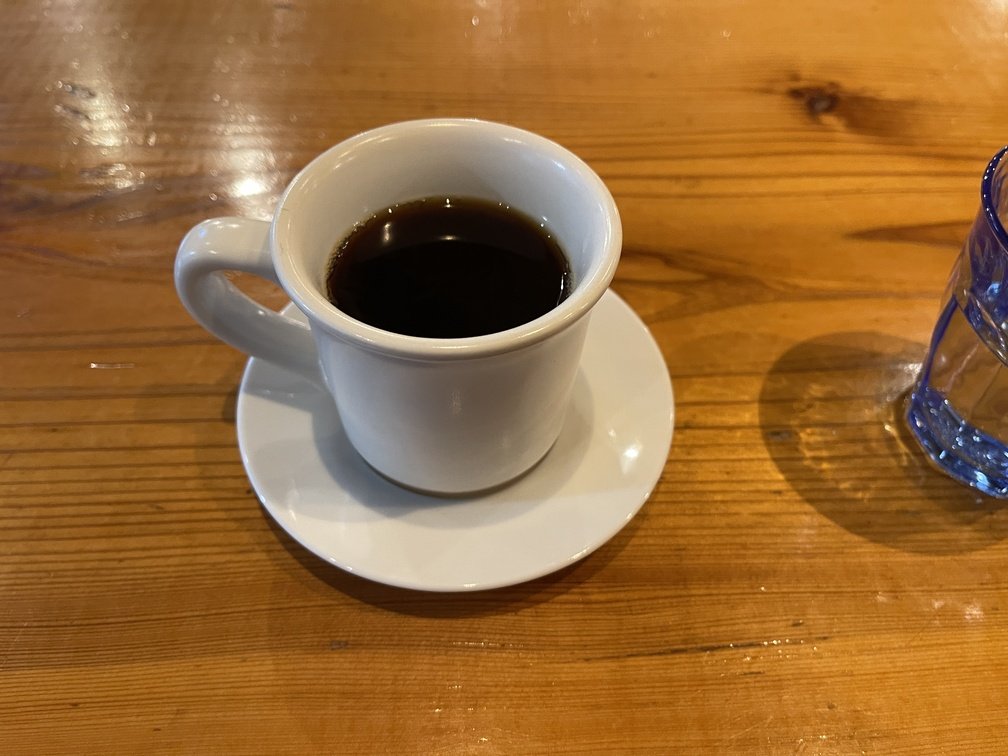
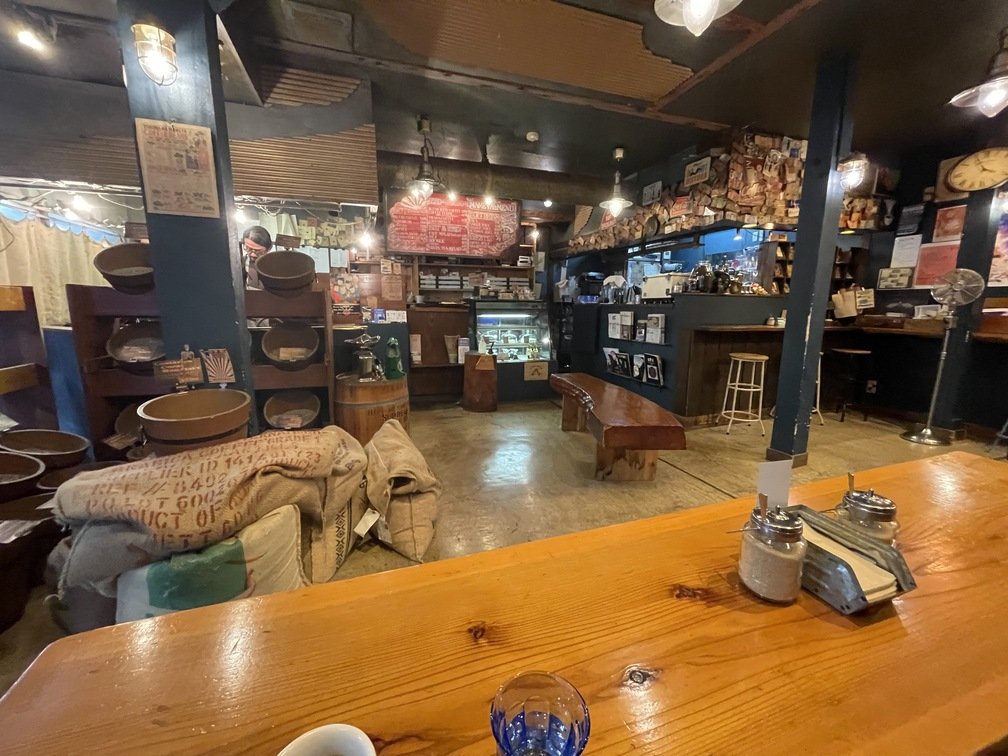
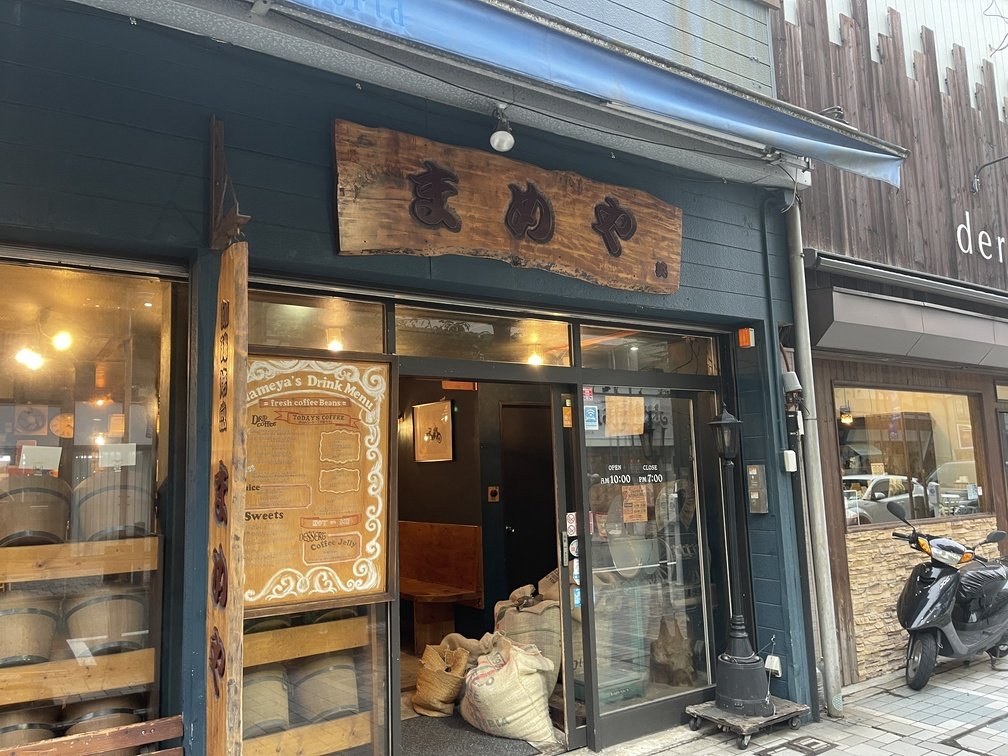
|2026-11-05 15:45|ブレンド|500円|全般OK|
本格的なコーヒーを適価で味わえるのが嬉しい。店内で豆の焙煎をしているので**香ばしい香り**が充満している。スタバの様にPCで作業している人が皆無なのも嬉しい。ゆっくりしたい人におすすめ、家で嗜む人はお土産に豆を買うのも良いと思う。
 |
 |
 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
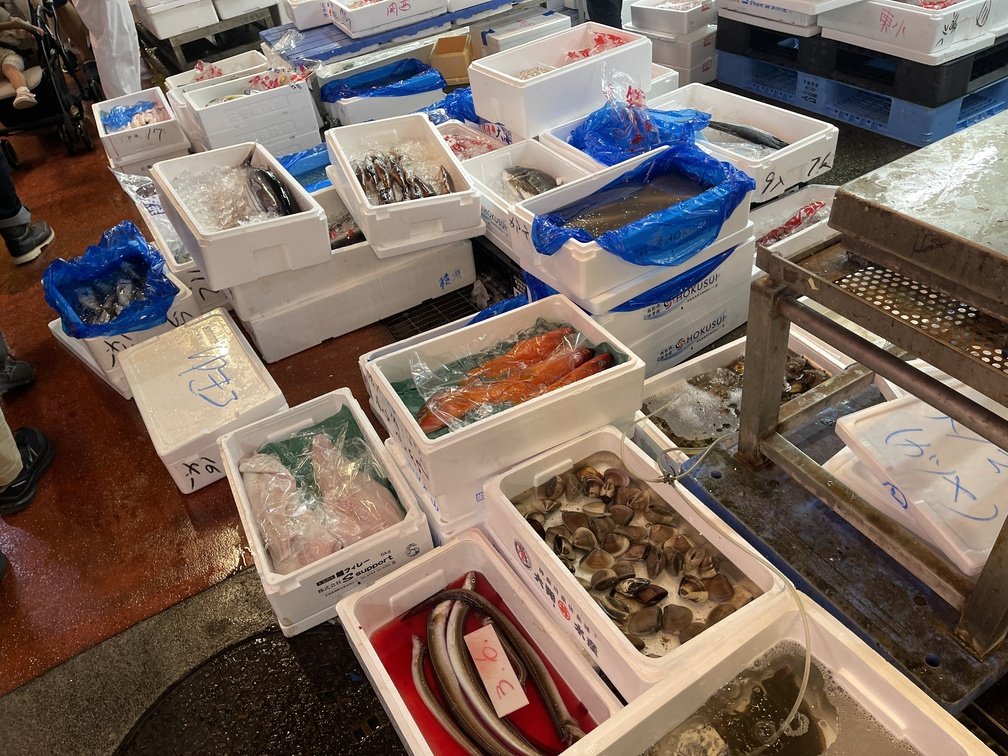
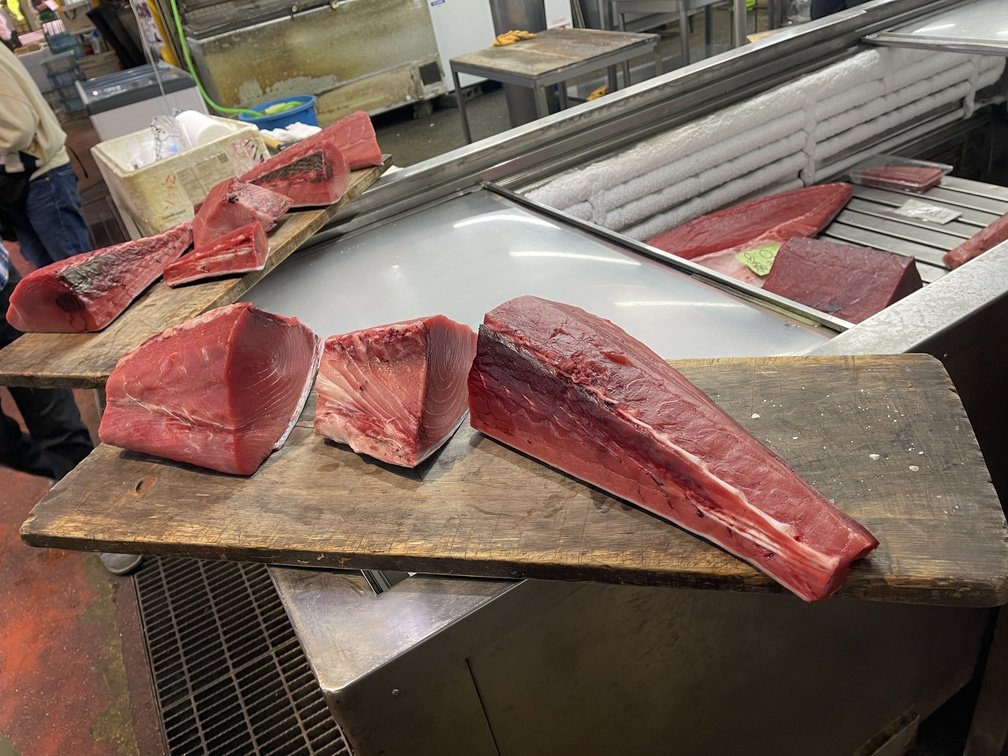
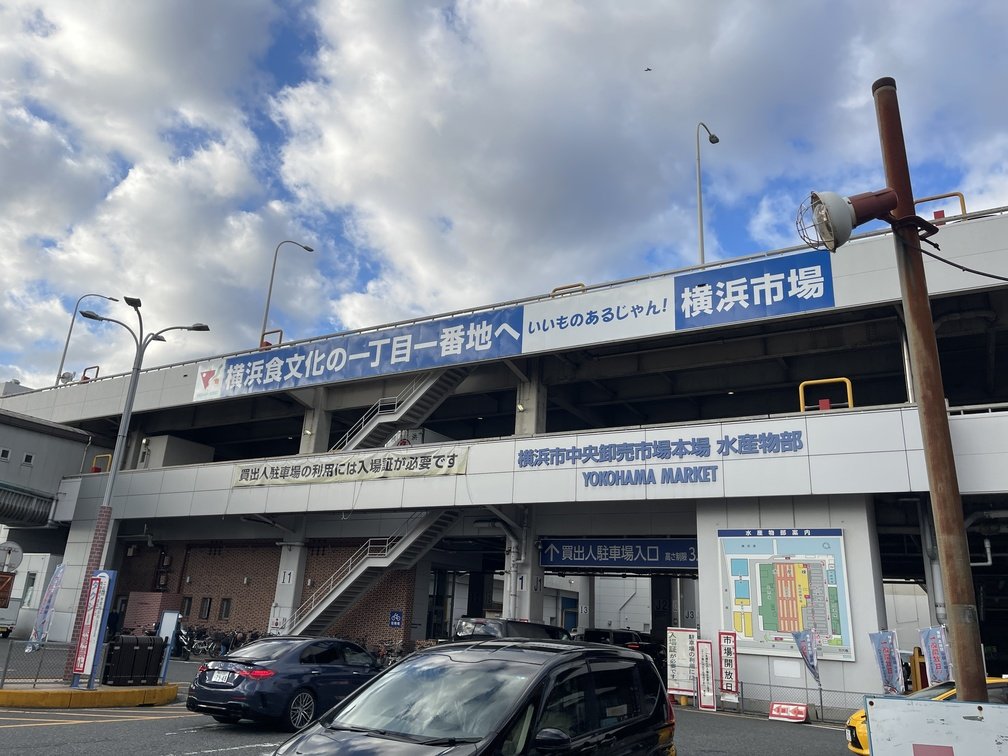
|2026-11-07 7:00|鮮魚|???円|一部店舗がPaypay|
ちょっと変化球だけど、ここもグルメネタとして投下する。MM21の外れにある**横浜市中央卸売市場本場**は杉田にある**南部市場**と共に横浜市やその近隣の台所を支える重要な施設だ。**老害**の家からクルマで15分程なのでタイミングが合えば、嫁と一緒に訪れる。**老害**が通い始めた頃は第一・三土曜日のみだったが、しばらくしてから毎週土曜日に開放されるようになった。新鮮な魚はもちろんだが、季節の旬の魚を知ることが出来るのは貴重だ。たまに掘り出し物もあるので、そういうの出くわすとちょっとしたお宝発見気分だ。
 |
 |
 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
|2026-11-07 8:00|チャーハン+シュウマイ|900+550=1450円|現金のみ|
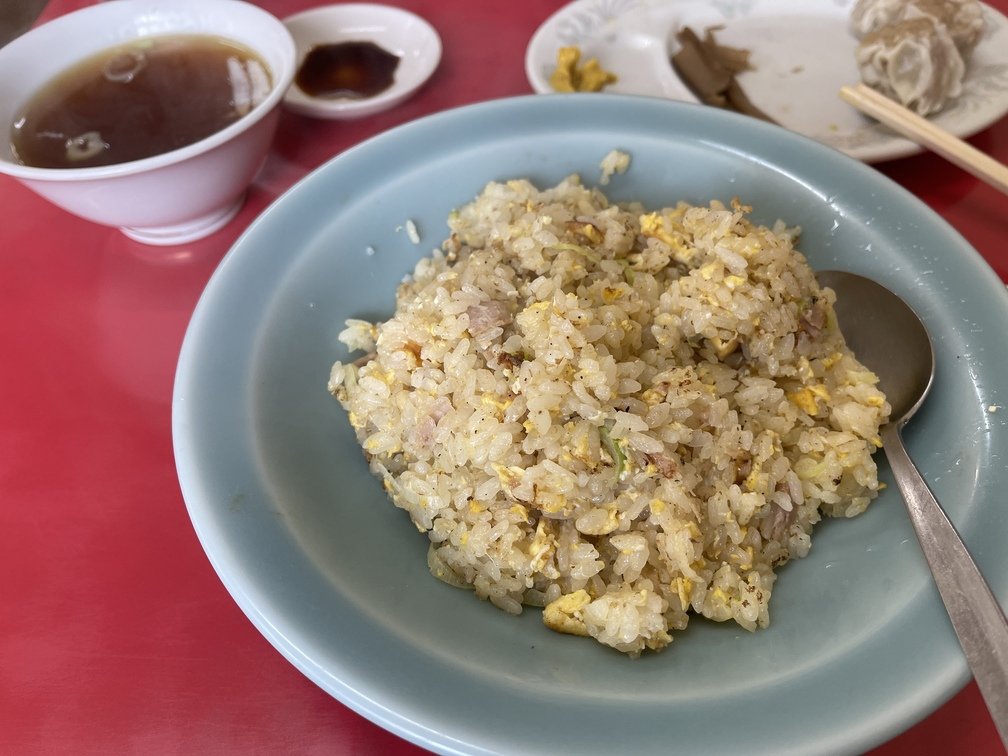
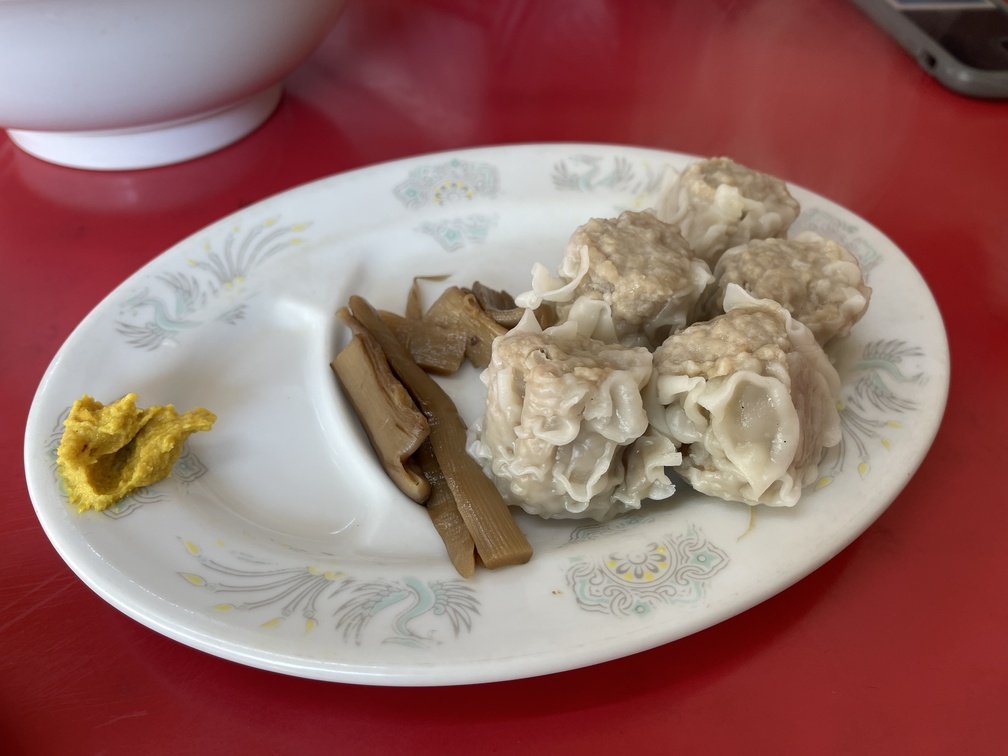
ここはいつもの周回コースの一部になる。市場に買い物に来た後の朝食として利用する。市場関係者もよく利用するので、そこで働くアニキたちはみんなハキハキしているのでこちらまで元気をもらえる。
 |
 |
 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
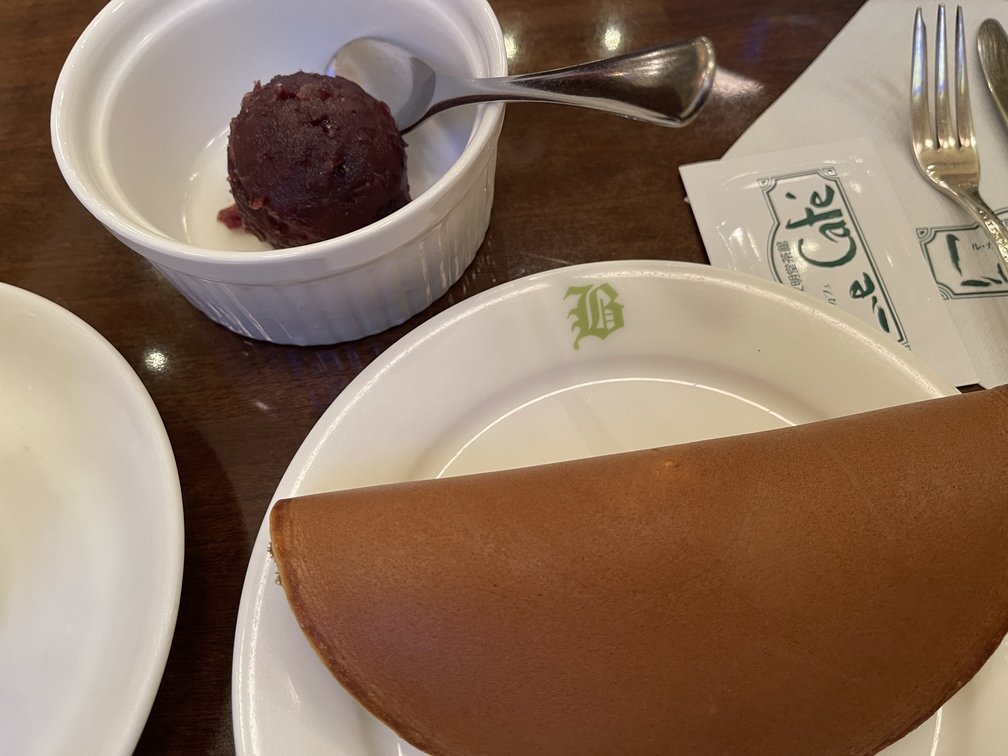
|2026-11-12 15:00|パステルx1セット|950円|全般OK|
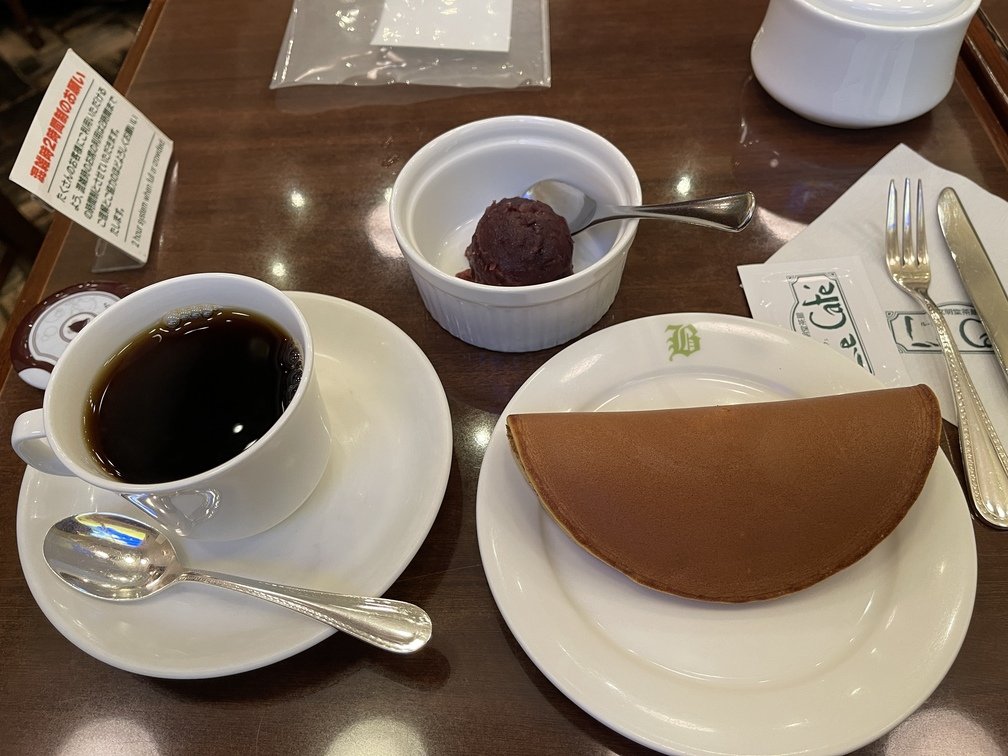
「伊勢佐木モールの入口の文明堂は奥にカフェがあるんだよ。」と娘から聞いたのはいつだろうか?今回で2度目。桜木町まで散歩で出かけて、小腹が空いたので甘い物でも食べるか?と逡巡してたどり着いた。休日のこのお店の待ち時間は相当なものだが、今日はそのまま待たずに着席できた。さて、何を食すか?昨今のインフレでどれも良い価格だ。
 |
 |
 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
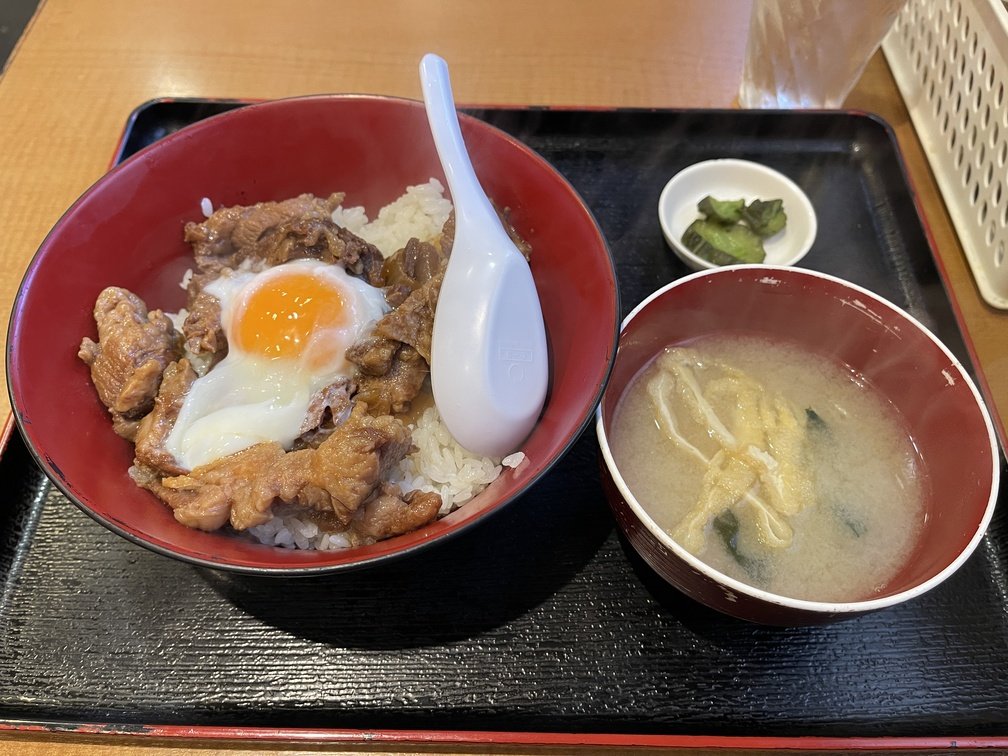
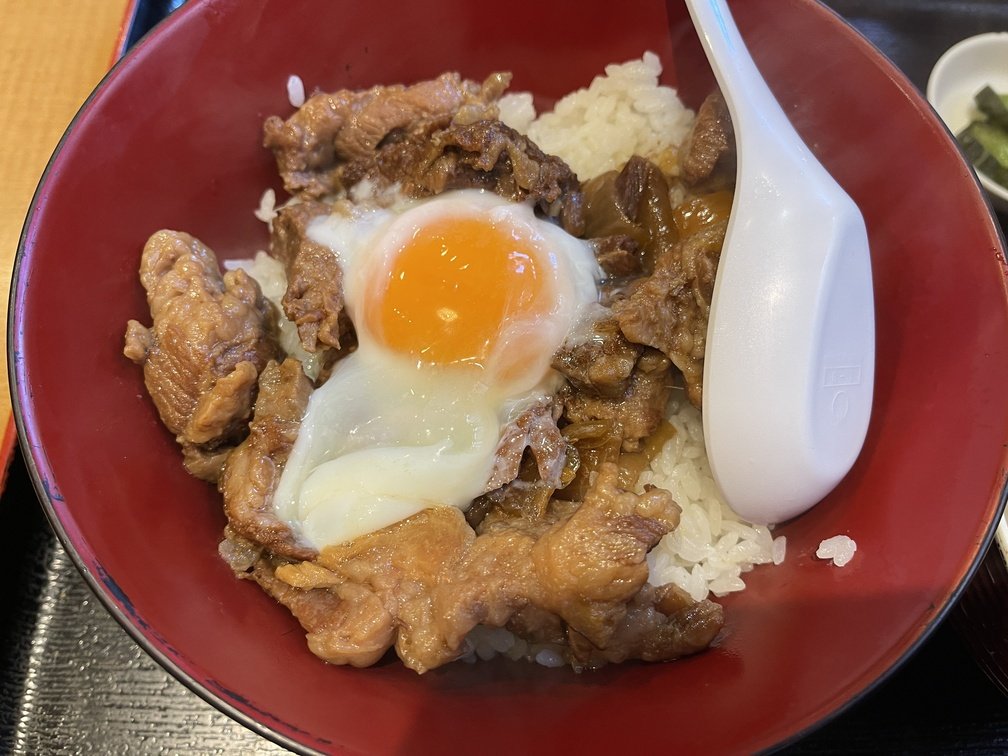
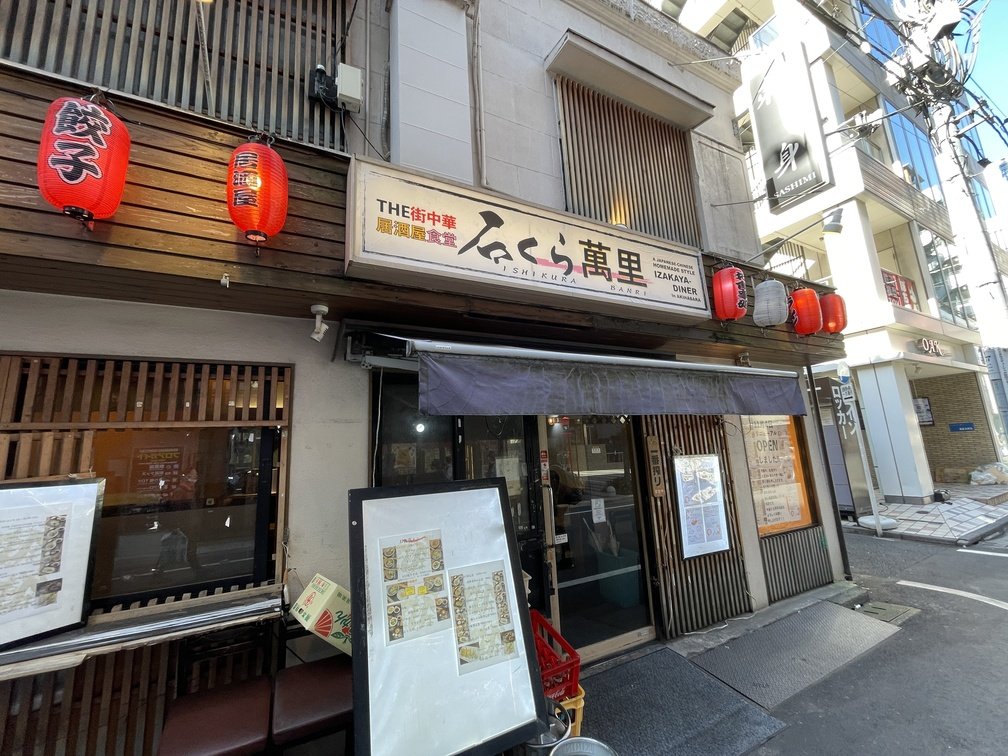
|2026-11-13 11:40|牛すじ丼セット|990円|QRコード|
実家の用事のついでにその前にアキバに立ち寄る。細々した部品の調達が終わったので、丸五に11:20に到着するもインバウンド客を中心としたすごい行列が既に出来上がっていた。12:30にはアキバを立ちたいので、逆算すると間に合うかどうか微妙だ。その後にパーツも見たい。列を後にして、末吉町側のディープゾーンに向かう。
 |
 |
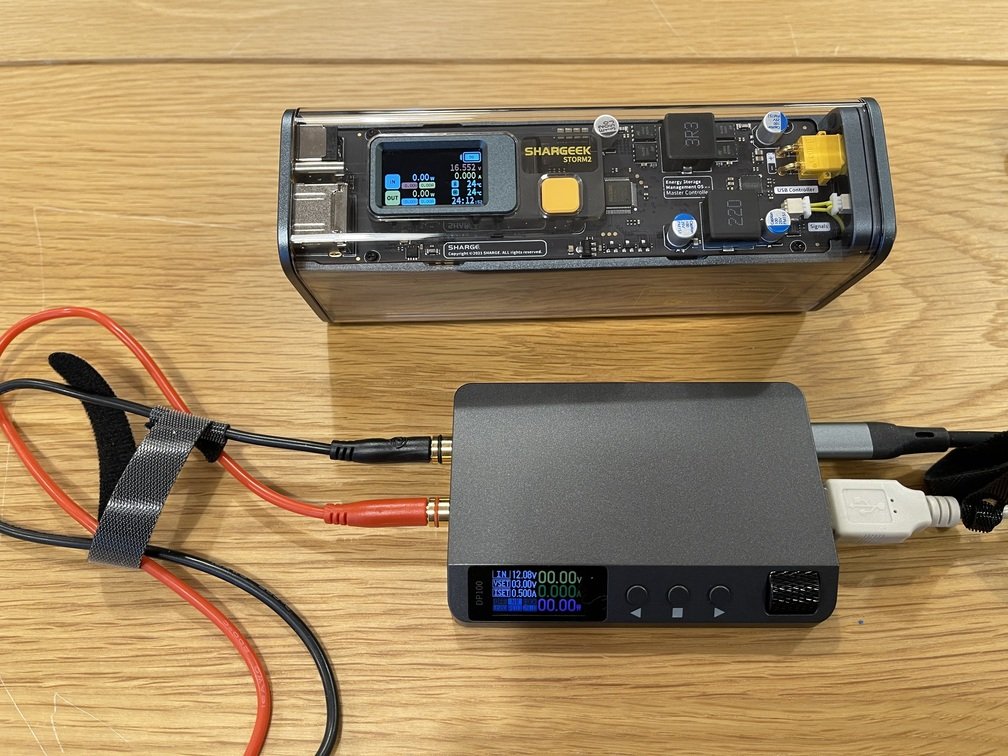 |
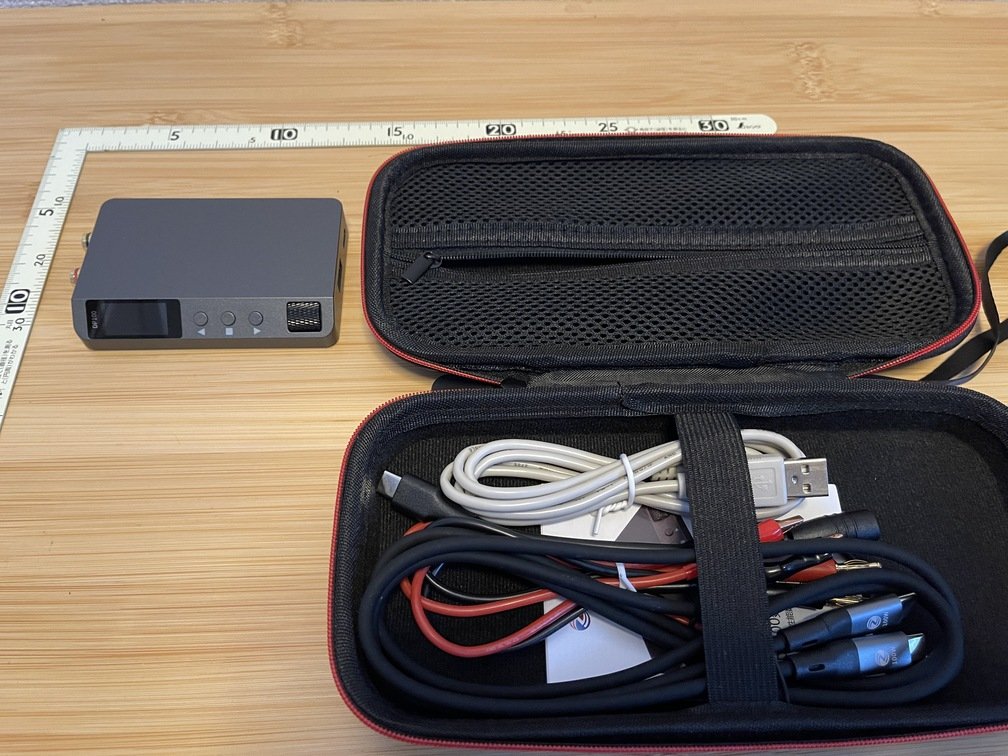
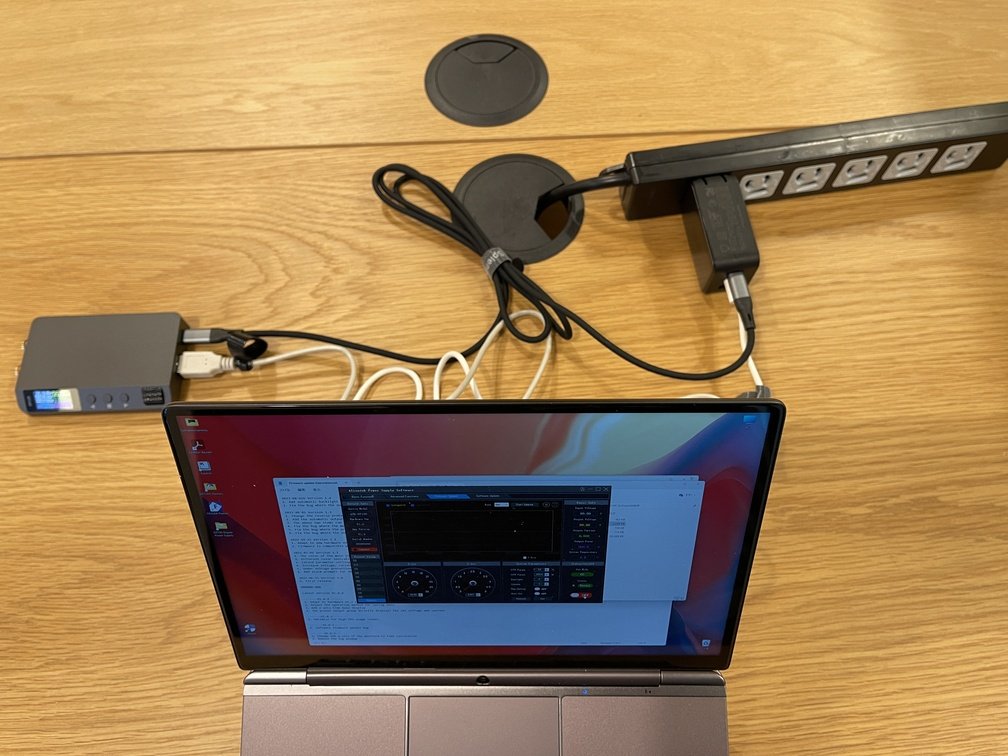
|コンパクトなパッケージ|様々な電圧パターンを生成|これがあれば可変出力タイプは不要?|
- **特徴**
 |
 |
 |
|みんなはこれが目当て?|老害の本命|PC版-Wizadry|
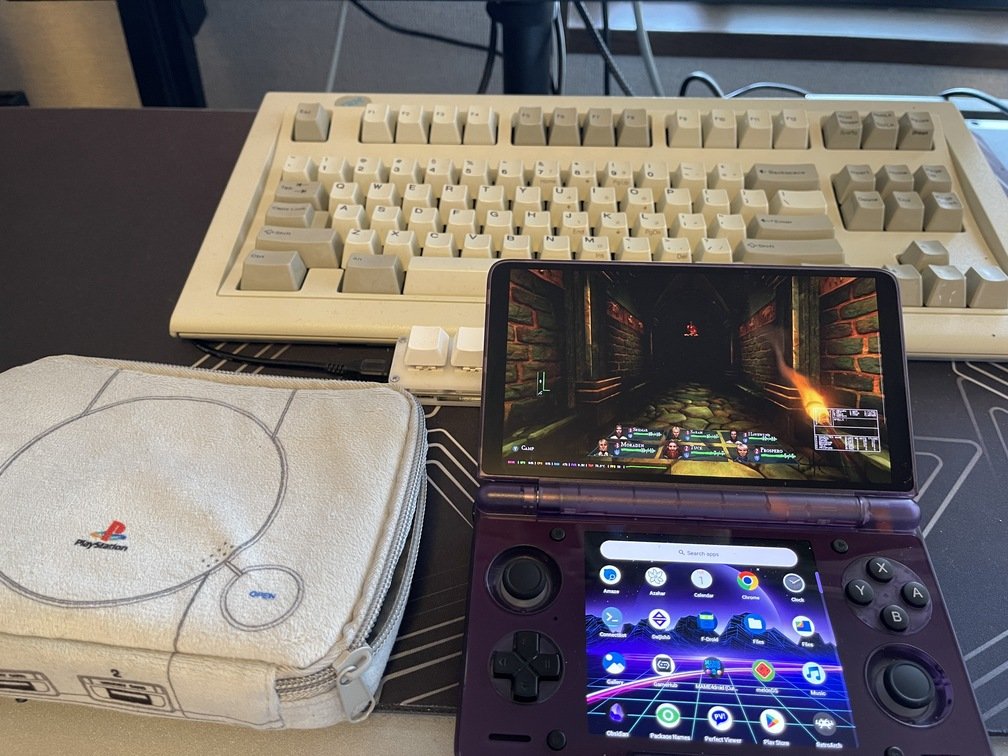
**老害**は、ゲームは昔は大好きだったけど今はそれほどでもない。ただ、グラフィックボードが顕著な例であるが、コンピュータ業界においての**テクノロジードライバー**であることは間違いない。なので、ゲーム関連業界の特に**ハードウェア関連**はこまめにチェックしている。
 |
 |
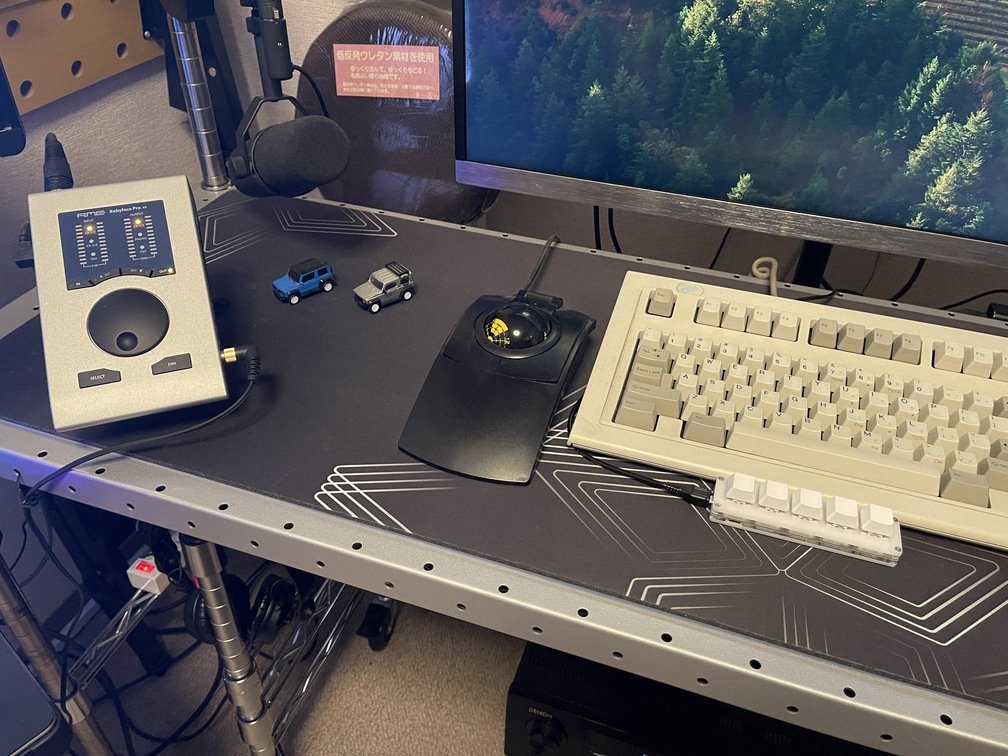 |
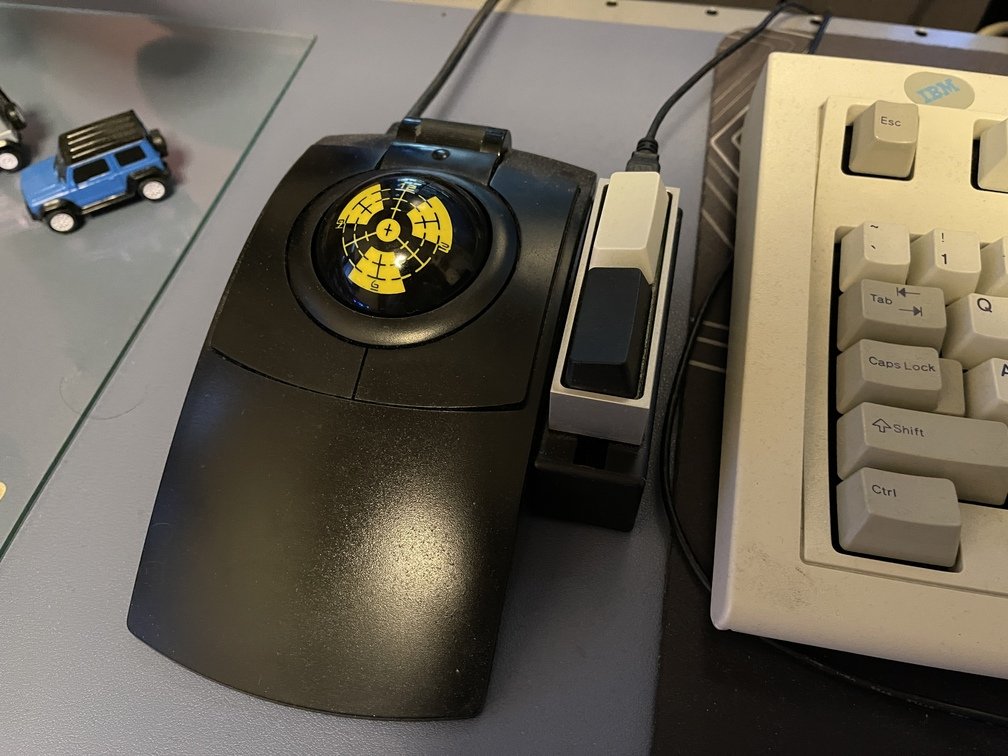
|Made in USAのかほり|外部キーと組み合わせる|左手で使う|
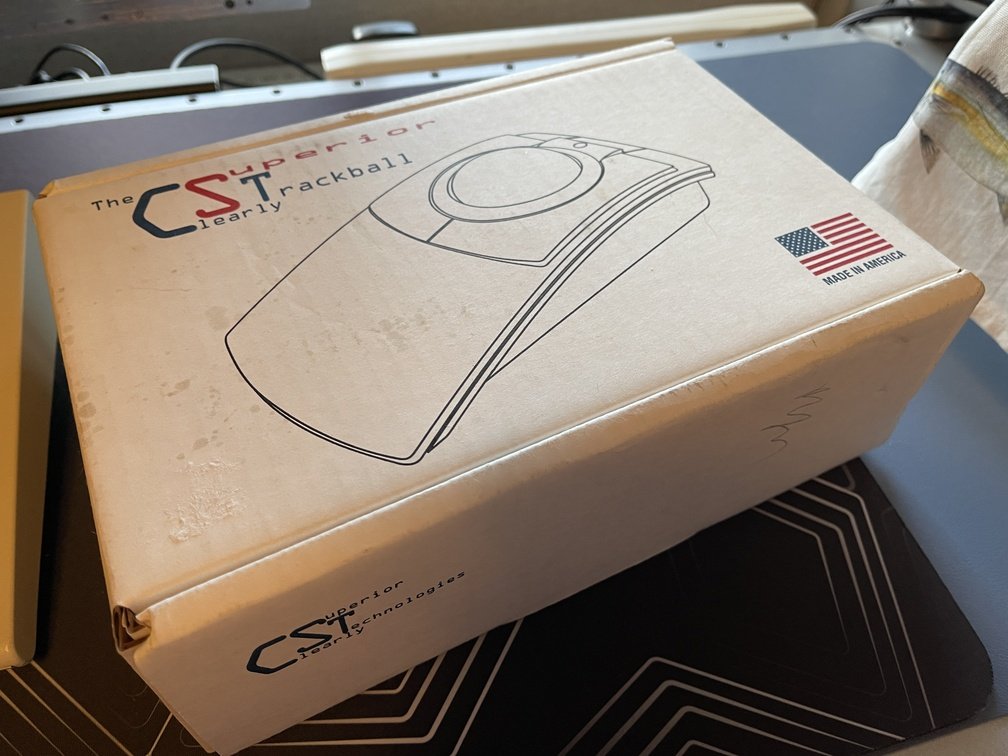
`Kensinton`社のトラックボールはよく話題に出るが`CST`が話題に出ることはあまりない。このトラックボールを愛する理由は、`Made in USA`であることとボール自体が57mmなので、ビリヤードの球に換装出来るのだ。一時期の`Kensinton`のも出来たが、最近はできないのは光学式になったため、表面処理が必要になったのが理由だろう。
 |
 |
 |
### Groovy-IoT
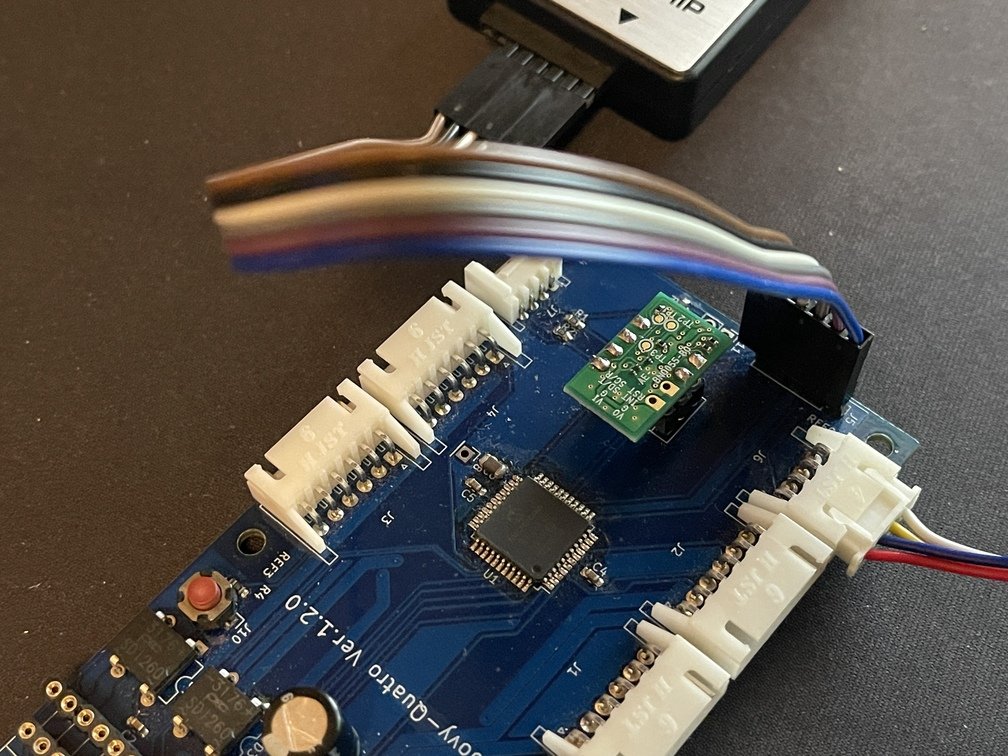
Groovy-IoTはUSB-Hubとほぼ同寸なので、スペーサを立ててそのまま締結する。スペーサの位置決めは予め、Groovy-IoTに仮止めしてからUSB-Hubの上にエポキシ樹脂で固めるようにする。Groovy-IoTはMCP2221aベースのデバイスなので、ここを起点にさらに別のデバイスを接続することができる。
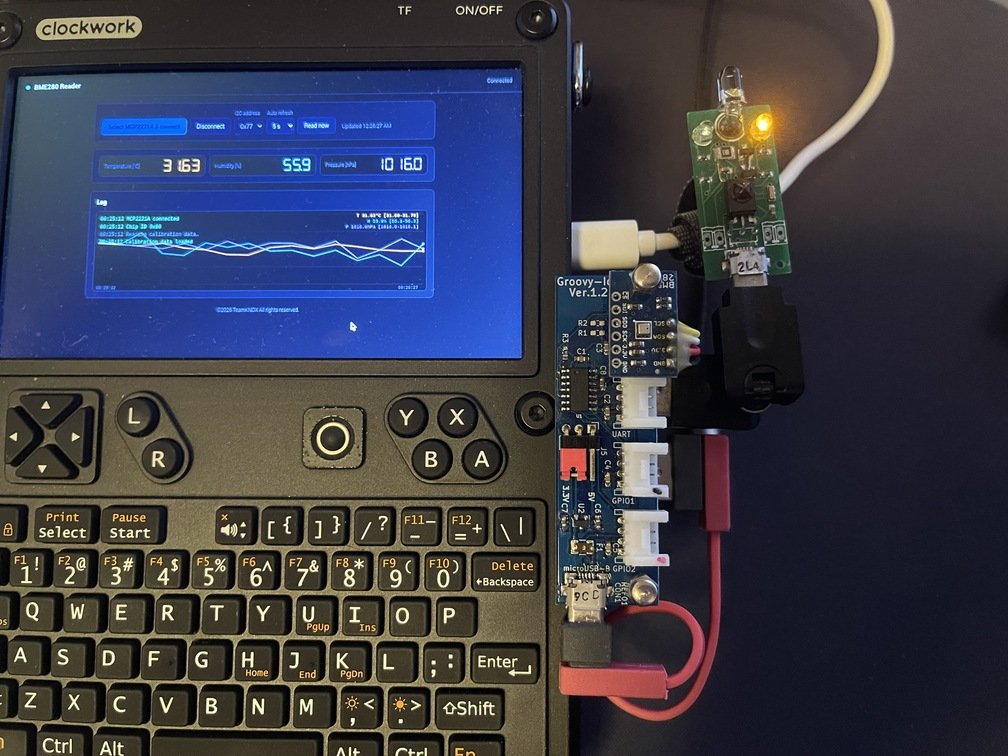 |
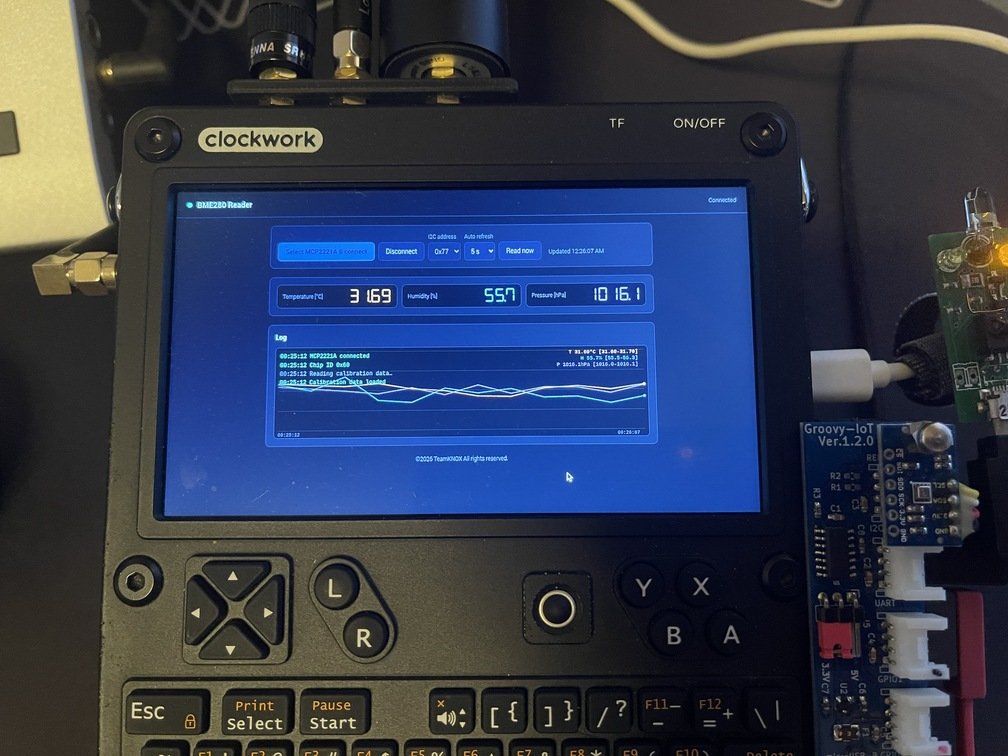 |
|時系列データ(台風通過中)|センサは共締め|
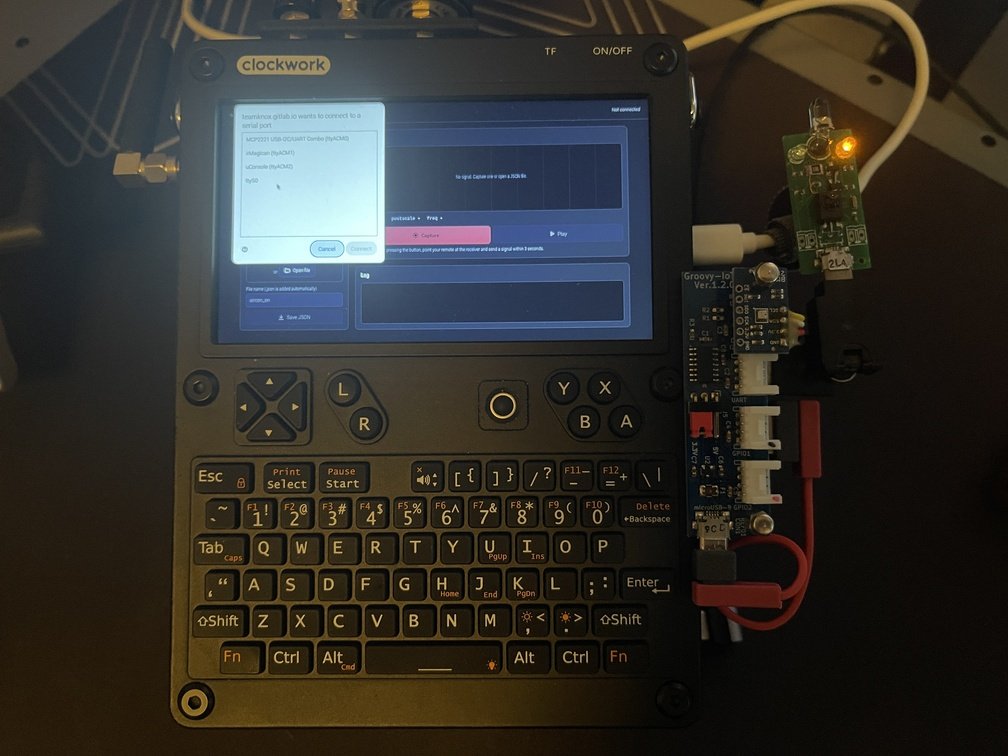 |
 |
|ttyACM|機能追加を検討中|
 |
 |
 |
|来訪日時|オーダ|価格|キャッシュレス|
|---|---|---|---|
|2026-11-15 11:45|コンボM|1970円|全般OK|
ランチの時は黄金家に行く途中にあるので、強い意志でそこに行かないと必ずここに引っかかる。夜は行く勇気が湧かないが、ランチでは結構な数、利用している。
 |
 |
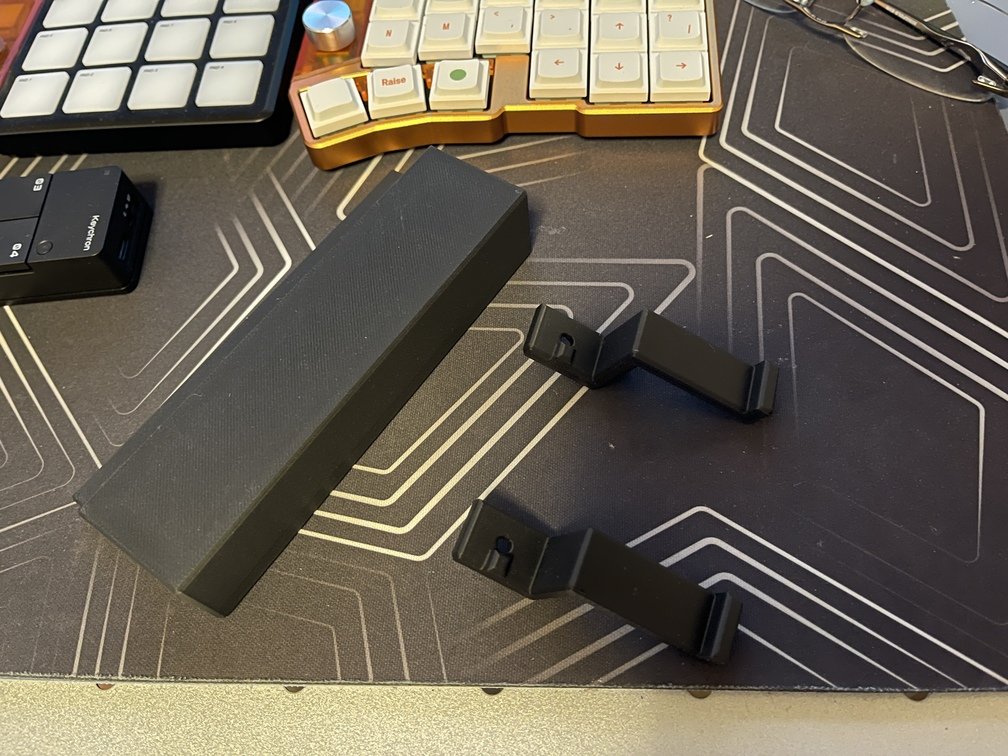 |
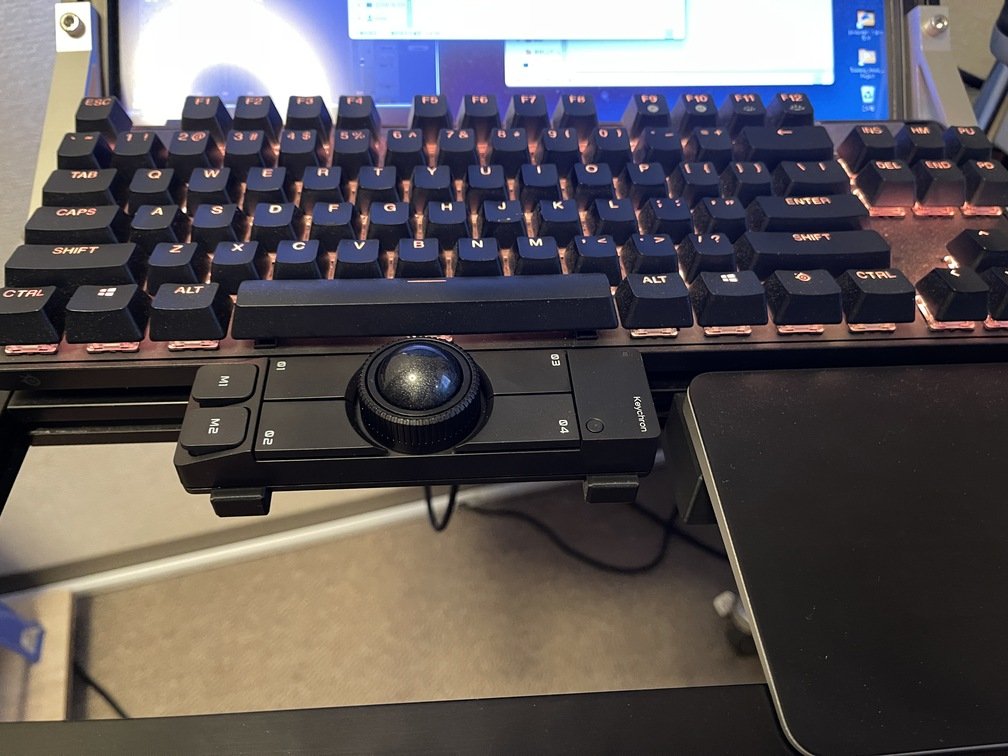
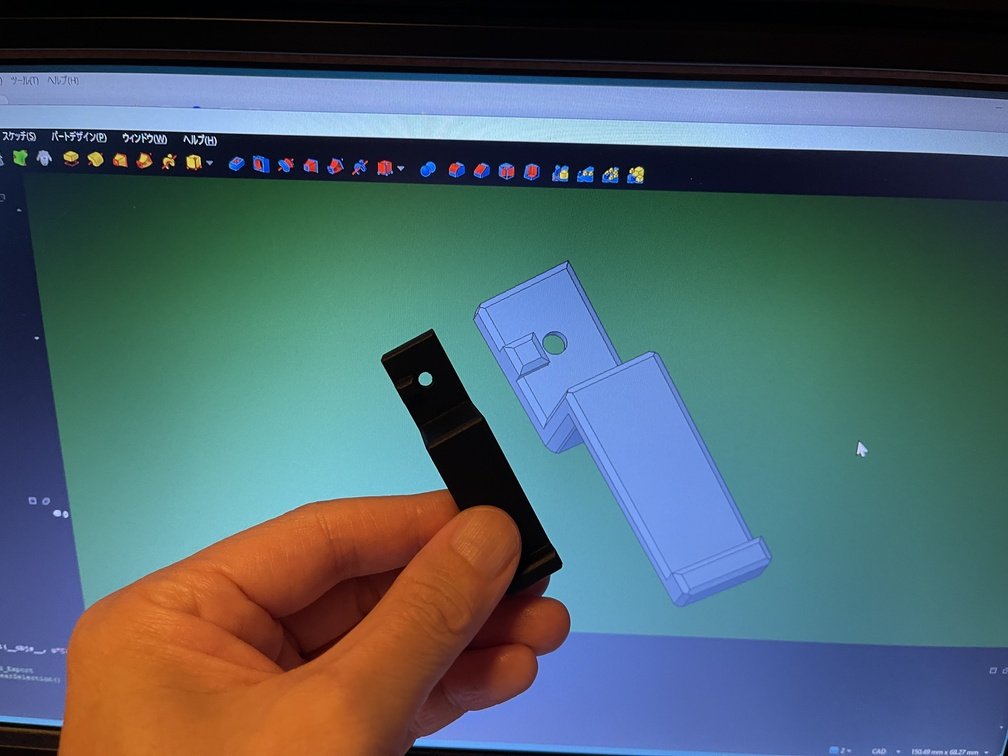
|Deckへの設置|新マウントの設計|古いマウントはちょっと大きかった|
これはお持ちの方も多いかと思う。自分は他のデバイスでも使うかなと思ったので、3台買ってしまったが使っているのは1台である。ただ、トラックボールのメカ機構とプログラマブルキーや複数ホスト(PC, タブレットなど)での対応が可能なので使い道はかなりあると思う。
 |
 |
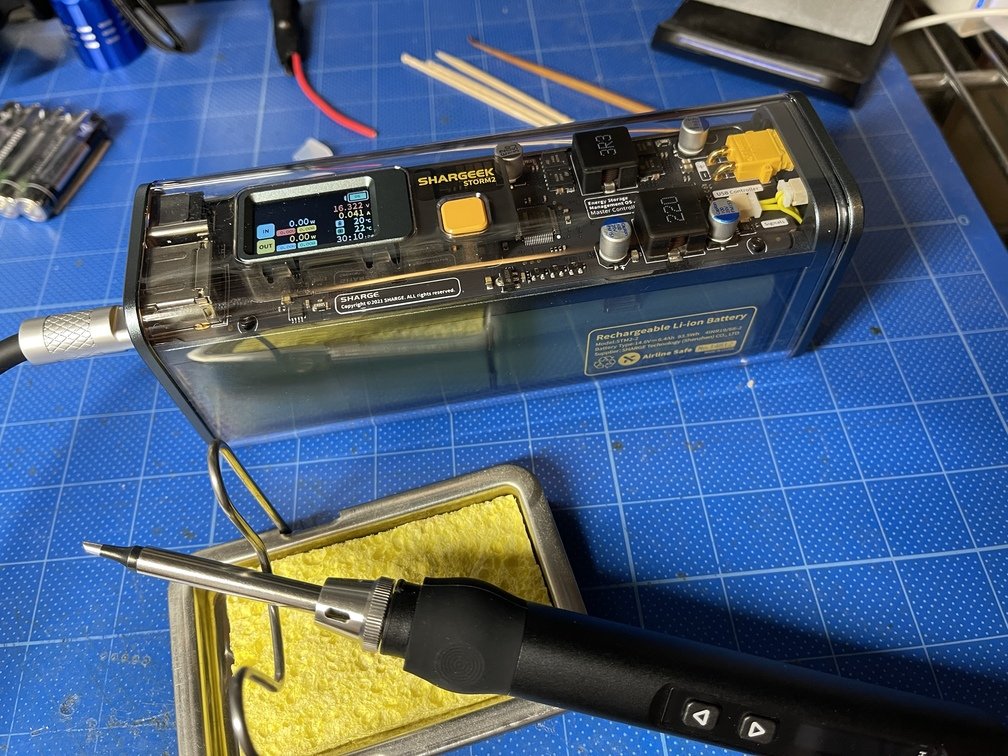 |
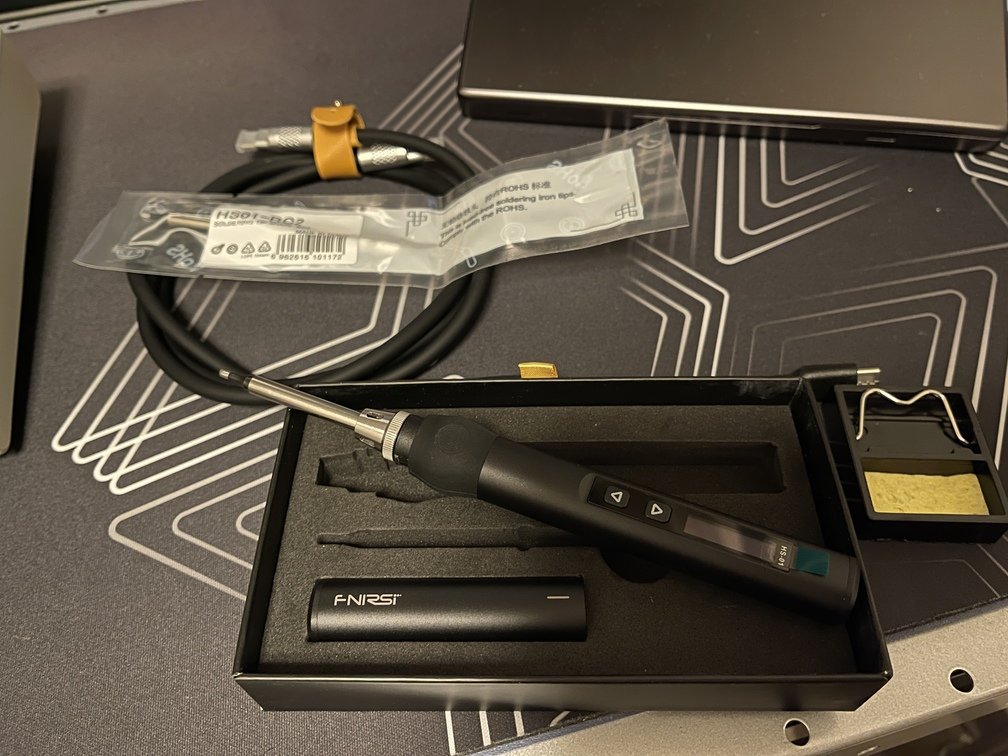
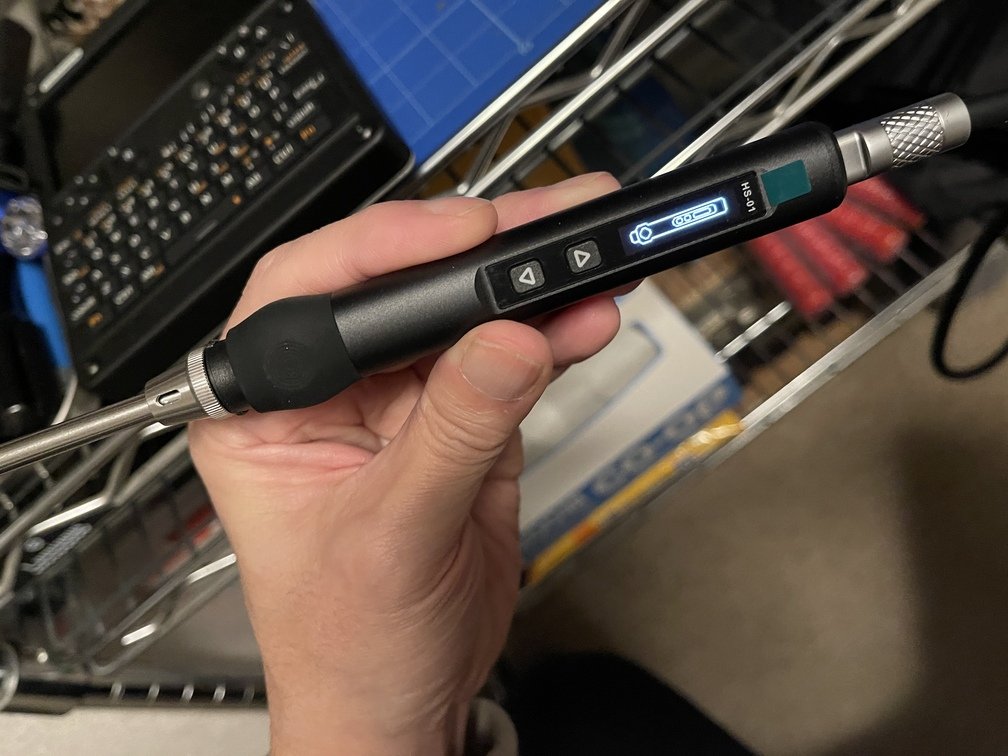
|しっかりした作り|瞬時に温度上昇|完全携帯型|
`Life goes mobile.`とは、**老害**が好きなノキアのコピーだ。**すべてモバイルになる**が意訳だろうか?モバイルガジェットは大好きなので、その文脈で買ってみた。しかし、無職になり引きこもりな**老害**には、あまり使い道がない。どうしても、作業机ではんだ付けが出来ないときだけの出番だ。買ってから1-2回だろうか?
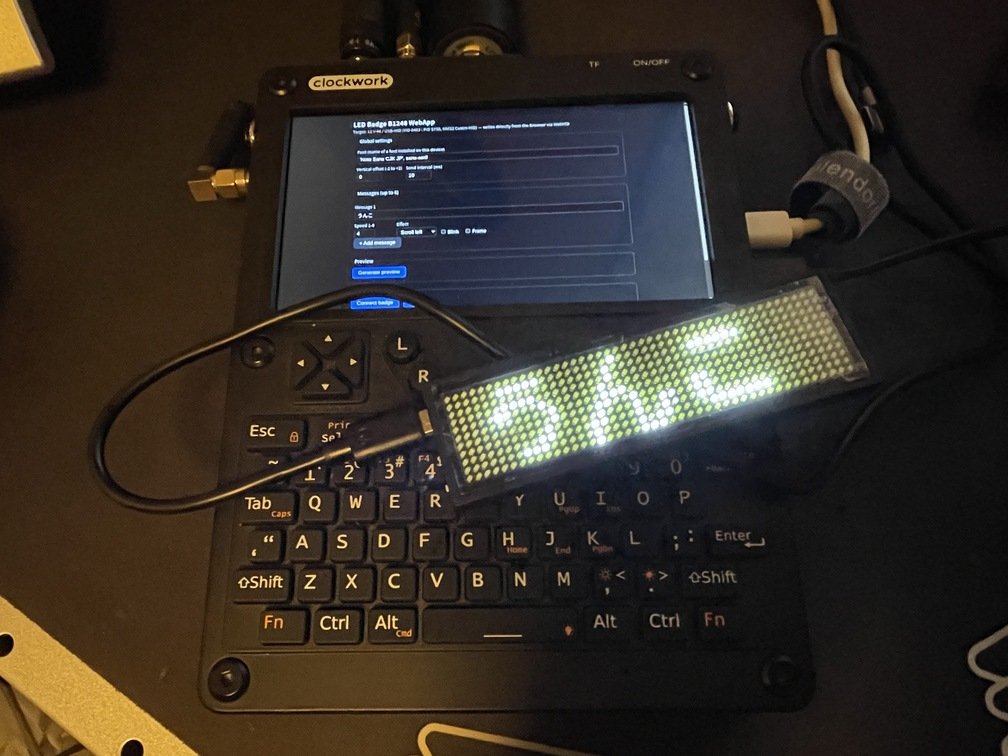 |秋葉原のShigezoneで購入したLEDバッジ。日本語が正しく出るようにオリジナルを[フォーク](https://gitlab.com/teamknox/led-name-badge)した。この元ネタの解析が無ければ、本アプリは作れなかった。ありがとうございます。