Hardware
はじめに
RoboCar-TriClopesで使っている電装部分の解説をおこなう。Hardwareと言うと、別記のMechanicsも含む解説も見受けられるが、老害は物理的な機構部分をMechanics、電装部分をHardwareとして分けている。Electronicsと言っても良いかも知れないし、Mechatoronicsなる言葉もある。
基板
基板で機能は決まる。ここでは、TriClopsで使っている基板を紹介する。これらの基板は積み重ねることにより集積度を上げている。下から順に紹介する。
- モータコントローラ(
Groovy-Quatro)
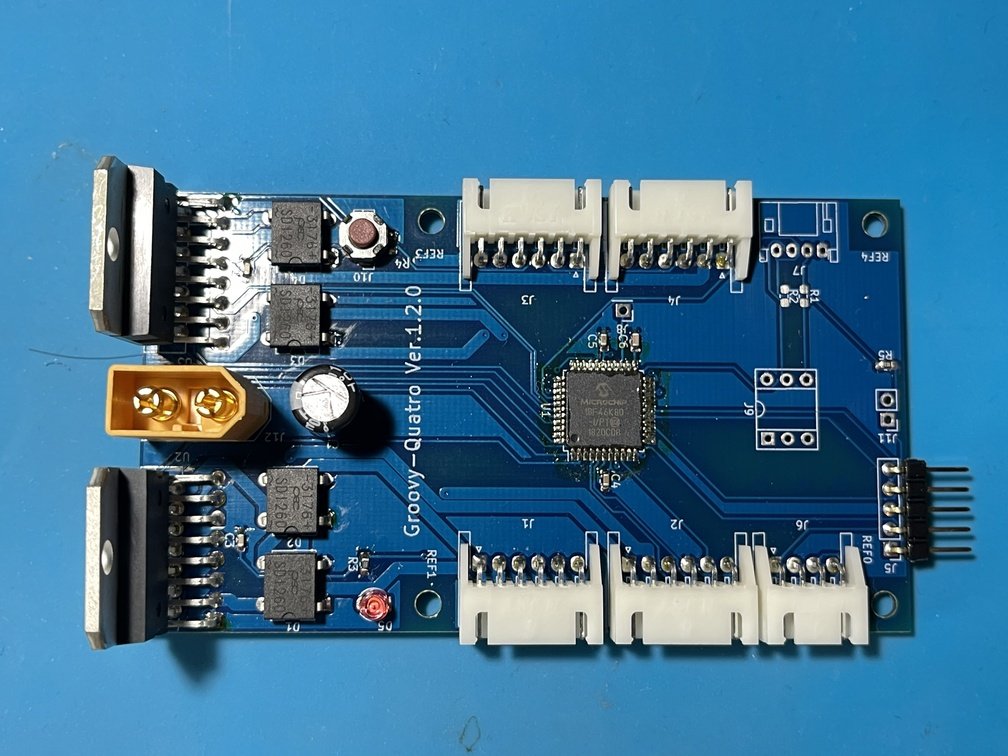
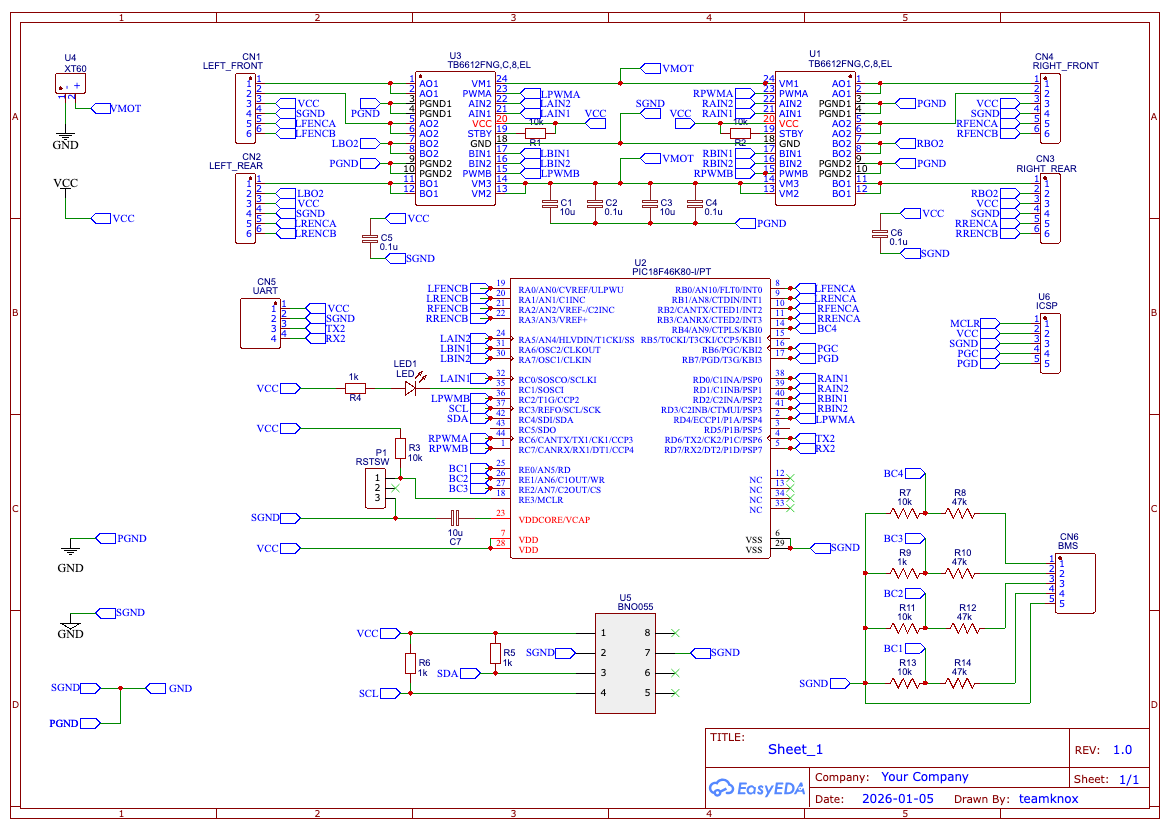
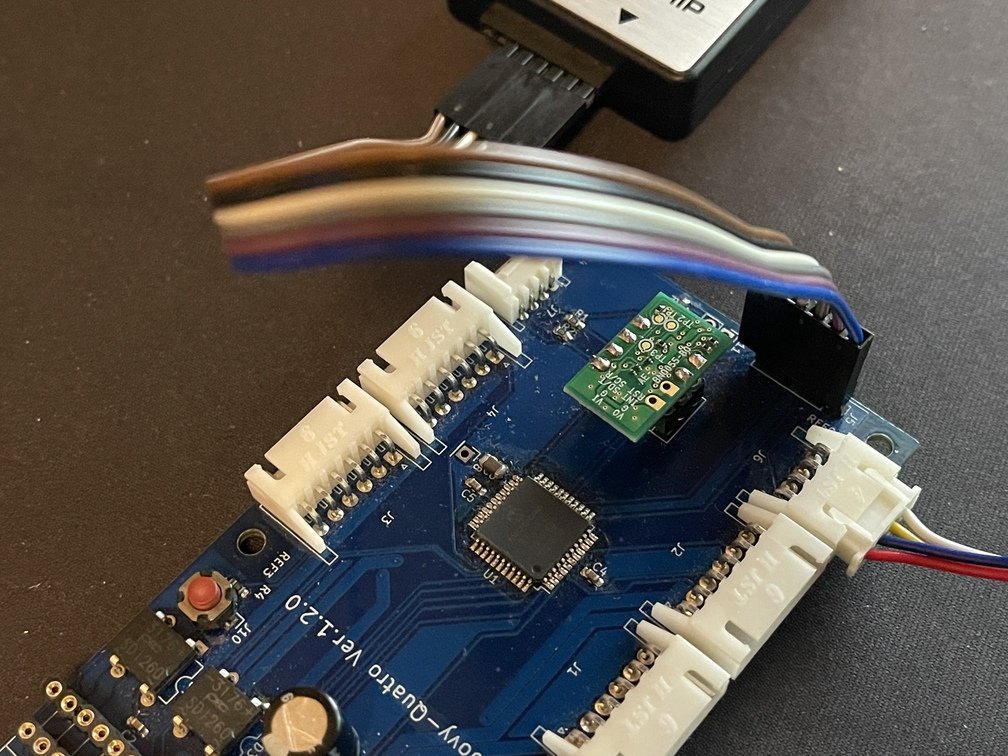
モータコントローラの回路や基板設計は老害自身の手による、制御用のファームウェアもだ。ただ、ファームウェアの品質は極めて低く、初期に搭載していたIMU(BMX055)のI2C制御が未実装だった。そんな中、FAのプロが実装してくれた。それに速度サーボ, BNO055対応などを追加して現在に至っている。
| モータコントローラ | 回路図 | IMU |
|---|---|---|
 |
 |
 |
| モータドライバ換装前 | 参考図 | ひっくり返して実装 |
Hardwareの中では中核になるボード。主な機能は以下のとおり、
-
4ch DCモータ or BLDC(Nidec 24H) モータ制御
Mechanicsのページで解説したDCモータあるいはBLDC(Nidec24Hモータ)を独立して4ch制御可能、混在は不可。 -
エンコーダ読み取り
モータ内蔵のエンコーダを独立して読み取り可能 -
9ch IMU
BOSCH製 BNO055搭載により、姿勢制御が可能 -
抵抗分圧+ADCによる駆動電源監視
最大4セルリポバッテリの電圧監視が可能。これにより過放電を未然に防止。 -
モータドライバの換装
モータドライバ モジュール化 実装(換装) 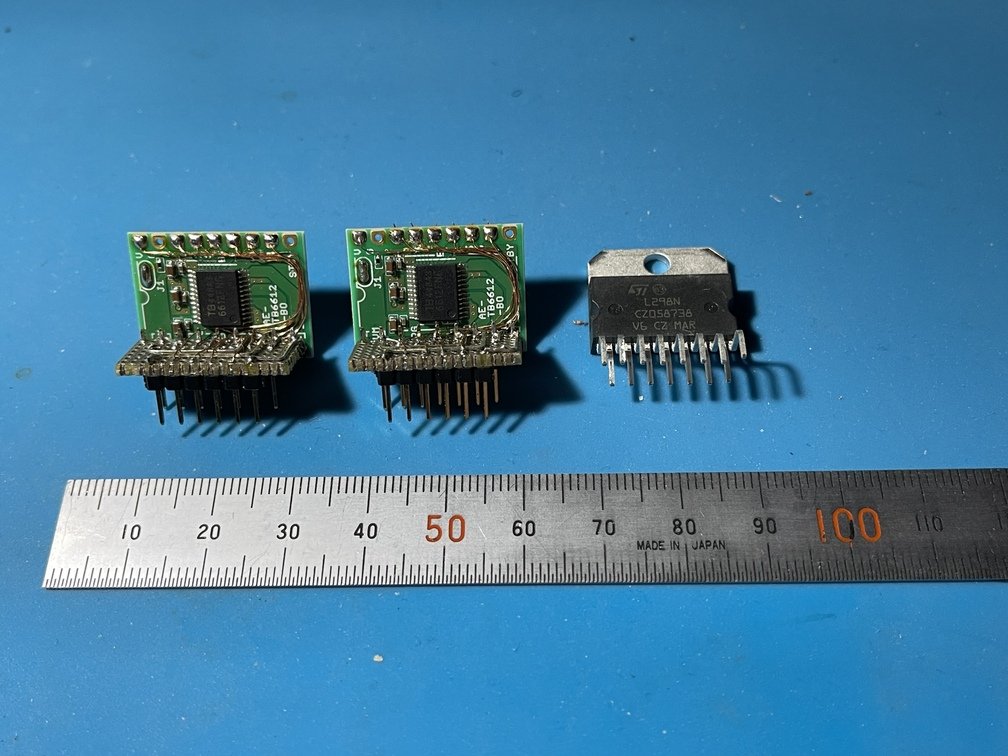
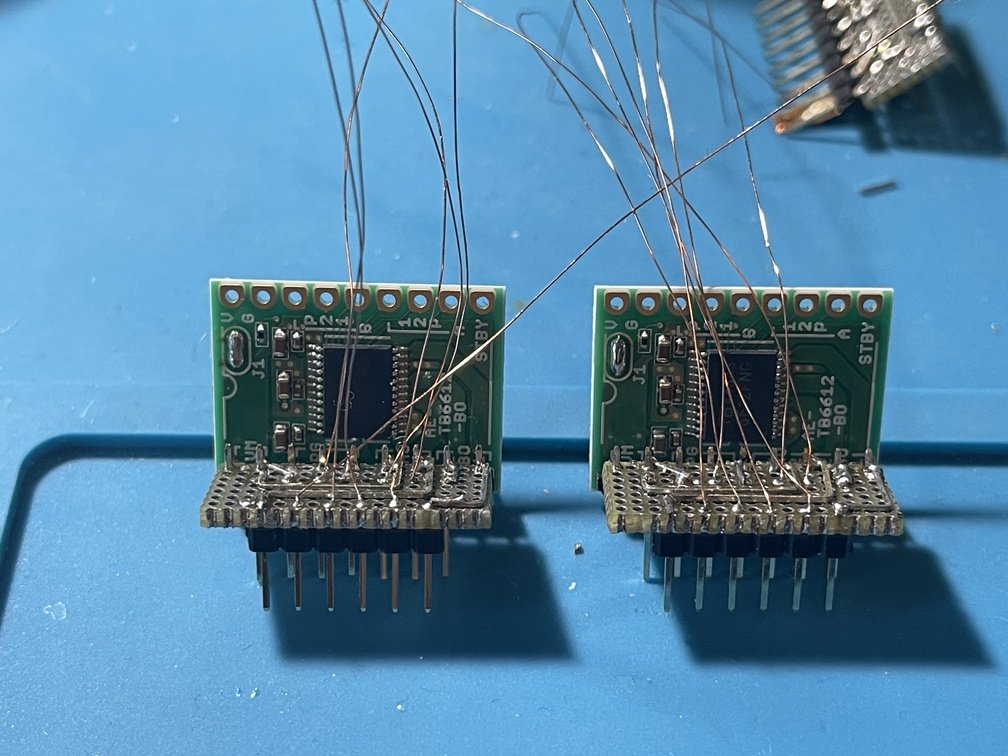
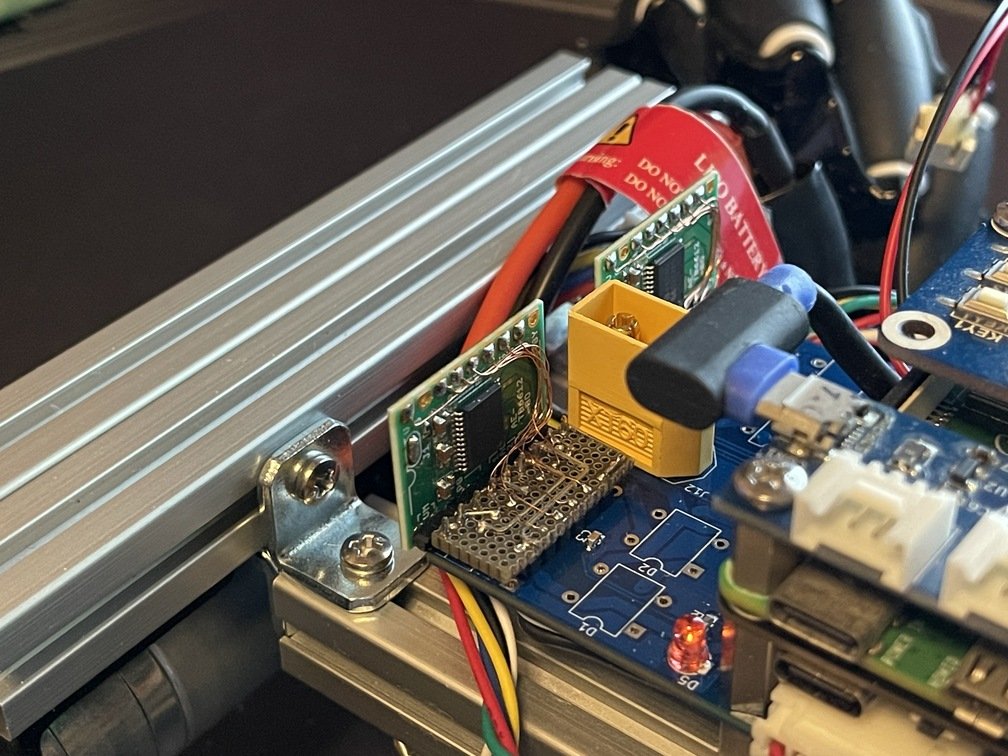
TB6612とL298N ややこしい配線 モータコントローラにL298Nから換装 モータドライバをL298Nから、TB6612に換装した。これにより、電力効率が高まりモータスピードが大幅に向上したため、ギア比を変更するためにモータを交換した。
L298Nを外し、そのまま載せ替えるためピン互換化を試みた、思ったより大変な作業だった… -
Pisugar 3 Plus
PiSugar3 Plus 配線中 組込んだ様子 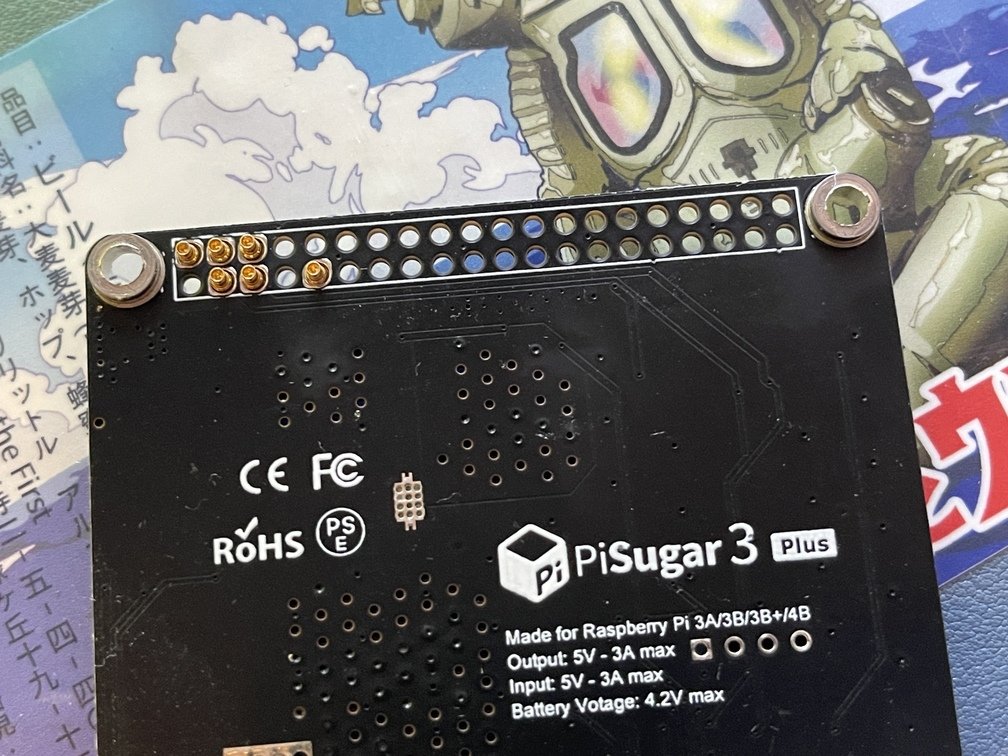
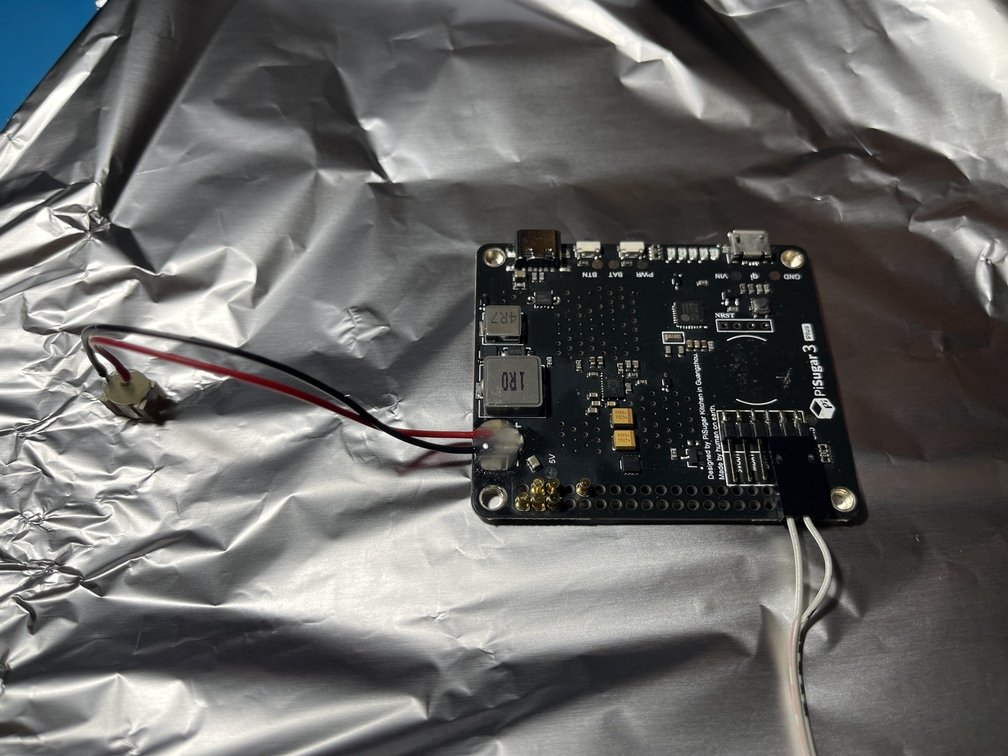
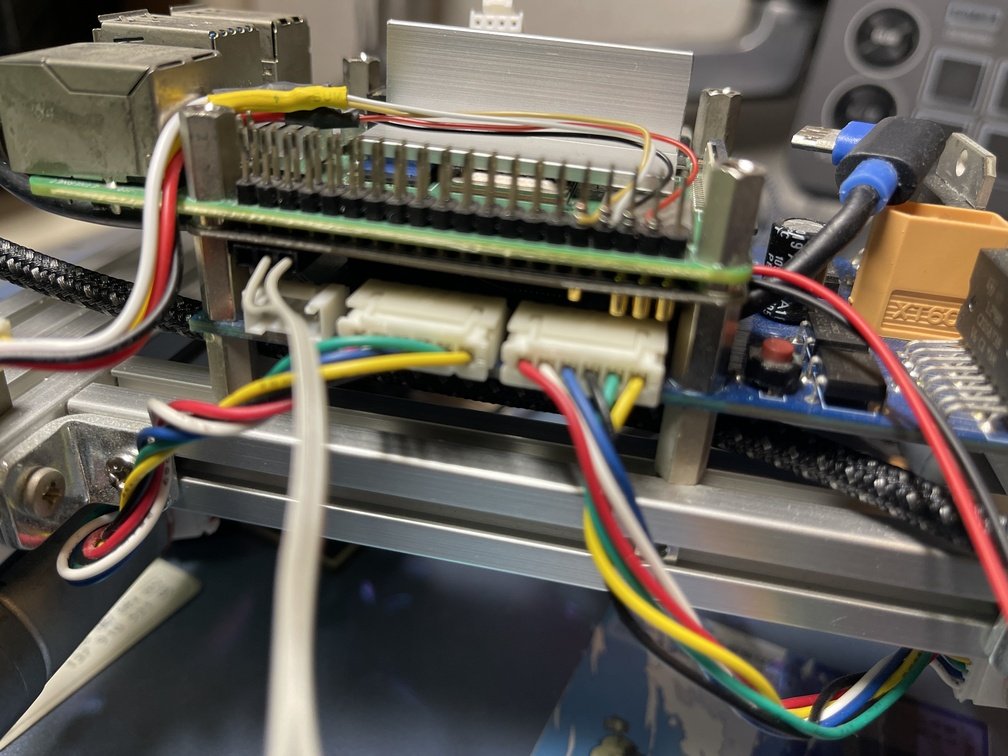
ロゴマーク ハンダ落下防止のアルミ箔の養生 ギリギリの高さで組込み ラズパイ用のバッテリ駆動ボード。スタックして使うためにコネクタ部分の改造を行った。付属のリポバッテリも5000mAhから10000mAhに強化した。