Mechanics
概要
Mechanicsは、主としてロボの機構を指す。外観を決める大きな要素と共にロボットの物理的な動作の大部分を決める大切な要素だ。ここではメカナムホイールと言う事で、話を進めていく。
| メカ部分 |
説明 |
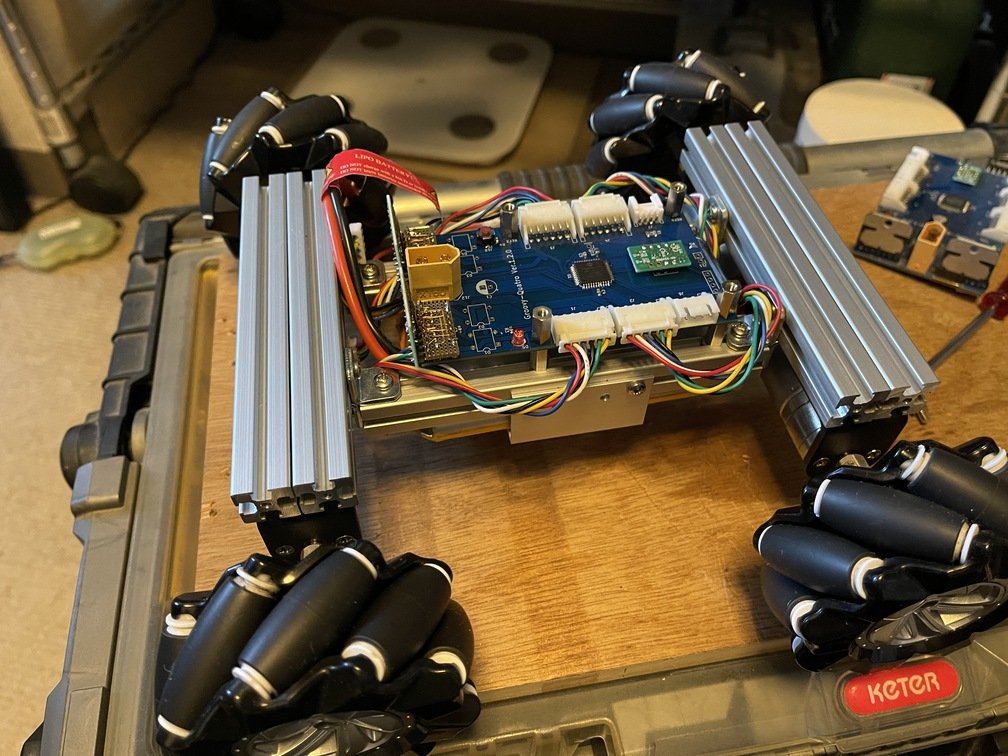 |
メカ部分の組み上げとモータ制御基板とモータへの配線まで |
フレーム
フレームはリジット構造となっていて、ミスミの15mmx15mmx130mmのアルミフレームx6本の組み合わせだ。特徴的なのは、ビームとして前輪部と後輪部を結ぶフレームにL字金具を用いて、段を付けて高さを落としていることだ。これにより、車高を落とすことが出来、重心を低下させ安定性が増すと共に見た目もスッキリする。
| L字金具による段差 |
説明 |
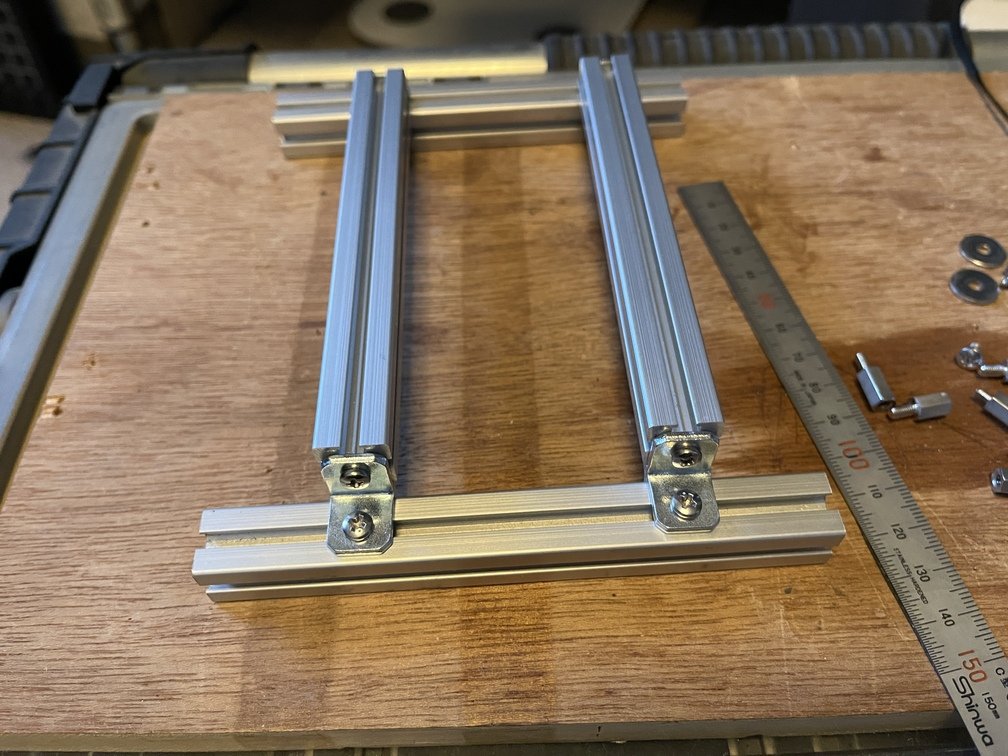 |
写真ではひっくり返してあるが、L字金具による段差 |
| スペーサの取付-1 |
説明 |
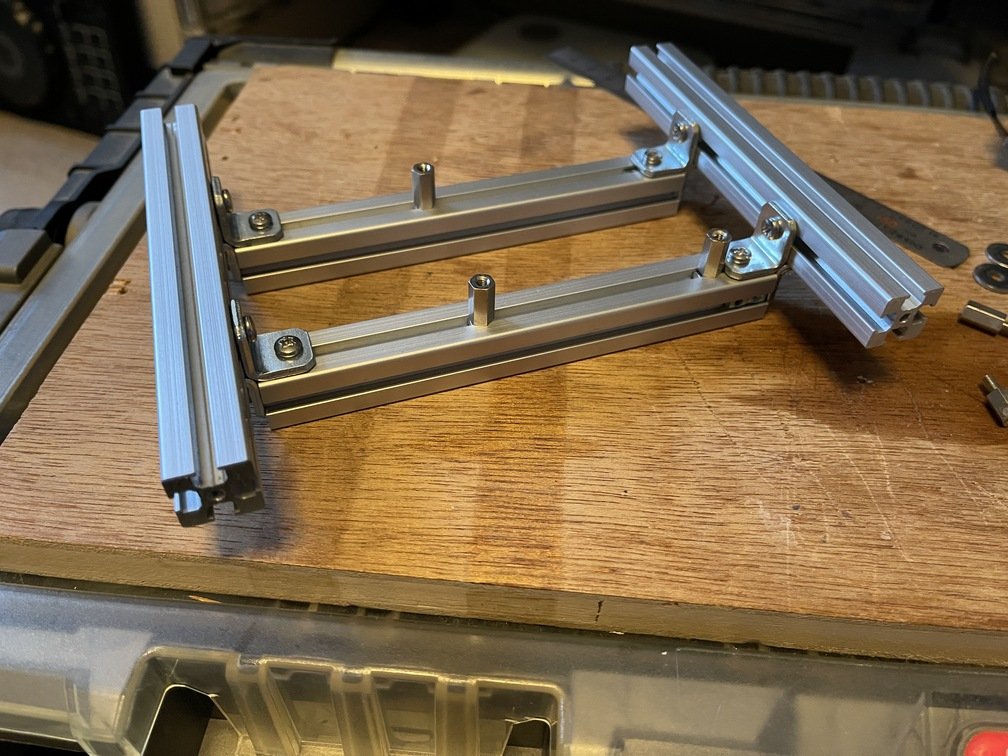 |
モータ制御基板取り付け用のスペーサの取付 |
| スペーサの取付-2 |
説明 |
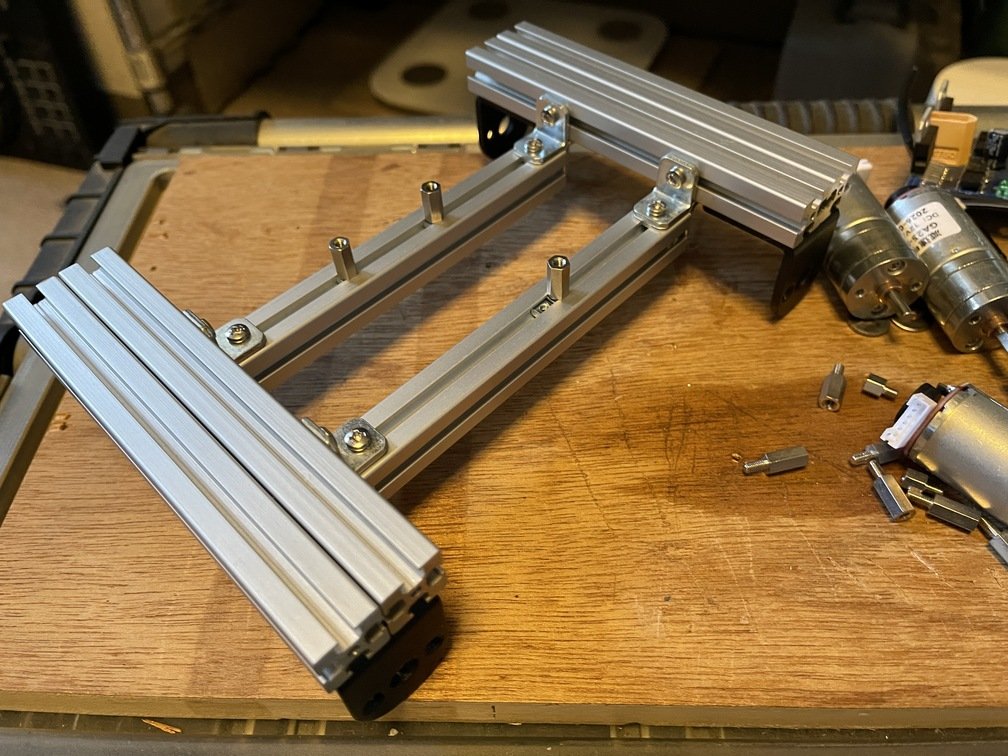 |
フレーム全体を左前方から見たところ |
モータ
| モータ外観 |
説明 |
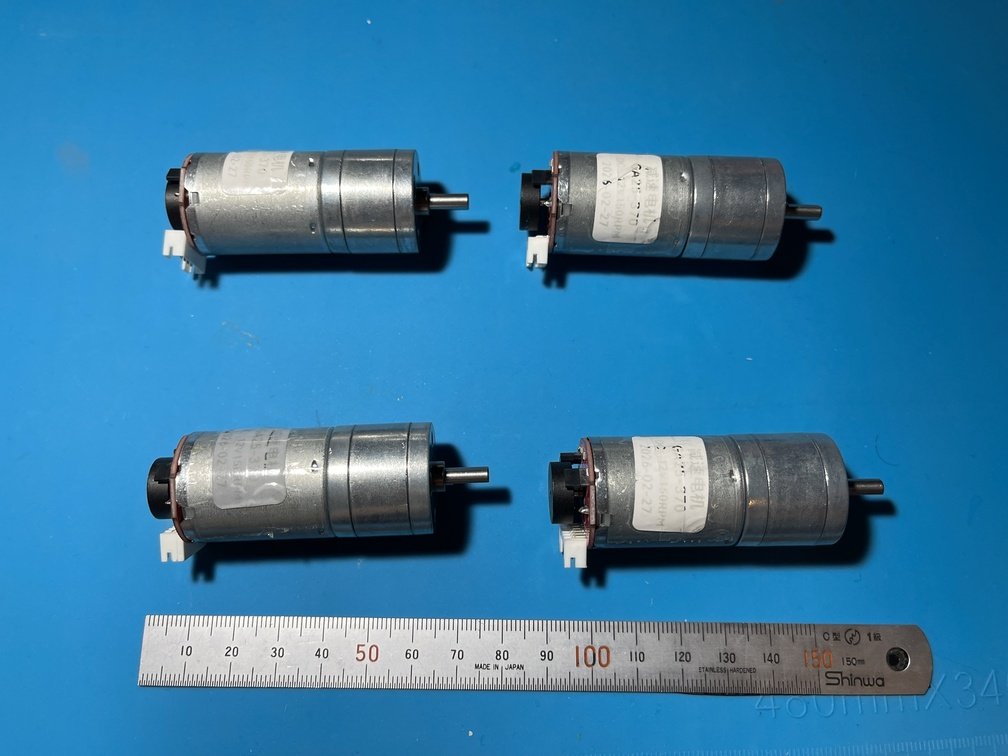 |
モータは直径が25mmのギアードモータを使っている。このタイプだ。正確に言うと、この商品ズバリではない。要は25mmの直径で、12V、エンコーダ付きを使うということだ。アリエクで入手できるが、アリエクだとショップがいつの間にか無くなっているので注意が必要である。ギア比は現在は150rpmのに落ち着いた。これも変遷がある。最初は400rpmを使っていたが、モータドライバを換装したら一気に効率が良くなり、高速化され制御がしにくくなった。そこで、270rpmにしてもまだ速い。そこで150rpmに落ち着いたというわけだ。 |
| モータの取付-1 |
説明 |
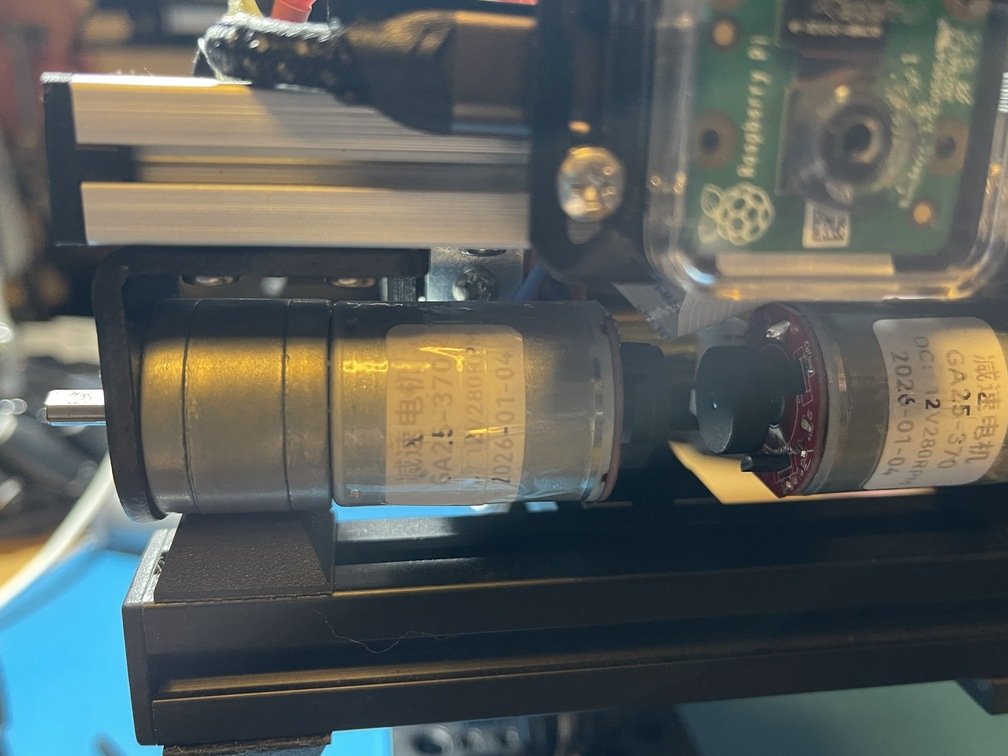 |
次にモータの取付方法をみてみよう。マウンタにこちらのパーツを使う。これをフレームの溝にナットを通して固定する。このマウントパーツ自体でフレーム同士も固定する。 |
| モータの取付-2 |
説明 |
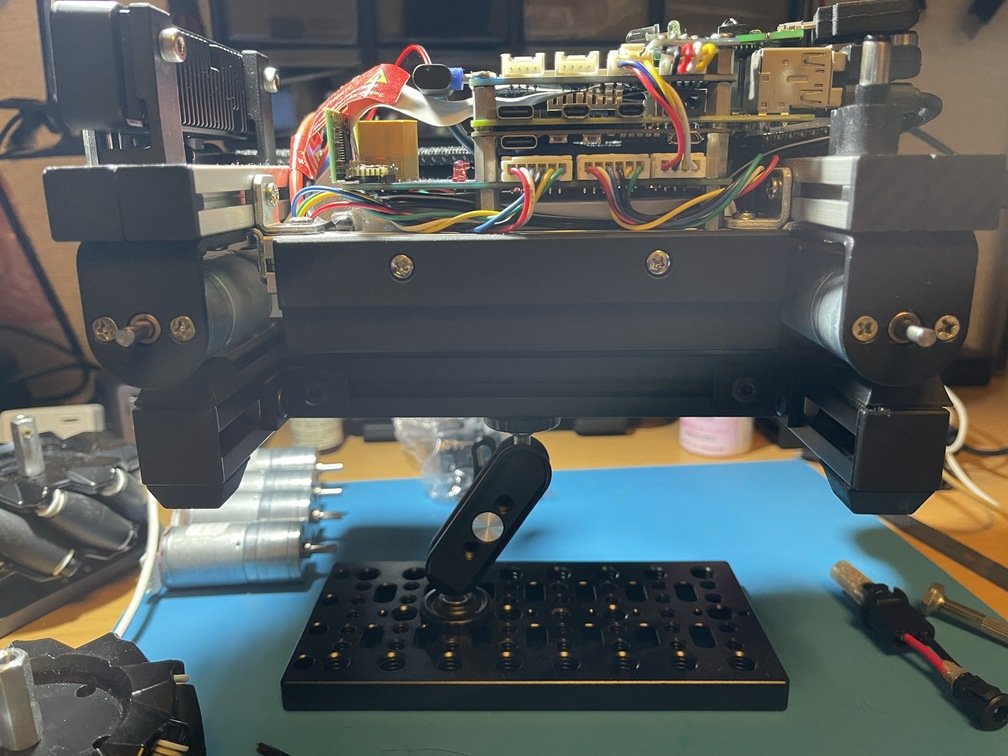 |
モータは前後に配置する、配置したイメージは写真のようになる。 |
メカナムホイール
| 締結部 |
説明 |
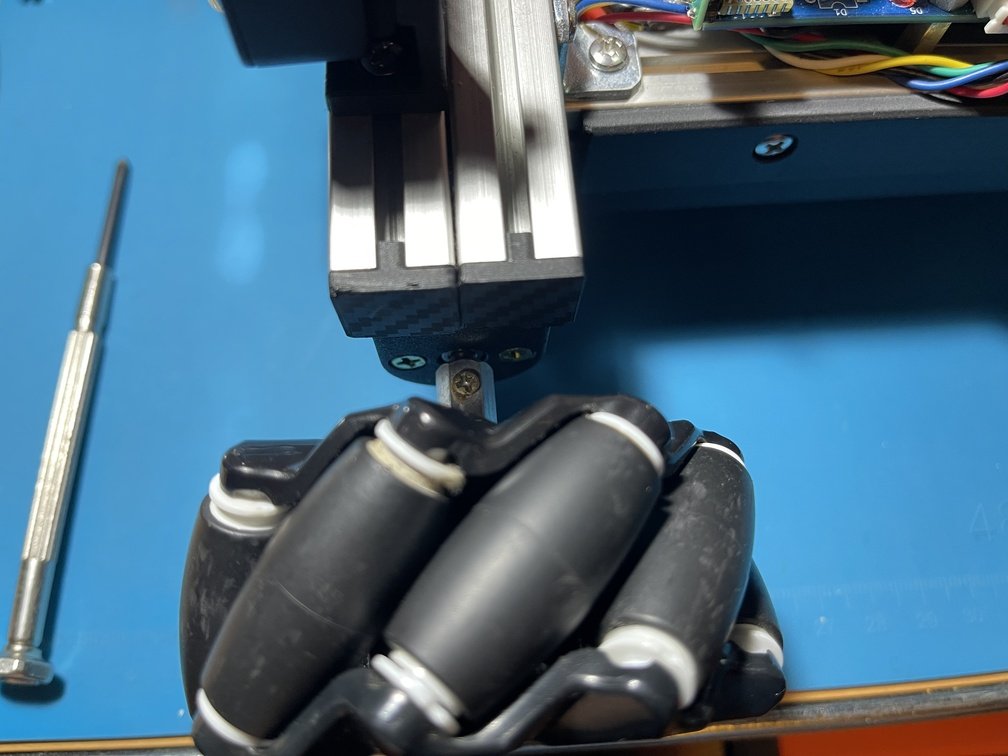 |
ロボカーを特徴づけているのが、メカナムホイールである。メカナムホイールはギアードモータに同軸上に締結する。固定時はネジ止め剤を塗布する。 |
| ホイールの配置 |
説明 |
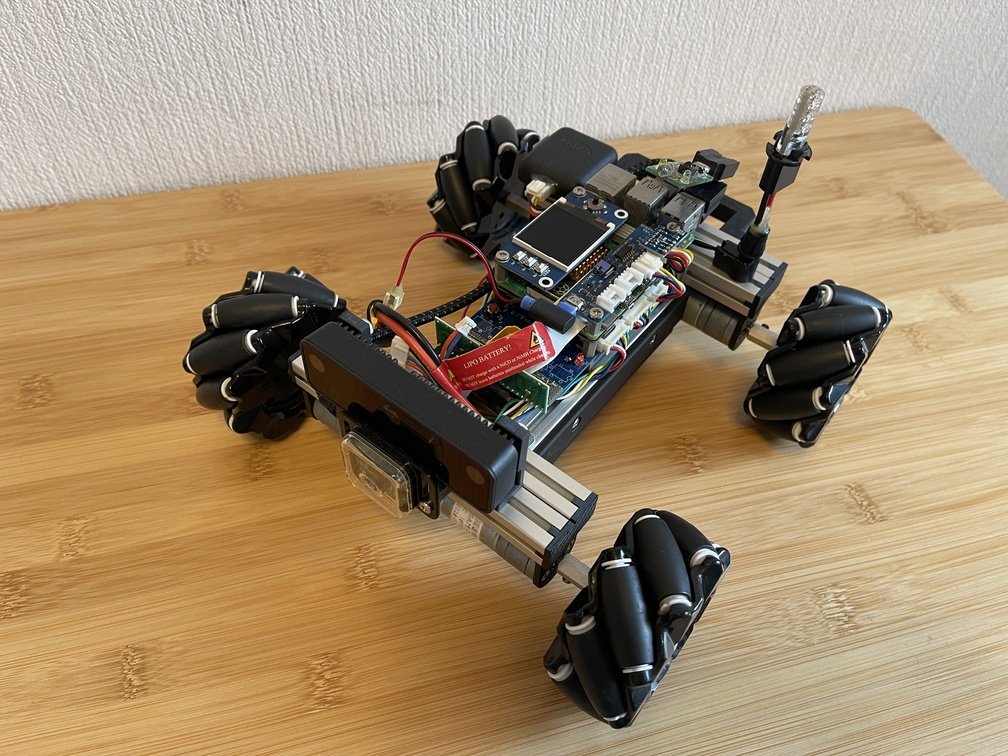 |
ホイールの配置にも注意する。ホイールに斜めに配置された樽上のサブホイールがXになるようにホイールを配置する。この配置により独特な動きが実現する。 |