Hardware
はじめに
RoboCar-TriClopesで使っている電装部分の解説をおこなう。Hardwareと言うと、別記のMechanicsも含む解説も見受けられるが、老害は物理的な機構部分をMechanics、電装部分をHardwareとして分けている。Electronicsと言っても良いかも知れないし、Mechatoronicsなる言葉もある。
電源
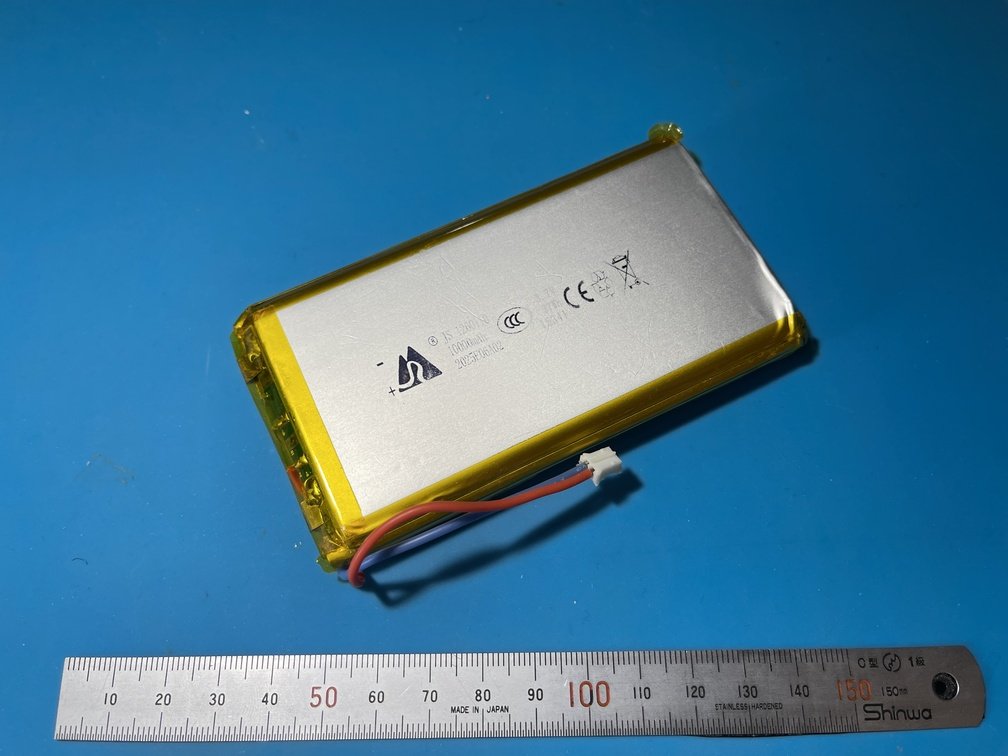
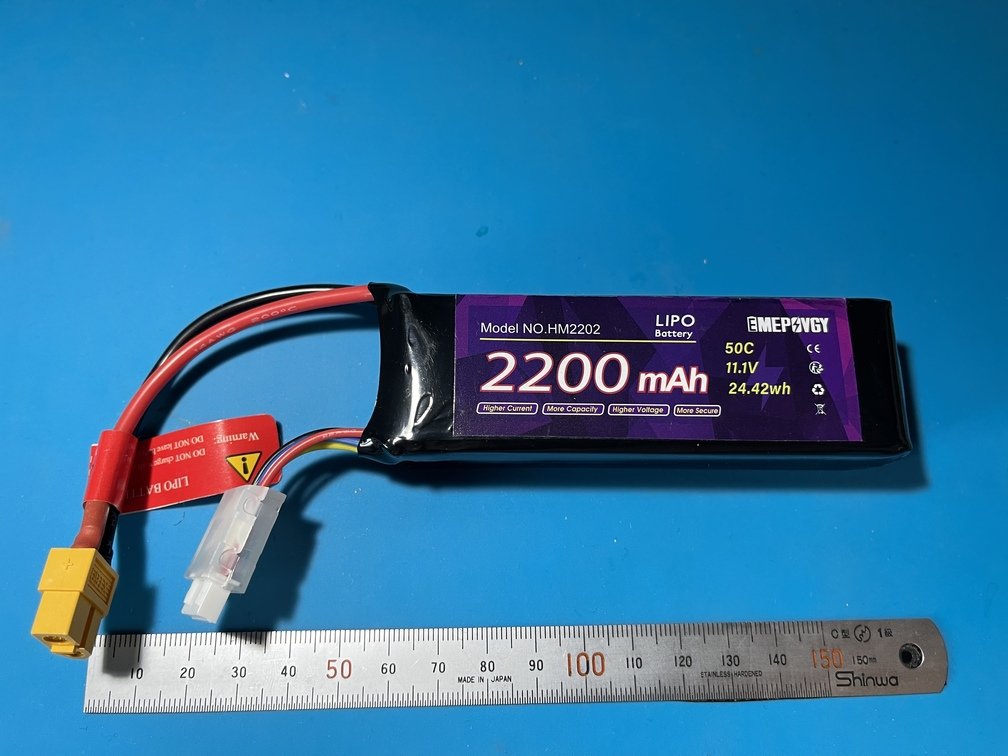
電気系はナニワトモアレ、電源がないと動作しない。最初に電源について解説する。電源は大きく分けて2種類ある。駆動系と制御系に大別できる。駆動系のバッテリは専用充電器で充電する。制御系は給電時に自動的に充電される。
- バッテリの種類
| 制御系 | 駆動系 | 充電器 |
|---|---|---|
 |
 |
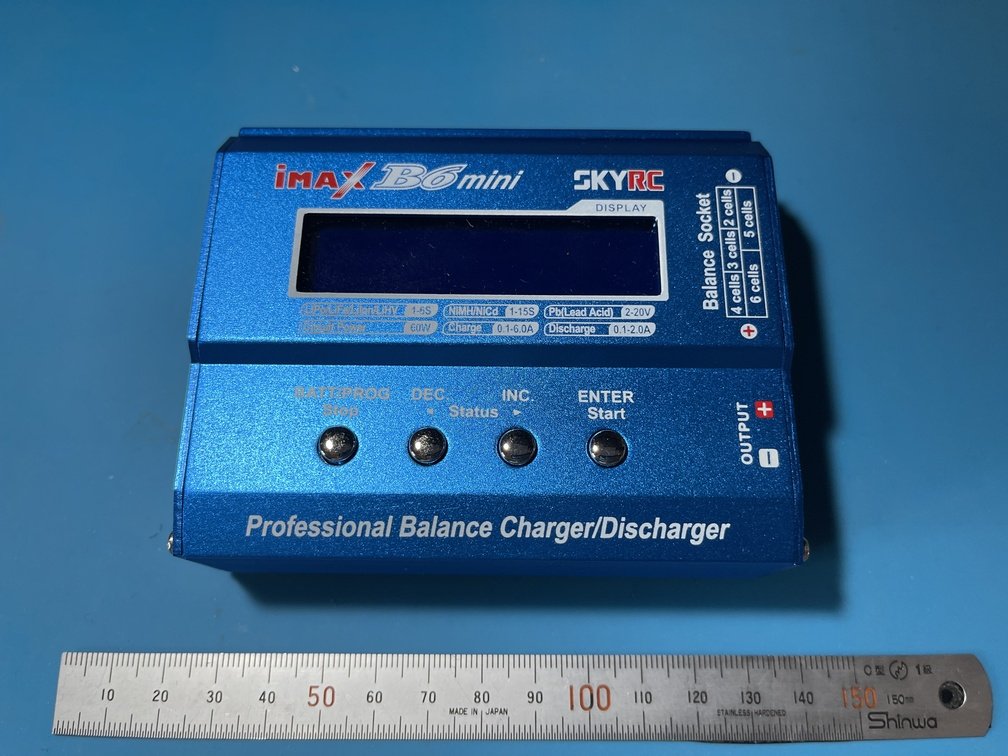 |
| リポ全景 | リポ全景 | 充電器全景 |
| 種別 | 電圧[V] | 容量[mAh] | 用途 |
|---|---|---|---|
| 駆動系 | 11.1=3.7x3 | 2200 | モータ駆動 |
| 制御系 | 3.7 | 10000 | 制御系全般 |
- 注意
老害は、リポバッテリは、それほど詳しくないので、取り扱いに関してはそれなりに神経を使っている。駆動系に関しては充電は市販の充電器を使い、充電中は目を離さないようにしている。制御系に関しても、昇圧に関しては市販のボードを利用している。ただ、電源供給方法の改造や電池の増量をしているが、これは自己責任となる。
基板
基板で機能は決まる。ここでは、TriClopsで使っている基板を紹介する。これらの基板は積み重ねることにより集積度を上げている。下から順に紹介する。
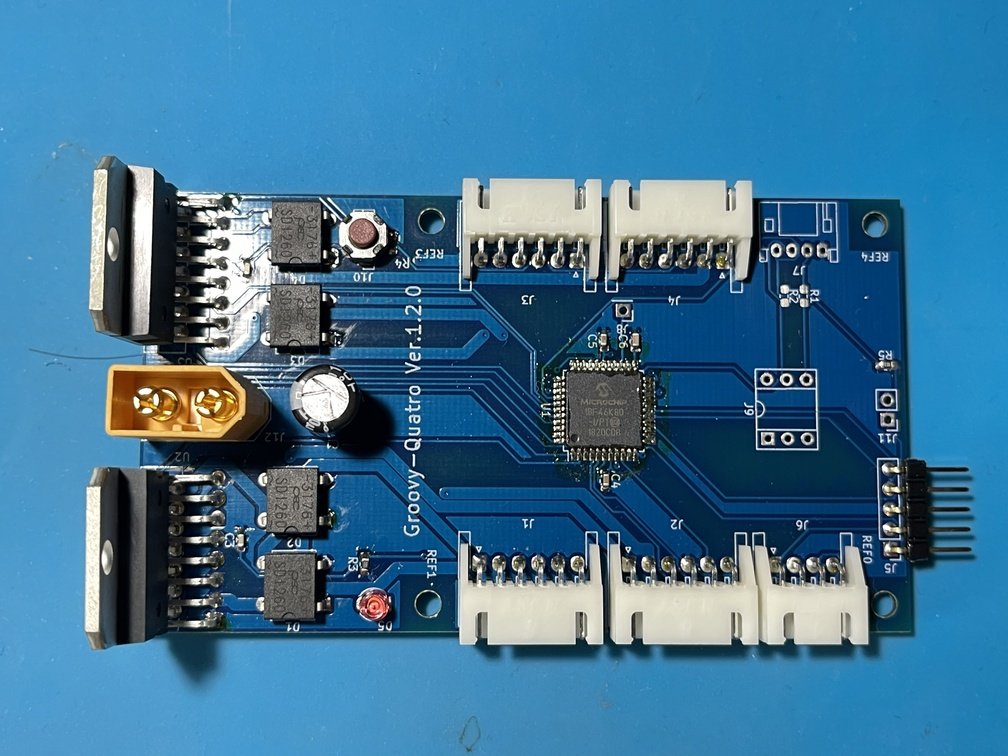
- モータコントローラ(
Groovy-Quatro)
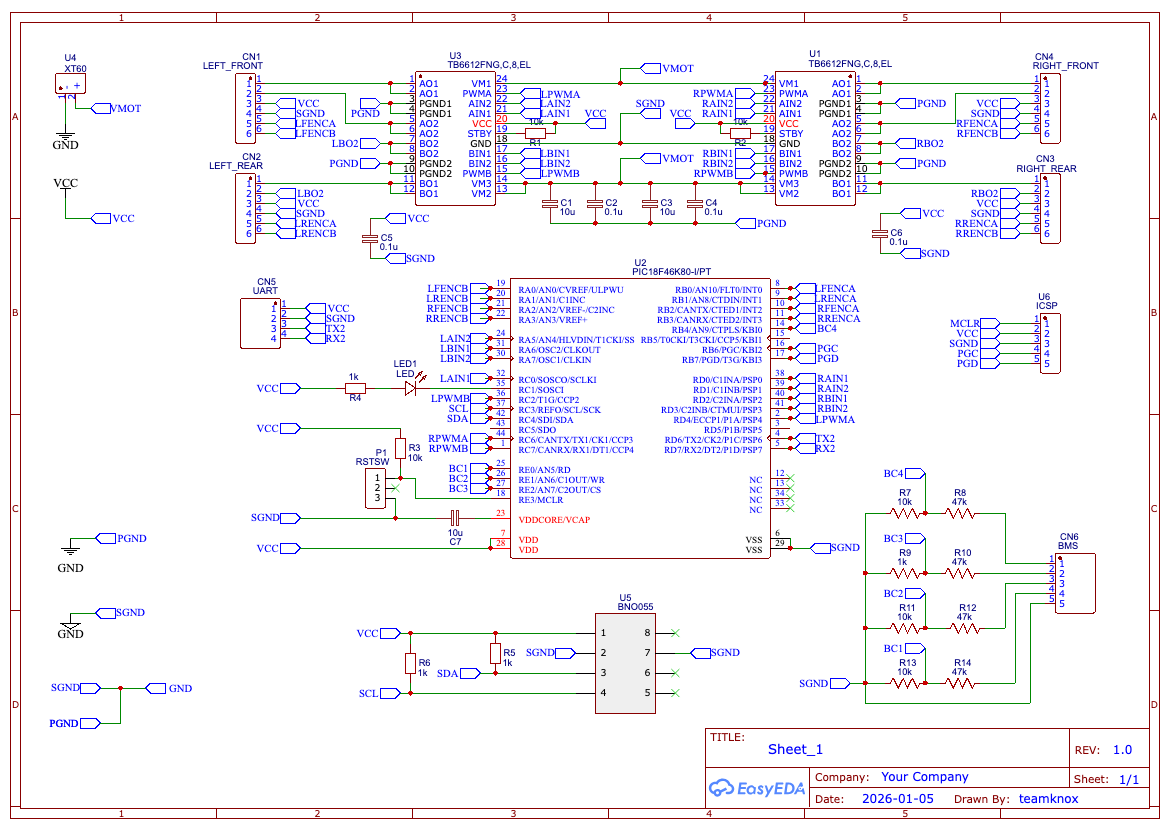
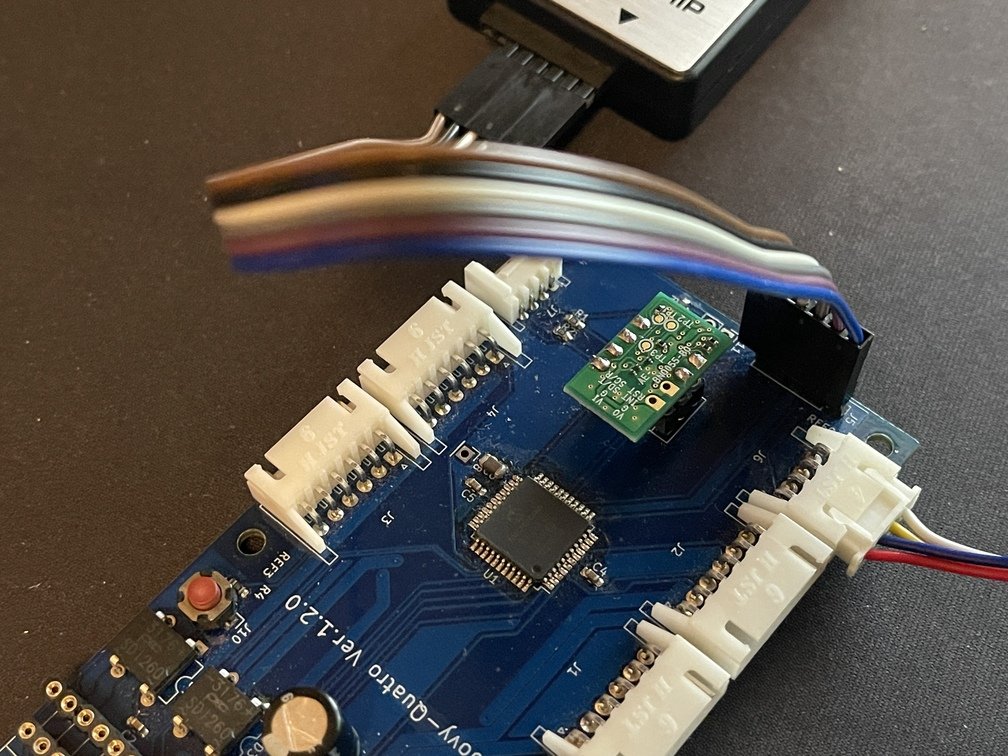
モータコントローラの回路や基板設計は老害自身の手による、制御用のファームウェアもだ。ただ、ファームウェアの品質は極めて低く、初期に搭載していたIMU(BMX055)のI2C制御が未実装だった。そんな中、FAのプロが実装してくれた。それに速度サーボ, BNO055対応などを追加して現在に至っている。
| モータコントローラ | 回路図 | IMU |
|---|---|---|
 |
 |
 |
| モータドライバ換装前 | 参考図 | ひっくり返して実装 |
Hardwareの中では中核になるボード。主な機能は以下のとおり、
-
4ch DCモータ or BLDC(Nidec 24H) モータ制御
Mechanicsのページで解説したDCモータあるいはBLDC(Nidec24Hモータ)を独立して4ch制御可能、混在は不可。 -
エンコーダ読み取り
モータ内蔵のエンコーダを独立して読み取り可能 -
9ch IMU
BOSCH製 BNO055搭載により、姿勢制御が可能 -
モータドライバの換装
モータドライバ モジュール化 実装(換装) 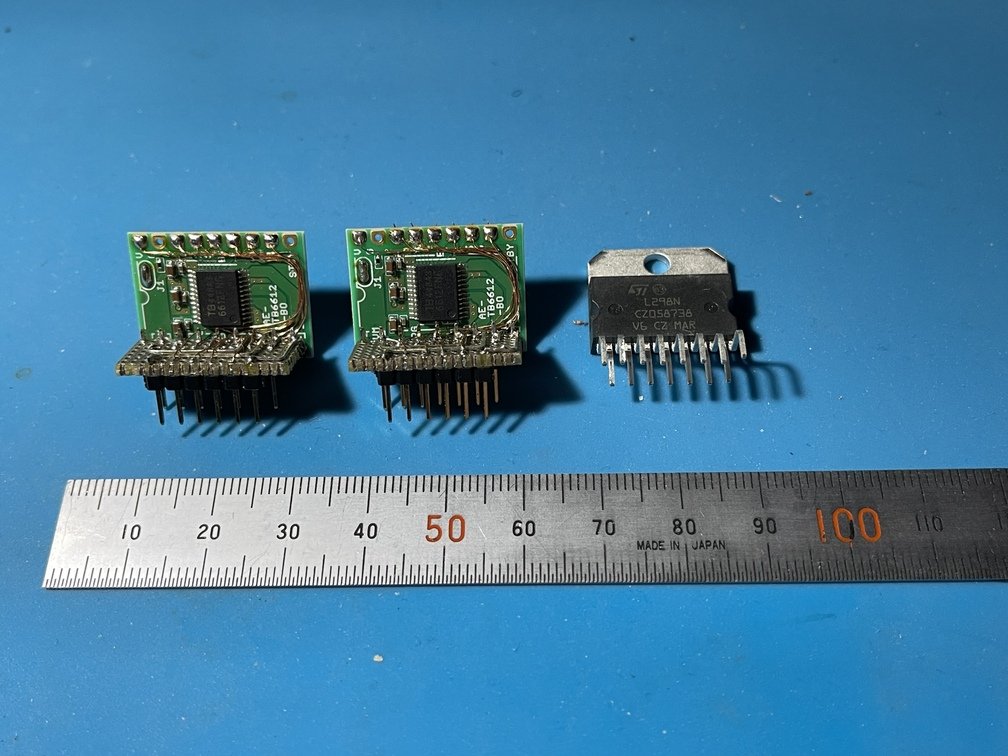
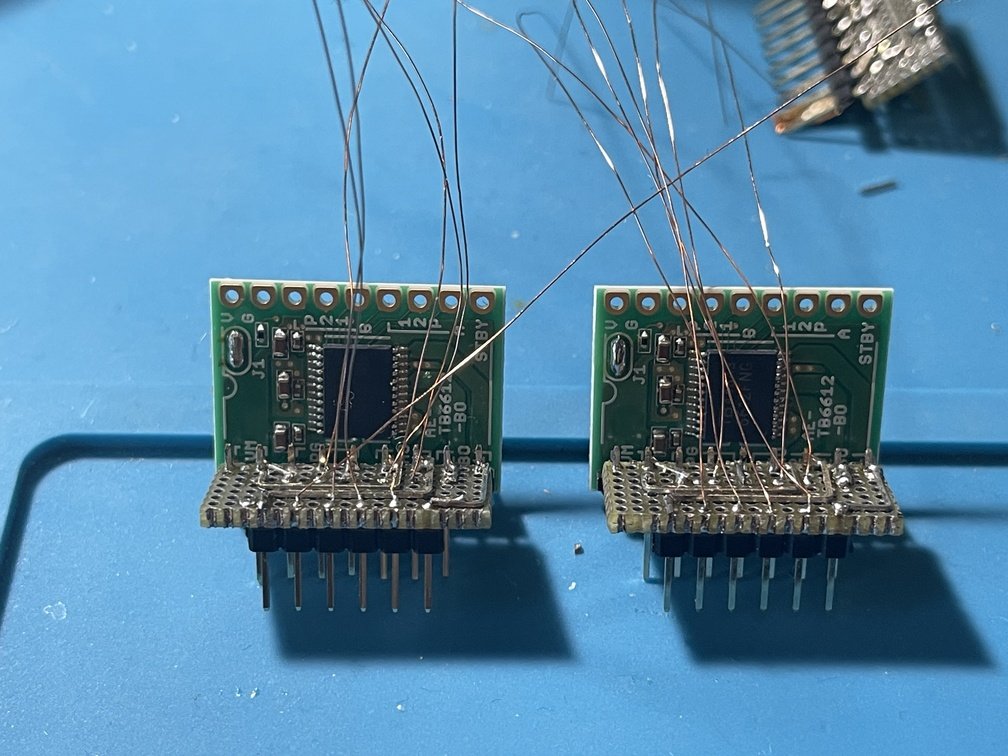
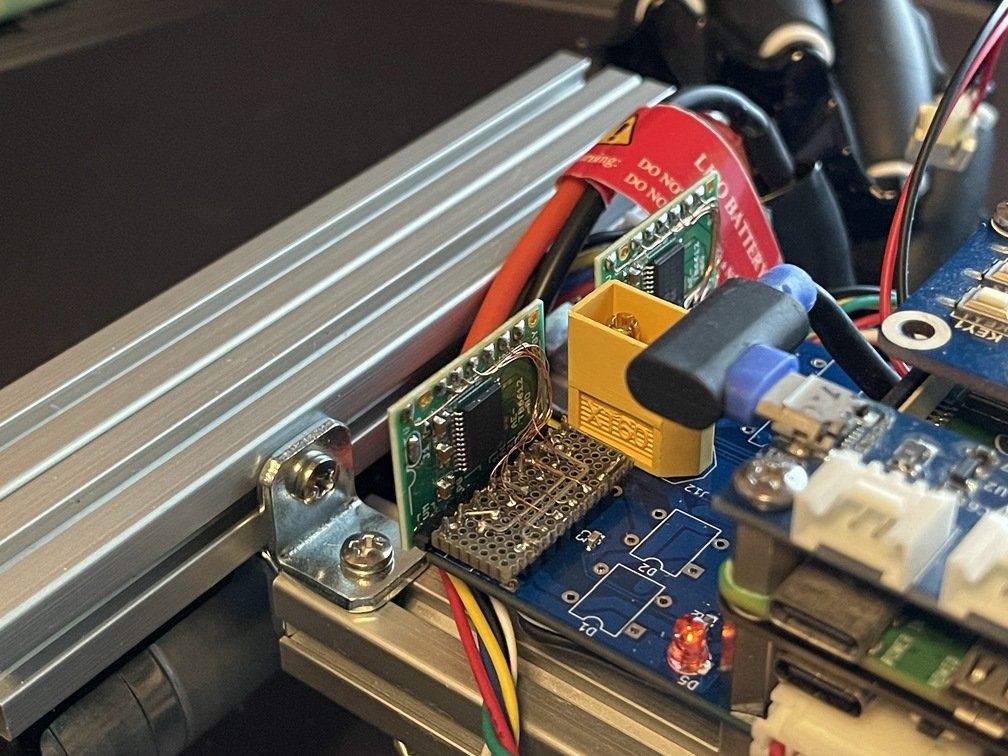
TB6612とL298N ややこしい配線 L298Nから換装 モータドライバをL298Nから、TB6612に換装した。これにより、電力効率が高まりモータスピードが大幅に向上したため、ギア比を変更するためにモータを交換した。
L298Nを外し、そのまま載せ替えるためピン互換化を試みた、思ったより大変な作業だった…
高効率化でドライバビリティも向上した。PWMの12bit分の0-1024をモータコントローラに与えるが、L298N時は600からモータが周りだしていたが、TB6612換装後は50程度からモータが周りだす。この数値を見てもかなりの高効率化が実現できたと言ってよいだろう。 -
Pisugar 3 Plus
PiSugar3 Plus 配線中 組込んだ様子 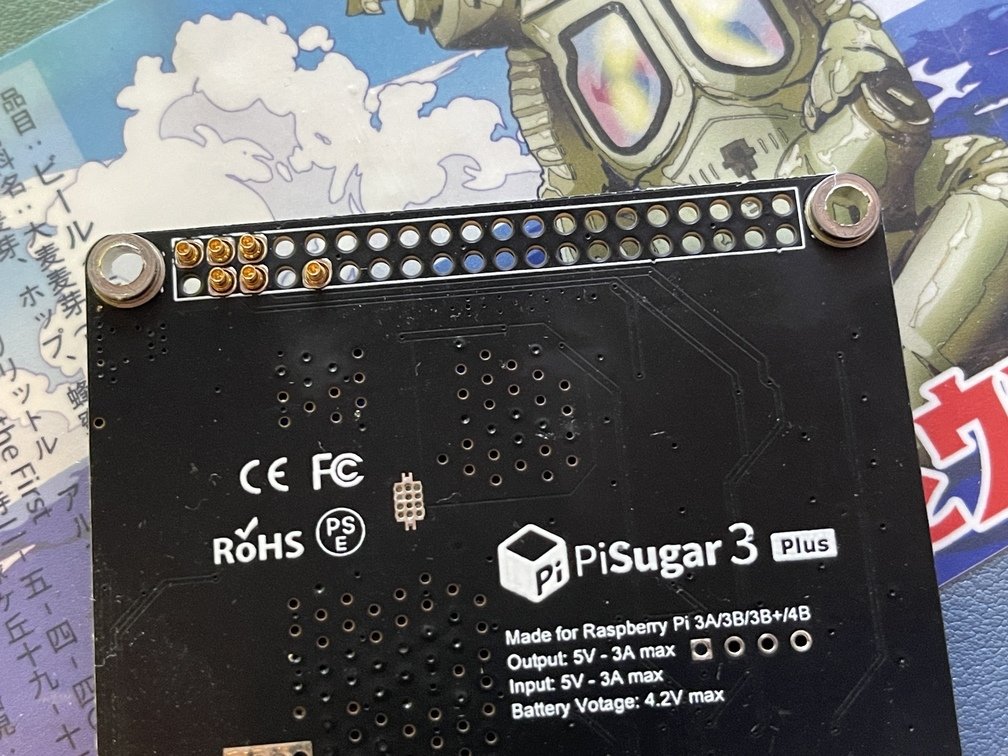
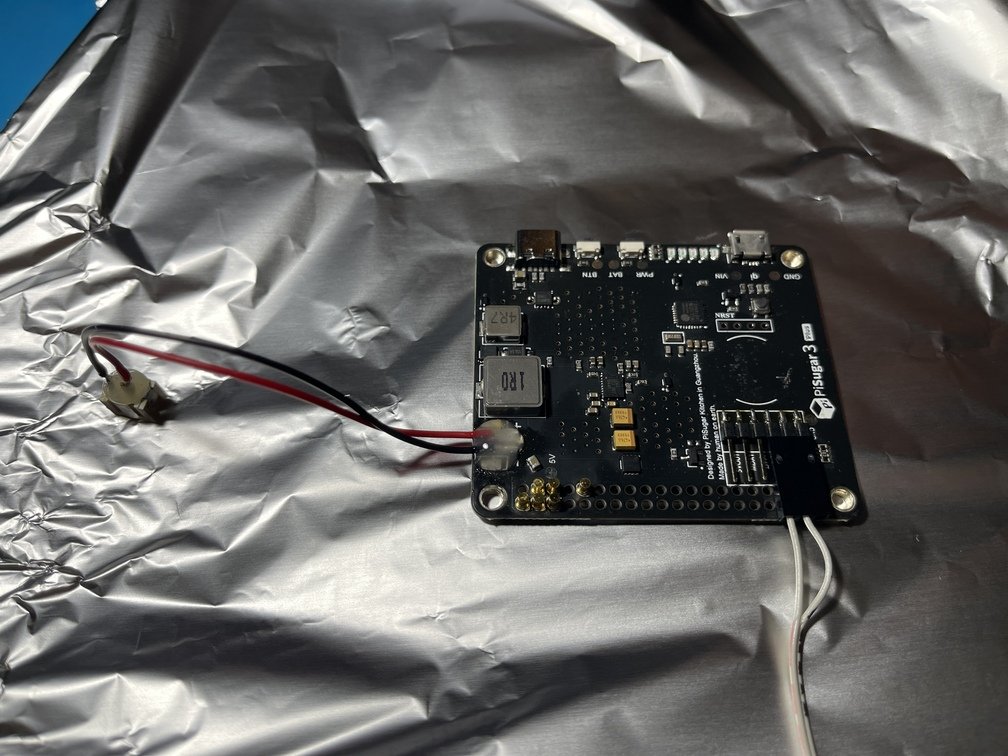
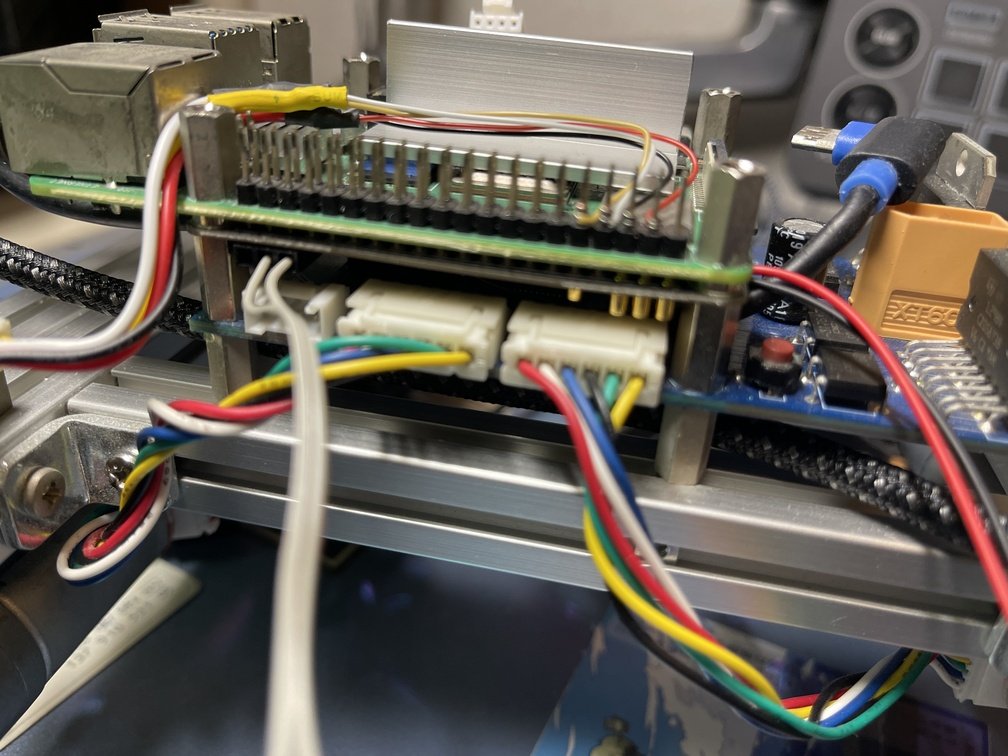
ロゴマーク ハンダ落下防止のアルミ箔の養生 ギリギリの高さで組込み ラズパイ用のバッテリ駆動ボード。スタックして使うためにコネクタ部分の改造を行った。付属のリポバッテリも5000mAhから10000mAhに強化した。リポバッテリの3.7Vを5Vに昇圧し、バッテリへの充電をおこなう。電源経路は**[USB-PD]⇒[PiSugarPCB]=>[リポバッテリ], [ポゴピン経由でラズパイ]**となる。
-
フラッシュライト
フラッシュライト 接続用プラグ フラッシュライト単体 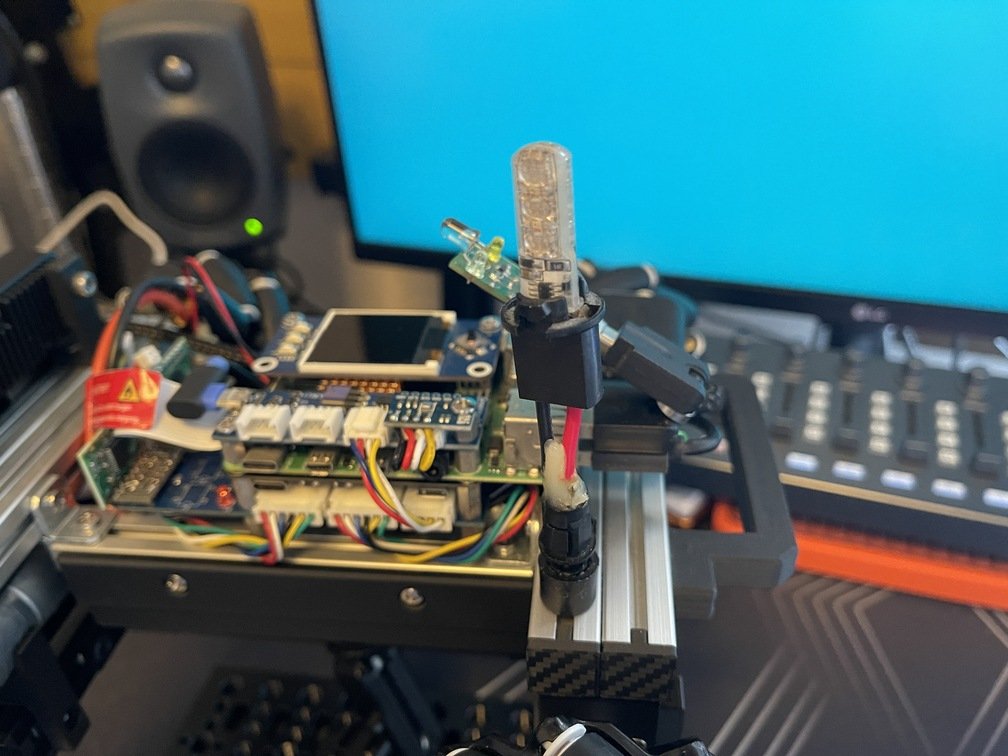
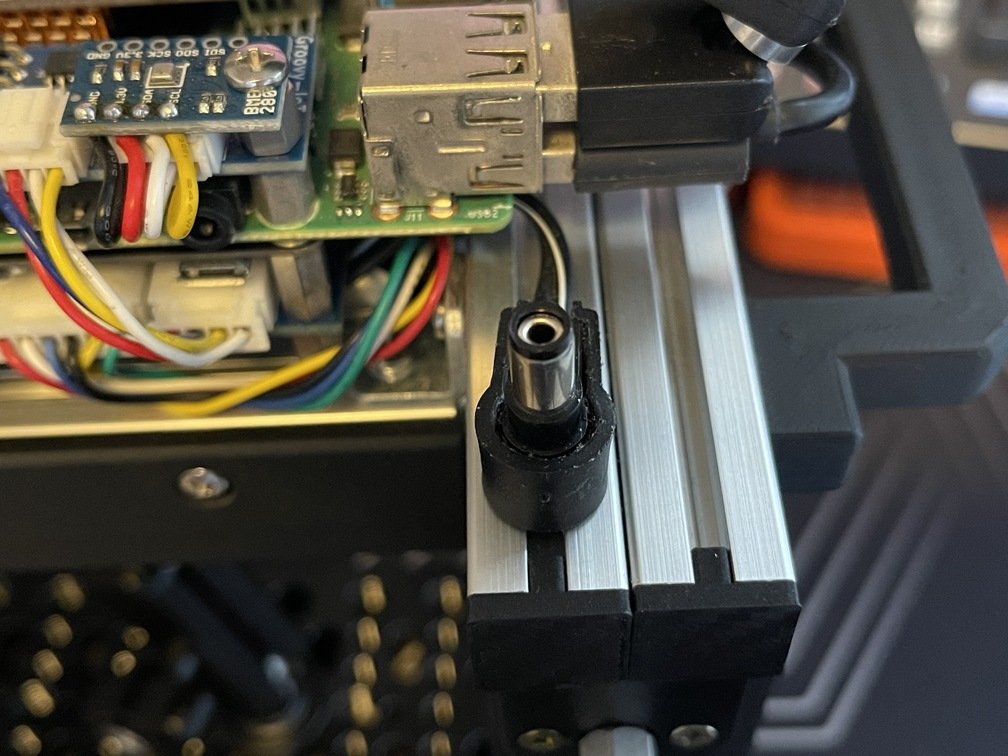
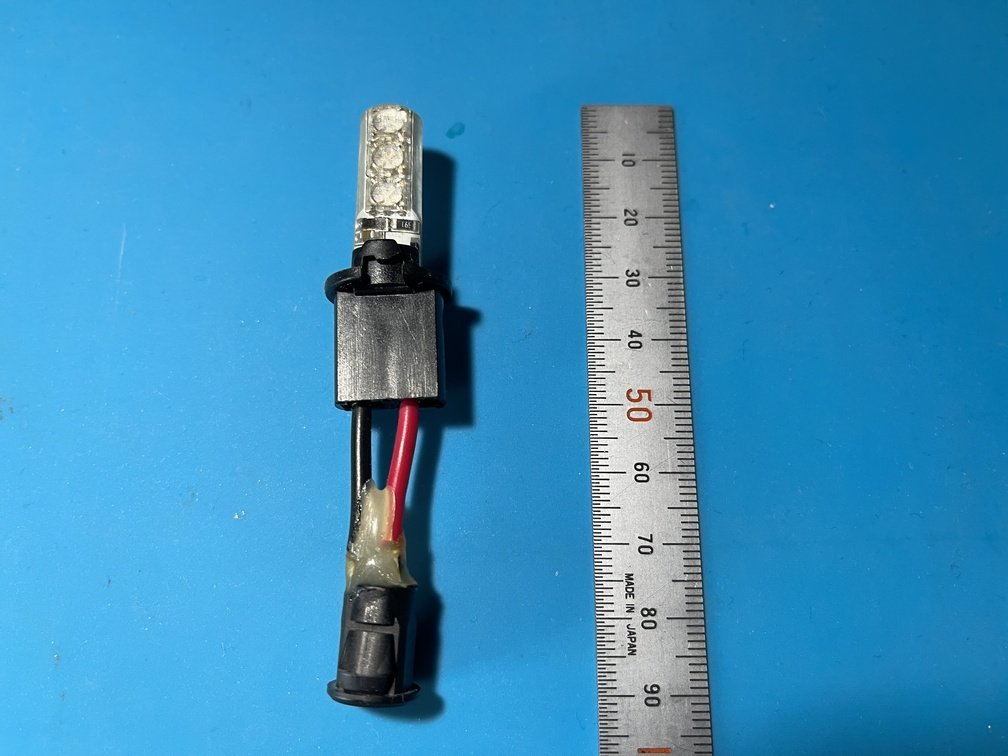
フレームに取り付け 駆動系から給電 メス端子をはんだ付け
周囲の注意を促すためにフラッシュライトを実装している。このフラッシュライトは赤外線リモコンで制御できるので、irMagicianで制御する。様々なパターンが用意されているので、好みに応じて使い分けると良い。
ラズベリーパイ(以下、ラズパイ)4
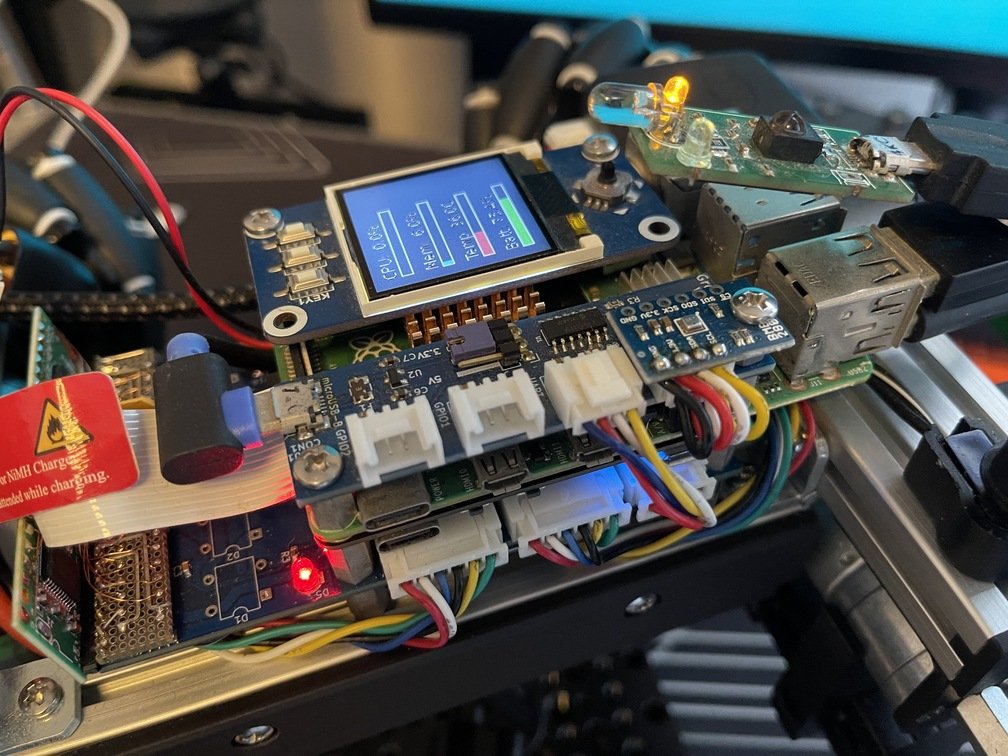
上記の基板が足回りの担当なら、ラズパイ4は頭脳と言える。ここでは、ラズパイ4に接続するデバイスについて解説する。
| LCDハット | Groovy-IoT | irMagician |
|---|---|---|
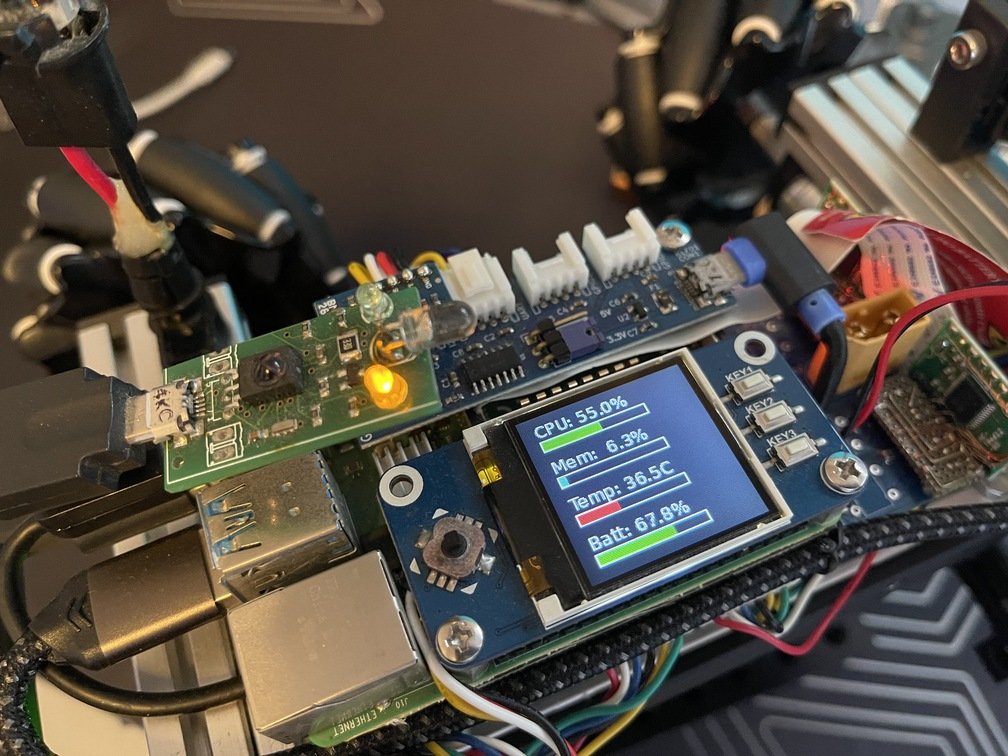 |
 |
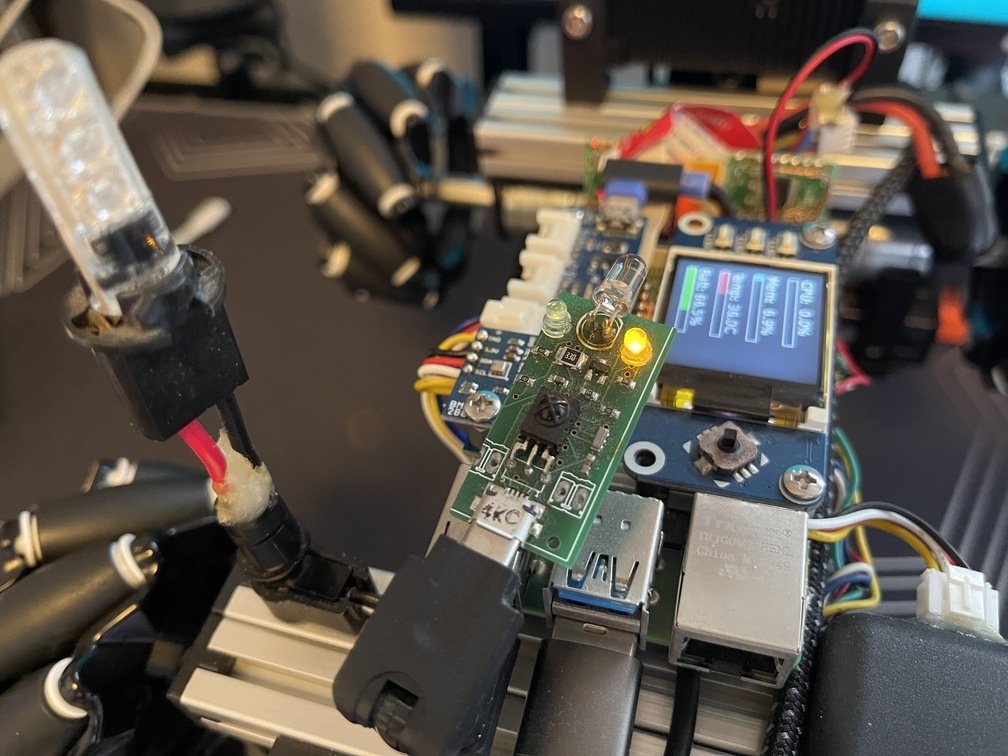 |
| ヘッダピンに直付け | LCDハットの反対側に実装 | USBアダプタで接続 |
-
LCD Hat
ラズパイ業界において、『~Hat』と言う場合は、基板のヘッダピンに差し込み、その基板をある程度覆うもの指すことが多い。このWave 1.44inch LCD Hatも、その類だ。接続はSPIで行われる。画素数は128x128で色数は16bitである。詳細はリンク先を見ていただくとして、ここでは主な用途について述べる。
用途としては現在のラズパイの様子を出力する。CPU負荷、温度、使用RAM、制御系のバッテリ容量だ。 -
Groovy IoT
MCP2221aベースの汎用インターフェイスボード。ホストとはUSB接続する。特にGroovy-IoTは、ラズパイのネジ穴位置に合わせているので、コンパクトに実装できる。MCP2221aの機能のうち、UART,I2Cを現在利用している。UARTには上記のモータコントローラ(Groovy-Quatro)、I2Cには温度・気圧・湿度の計測が可能なBME280が接続してある。リンク先は秋月電子であるが、老害はジャンクのを使っている。 -
irMagician
irMagicanの接続により、家電をはじめ赤外線リモコンで制御される装置に対応が可能となる。先述のフラッシュライトははこれで制御する。 -
GNSS
GNSS Groveコネクタ化 ヘッダピンに直結 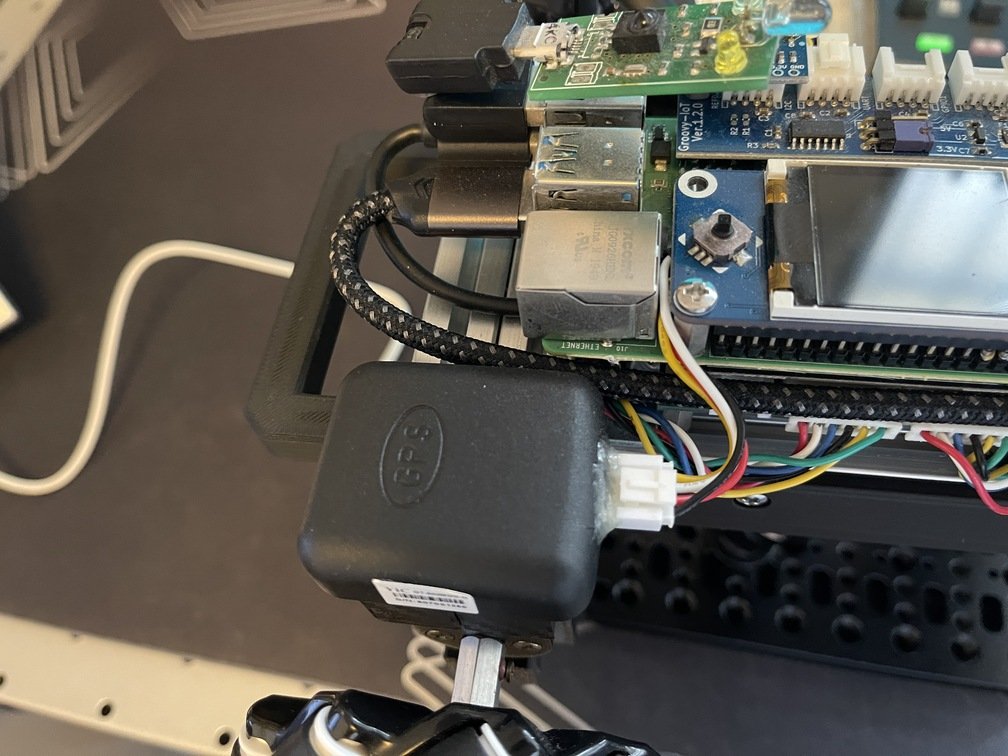
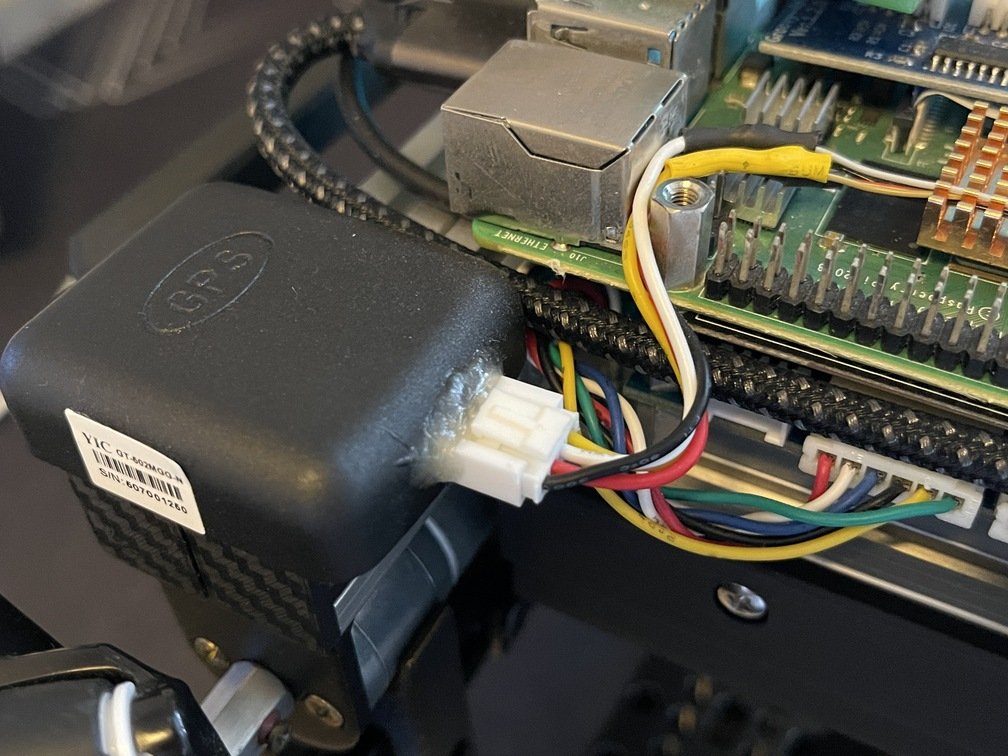
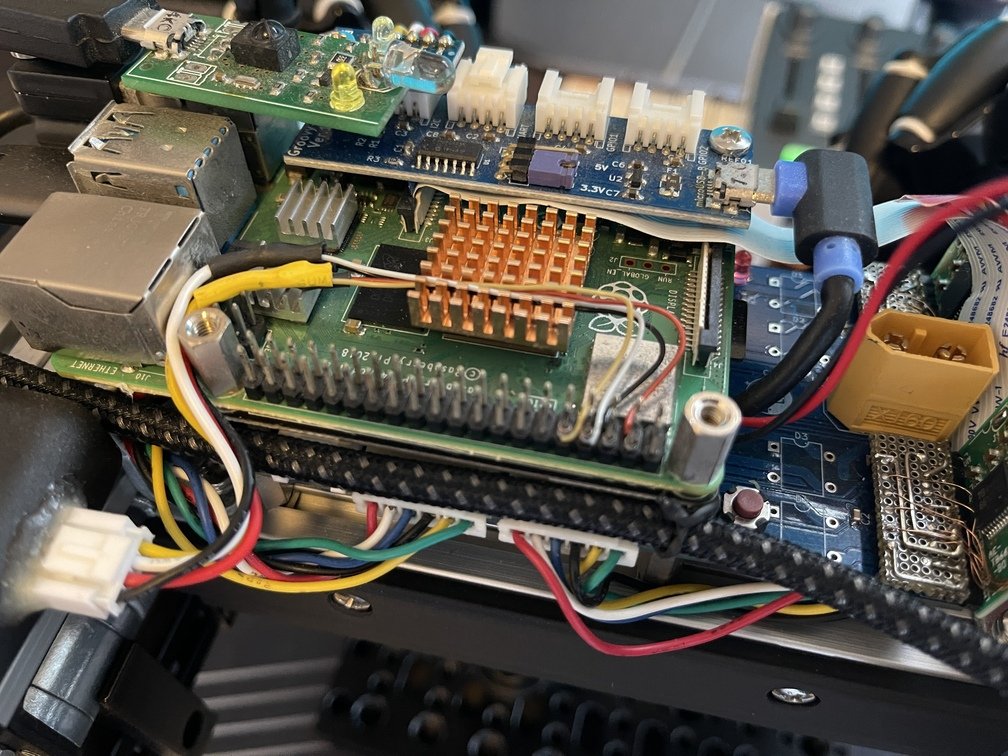
フレームに据置 GroveUART互換 ヘッダピンにワイヤラッピング
GNSSはユニットに秋月電子から発売されているものを利用している。これを改造して、Groveコネクタを取り付けて、取り回ししやすいようにしている。配線は、ラズパイ4本体のUARTを利用している。配線は本体ヘッダのUARTピンにワイヤラッピング技術で直接配線し、先述のLCDハットと干渉しないようにしている。
カメラ
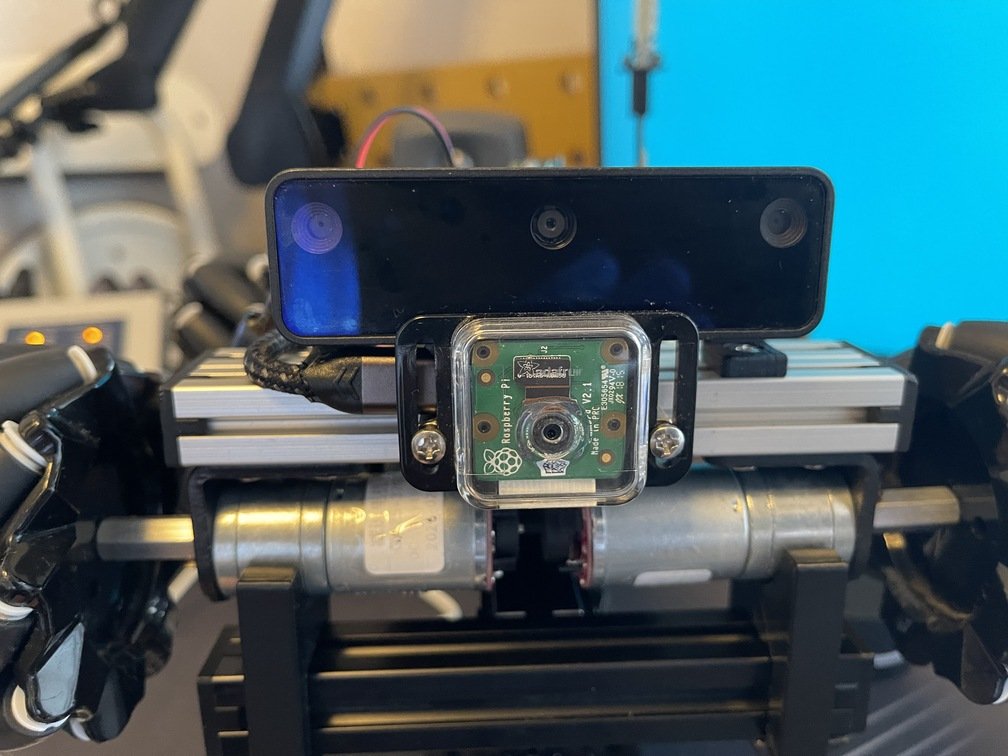
カメラはラズパイ純正カメラ(専用インターフェイスでラズパイ4と直結)とUSB3.0を介して、DepthカメラであるOak D-Liteを使っている。純正カメラは操縦用のリアルタイム映像配信、Oak D-LiteはDepthカメラとして、物体の認識用として使う
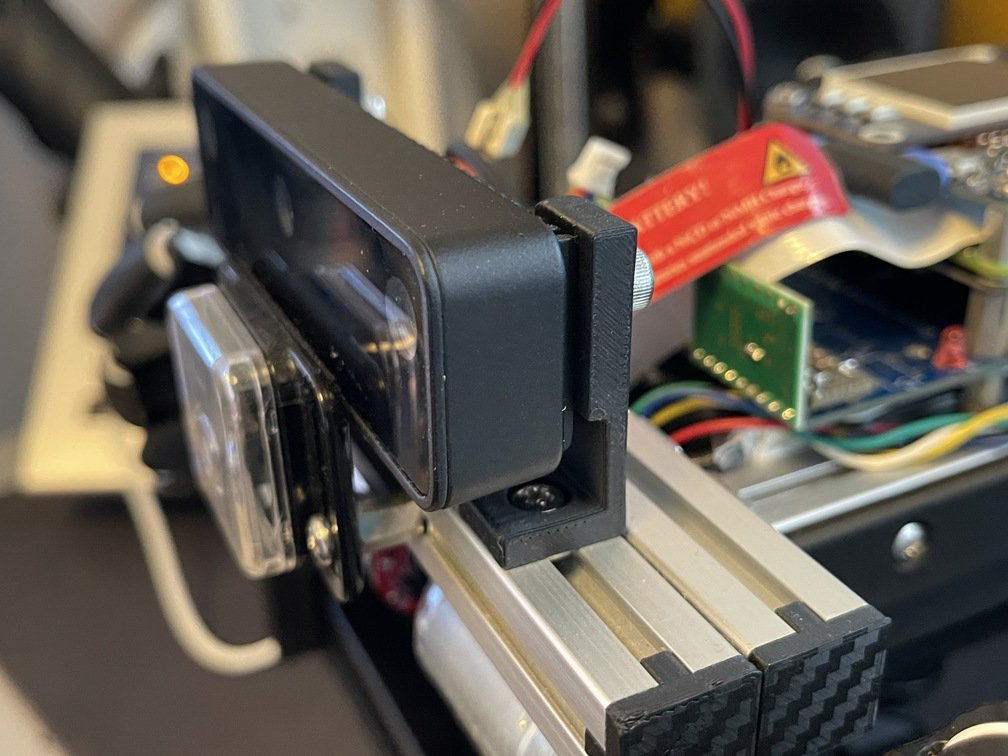
| 三眼になったカメラ | カメラの取付 | 配線 |
|---|---|---|
 |
 |
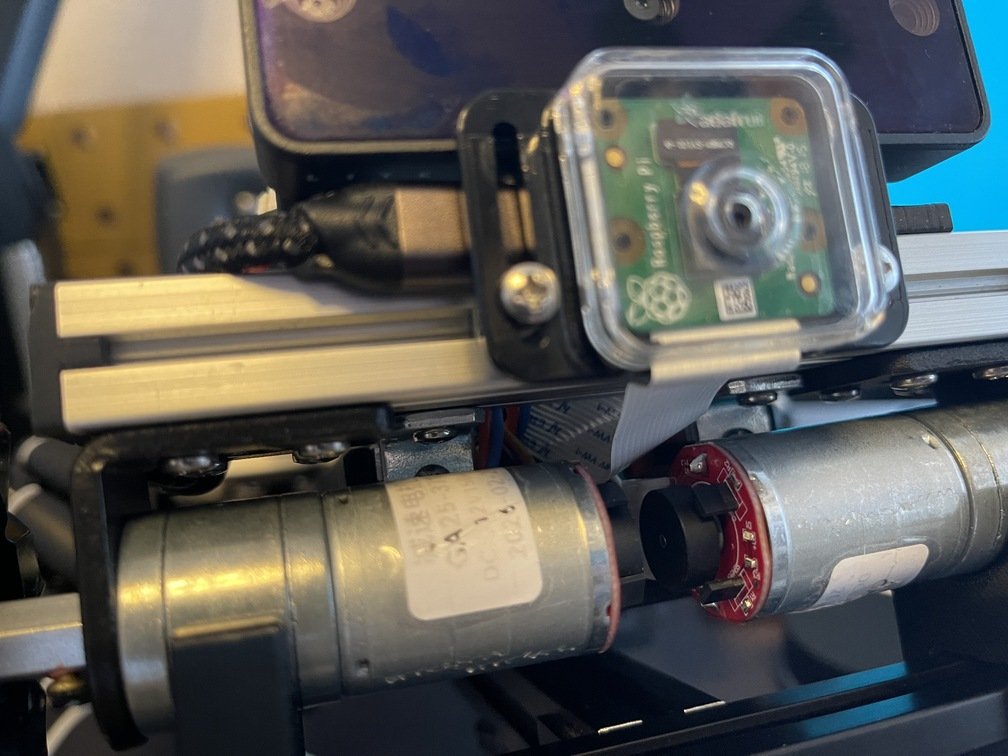 |
| 前面に集約 | 専用マウンタを造型して取付 | 間隙を縫っての配線 |
-
三眼までの経緯
当初はOak D-Liteの中央カメラを使い始めたが、UVC化するためのCPUコストがこの処理だけで50%位とかなり高額だった。そこでマウントを工夫して、ラズパイ純正カメラを接続し、コストを下げたと同時にOak D-Liteを外した。カメラ周りのCPUコストは15%位になった。ただ、物体認識などの処理は付けたい。再び、Oak D-Liteを接続し、ローカル処理のみにした。これで、リアルタイム映像配信と物体認識が低コストで調達できた。 -
各カメラの役割
- ラズパイ純正カメラ
リアルタイム映像配信用に用いる。Softwareの章で説明する、ROCK,RVCSの中心的なコンポーネントになる。 - Oak D-Lite
Depthカメラの本領である物体認識をおこなう。今後の自動運転の中心的なコンポーネント。
- ラズパイ純正カメラ