RoboCar (TriClops)
TriClops
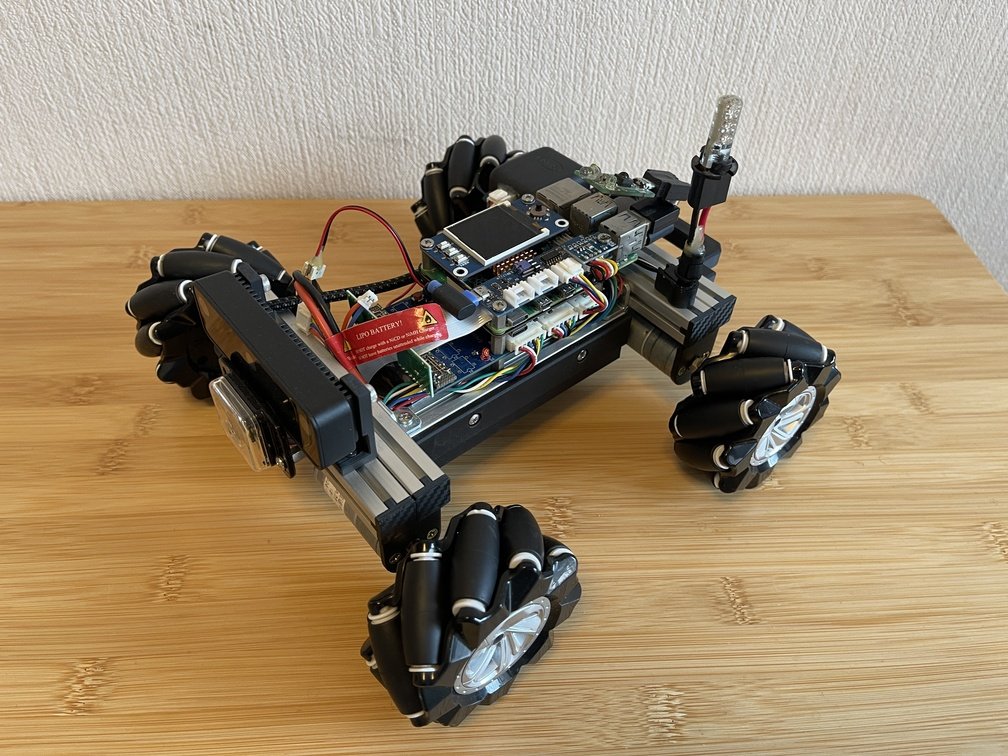
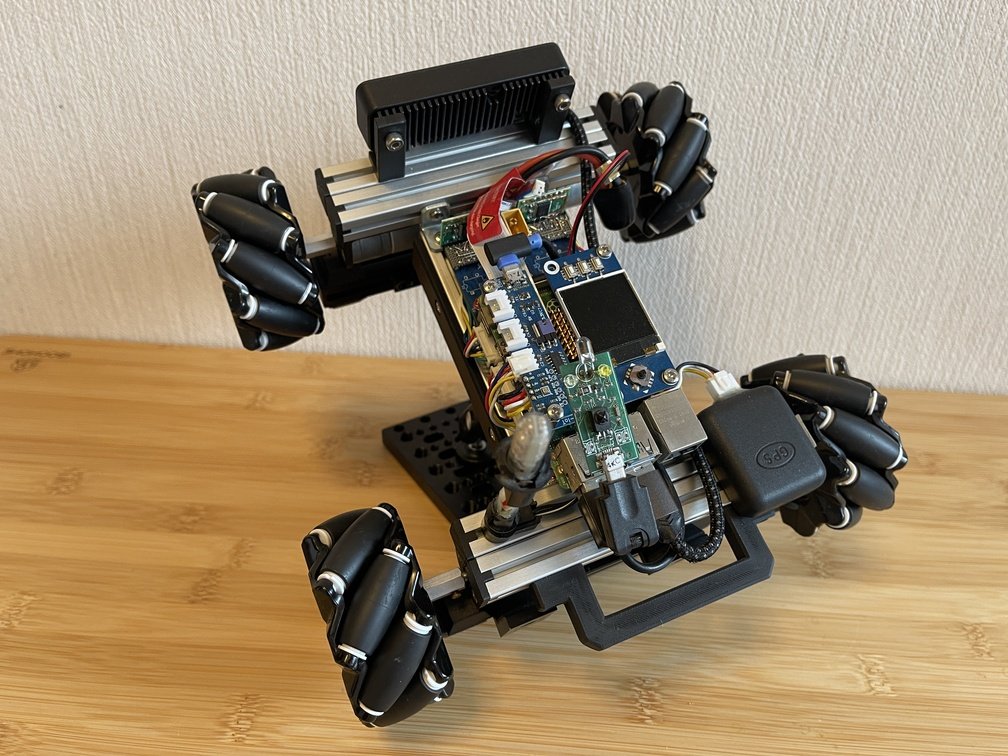
| 左前方 | 台上 | 三眼(三つ目) |
|---|---|---|
 |
 |
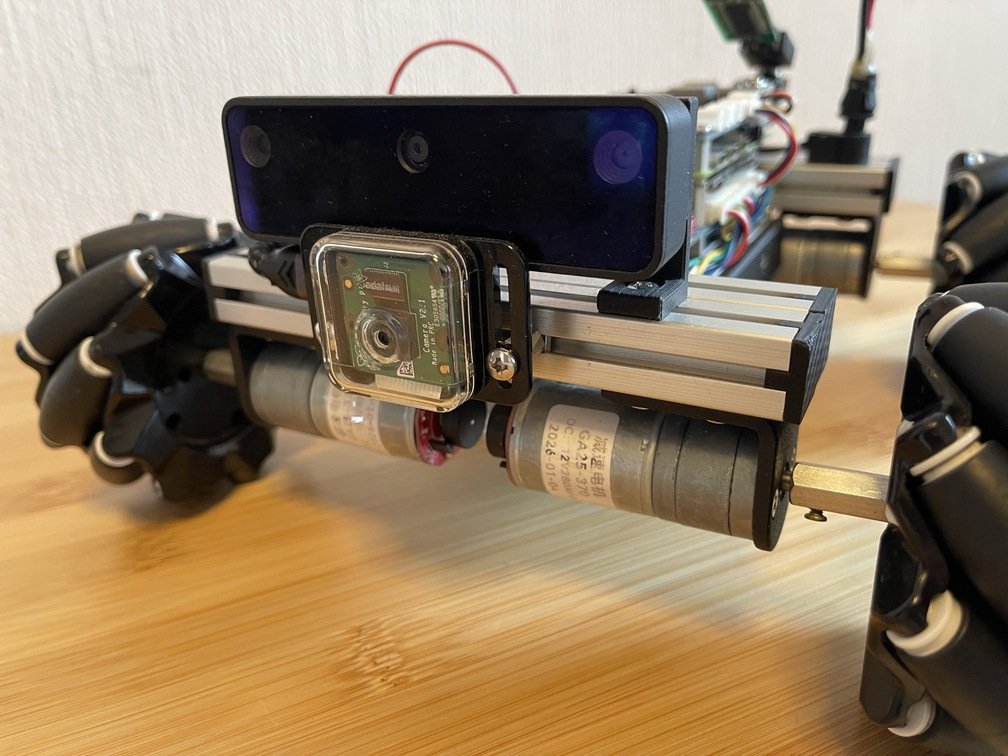 |
| 左前方上から俯瞰 | 架台(ウマ)に載せた様子 | カメラセンサは単眼+ステレオカメラ |
Roverと呼んだり、RoboCarと呼んだり、単眼の時は、Cyclopsと呼んだり、ラズパイカメラ+Oak D-Liteの時は、TriClopsと呼んだり…今は、三つ目になっているから、TriClopsだ。このプロジェクトについて一つ言えるのは、自分が手掛けた電子工作を含む工作ネタで最も規模が大きく投入予算も大きいことだ。そして、自分が今まで開発した各種の成果物をふんだんに取り込んでいるのだ。現在の形態はとして、TriClops-RoboCarと呼ぶことにしよう。
ロボはエンジニアの本懐
およそ、エンジニアと自らを称するモノは何かしらの成果物を世に問いたいものだ。まぁ、仕事でもそれは行えるからそれでも良いのだが、自分が作りたいものでもそれを行いたいのだ。自分の場合は、今のところこれがそれに当たる。
モジュール構造
ここでは、現在のロボの構成をMechanics, Hardware, Softwareの各モジュールに分けて解説を行う。それぞれかなりのボリュームがあるので、適宜、AIに尋ねるなどして、理解を深めてほしい。大きいシステムの実現方法は各個撃破だ。ユニットテストを充分に行い枯れさせる、その上でインテグして、必要に応じて、適合やチューニングをおこなう。