RVCS
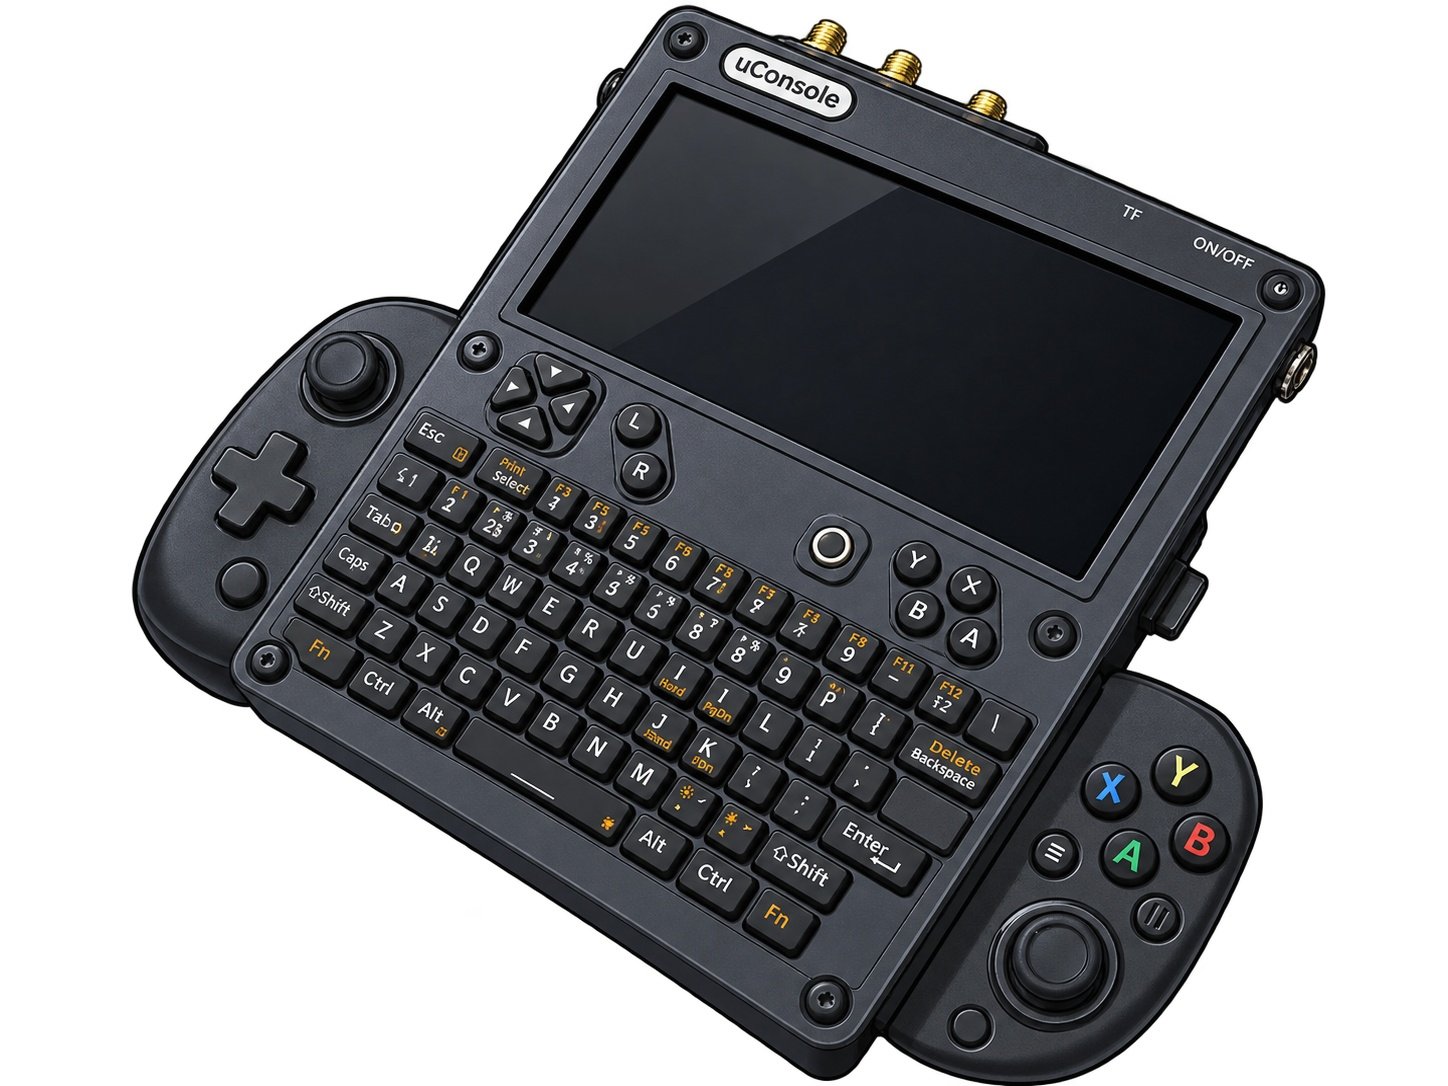
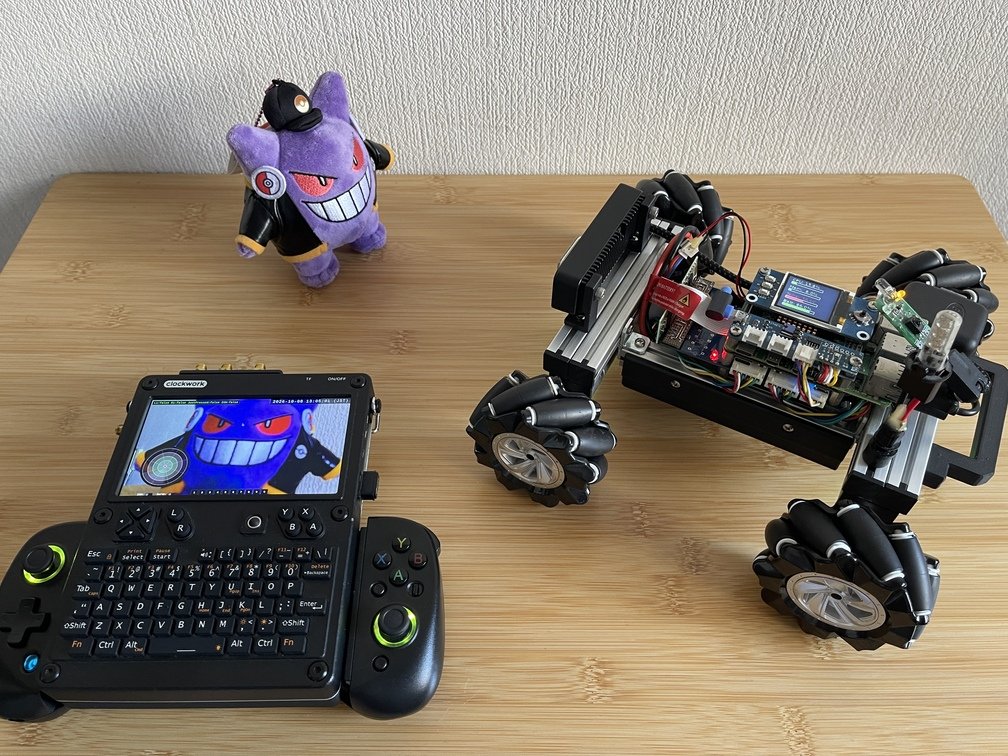
| uConsole | システム全景 | TriClops |
|---|---|---|
 |
 |
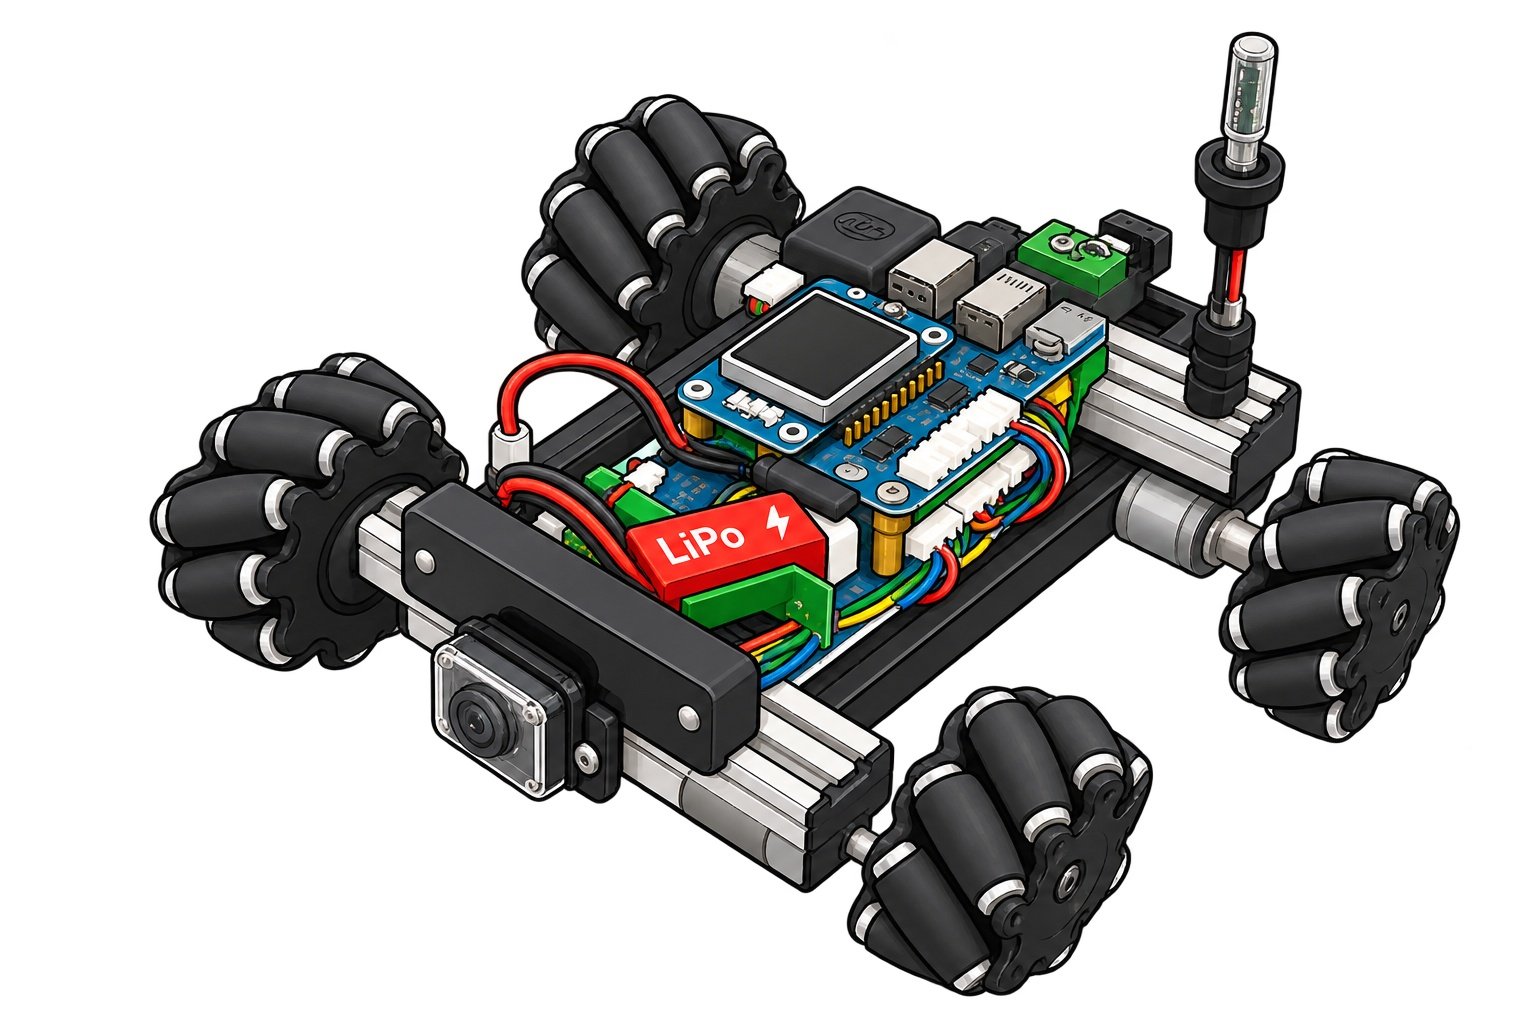 |
| ゲームコントローラ付き | uConsole+TriClops | デフォルメ |
概要
RVCSはRover/RoboCar Vision and Control Systemの略称のWebアプリで、uConsoleに特化したTriClopsの操作システムである。
開発の動機
老害の思い込みであるが、 uConsoleにゲームコントローラを付けると妙に座りが良くて、手にしっくり来る、操作しやすそうだし、何より形状がTriClopsにマッチしている。
ただ、ROCKを実行するとカメラの画面が小さくなるのと、物理的に小さいデバイスなので全体的に小さくなり使い勝手が悪くなる。特にuConsoleの場合は、解像度が1280x720ピクセルであり、ROCKの要求スペック(FHD:1920x1080以上)に達していない。このため専用のアプリを開発する必要がある。
専用Webアプリ
専用アプリを開発するに当たり、TriClopsに搭載されているセンサやアクチュエータを動作させるためのUIを実装した。
- 本体操縦
- カメラ画像
- 赤外線リモコン
- IMU
- GNSS
- 環境
- CPU状態
このカメラ画像の視点は正にFPS(Fist Person Shooting)であり、PCゲームの王道である。市場にはお手本になるゲームがたくさんあり、そこからのインスパイアも受けている。
実行方法
-
準備
uConsoleと外付けゲームコントローラの接続
-
サーバの起動
カメラサーバとデバイスサーバを起動する
⇒uConsoleでターミナルを立ち上げ、以下のコマンドを実行する
- Chromeで
RVCSを実行する
- Chromeでhttp://<TriClopのIPアドレス>:3007のURLを開く
F11を押して、全画面化
操縦
画面左下のIGNをクリックし、ゲームコントローラの傾きがモータ出力値であるPWMへ反映されるようにする。左アナログスティックの動きに応じてTriClopが動作するかを確認する